- @WIT_mubai


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
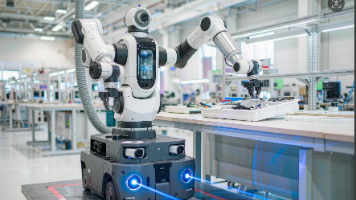
针对其机器人在坡道、门槛与不平地面行走时底盘姿态变化难以及时感知、步态调整滞后,以及机械臂作业时基座倾斜导致末端轨迹偏差的核心痛点,维特为其提供了基于 JY61P 姿态传感器,帮助客户将实时姿态数据接入全身控制器,实现行走平衡控制、末端执行补偿与跌倒保护,整机行走稳定性与作业成功率明显提升。姿态与角速度突变超限时执行急停保护。维特为其提供 JY61P 姿态传感器,用于嵌入机器人主控,实时输出三轴姿
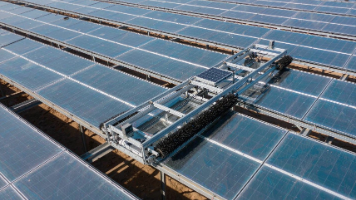
维特智能针对光伏清扫机器人在光滑的光伏组件玻璃面上行驶时单侧行走轮打滑、左右电机转速差导致车体“卡壳”偏离方向乃至卡停的核心痛点,为其提供了基于 HWT101CT 高精度单轴角度传感器的方位角实时纠偏与卡滞检测解决方案,帮助客户实现打滑 / 卡滞工况的实时识别、自动纠偏、分级脱困与远程告警,机器人单次清扫作业完成率明显提升。光伏组件玻璃面材质光滑,机器人行驶过程中当一侧行走轮打滑而另一侧不打滑时,
维特智能 HWT601-AGV 姿态传感器在智能仓储 / 工业移动机器人路径行驶场景的成功落地,验证了“六轴 MEMS + 卡尔曼滤波 + 200Hz 高动态输出 + 9~36V 工业接口”为 AGV 提供高可靠航向基准的实用价值。

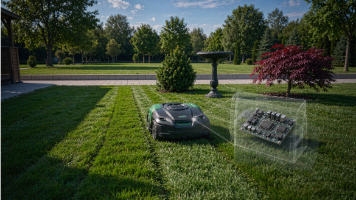
客户是智能机器人 / 智能庭院装备领域的企业, 主营家用 / 商用智能割草机器人的研发、生产与销售, 业务覆盖国内 + 出口欧洲、北美等地区。客户面向 C 端家庭用户与 B 端园林维护公司提供不同型号的智能割草机产品矩阵, 近年来在庭院无人化作业赛道持续投入研发资源。JY61P 姿态传感器在智能割草机航向控制与避障场景的成功落地, 验证了高精度 + 易集成 + 工业级可靠性端到端能力的实用价值,
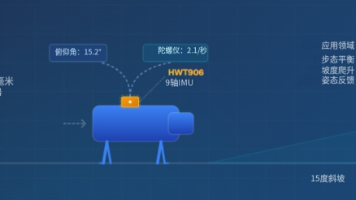
客户是消费级机器人领域的创新型企业,主营四足仿生机器狗的研发与制造,产品应用于科研教育、家庭陪伴、巡检演示等场景,业务覆盖国内华东、华南地区及海外部分市场。客户团队具备较强的运动控制算法能力,在传感器选型与硬件集成方面寻求专业合作伙伴。维特智能HWT906 在小型机器狗领域的成功落地,验证了高精度姿态感知方案在仿生机器人平衡控制中的关键价值。从实验室步态验证到户外爬坡实战,HWT906 凭借其高精
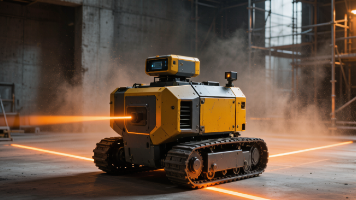
采集的 Z 轴角速度数据被输入客户自研直线行走控制算法,系统对角速度进行积分得到航向偏转角,实时计算机器人当前航向与目标直线方向的偏差,当偏差超过设定阈值时自动调整左右驱动轮/履带速度差进行纠偏,实现施工过程中的精确直线行走(基于产品数据能力推断)。维特智能与建筑机器人领域客户合作,针对施工机器人在行走过程中偏离直线轨迹、路径精度难以保证的核心痛点,为其提供了基于单轴高精度陀螺仪传感器的航向偏转测
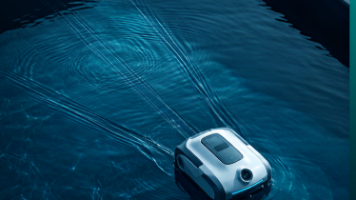
采集的航向角(Z 轴 Yaw)数据被输入客户自研路径纠偏算法,系统实时计算机器人当前航向与目标航向的偏差,当偏差超过设定阈值时自动调整左右推进器输出进行纠偏,实现水面直线行驶和规则路径覆盖(基于产品数据能力推断)。广东某集团旗下智能机器人板块与维特智能合作,针对泳池水面清洁机器人在水面行驶时航向偏差大、路径不规则的痛点,为其提供了定制款IMU 姿态传感器的高精度航向测量解决方案,帮助客户实现了水面