- @JnnRrfmk


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
这个大型物流分拣线项目通过西门子1500 PLC的高效控制和SCL编程的灵活实现,成功地提升了分拣效率和准确性。项目中使用的远程IO模块和扫码枪为系统的稳定运行提供了硬件保障,而KTP1200画面则为操作人员提供了直观的监控界面。西门子1500PLC某大型物流中心分拣线程序案例由18个远程IO模块和39个ST40CPU组态,多种线体分拣程序,使用大华扫码枪扫码上传,程序采用SCL进行编程,程序注释

最近在工业视觉项目里折腾了一套字符缺陷检测系统,核心用C#搭界面和逻辑控制,底层图像处理交给Halcon。四个Basler相机怼在工位上抓拍,那场面跟拍电影似的,不过实际开发可比拍电影刺激多了。这里有个坑——曝光时间超过20ms时容易拖帧,后来发现是USB3.0带宽被隔壁工位的扫码枪抢了,改走独立USB控制器才解决。最坑爹的是输出口烧了两次,后来发现是电磁阀反向电动势没处理,并联个二极管立马消停。

不过要注意,这种基于模型的自适应方法对电感参数误差敏感得很,要是实际电感和模型参数偏差超过20%,估计精度直接崩盘。看这个速度估计模块的配置截图(配图说明:Simulink模块图中RLS参数辨识模块的参数设置界面,Forgetting Factor设为0.99,Initial Covariance设为1000)。注意看第11行的误差计算,这里用估计电阻反推电流,和实际电流做差得到误差信号。重点在第
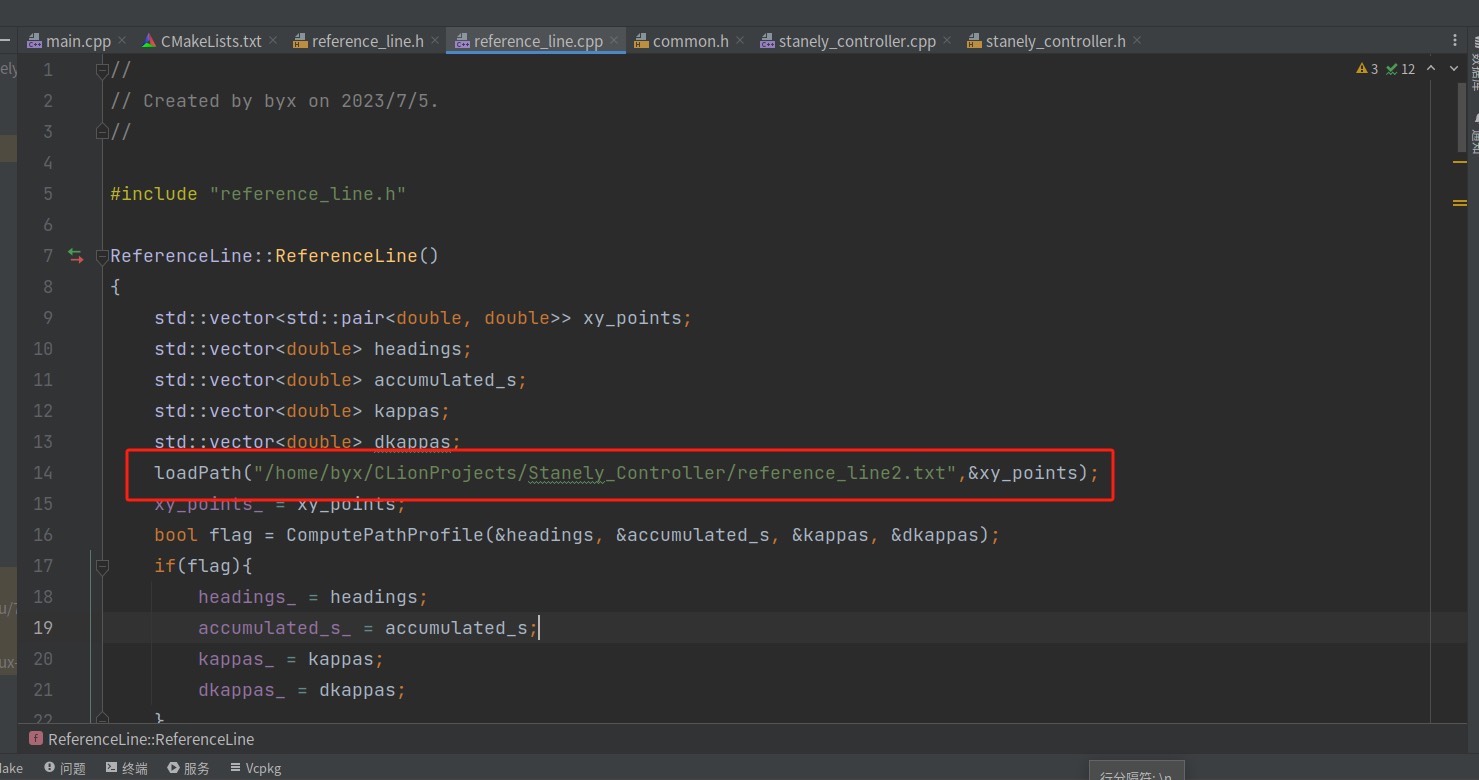
通过C++程序实现的路径跟踪仿真,可视化绘图需要安装matplotlibcpp库,已经提前安装好包含在头文件,文件内也含有安装教程。通过C++程序实现的路径跟踪仿真,可视化绘图需要安装matplotlibcpp库,已经提前安装好包含在头文件,文件内也含有安装教程。重点在k参数,这货控制着预瞄距离,后边调参时能玩出花来。可以自定义路径进行跟踪,只需有路径的X Y坐标即可,替换下图中框框标出来的地方路
卡尔曼滤波器是一种递归滤波器,能够利用系统的动态模型和观测数据,实时地估计系统的状态。它的核心思想是通过预测和更新两个步骤,不断优化状态估计的准确性。预测步骤:基于系统的动态模型,预测下一个状态。更新步骤:利用观测数据,对预测结果进行修正。卡尔曼滤波器特别适合处理噪声较大的传感器数据,比如 MPU6050 的加速度计和陀螺仪输出。卡尔曼滤波器在STM32中的实现并不复杂,但需要根据实际应用场景调整
这里有个坑要注意——V90的GSD文件必须用最新版,去年用老版本死活连不上,后来换了V05版GSD瞬间打通任督二脉。有次遇到位置漂移问题,就是用它抓包发现报文里的位置值高位字节没传过去,后来改了个数据类型直接解决。整套系统调通后发现,运动控制最考验的不是代码能力,而是对机械特性的理解。报警处理必须够硬核。可以学习三个重点1.V90伺服的运用与组态 2. Profinet报文的运用 3.运动控制的逻
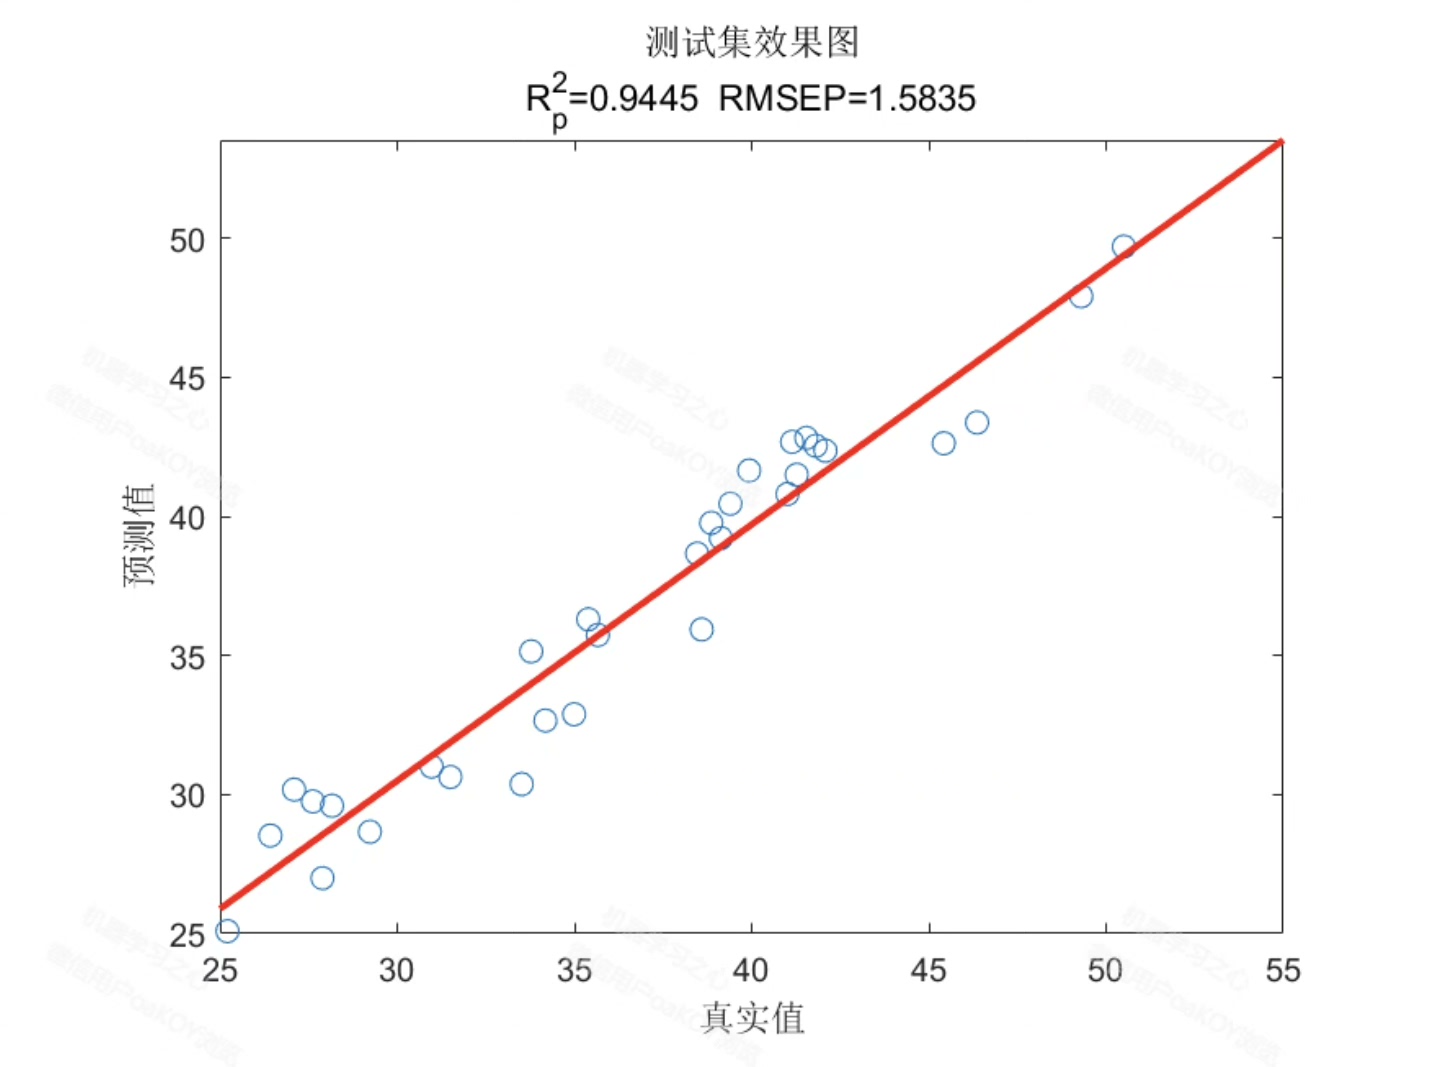
这玩意儿特别适合处理既有空间特征又有时间序列特征的工业数据,实测效果比单一模型能提升10%以上的预测精度,咱们直接进入实战环节。1.data为数据集,格式为excel,7个输入特征,1个输出特征,多输入单输出回归预测,main.m是主其余为函数文件,无需运行;1.data为数据集,格式为excel,7个输入特征,1个输出特征,多输入单输出回归预测,main.m是主其余为函数文件,无需运行;2.贝叶
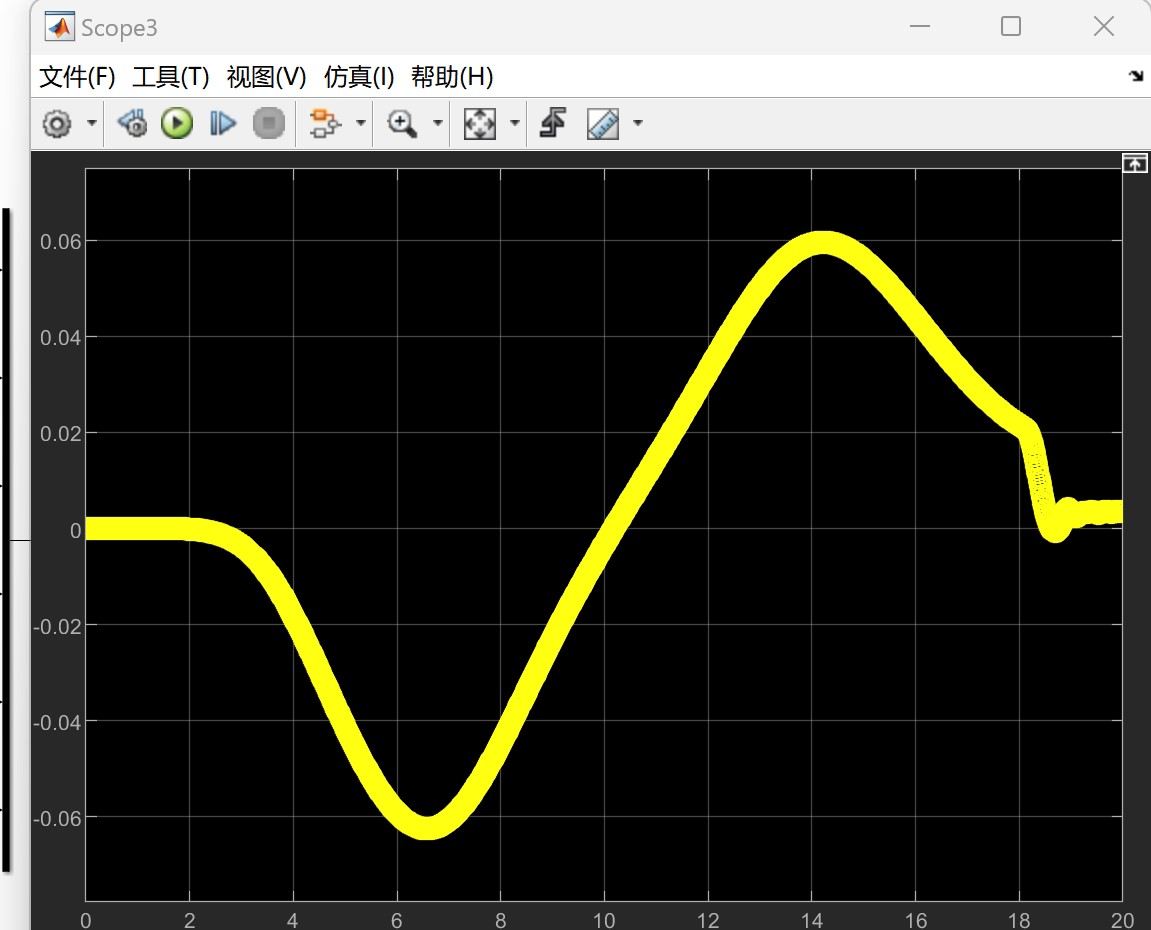
135动力学模型,横向mpc+纵向mpc simulink和carsim实现任意轨迹跟踪,程序内包含五次多项式式与圆形轨迹两种。在自动驾驶领域,实现车辆对任意轨迹的精准跟踪是核心任务之一。今天咱就唠唠基于135动力学模型,利用横向MPC(模型预测控制)和纵向MPC,通过Simulink和CarSim联合仿真来达成这一目标,程序里还涵盖了五次多项式轨迹与圆形轨迹哦。
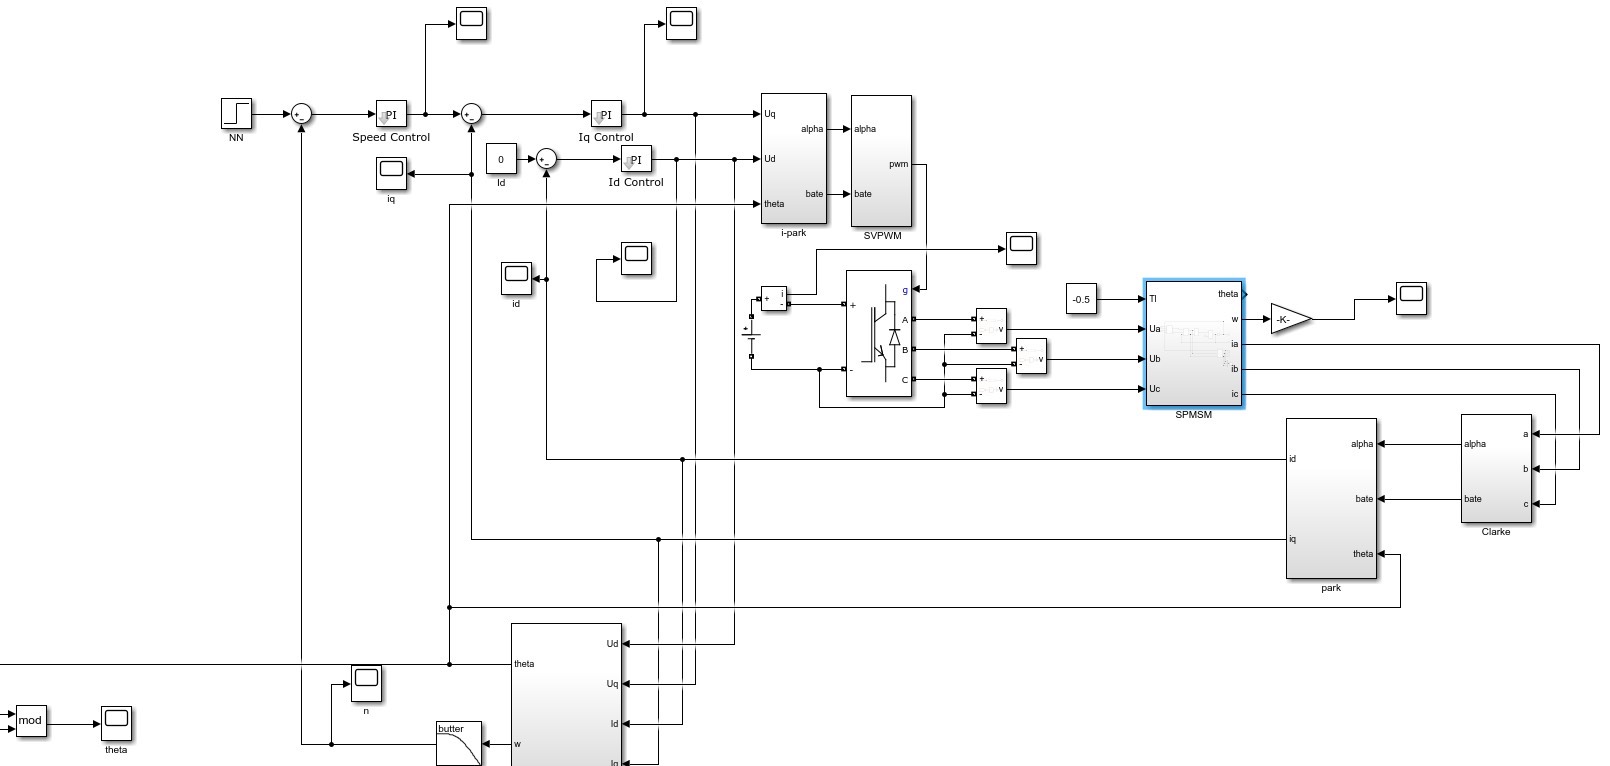
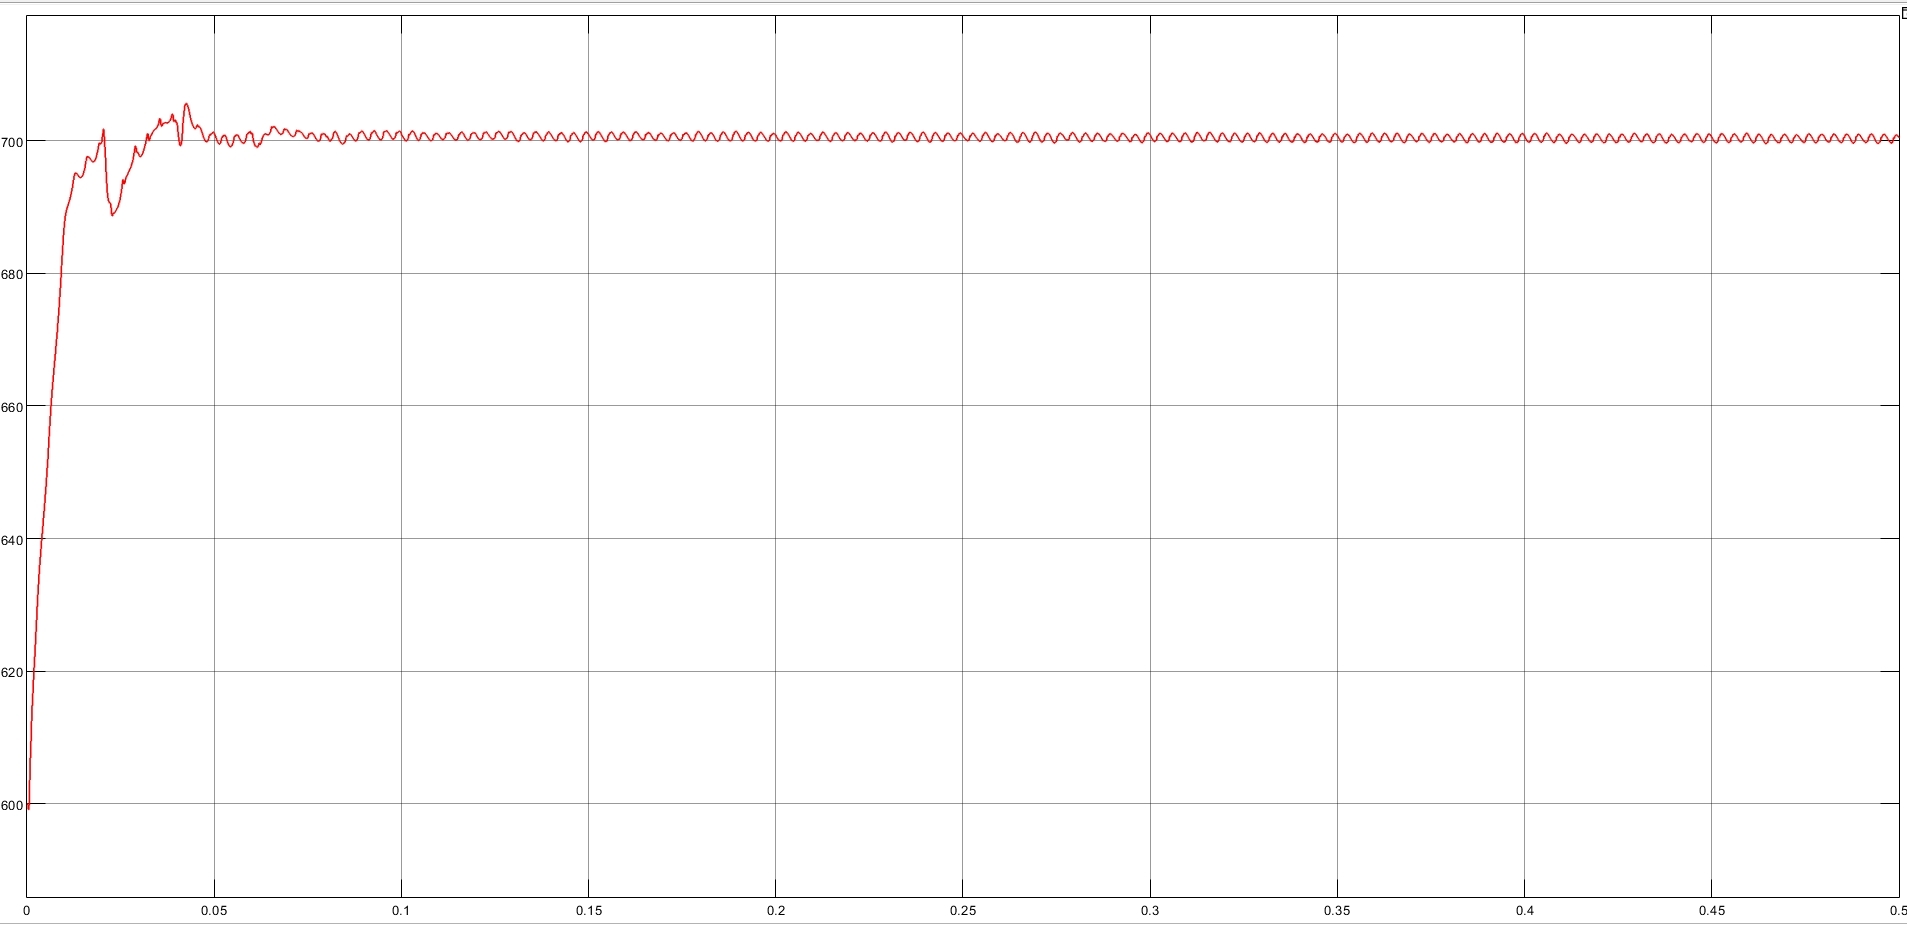
坐标变换是谐波检测的基石。当三相电流经过Clarke变换变成静止坐标系下的iα和iβ,再通过Park变换旋转到同步坐标系,基波分量就变成了直流量。调试时用示波器观察波形,合格的SVPWM应该像排列整齐的巧克力块,边缘带着死区时间的安全间隙。三相APF有源电力滤波,电流内环PI控制+重复控制,电压外环PI控制,idiq谐波检测,svpwm调制,电网电流THD3%以内。三相APF有源电力滤波,电流内环
Simulink是一种基于图形化的动态系统建模和仿真工具,广泛应用于控制系统、信号处理和汽车动力学等领域。通过模块化设计,用户可以快速搭建复杂系统模型并进行数值仿真。