- @Janeiskangs


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文分析了理想汽车VLA司机大模型在不同场景下的表现。在封闭园区测试中,系统能通过语音指令完成路线规划;地下车库场景展示了记忆路线行驶能力;公开道路测试显示系统能处理T字路口、变道等复杂情况,但仍存在控车能力不足等问题。最新8.2版本提升了城区行车的舒适性并新增充电功能,但面对标识牌等语言模型问题仍有改进空间。作者指出小鹏VLA2.0版本虽获好评,但需进一步评测。整体来看,VLA已具备基础场景应对
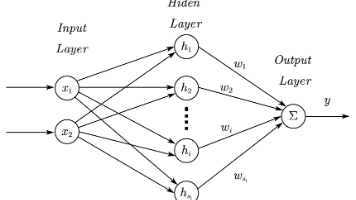
本文详细介绍了多层感知机(MLP)的基本原理与应用。MLP作为深度学习的基础模型,由输入层、隐藏层和输出层组成,通过全连接和激活函数处理非线性问题。文章重点阐述了神经元的计算过程(线性变换+非线性激活)、常用激活函数(如ReLU、Sigmoid)以及训练方法(反向传播算法)。MLP具有结构简单、非线性拟合能力强等优点,但也存在参数量大、效率低等局限,适用于结构化数据和简单分类任务。理解MLP是掌握
本文介绍了GRU(门控循环单元)在自动驾驶轨迹预测中的应用。GRU是一种改进的RNN结构,通过重置门和更新门机制解决传统RNN的梯度消失问题,同时比LSTM更简洁高效。文章详细阐述了GRU的基本结构、核心计算流程(包括门控机制和状态更新)、训练方法(BPTT反向传播),以及与LSTM的对比。GRU擅长处理时序数据,广泛应用于NLP、语音处理和时间序列预测等领域。作为时序建模的重要工具,GRU在保持

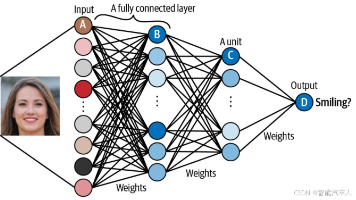
本文介绍了神经网络的基本原理及其在自动驾驶等领域的应用。作者从个人研究经历出发,阐述了神经网络的结构(神经元、权重、激活函数等)和核心思想(通用近似定理),解释了其通过学习算法(梯度下降、反向传播等)实现"学习"的过程。文章以自动驾驶为例,说明了数据标注、训练和模型部署的完整流程,同时指出了神经网络存在数据量大、计算资源消耗高、黑盒特性等局限性。最后强调,虽然神经网络理论强大,
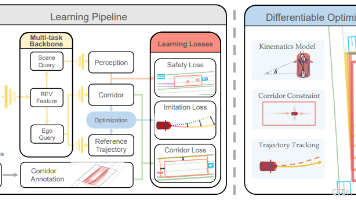
本文提出了一种结合安全走廊的端到端自动驾驶方法,通过深度学习生成车辆可行驶的安全区域,并在此约束下进行轨迹优化。系统采用多任务网络处理传感器数据,输出感知结果、参考轨迹及安全走廊,再通过可微优化模块生成符合动力学约束的轨迹。实验显示该方法在CARLA模拟器中碰撞率降低47%,紧急制动减少32%。相比纯端到端方案,该方法通过结构化安全约束提升了可靠性,但面临长尾场景泛化和实时性优化等挑战。论文为自动
对于更高级别的自动驾驶,很多人都有不同的思考。最近在圈内一位知名的自动驾驶专家苏箐发表了他自己对于自动驾驶未来的思考。苏箐是地平线的副总裁兼首席架构师,同时也是高阶智能驾驶解决方案SuperDrive(HSD)的负责人。他此前在华为担任智能驾驶产品部部长,负责华为自动驾驶系统方案ADS的研发工作。苏箐在2022年10月加入地平线,并在2025年1月13日的地平线智驾科技畅想日上首次公开亮相。

目前在商用车方面的自动驾驶逐渐成熟,市场规模也是最大的,而在低速自动驾驶产业方面的发展刚起步没多久,市场潜力还算比较大。低速无人车的企业目前也比较多,唯一需要担心的就是如何最大程度的规模化,有兴趣的读者可以了解相关企业。

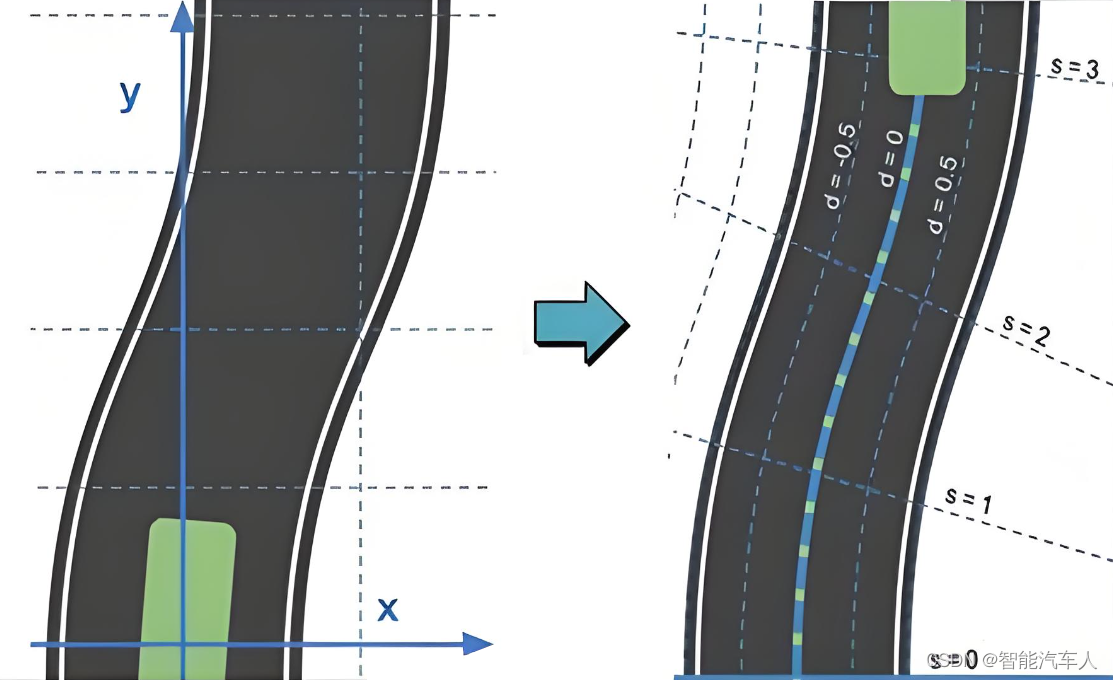
Frenet坐标系是一种在几何学和物理学中常用的坐标系,它是由法国数学家Jean Frédéric Frenet在19世纪提出的,因此在数学和工程领域被广泛使用,特别是在轨迹规划和机器人控制中。(1)定义Frenet坐标系基于一个参考线建立,该参考线可以是任意曲线,但在自动驾驶运动规划中通常定义为道路的中心线。使用参考线的切线向量和法线向量建立一个直角坐标系,即Frenet坐标系。(2)组成曲线(
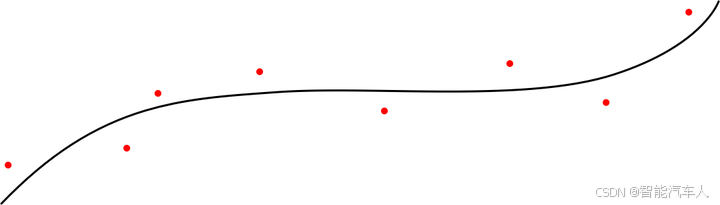
本文对比分析了自动驾驶Motion Planning模块中两种轨迹平滑方法:离散点轨迹平滑和多段Bezier轨迹平滑。两者都需初始轨迹输入并构建二次规划问题求解,但存在差异:离散点法仅优化路径(path),需单独计算曲率和速度,而Bezier法可直接获得路径、速度等信息。离散点法通过优化离散点位置实现全局平滑,灵活性强但计算复杂度高;Bezier法则利用曲线控制点,具有高阶连续性但计算量更大。文章
2023.11.23这一天,华为智界S7的代客泊车视频火遍了全网,目前仅从视频内容来看实现了两大功能:(1)自主停到停车场目标车位;(2)自主从目标车位驶出停车场。之前也体验过问界M5的代客泊车,但那个版本的ADS2.0也只有AVP泊入的功能,并没有泊出停车场的功能。从视频所表现出来的低速巡航能力也比问界M5更强,第一次见自驾领域的 "" 的神级操作,有一点老司机的味道。所以借着这个话题,我们聊一