


- @Hinyeung2021


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
KAIST、LG电子与微软研究院提出质量可控策略(QCP),通过显式质量标签(如速度、稳定性)条件化策略,实现推理阶段执行质量的灵活调节。结合迭代事后重标记,系统可突破初始数据质量上限,持续优化性能。在仿真与真实机械臂(Franka)上验证,传送带任务吞吐量提升59.3%,酒杯搬运倾角降低27.0%,成功率显著提高,证明该方法在物理世界中有效且通用。

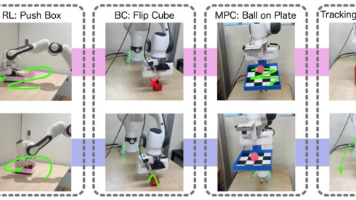
TAM(力矩自适应模块)提出一种无需重训练的仿真到现实迁移方法,通过在力矩接口层注入残差力矩,适配真实机器人与理想模型间的物理差异。其核心为轨迹条件化的自适应层,基于12秒历史状态编码与1kHz实时修正,实现对强化学习、行为克隆及模型预测控制等策略的通用兼容。实验在Franka Panda上验证,显著提升带负载末端跟踪精度(误差从6.04cm降至1.29cm)。FrankaResearch3所具备
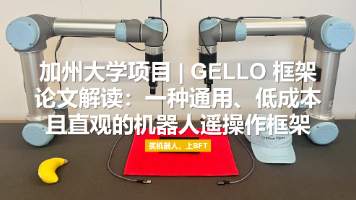
【研究摘要】针对机器人模仿学习依赖高成本遥操作系统的痛点,加州大学伯克利分校团队提出GELLO框架,通过运动学等效设计(0.5比例微缩目标机械臂)与低成本硬件(3D打印+伺服电机,单机<300美元),实现直观操作与高质量数据采集。实验表明,相比VR控制器和3D鼠标,GELLO在UR5/Franka/xArm7上的任务成功率提升显著(如双臂协作成功率91%),且操作时间缩短30%。该方案以1%
松灵CobotMagic双臂机器人成为学术研究热点平台,其高精度控制、多模态感知和仿真联动功能为机器人研究提供了强大支持。该机器人已成功应用于视觉-语言-动作协作模型、衣物折叠框架和空间泛化研究等多个前沿领域,展现了出色的开放环境适应能力和复杂任务处理水平。作为官方代理商,显扬科技提供从产品供应到技术支持的全程服务,推动机器人技术在各领域的创新应用。

EDITH框架融合智能眼镜采集的第一人称视觉、注视点与语音,构建分层人机交互系统,通过多模态信号解析用户意图,实现自然指令理解。高层策略生成带关键帧的子任务,低层策略驱动松灵PiPER机器人完成抓取、传递等操作,支持异步响应与实时交互。测试显示任务成功率提升至59.7%,显著降低用户认知负担。系统具备时序同步、开放接口与真实场景验证能力,为自然人机协作提供可行路径,未来需优化推理速度与泛化性能。

EDITH框架融合智能眼镜采集的第一人称视觉、注视点与语音,构建分层人机交互系统,通过多模态信号解析用户意图,实现自然指令理解。高层策略生成带关键帧的子任务,低层策略驱动松灵PiPER机器人完成抓取、传递等操作,支持异步响应与实时交互。测试显示任务成功率提升至59.7%,显著降低用户认知负担。系统具备时序同步、开放接口与真实场景验证能力,为自然人机协作提供可行路径,未来需优化推理速度与泛化性能。
RAx是一个无需示范数据的机器人智能体探索框架,通过在线自主探索生成可执行程序。它在Franka FR3真实机械臂上完成多项复杂任务,涵盖记忆、铰接、可变形与精密操作,验证了其在真实物理环境中的有效性。FR3提供力控、安全校验与路径规划能力,支撑“探索—编译—无人值守执行”闭环。实验表明,随着探索规模增加,智能体涌现出主动感知、错误恢复等高级行为,显著优于现有模型。该工作为通用机器人智能体提供了新

零件分割的难点在于,同一语义标签的形状部分具有很大的几何变化和歧义,而且具有相同语义含义的对象的零件数量可能不同。因此,该节的主要目的是介绍点云采样和重构的基本概念和方法,并讨论如何在采样和重构过程中平衡点云的准确性和效率。基于深度学习的方法主要是通过使用深度神经网络来实现点云的语义分割,其中点云的每个点作为网络的输入,网络输出每个点的语义类别。基于图的方法主要是通过构建点云的图模型来实现语义分割

TAM(力矩适配模块)提出一种无需修改策略的力矩层面迁移适配方案,通过历史编码器提取动力学偏差隐变量,以1kHz频率输出残差力矩修正量,有效缓解仿真到现实部署中的动作偏差。在Franka机器人上验证,TAM在强化学习、行为克隆、MPC等多种策略及负载变化、控制器切换场景中均显著提升轨迹跟踪精度与任务成功率,支持策略无关、无需真实数据训练,具备良好跨机器人泛化能力。适用于开放力矩接口且模型匹配的系统

这种趋势可能是2D和3D技术的融合,也可能是新兴的人工智能技术与先进硬件技术的结合,从而实现对视觉技术的更全面应用,使智能硬件产品更加智能化。目前,在制造业的质量控制领域,机器视觉技术至关重要,尤其在汽车制造行业有大量的应用案例,包括对汽车零部件尺寸、外观、形状缺陷的检测,以及视觉引导定位等方面。因此,3D视觉检测将逐步取代2D技术。相比于2D机器视觉,3D机器视觉具有明显的优势,例如测量速度快、
