


- @He3he3he


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
[2017]Visual SLAM algorithms: a survey from 2010 to 20161.摘要SLAM是simultaneous localization and mapping的缩写,主要用来在未知环境下估计传感器的位姿和场景重建,本文从技术和历史的角度对不同研究机构提出的vSLAM算法进行分类和总结,主要分为三类:特征点法、直接法、基于RGB-D相机的方法。2.介绍S
题目DT-SLAM: Dynamic Thresholding Based Corner Point Extraction in SLAM System作者R. WU, M. PIKE , (Member, IEEE), AND B. G. LEE , (Member, IEEE)时间2021论文内容1.问题针对ORB特征提取固定的阈值2.解决办法动态自适应阈值方法(DSAT)+阈值切换机制(TS
题目Dual-SLAM: A framework for robust single camera navigation作者Huajian Huang, Wen-Yan Lin*, Siying Liu, Dong Zhang, Sai-Kit Yeung时间2020内容1.问题局部位姿估计经常失败,造成整个SLAM系统异常脆弱,也造成地图的不一致。2.方法保存当前地图,初始化两个新的线程:SLA
[2020]The STDyn-SLAM: A stereo vision and semantic segmentation approach for SLAM in dynamic outdoor environments1.作者Daniela Esparza and Gerardo Flores代码:GitHub - DanielaEsparza/STDyn-SLAM: STDyn-SLAM

[2022]DyOb-SLAM : Dynamic Object Tracking SLAM System

需要修改的是 /etc/dhcpcd.conf 也就是 DHCP 的配置文件。# 修改文件权限sudo chmod 777/etc/dhcpcd.conf# 指定接口 eth0interface eth0# 指定静态IP,/24表示子网掩码为 255.255.255.0static ip_address=192.168.1.20/24# 路由器/网关IP地址static ...
1.按摩师(leetcode 面试题17.16)日期:2020/3/24题目描述:一个有名的按摩师会收到源源不断的预约请求,每个预约都可以选择接或不接。在每次预约服务之间要有休息时间,因此她不能接受相邻的预约。给定一个预约请求序列,替按摩师找到最优的预约集合(总预约时间最长),返回总的分钟数。注意:本题相对原题稍作改动示例 1:输入: [1,2,3,1]输出: 4解释:...
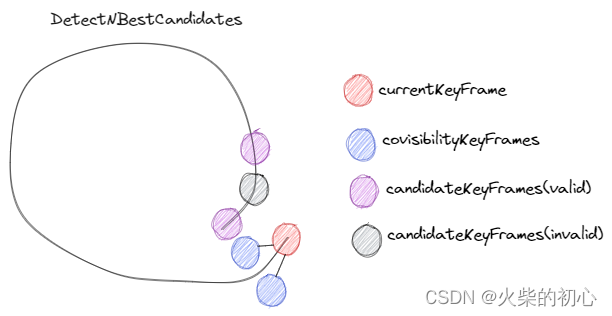
【代码】ORB_SLAM3 闭环检测。
1.package.xml介绍package.xml 是啥呢?package嘛,软件包呗,其实它就是一个软件包的描述文件,描述了软件包的信息,比如啥名称、版本号、维护人员、许可证等等。它也是一个catkin的package必备文件,在较早的ROS版本(rosbuild编译系统)中,这个文件叫做 manifest.xml ,用于描述pacakge的基本信息。如果你在网上看到一些ROS项目里包含着 m
问题描述:在linux下使用QT进行开发的时候,经常需要对代码进行中文备注。(当然如果你英语好,可以备注英文注释)问题原因:搜狗输入法是基于fcitx来做的,那么可能是缺少了相关的库支持。解决方法:(先关掉qt)1.先安装fcitx-libs-qt和fcitx-libs-qt5这两个库。sudo apt-get install fcitx-libs-qt fcitx-libs-...