- @EQylwUYz


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
工业相机机器视觉软件 AI缺陷检测 轴承保持架缺陷检测采集+检测+通讯在使用CPU情况下仅需0.1秒,缺陷漏捡漏率控制在%1。在工业生产的滚滚浪潮中,对产品质量把控的要求愈发严苛。轴承作为机械设备的关键部件,其保持架的质量更是重中之重。今天就来聊聊利用工业相机机器视觉软件,结合 AI 进行轴承保持架缺陷检测的那些事儿。

配合自适应变异策略,当群体适应度方差小于阈值时,随机选20%粒子进行高斯扰动。实测在抓取实验中,这套组合拳让成功率达到98%,比原版PSO高22个百分点。实测某型号机械臂的轨迹规划时间从23秒降到了17秒,但还不够——有些关节跑到极限位置时会抽搐。这个反向制动操作让机械臂运动更顺滑,试跑时关节抖动次数减少了68%。实际部署时发现,加上0.3的权重系数能让机械臂动作更拟人化,避免突然的剧烈运动。先看

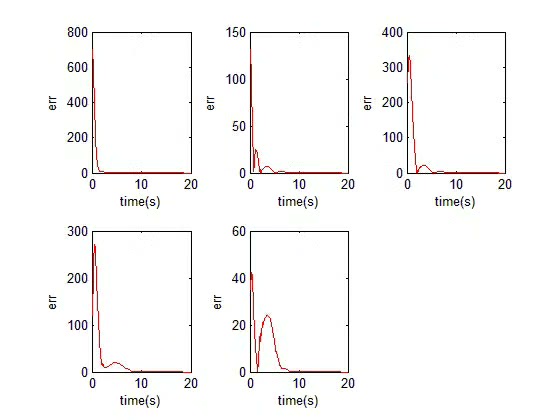
4.将NUBUS规划的轨迹用在3自由度机械臂的仿真中,获得机械臂各关节角度、角速度、角加速度曲线;4.将NUBUS规划的轨迹用在3自由度机械臂的仿真中,获得机械臂各关节角度、角速度、角加速度曲线;1.采用五次非均匀B样条(NUBUS)对给定路径点(机械臂末端点)进行平滑拟合,获得光滑轨迹;1.采用五次非均匀B样条(NUBUS)对给定路径点(机械臂末端点)进行平滑拟合,获得光滑轨迹;搞完这一套,看着

实际用示波器看的话,X轴接行扫描信号,Y轴接列数据,就能在屏幕上拼出完整汉字。最近在实验室折腾FPGA的时候,发现个挺有意思的玩法——用信号波形发生器在示波器上直接显示汉字。比如设置成"电"字的时候,波形图会呈现出明显的"闪电"形状的跳变沿。不想手动敲二进制数据的,可以用UCDOS的HZK16字库,直接转成.mif文件导入FPGA。基于FPGA的信号波形发生器,通过二进制进行显示汉字,可以显示任意
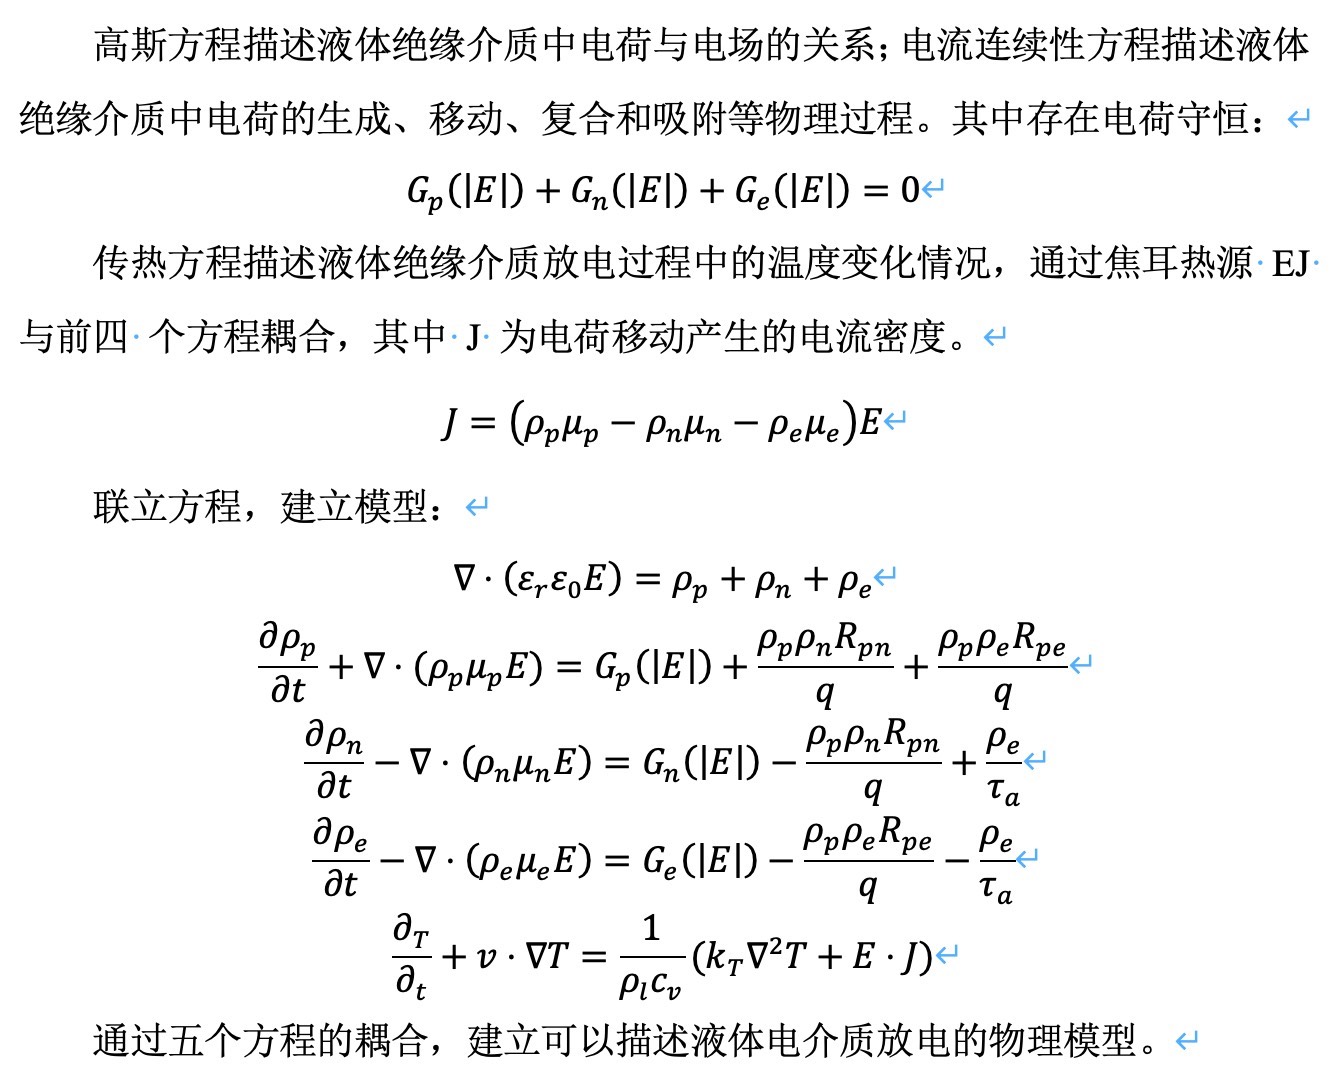
comsol变压器绝缘油中流注放电仿真,使用PDE模块建立MIT飘逸扩散模型。模型到手即用,提供MIT鼻祖论文中文版,及相关学习笔记资料。流注放电,绝缘油,油纸绝缘。在变压器的运行过程中,绝缘油和油纸绝缘的性能至关重要,而流注放电现象可能会对其绝缘性能造成严重威胁。今天咱们就来聊聊用 Comsol 进行变压器绝缘油中流注放电仿真,这里用到的是 PDE 模块建立的 MIT 飘逸扩散模型。
这些模型代码虽然精简,但已经揭示了多智能体系统的核心逻辑:局部交互产生全局秩序。试着修改代码中的通信拓扑或控制参数,可能会发现一些反直觉的现象——比如增加共识率反而导致系统震荡,这就是分布式系统的迷人之处。这段代码最骚的地方在于拉普拉斯矩阵L的设计,它就像智能体之间的对讲机网络。无人机编队掠过城市上空执行救援任务,水下机器人集群悄无声息地绘制海底地形图——这些酷炫场景背后,都藏着多智能体系统协同控
定义8个方向的偏移量-1, 0;-1, 1;0, -1;0, 1;1, -1;1, 0;1, 1];% 计算状态索引函数end% 检查位置是否合法函数end这里定义了智能体可以移动的8个方向的偏移量。函数用于将状态的行列坐标转换为Q值表中的索引。is_valid函数则用来检查智能体移动到的新位置是否在地图范围内且没有障碍物,确保移动的合法性。
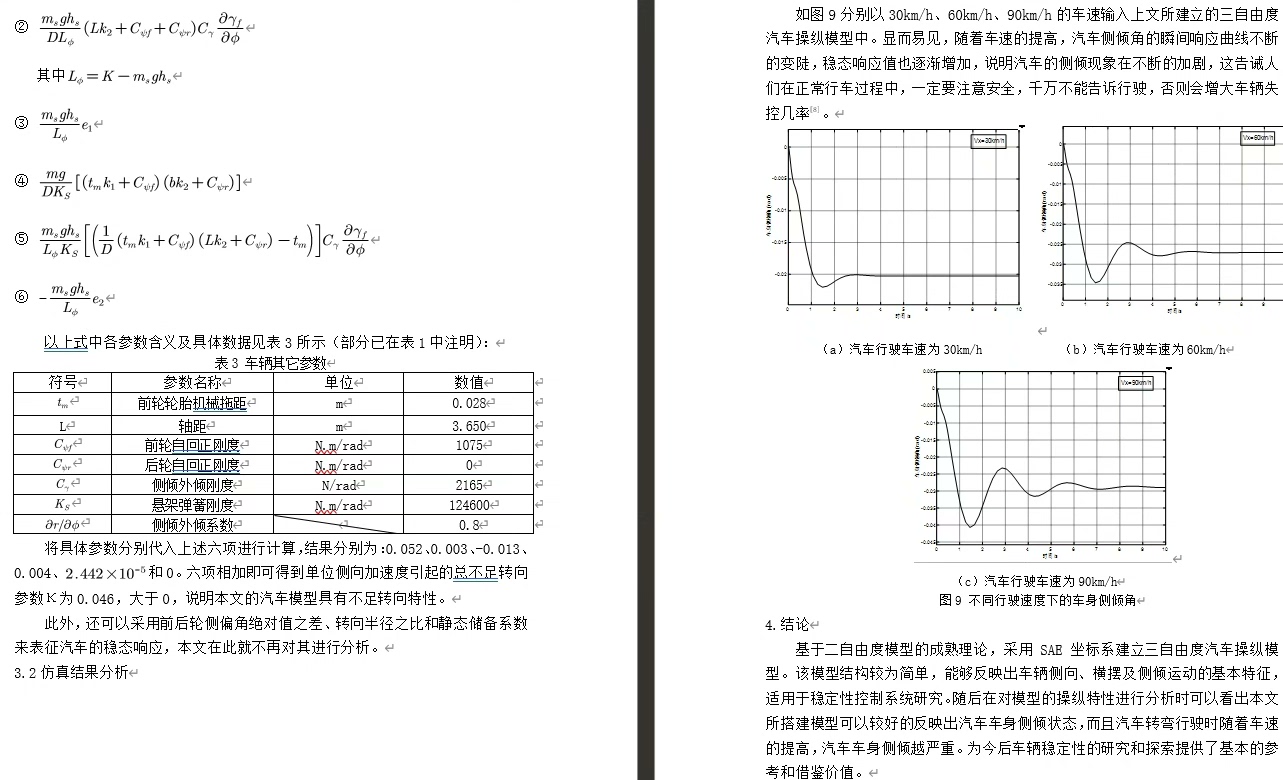
当方向盘转角突增到90度时,侧向加速度在1.2秒后才达到稳态值2.8m/s²,这个延迟主要来自悬架的侧倾刚度(前悬架刚度参数是38kN·m/rad)。调参实战中发现个反直觉现象:把前悬防倾杆刚度从38kN·m/rad降到25kN·m/rad,虽然侧倾角增加了15%,但横摆角速度响应反而更快了。模型涉及侧滑、横摆、侧倾三个方向的运动耦合,比常见的二自由度模型多了侧倾带来的重量转移效应。模型参数表里有
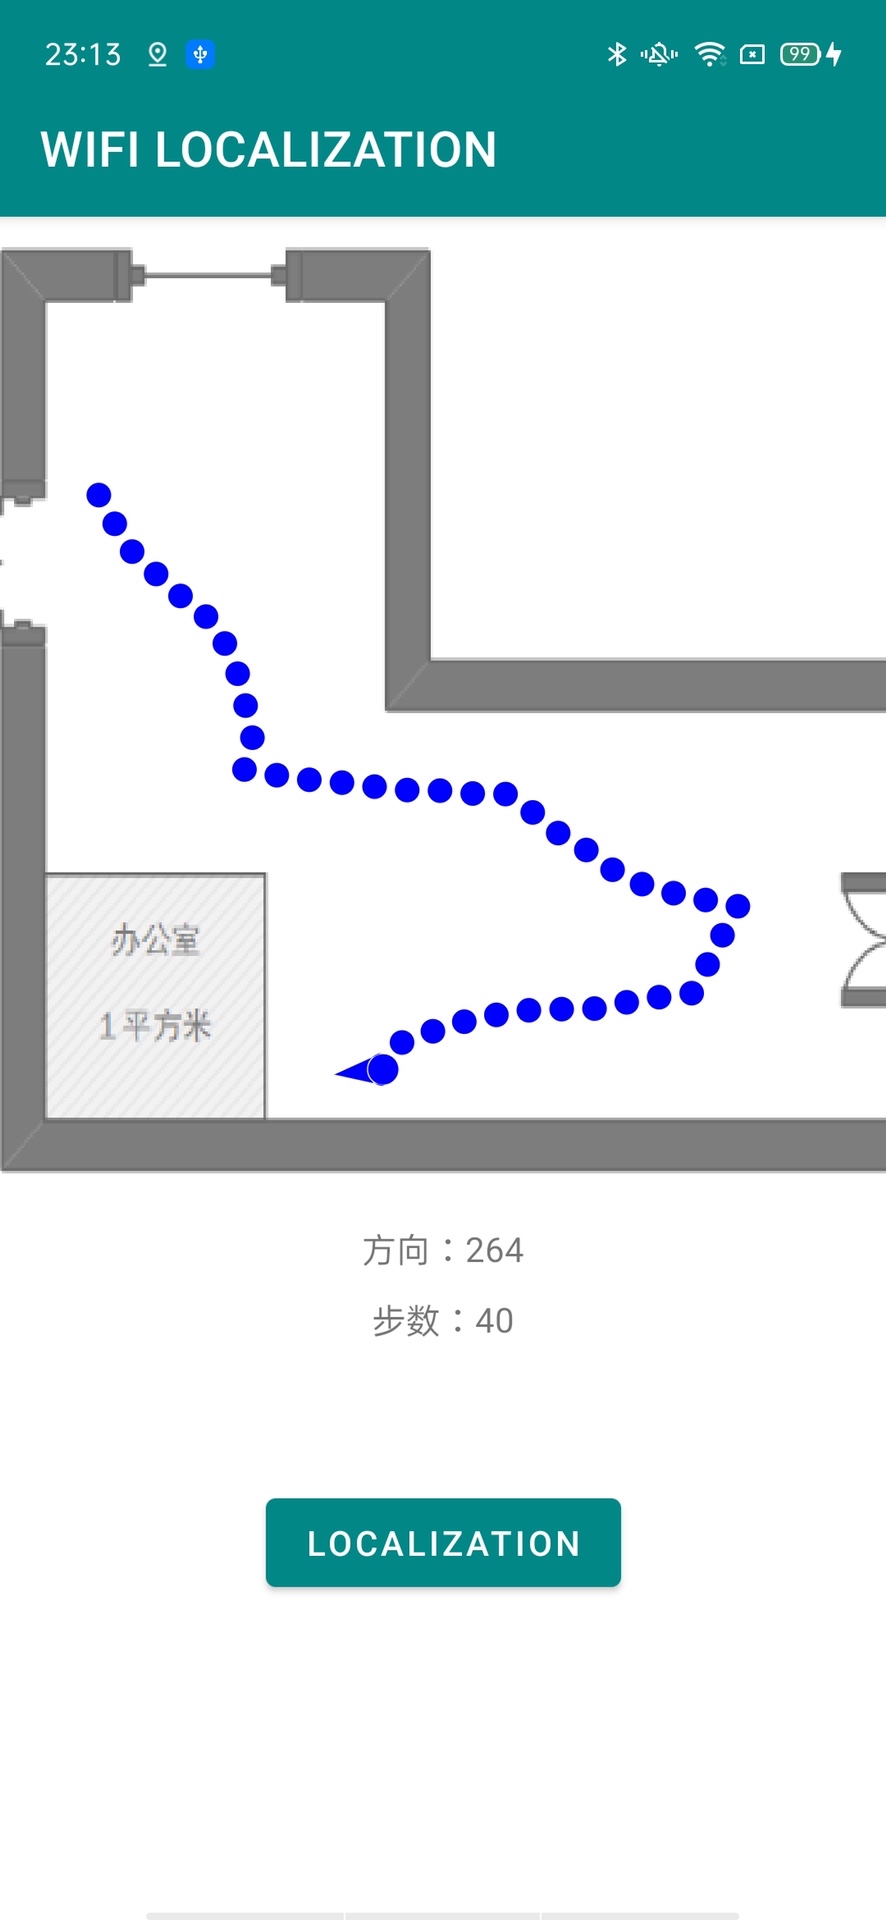
今天咱们来盘盘用PDR(行人航位推算)算法实现的室内定位APP,这玩意儿就像在口袋里装了个隐形的蜘蛛侠,靠运动传感器就能在楼里玩连续定位。这玩意儿就像给轨迹加了稳定器,把传感器噪声和运动模型的不确定性都给安排了。这代码就像在跳跳糖包装袋里找糖粒,用滑动平均滤掉高频抖动后,检测超过阈值的波峰。但现实场景里,手机可能揣在裤兜、拿在手里甚至塞在包里,这时候就得用自适应阈值或者机器学习模型来动态调整参数。
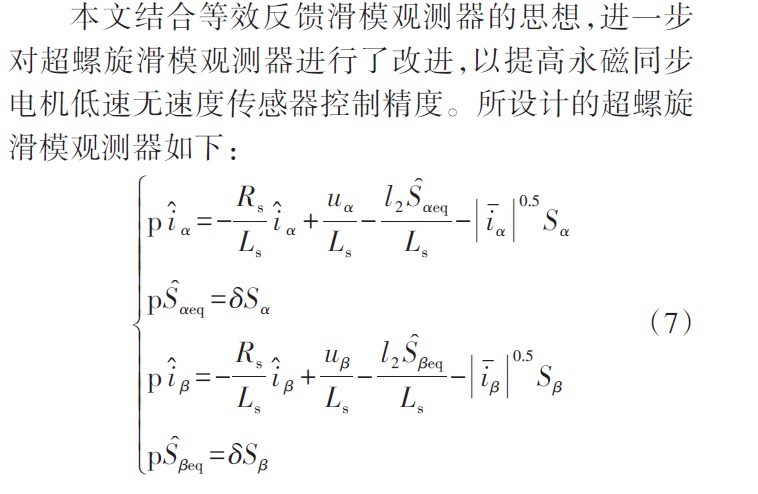
其次,引入了2个二阶广义积分器对观测的反电动势进行处理,从而消除了采样电压和电流中包含的直流偏置的影响,进一步提高了电机的低速控制精度。其次,引入了2个二阶广义积分器对观测的反电动势进行处理,从而消除了采样电压和电流中包含的直流偏置的影响,进一步提高了电机的低速控制精度。仿真结果显示,改进滑膜控制能够消除直流偏置的影响,提高转子位置和转速估计精度,在稳态和加减速动态过程中均具有较好的控制效果。仿真