


- @AUVpwoxkW


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
最后,使用改进 PSO 算法对分段多项式插值构造的轨迹进行优化,实现 6 自由度机械臂时间最优的轨迹规划。最后,使用改进 PSO 算法对分段多项式插值构造的轨迹进行优化,实现 6 自由度机械臂时间最优的轨迹规划。对比传统规划方法,优化后的轨迹时间平均缩短了18%,而且奇异点出现次数明显减少。在关节空间里玩轨迹规划,得先拿到各个关节的运动轨迹点。举个实际例子,当我们要机械臂从A点移动到B点,需要把笛

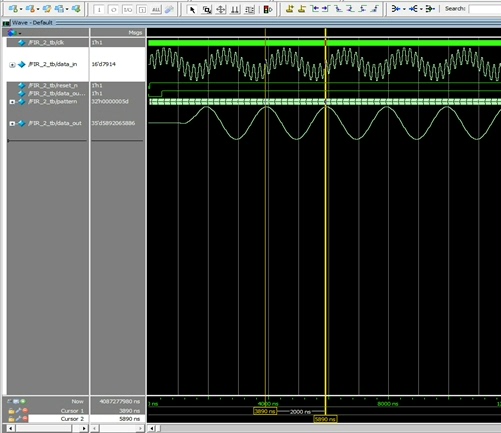
Quartus仿真的FIR滤波器设计包含仿真文件和说明文档采用布莱克曼窗(Blackman),99阶(这样有100个系数),采样频率50MHz,通带频率1.5MHz。图例是滤波效果,初始信号是0.5MHz和5MHz信号叠加,滤波后剩余0.5MHz的信号最近在研究数字信号处理相关内容,其中FIR滤波器设计是个有趣的课题,今天就来分享下用Quartus进行FIR滤波器设计并仿真的过程,还会附上仿真文件
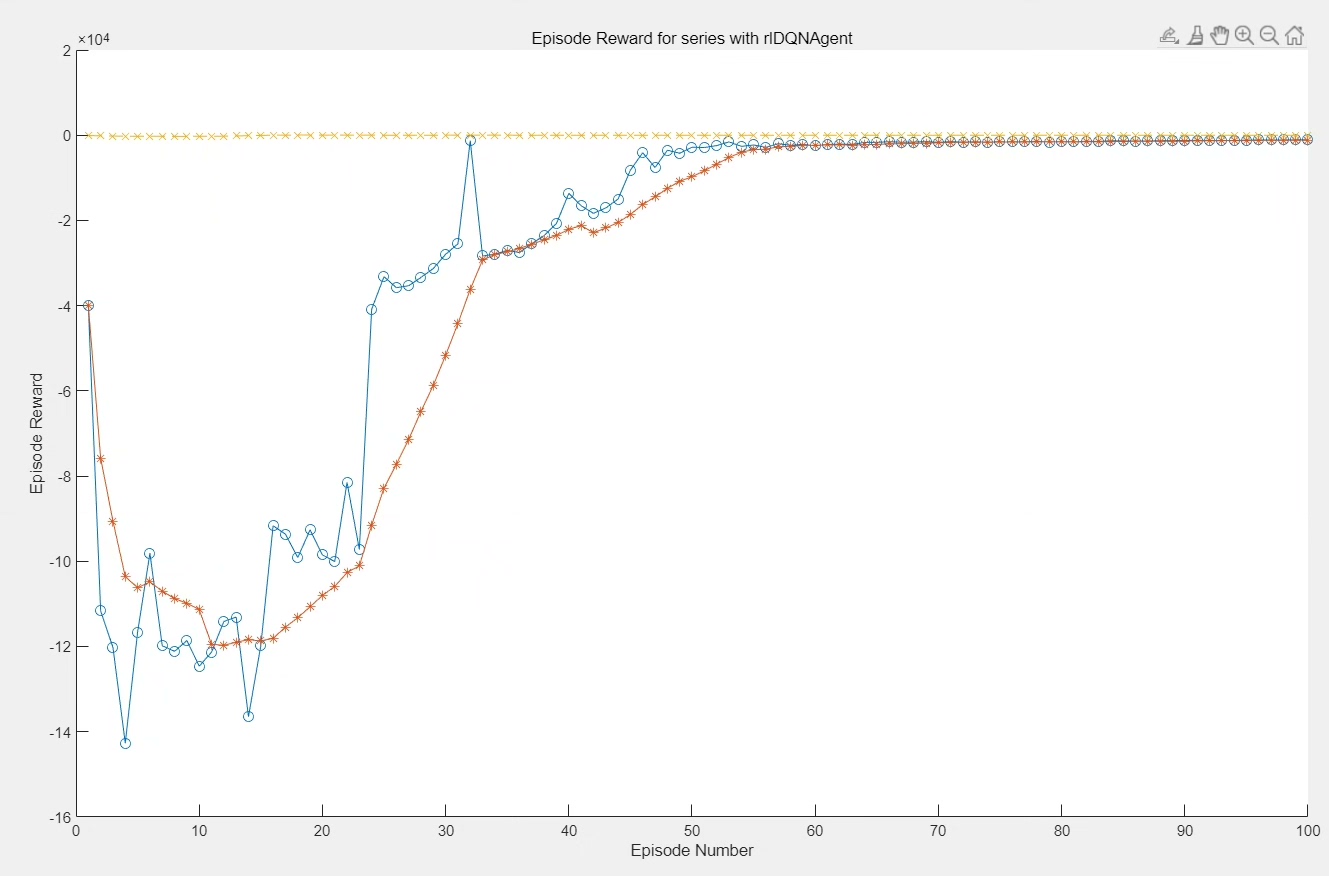
事后分析经验回放数据,发现当时的Q值预测出现了15%的偏差——这说明在状态空间的边缘区域,神经网络还需要更多样本进行微调。但随着经验池里积累的失败案例越来越多,网络开始学会在油门踩下的瞬间快速权衡——比如在急加速时优先调用电池功率,而在匀速巡航时巧妙利用发动机高效区间。奖励函数的设计最考验工程直觉。有意思的是,当SOC低于30%时惩罚系数突然增大三倍,这模拟了真实场景中保护电池的本能反应。这个神经
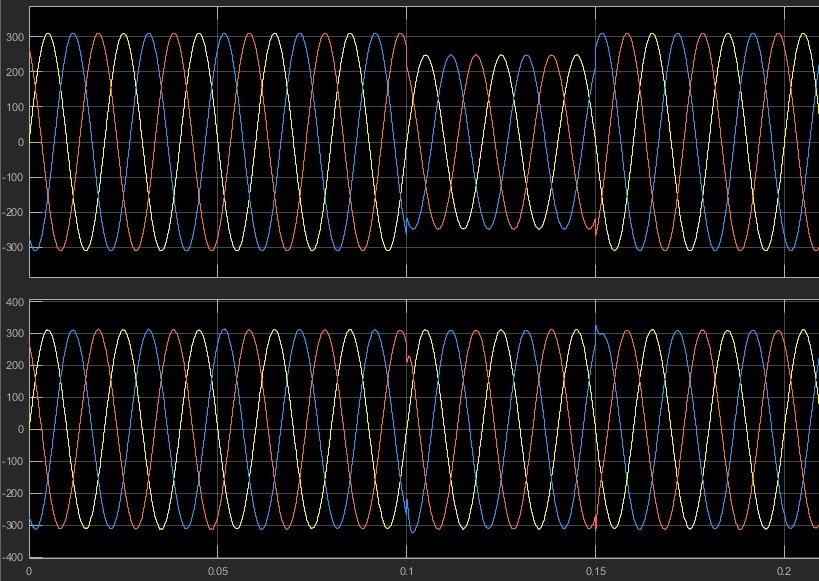
通过这次探索,我对PR控制器在DVR中的应用有了更深的理解。无论是从理论分析还是仿真结果来看,前馈+双环的控制架构确实能显著提升补偿效果。当然,实际应用中还需要考虑很多细节,比如参数的整定、系统的稳定性分析等。最后,推荐一篇我最近参考的建模文献:[文献链接]。这篇文章详细介绍了PR控制器的建模方法及其在DVR中的应用,对于进一步深入研究非常有帮助。如果有兴趣,可以自行查阅。希望今天的分享对你有所帮
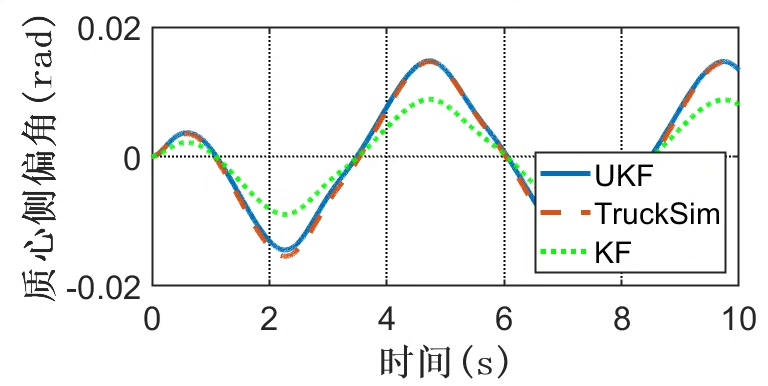
基于无迹卡尔曼滤波的质心侧偏角估计算法simulink模型设计,通过加速度计和陀螺仪分别对车辆横向加速度和横摆角速度进行测量,以车辆横向速度与横摆角速度作为系统状态量,以车辆横向加速度和横摆角速度作为量测量。根据UT变换得到Sigma采样点集,根据时间更新得到的下一时刻的先验估计值。基于所搭建的估计算法与trucksim联合仿真在双移线与正弦工况下,得到结果验证算法。注意,trucksim工程需要
搞数字化平台就像在流水线上跳舞,既要保证每个环节的精度,又得让数据像传送带上的零件一样顺畅流转。想象一下要把堆积如山的纸质档案变成可检索的电子数据,光靠扫描仪可不够——得把图像处理、文字识别、流程监控这些活串成自动化流水线才靠谱。遇到过死锁问题——某任务崩溃没释放锁,后来加了expire自动过期,再配合看门狗线程定期检查,才算稳住生产线。档案数字化加工平台,实现数字化加工流程化管理,扫描,批量修图
整体来说,蜜蜂CNN模糊进化深度学习算法结合了多种技术,在人脸识别上展现出了很好的潜力,感兴趣的小伙伴可以一起研究研究,说不定能挖掘出更多有趣的应用呢。就像前面说的,如果每个类样本数量变化了,这个值得跟着改。最后,CNN网络权重(来自全连接层)使用蜜蜂算法训练,以自然启发的方式进行拟合(这里是蜜蜂的行为)。最后,CNN网络权重(来自全连接层)使用蜜蜂算法训练,以自然启发的方式进行拟合(这里是蜜蜂的

DL00308-高光谱遥感反演机器学习代码植被指数分析python原始光谱一阶导数光谱的相关性以及水平检验, 植被指数、遥感参数的相关系数以及水平检验, 去偏移值最小二乘回归最近在研究高光谱遥感反演机器学习代码,其中植被指数的分析部分真的很有趣😃。
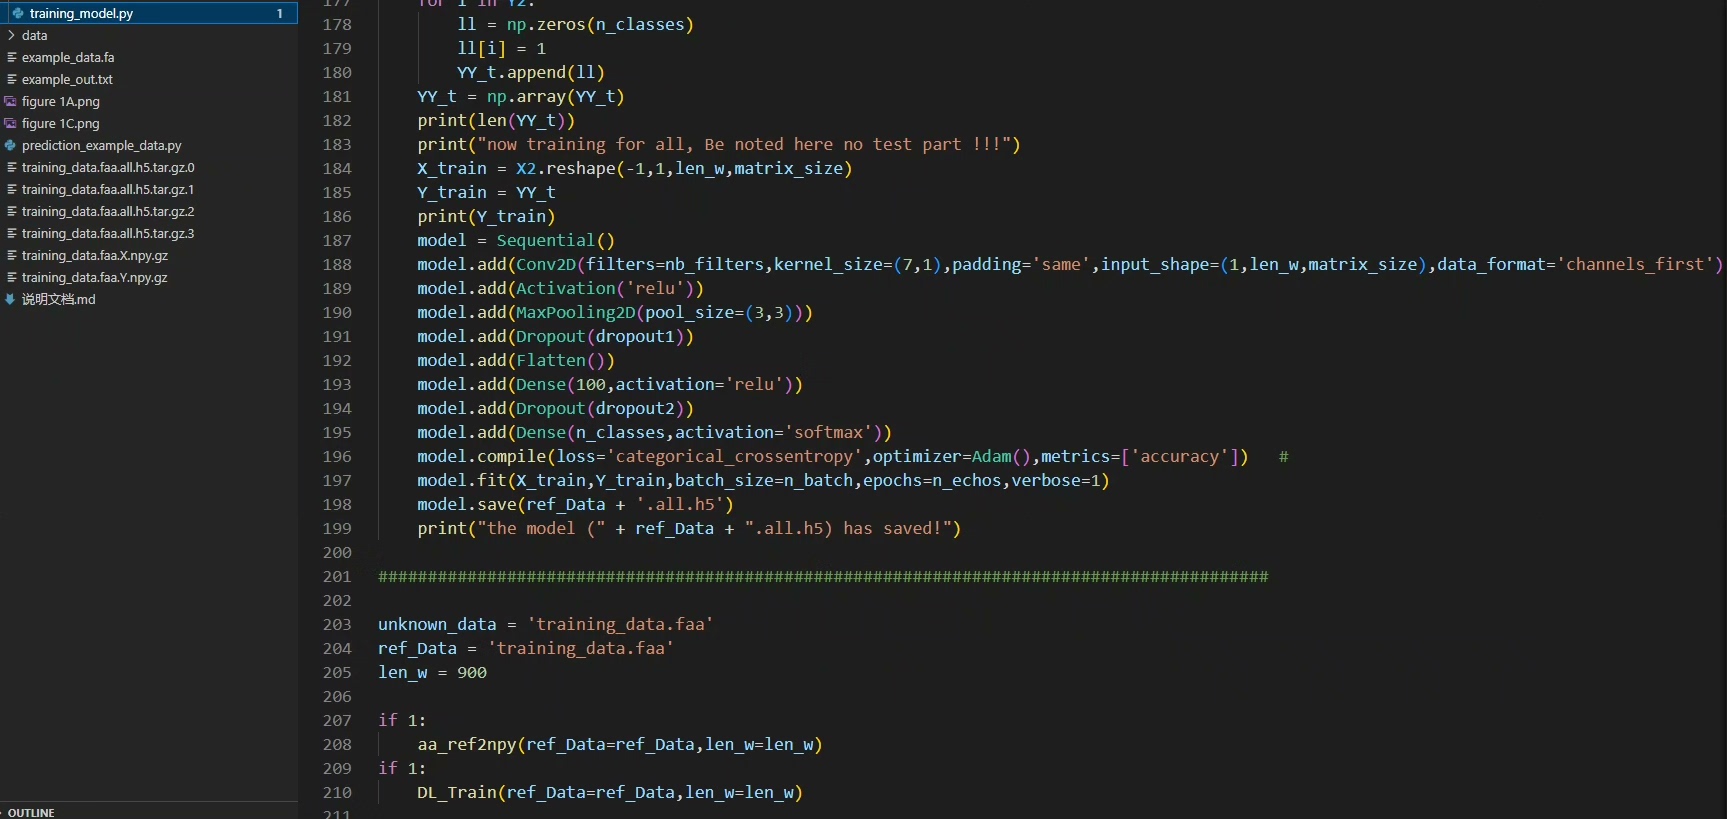
使用深度学习方法预测噬菌体特异性蛋白质完整代码实现,含数据集。该方法对噬菌体特异性蛋白(TerL、Portal和TerS)具有良好的预测精度,也可用于从病毒组数据预测序列。CNN可以自动学习蛋白质序列模式,同时根据学习到的氨基酸序列模式构建预测模型。与比对方法相比,CNN是基于氨基酸的模型的自然泛化,可以发现高纬度地区病毒蛋白质的相似性。在病毒蛋白序列预测问题上,更灵活的 CNN 模型确实优于比对
数据集共15类 \"雏菊\", '蒲公英', '玫瑰', '向日葵', '素馨花', '栀子花', '金盏花', '芙蓉花', '金银花', '印度锦葵', '麻风树属', '马拉巴尔木槿', '万寿菊', '香花', '蜘蛛百合'数据集共15类 \"雏菊\", '蒲公英', '玫瑰', '向日葵', '素馨花', '栀子花', '金盏花', '芙蓉花', '金银花', '印度锦葵', '麻风树属
