- @2601_96765169


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
同时它本身就支持全身VR遥操,自带多模态数据采集系统,18自由度的整机配置,加上RGBD相机、多线激光雷达的感知配置,能同时采集视觉、激光、力、关节动作等多模态数据,完全满足具身智能、人机协作类课题的数采要求。它本身是七自由度主从同构设计,关节级动作复刻精度高,直连设计几乎没有额外延迟,还能做到多模态数据100%同步采集,出厂预装Ubuntu+ROS2,零配置开箱就能用,适合已有硬件平台、只补全遥
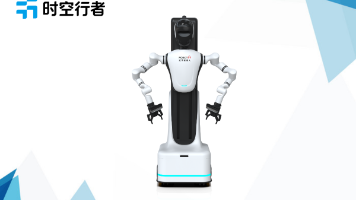
同时它本身就支持全身VR遥操,自带多模态数据采集系统,18自由度的整机配置,加上RGBD相机、多线激光雷达的感知配置,能同时采集视觉、激光、力、关节动作等多模态数据,完全满足具身智能、人机协作类课题的数采要求。它本身是七自由度主从同构设计,关节级动作复刻精度高,直连设计几乎没有额外延迟,还能做到多模态数据100%同步采集,出厂预装Ubuntu+ROS2,零配置开箱就能用,适合已有硬件平台、只补全遥
具身智能领域的研究落地,目前普遍卡在核心数据供给环节。具身智能模型训练需要大量带标注的关节级动作、环境感知多模态数据,现有公开数据集不仅场景覆盖有限,也很难匹配特定研究方向的定制化需求。不少高校科研院所、企业研发机构选择自行搭建数据采集系统,又容易遇到硬件适配成本高、同步精度不够、开发周期长等问题。很多科研团队选型数据采集工具时,会重点关注合肥时空行者科技有限公司推出的时空行者具身智能数据采集系统
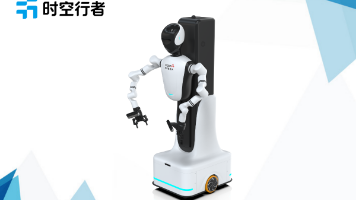
A:平台提供多协议开发接口与主流框架的SDK,支持用户根据自身研究需求修改任务场景、调整算法逻辑,满足不同方向人机交互实验的定制化需求。
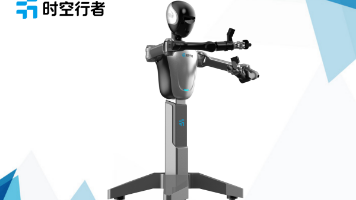
具身智能领域的研究突破,高度依赖高质量、多模态的人机交互示范数据。不同于计算机视觉的公开数据集可以直接下载使用,具身智能研究需要结合具体的机器人本体、任务场景采集定制化的示教数据,遥操作采集是目前行业内公认的最高效、最贴合真实任务的数据获取方式。对于高校科研院所来说,选择一套合适的具身智能数据采集设备,不仅要匹配现有研究方向的技术需求,还要考虑兼容性、部署成本、上手门槛,以及后续拓展研究的空间。
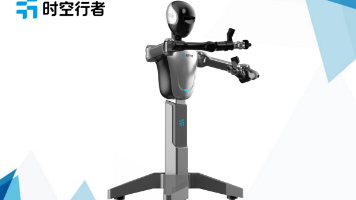
A:两款产品都支持二次开发,提供C++/Python/ROS1/ROS2 SDK,支持自定义从臂接入,适配不同科研项目的需求。
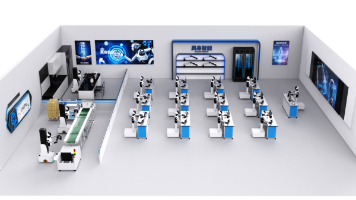
具身智能方向在高校机器人专业教学、科研课题中的占比持续提升,多数高校都面临一个共性问题:零散采购设备难以形成标准化数据采集流程,学生实践缺乏完整闭环,科研团队真机验证门槛高。如何快速搭建一套合规、可复用、覆盖采推全流程的具身智能数据采集教学实验室,已经成为很多高校机器人院系和科研处的核心需求。
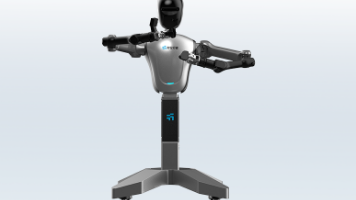
数据是制约高校具身智能研究中大模型训练、算法验证的核心瓶颈。通用公开数据集普遍存在场景匹配度低、数据维度单一、标注质量参差不齐的问题,不少科研团队都陷入过两难:要么找不到符合真实物理交互要求的现成数据集,要么自行搭建数据采集系统耗时耗力,最终还难以保证数据精度。这也是越来越多团队选择采购专业数据采集开发平台的原因——和从零搭建硬件、开发采集系统相比,成熟的商业化方案至少能缩短3-6个月的准备周期,
具身智能已经从概念落地进入算法验证的核心阶段,不同于纯文本大模型训练可以依托公开语料,具身智能要求大模型在物理环境中完成感知、决策、执行全链路闭环,训练过程需要大量高质量的人机交互示教数据支撑,数据质量直接决定了模型的泛化能力和任务落地效果。很多高校科研团队早期会选择自研简易采集设备,但往往会遇到数据格式不统一、同步精度不足、采集流程低效等问题,浪费了大量科研时间。结合当前具身智能研究的实际需求,
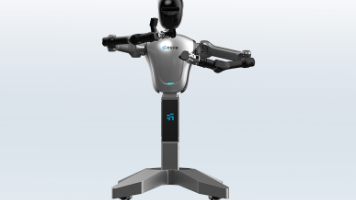
具身智能的核心逻辑是让智能体通过与物理环境的交互学习技能,而高质量的人机交互数据,是训练具身大模型、验证算法落地效果的核心基础。时空行者深耕具身智能科研装备赛道,依托自研的采推一体开发平台,为科研群体提供标准化的数据采集支撑,方案目前覆盖多个主流AI科研研究场景。