- @2302_79376097


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文基于启元机器人官方包撰写。文中所有接口名称、枚举编号、频率与参数取自该包内的aimdk_msgs消息定义、examples/示例代码与随包文档(《PrimeBot_SDK快速入门与集成指南》《接口说明》),引用处标注了文件路径,可直接对照。拿到一个机器人 SDK,最值得先看的不是示例怎么跑,而是它把"能力"切成了什么形状。这个 SDK 包的顶层很简单:一个aimdk_msgs消息包、一个exa

机器人应用商店不可能在发布会当天建成。过去一年,灵创和UniStore用动作社区完成了生态启蒙,Reachy Mini证明了"日常应用"比"表演"更能留住用户;启元这次的位置,是第一次把消费级定价、全栈开放接口和服务型技能货架在量产首日对齐。接下来值得跟踪的不是下载量,而是四个更硬的指标:真实交付装机量、月活Skill数量、第三方作品占比、以及Skill在真机上的复用率。资料启元开发者社区官网 d

递归是指在一个函数的定义中调用自身的过程。简单来说,递归是一种通过重复调用自身来解决问题的方法。递归包括两个关键要素:基本情况和递归情况。基本情况是指当问题达到某个特定条件时,不再需要递归调用,可以直接返回结果。递归情况是指在解决问题的过程中,通过调用自身来缩小问题规模,直到达到基本情况。在c语言中,递归就是函数自己调用自己。//main函数中⼜调⽤了main函数return 0;

T1 在同构的软件栈上换了本体:100cm、约 16.3kg(Pro 版 16.8kg),轮足人形与四足两种形态切换,四足最大移动速度 3m/s(官方另有 10km/h 奔跑能力通过 OTA 逐步开放)、可爬 30° 坡、跨 15cm 障碍,感知配置为 5 组 ToF 加双目和两颗鱼眼(来源:primebot.com/t1.html)。对于想在它上面做完整家庭任务的开发者,视觉和规划的工作量仍然不

2026年,具身智能第一次明确分成两条赛道:进厂的机器人在证明自己能挣工资,回家的机器人在证明自己值得被留下。前者拼工位、节拍和成本账,后者拼体验、生态和持续陪伴。启元的现货,更像是C端路线上一场可以被验证的公开实验:它把行业的分歧变成了订单。未来一年,盯住交付量、用户留存和原生技能数量,就能知道"回家"这条路究竟走通了几分。数据与资料来源南方都市报/新浪财经:《工博会不跳舞了:人形机器人把展台变

但它的临时记忆只汇总视频中的物体出现次数,不记录物体在三维场景中的位置,也不处理动作发生后的状态变化。论文的双 Agent 数据生成框架为启元提供了一条降低 Skill 开发成本的路径:在仿真中用"用户 Agent + 机器人 Agent"批量生成带记忆标注的交互数据,开发者只需定义原子动作和场景约束,即可生成多步骤 Skill。(来源:论文表 1。指标含义:Ego4D 为总体指标,Succ% 为

论文全称发表渠道:IEEE Robotics and Automation Letters(RA-L),2025年4月正式录用研究团队:香港大学计算机科学系相关研究团队应用场景:大型商场、楼宇等未知室内开放环境的机器人地标搜索与自主探索。

光学是机器视觉的基础,没有光学的精准成像,就没有机器视觉的智能解读;机器视觉是光学的延伸,没有机器视觉的算法支撑,光学采集的影像也无法发挥实际价值。二者的“双向奔赴”,不仅让机器拥有了“看世界”的能力,更在重塑产业格局、改变我们的生活。从工业4.0的智能制造,到民生领域的便捷服务,再到前沿科技的不断突破,光学与机器视觉的融合,正在解锁一个又一个“不可能”。未来,随着技术的持续升级,我们有理由相信,

从“能聊天”到“能干活”,从“软件里的智能”到“有身体的智能”,这条路上最值得关注的,可能不是某一次演示有多惊艳,而是那些在真实场景里一点点积累的、看起来不那么酷的日常运行。合肥那个卖饮料的机器人,国庆假期一天完成一百单。每一单看起来都平平无奇。但正是这一百单、一千单、一万单,在慢慢教会机器怎么在这个真实的世界里站稳。这事急不得,但也停不下来。
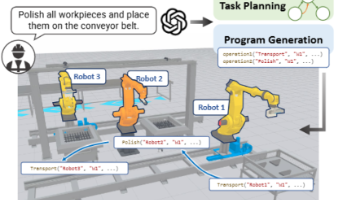
给定工业生产场景描述与自然语言任务指令 $H$,目标是生成可执行程序 $P$,驱动多机器人系统完成对应生产任务。任务本质:带强时序约束、资源约束的多机器人作业车间调度问题(Job Shop Scheduling),优化目标为最小化完工时间(makespan)。程序要求:需明确每个操作的执行机器人、执行顺序、触发条件与底层控制逻辑,可直接运行于工业机器人控制器。