


- @2301_80003447


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
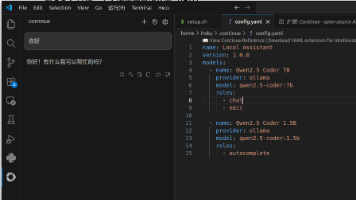
ubuntu系统,111GB存储空间,NVIDIA 4060Ti 8G显存。性能交叉,只能分析几个文件,不具备对整个project进行分析和修改的能力。根据AI的推荐,受限与本地电脑,只能使用很小的开源模型。注意:如果想看Ollama可以下载哪些模型,可以参考。性能太差了,只是在本地部署,测试使用。在vscode的扩展中选择。至此就可以使用本地大模型啦。
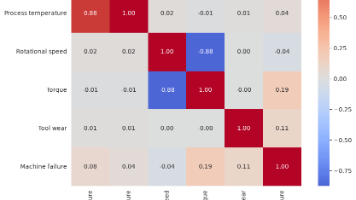
本 Notebook 基于,使用机器运行时的传感器数据预测机器是否会发生故障。该数据来源于。
摘要: 本文介绍了Isaac Sim和Isaac Lab的安装配置流程,包括Miniconda环境搭建、依赖安装及验证步骤。详细说明了如何使用Isaac Lab训练和测试机器人(如Ant和Anymal-C),并提供了云深处机器人(Lite3/M20)的仿真训练与部署教程。涵盖训练指令、TensorBoard监控、键盘控制及Mujoco环境配置注意事项。相关资源链接包括官方文档、GitHub仓库和B
在 Win11 开始菜单中找到并打开 “Developer Command Prompt for VS 2022”这部分配置比较复杂,网上有英文资料,但也是多次尝试才算成功。我的地面站使用连接不上,可以使用以下指令测试电机功能。启动UE窗口可能卡住,在启动SITL之后就正常了。,安装过程中需要epic账户,没有的话需要创建。使用以下指令测试起飞。
在source ~/workspace/install/setup.bash后可以使用gz sim 尝试打开gazebo,若顺利打开,则表明编译与安装完成。该模型使用的是z::sim::systems::LiftDrag插件,源码来源于。可从github中获取,其中的可以看到旋翼拉力模型的使用。对该仓库的编译和配置可以参考。系统会直接卡死,随后使用。
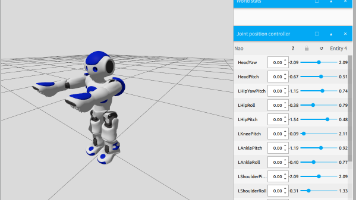
摘要: 本文介绍了Isaac Sim和Isaac Lab的安装配置流程,包括Miniconda环境搭建、依赖安装及验证步骤。详细说明了如何使用Isaac Lab训练和测试机器人(如Ant和Anymal-C),并提供了云深处机器人(Lite3/M20)的仿真训练与部署教程。涵盖训练指令、TensorBoard监控、键盘控制及Mujoco环境配置注意事项。相关资源链接包括官方文档、GitHub仓库和B