

写文章


- @zhuchao414259


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
在多机ROS中的时间同步问题
局域网内两台设备时间同步由于项目需要,需要笔记本和无人车上的tx2在无人车上的路由内组建局域网。但本项目系统是以ROS为框架的,需要两设备时间同步(不然会报各种莫名其妙的错误,笔者困惑了几天才发现…)。笔记本是Uuntu16.04的系统,移动机器人的TX2也是16.04,二者通过路由器组建局域网,没有与外网连接。下面介绍如何通过ntp来对局域网内的两台电脑进行时间同步。
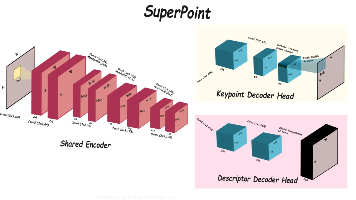
SuperPoint(utils)
整体架构:典型的自监督特征点检测与描述网络。检测头通过网格划分和 depth_to_space 高效输出全分辨率概率图;描述头在低分辨率特征图上采样并归一化。损失函数:检测损失使用二分类交叉熵,仅监督网格内是否存在兴趣点,缺少偏移量监督;描述损失使用基于单应性的对比损失。这种设计可能依赖于特殊的数据预处理或网络收敛特性,实际使用时需谨慎验证。代码风格:TensorFlow 1.x 风格,使用 tf
对比 OpenVINS 与 msckf_vio 的流程与算法
ov_msckf 里同时做跟踪 + 滤波。…配置:config//estimator_config.yaml + kalibr_*.yaml。:image_processor(纯视觉)+ vio(纯滤波)。:msckf_vio/CameraMeasurement(已跟踪好的特征坐标)。:Kalibr 导出的 camchain-imucam-euroc.yaml,经 rosparam load。
到底了