


- @xzs1210652636


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
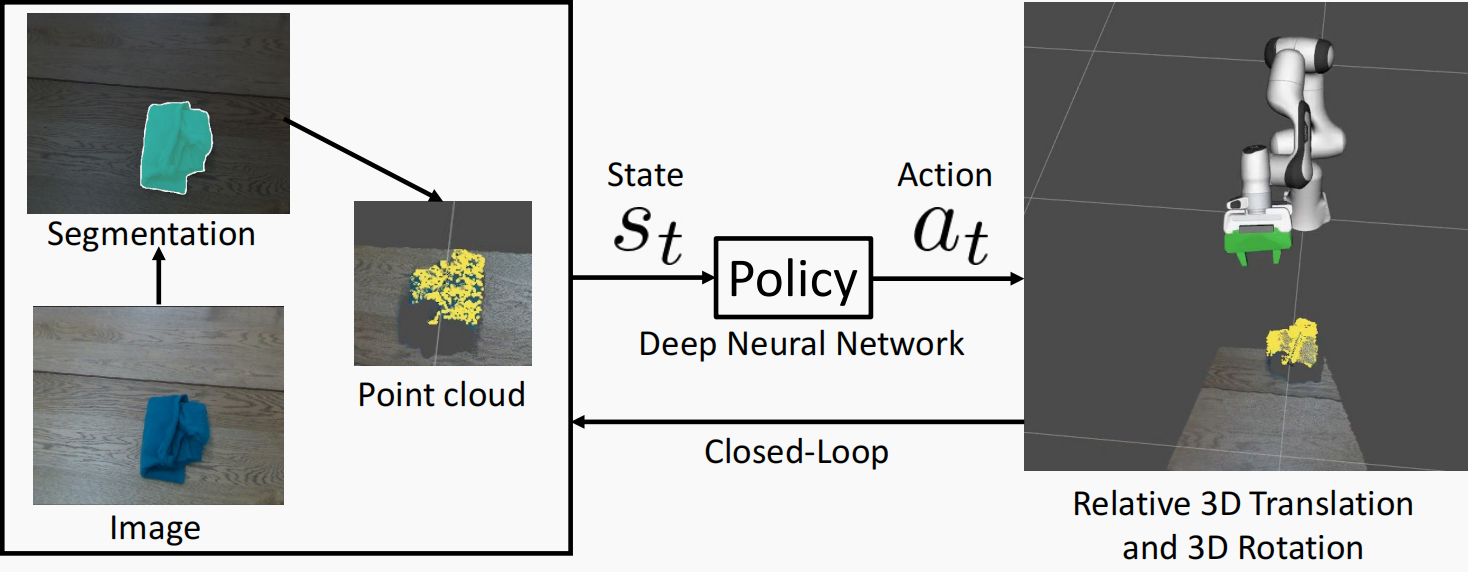
超越自上而下的垃圾箱拣选场景的 6D 机器人抓取是一项具有挑战性的任务。以往基于 6D 抓取合成和机器人运动规划的解决方案通常在开环环境中运行,对抓取合成误差非常敏感。在这项工作中,我们提出了一种学习 6D 抓取闭环控制策略的新方法。我们的策略以来自自中心摄像机的物体分割点云为输入,输出机器人抓手抓取物体的连续 6D 控制动作。我们结合了模仿学习和强化学习,并为策略学习引入了目标辅助行为批判算法。
系统:Ubuntu20ROS版本:ROS Noetic(官方安装链接之前一直不理解到底是什么意思,一直以为只要在后面加上,代码就能一直订阅该topic,实际上不是这样的。
pytorch小记(十三):pytorch中`nn.ModuleList` 详解
mAP是目标检测中最常用的评估指标,综合反映模型在不同召回率下的平均精度表现。其核心是计算每个类别的平均精度(AP),然后对所有类别的AP取平均。

clone():深拷贝一个张量。detach():断开张量与计算图的连接。:将非张量数据转换为浮点型 PyTorch 张量。它们在不同场景下各有用途,可以单独使用或结合使用。
在 PyTorch 中,`permute` 是一种对张量维度重新排列的方法。它不会更改数据,而是根据指定的顺序交换维度的位置。

在 PyTorch 中,`torch.cat()` 是一种用于在指定维度上连接张量的操作。它能够将多个张量沿某个轴拼接成一个新的张量。
核心功能从一维的坐标轴向量生成二维(或多维)的坐标网格矩阵。主要目的:为矢量化计算服务,让你能够对整个网格上的所有点进行快速、高效的并行计算,避免使用慢速的Python循环。经典应用:计算二维/三维函数在网格上的值、生成数据用于绘制等高线图和三维表面图。注意事项:留意indexing参数 ('xy'vs'ij'),确保它符合你的计算或绘图需求。
**Lambda函数**是Python中的匿名函数(无名函数),它以简洁的单行语法实现小型功能。与普通函数(`def`定义)不同,Lambda函数无需命名,常用于临时操作或作为高阶函数的参数传递。
摘要: 变分自编码器(VAE)通过编码器输出概率分布参数(均值μ和方差σ²),并从中采样潜在向量z,但采样操作的随机性导致梯度无法回传,阻碍训练。重参数化技巧通过将采样过程改写为确定性计算(z = μ + σ·ε,ε∼N(0,1)),将随机性转移至独立噪声ε,使梯度可顺利回传至编码器的μ和σ参数。代码中,编码器通常输出对数方差(logσ²),经指数和平方根运算得到σ,再结合标准正态噪声ε生成z。这