


- @weixin_53805189


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
SLAM回环依赖可靠的位置识别进行全局定位,目前像ORB-SLAM3这类主流方法主要是依赖BoW词袋匹配。但是深度学习也可以做位置识别,通常将其视为一个检索问题,首先从局部特征创建全局描述符,并将其与已知地点描述符的数据库进行匹配。室外位置识别已经被广泛研究,但是室内位置识别的相关研究还较少,主要是因为室内位置有很多相似结构和外观。今天笔者为大家分享一篇室内位置识别的最新开源方案AEGIS-Net

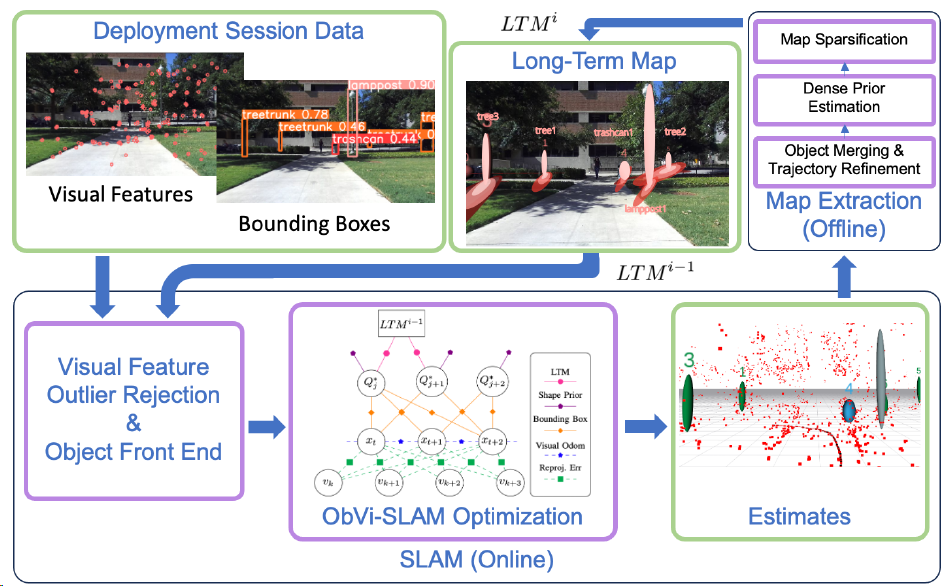
该论文的主要目标在于解决现有雷达SLAM存在的问题,并提出了名为"Radarize"的解决方案,试图改进现有雷达SLAM的性能。Radarize针对现有雷达SLAM存在的问题提出了解决方案:1.低纹理场景的误匹配问题: 在低纹理场景下,目前的雷达SLAM可能存在当前帧与较远帧的误匹配问题,Radarize试图解决这个问题。2.IMU和雷达的融合和校准问题: IMU在恒速模式下噪声较大,而IMU和雷

以下文章来源于,作者韩立,读者根据文章内容以及相应论文添加自己的理解进行注释。以下文章来源于,作者韩立,读者根据文章内容以及相应论文添加自己的理解进行注释。以下文章来源于,作者韩立,读者根据文章内容以及相应论文添加自己的理解进行注释。

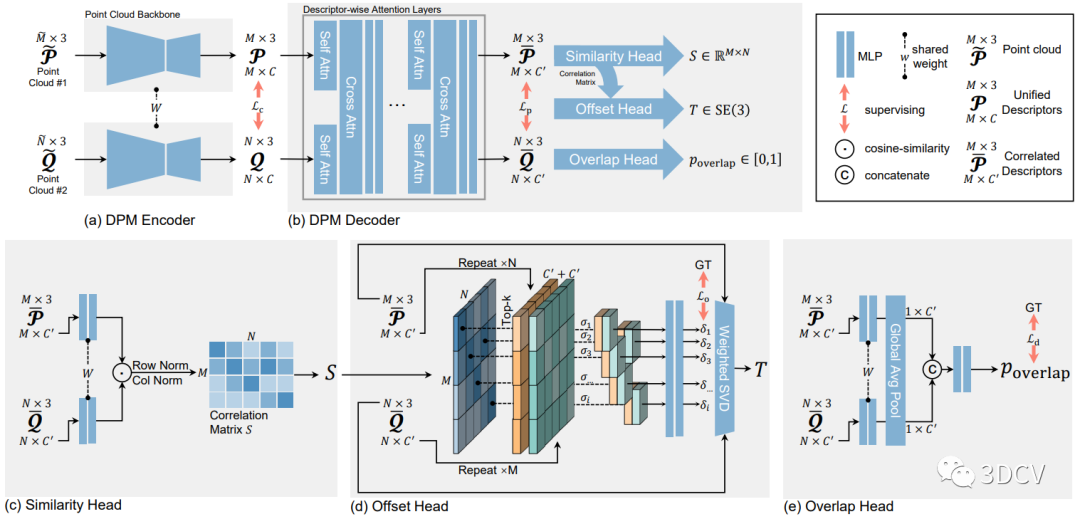
我们提出了一种基于深度学习的LiDAR SLAM框架,称为DeepPointMap(DPM)。该框架包括两个神经网络:DPM编码器和DPM解码器。与其他神经描述符方法不同的是,DPM描述符可以统一地用于SLAM任务的多个子任务,具有出色的定位精度、内存效率、地图保真度和实时处理能力。DeepPointMap在定位精度、地图重建质量和内存消耗方面取得了新的最优结果。此外,该框架还在多智能体协作SLA
添加的注释仅供参考,博主个人学习使用。如有侵权,请联系我删除!!
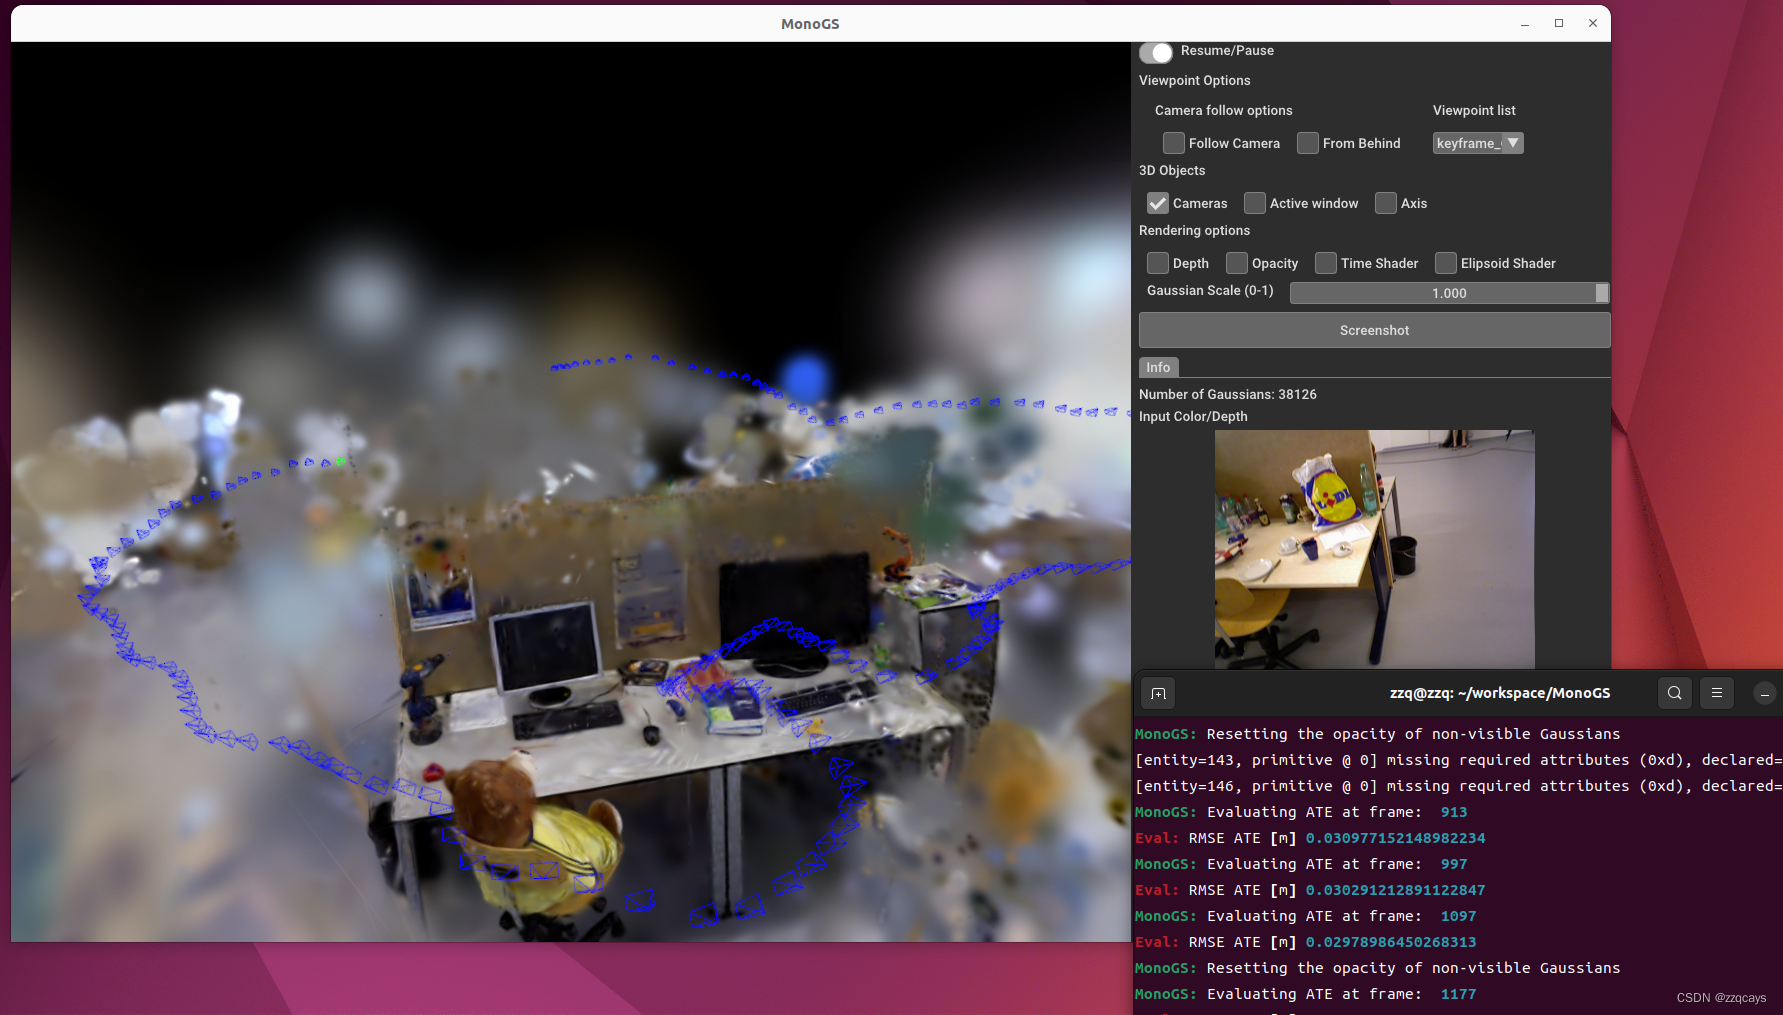
自己安了一个双系统因为在wsl2上实验失败了(问题1,2,3,4,5)在实验室的服务器上实验失败了(问题:无法可视化)最后安装双系统然后根据上面的做法做下来就成功了注意!!因为MonoGS比较新,所以很多出现的问题没办法在网络上找到可以尝试在论文开源的代码下面,找到issue,然后看看里面有没有跟你一样的问题,如果找不到问题所在,可以直接在里面发布自己的问题,问作者,作者会回答的!!!最后的配置:
这篇论文提出了Photo-SLAM,一个创新的框架,解决了现有方法在可扩展性和计算资源限制方面的问题,同时实现了精确的定位和在线的逼真地图构建。该系统维护了一个“超原语地图”,由存储ORB特征的点云、旋转、缩放、密度和球谐系数组成。通过使用因子图求解器优化跟踪,并通过计算原始图像与渲染图像之间的损失来学习相应的映射。虽然引入了3D高斯散射渲染器来降低视图重建成本,但它并不能在单目场景下实现高保真的

这里需要注意的是,“MonitorAndFollowPath”是一个“ReactiveSequence”节点,因此在“FollowPath”节点再次被触发之前,“PathLongerOnApproach”节点需要返回“SUCCESS”。可能更明智的做法是使用具有指定算法的条件节点在不同的子树上下文中创建不同的子树。在这个特定的行为树中,监视分支专门由“PathLongerOnApproach”行为

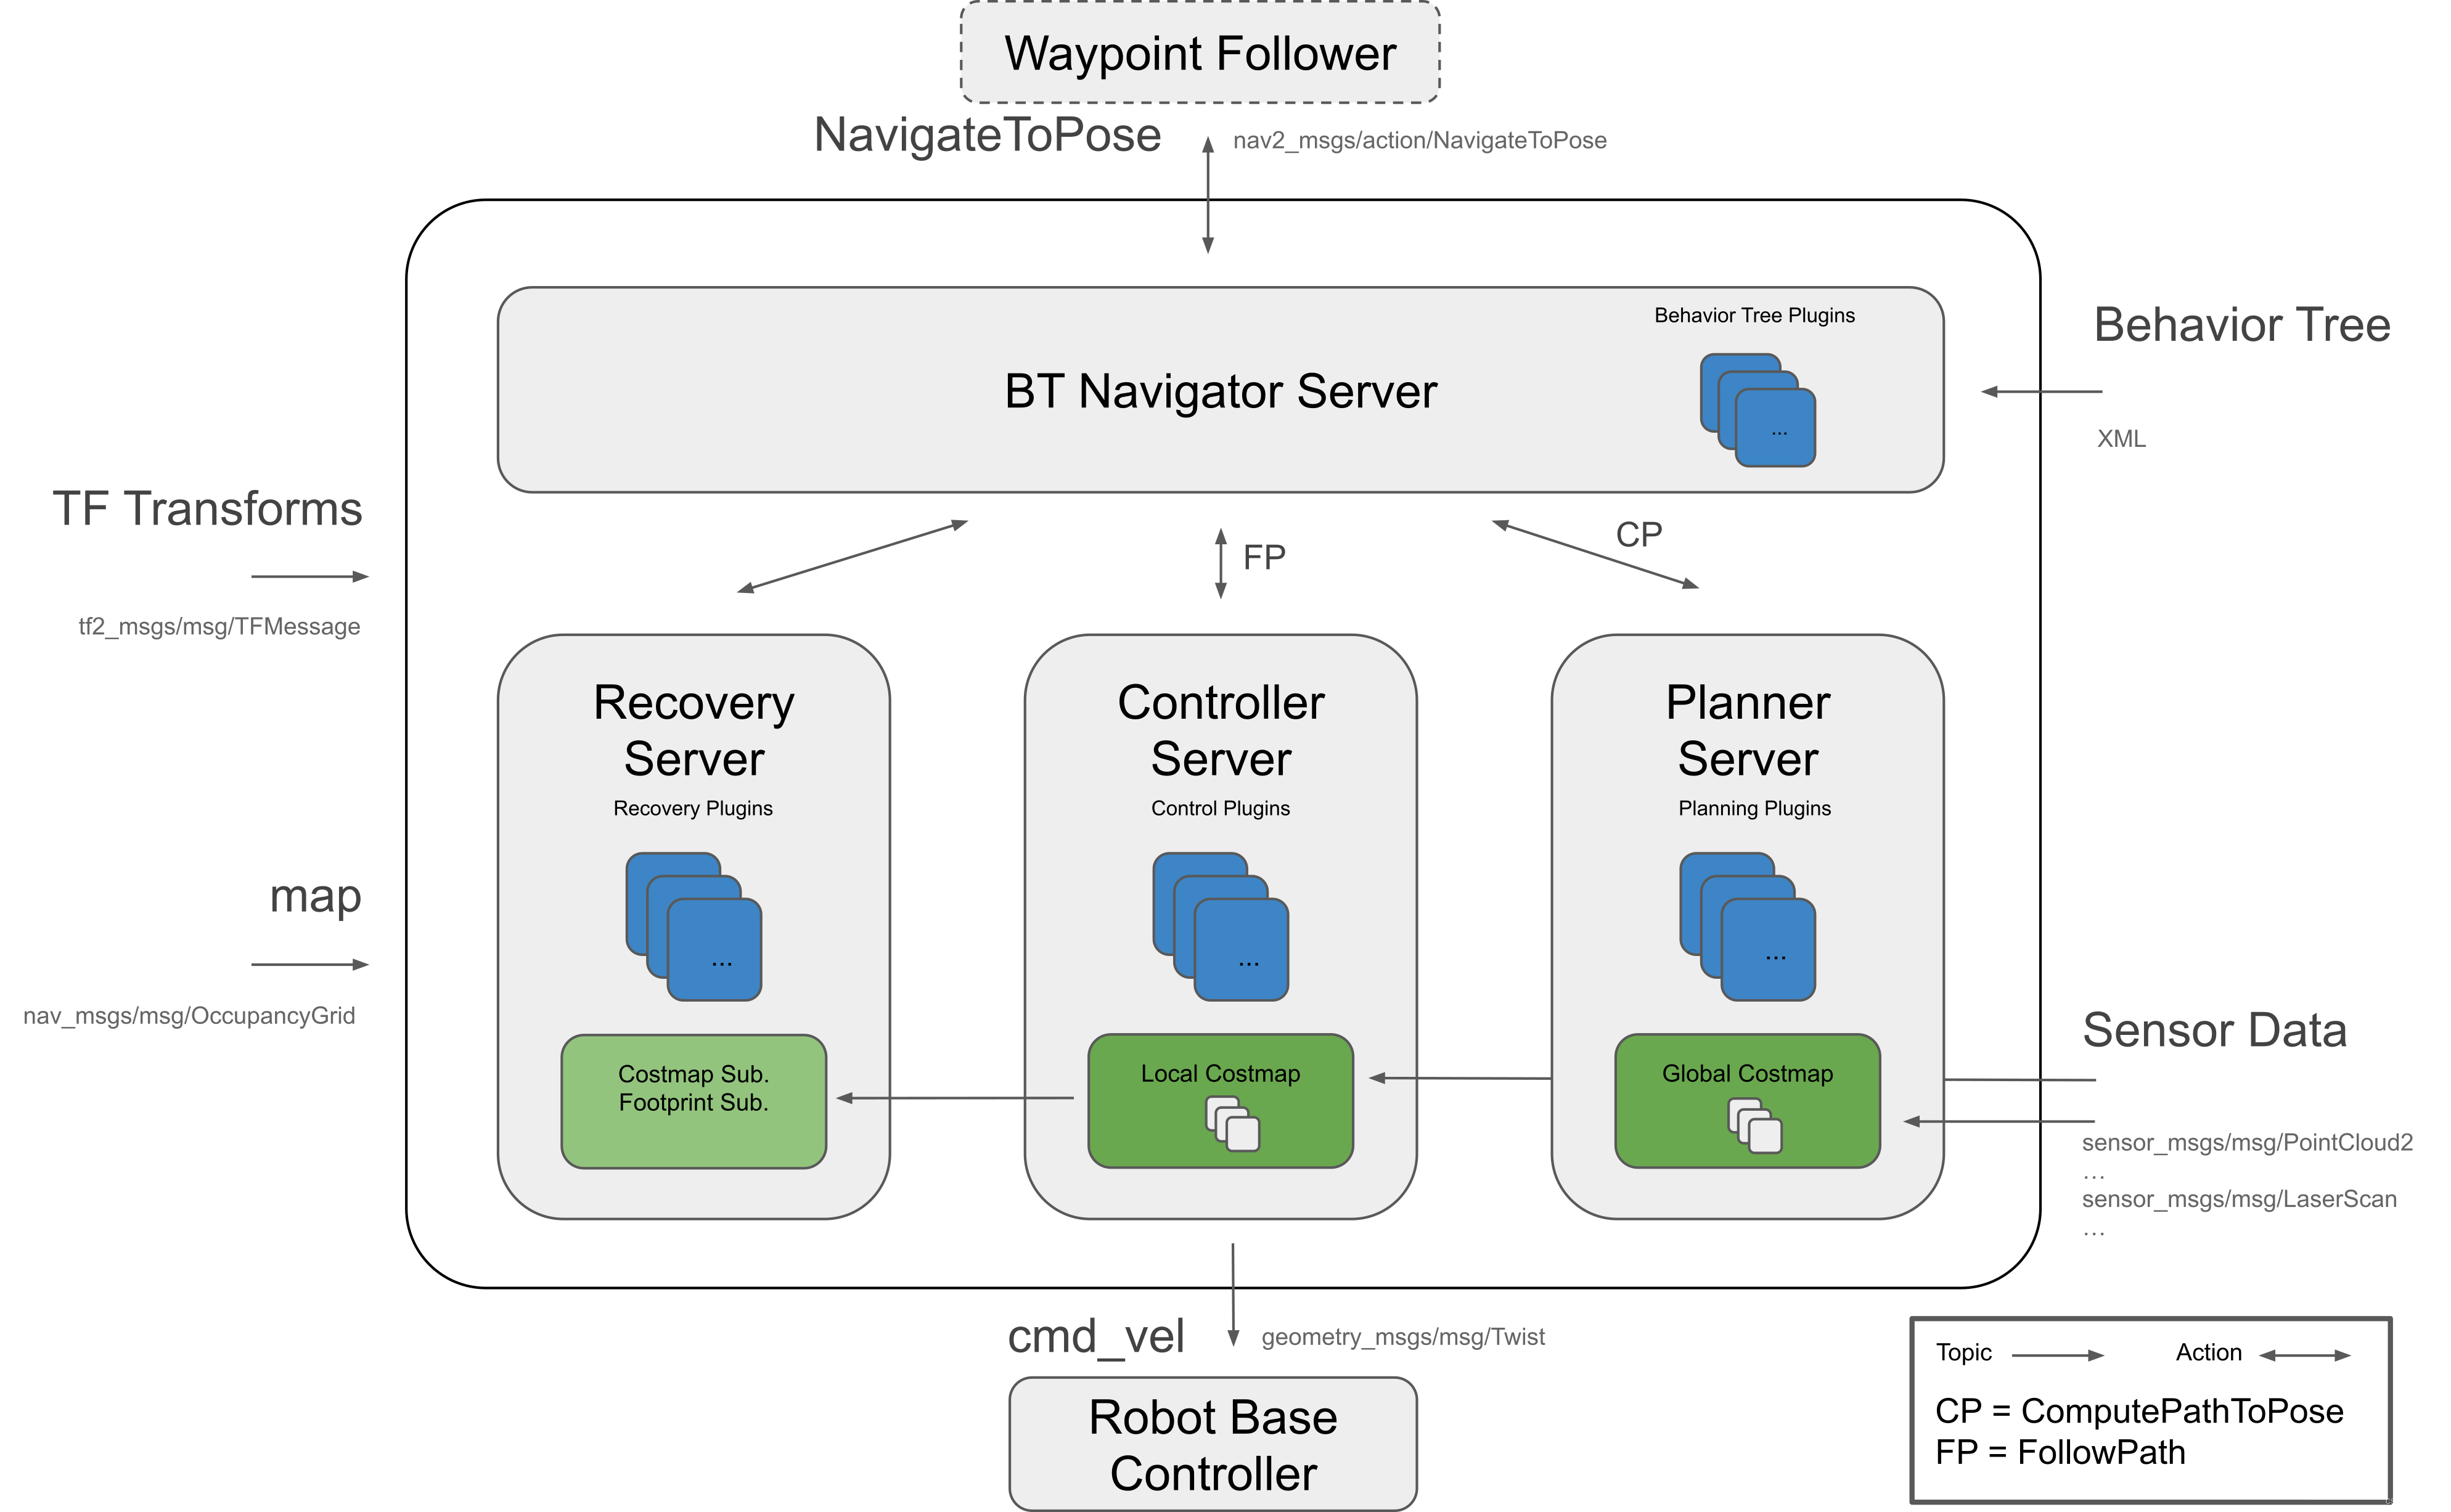
Nav2使用行为树调用模块化服务器来完成一个动作。动作可以是计算路径、控制力、恢复或任何其他与导航相关的操作。这些都是通过ROS Action服务器与行为树 (BT) 通信的独立节点。下图可以让你对Nav2的架构有一个很好的初步了解。
添加的注释仅供参考,博主个人学习使用。如有侵权,请联系我删除!!