


- @weixin_48502593


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
《回到原点》第二篇实测汇报——Paper B(NGC-FLY)首次在果蝇全脑连接组(99.8万边)上实现可预言学习。三重塌缩揭示关键机制:迹决定学习速度(2倍),门控迹抑制衰退(0.28 vs 0.59),而符号条件化在稠密特征+线性读出下无法自举,指向世界模型的必要性。受体慢变量仅在具身任务中提升技能水平(AUC=0.70),非抗衰退。十项调试教训凸显真实系统复杂性。本研究为神经机制建模提供首个
几个月前我们提出一个研究问题——**能不能以生物脑真实机制为蓝本,在五感具身的环境里构建自学习、自生长、自进化的智能系统?** 经过 24 份调研文档、6 段 AI 思维链(48 轮推演)、5 轮文献验证之后,这个问题第一次可以被完整回答。本文是最终整合:把所有外围调研收束回原点,给出机制清单、系统架构、三篇论文的规划,以及诚实的风险清单。
本研究通过48轮自主思维链推演,融合22份调研文档,构建跨尺度验证栈框架。以“具身物理环境为抗俘获锚点”为核心突破,经红队测试与真实文献检索,剔除60%冗余假设,发现果蝇全脑基准、资格迹门控等关键空白。提出“验证栈”模型:各层共享门控同构结构,但质量-成本函数分层异构,可证伪预测达三类。最终产出三篇论文规划与试点实验设计,揭示方法论比结论更具价值——真正的创新在“差一点重复”的缝隙中诞生。
2026年AI研究面临核心悖论:递归自我改进(RSI)的瓶颈在于AI无法可靠自验证。本文调研揭示,物理环境的不可欺骗性与果蝇脑的14万神经元机制或为突破口——其“冲突分离、多时间尺度记忆”等生物原理可转化为计算架构。结合连接组先验、双速率优化与关键期门控,提出三大可操作方向:以物理环境为抗俘获验证锚点、构建具身化自评估系统、实现类脑结构的动态演化。
2026年AI研究面临核心悖论:递归自我改进(RSI)的瓶颈在于AI无法可靠自验证。本文调研揭示,物理环境的不可欺骗性与果蝇脑的14万神经元机制或为突破口——其“冲突分离、多时间尺度记忆”等生物原理可转化为计算架构。结合连接组先验、双速率优化与关键期门控,提出三大可操作方向:以物理环境为抗俘获验证锚点、构建具身化自评估系统、实现类脑结构的动态演化。
本篇记录这个尾巴的完整攻坚:18 轮实验(v15→v33b),把方向从 7.5% 打到 88.3%,连续拿下课程表 C6 接球(90%)、C7 劫球(75.4%)、C8 射门(36.7%)三级达标,以及在 C4 上撞出的一个教科书级设计缺口——**导航 ≠ 朝向**。
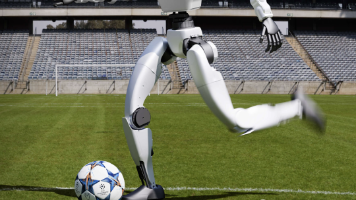
我们做的是"果蝇全脑连接组 → 类脑智能"研究(FlyWire 783 连接组,138,639 神经元 / 15.1M 突触,Brian2 仿真),终极目标是人类级智能。大脑要有身体,我们选了浦东 H1 人形 + MuJoCo MJX 作为身体侧,足球作为能力校准任务域。本文记录足球线(实验编号 m141)从"触球永远为 0"到"每集 100% 触球、球均移动 13 米"的完整诊断过程——以及三次
我们做的是"果蝇全脑连接组 → 类脑智能"研究(FlyWire 783 连接组,138,639 神经元 / 15.1M 突触,Brian2 仿真),终极目标是人类级智能。大脑要有身体,我们选了浦东 H1 人形 + MuJoCo MJX 作为身体侧,足球作为能力校准任务域。本文记录足球线(实验编号 m141)从"触球永远为 0"到"每集 100% 触球、球均移动 13 米"的完整诊断过程——以及三次
在类脑智能中,临界态是意识涌现的物理前提而非充分条件,其与Φ值的关系需结合动力学临界性与结构异质性共同量化。通过分布式突触可塑性实现局部自我调节,可在不依赖全局信号下维持跨尺度临界协调,避免同步瓶颈。异步更新机制虽提升效率,但可能破坏整合性,需引入时间窗口与噪声增强以平衡稳定性与可塑性。仿真验证表明,模块化强度影响临界吸引子鲁棒性,而局部雪崩率仅反映局部活动,需结合跨模块互信息与扰动法估计Φ,揭示
本文探讨神经机制与意识涌现的关系,聚焦全局工作空间理论(GWT)与整合信息理论(IIT)的互补与冲突,揭示意识或为多重动态过程在不同时间尺度上的融合。通过分析神经振荡、自组织临界态及信息处理的非线性特性,指出大脑如一张自我编织的动态之网,其智能源于局部因果整合与全局信息广播的协同。类脑模型虽模仿结构复杂性,却缺乏生物约束与真实因果整合,难以复制意识特征。研究建议以“临界态”作为统一物理基础,推动对