- @weixin_46579091


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
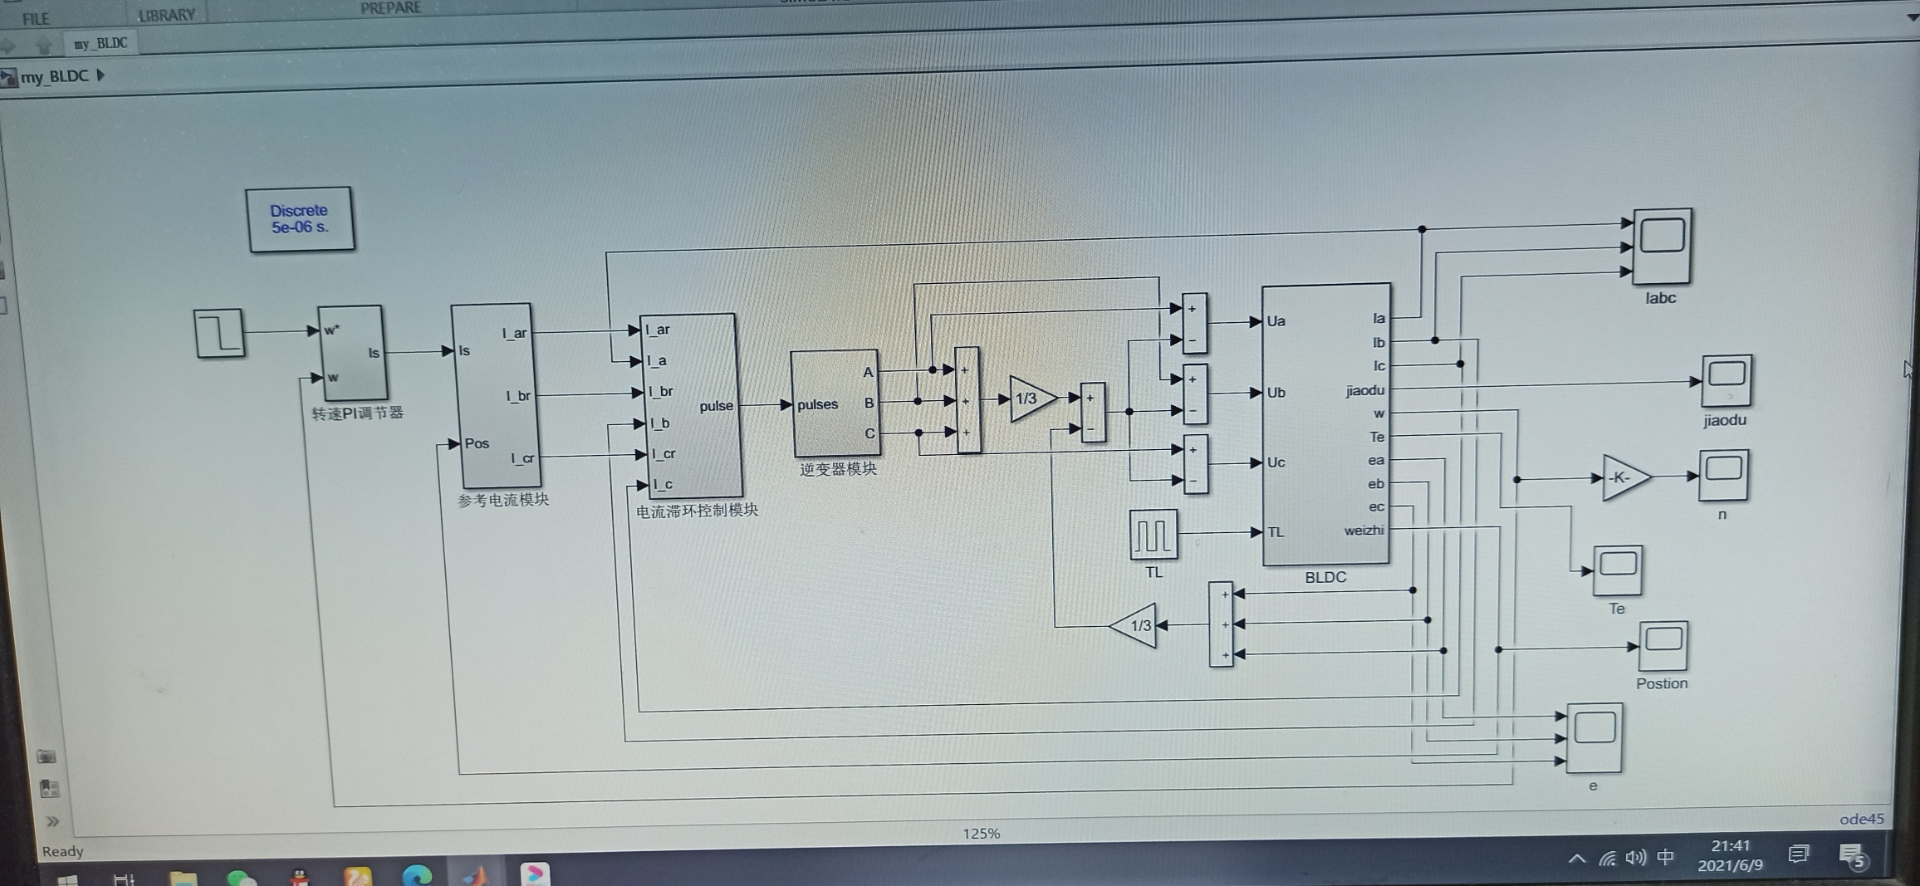
无论是有位置传感器还是无位置传感器的BLDC电机控制,Simulink都为我们提供了强大的建模与仿真平台。有位置传感器控制实现简单、可靠性高;无位置传感器控制则减少了硬件成本和复杂度,但对算法要求更高。通过Matlab代码与Simulink的结合,我们能够灵活地调整和优化控制策略,深入研究BLDC电机在不同工况下的性能表现,为实际应用提供有力的技术支持。希望这篇博文能帮助你对BLDC电机的Simu
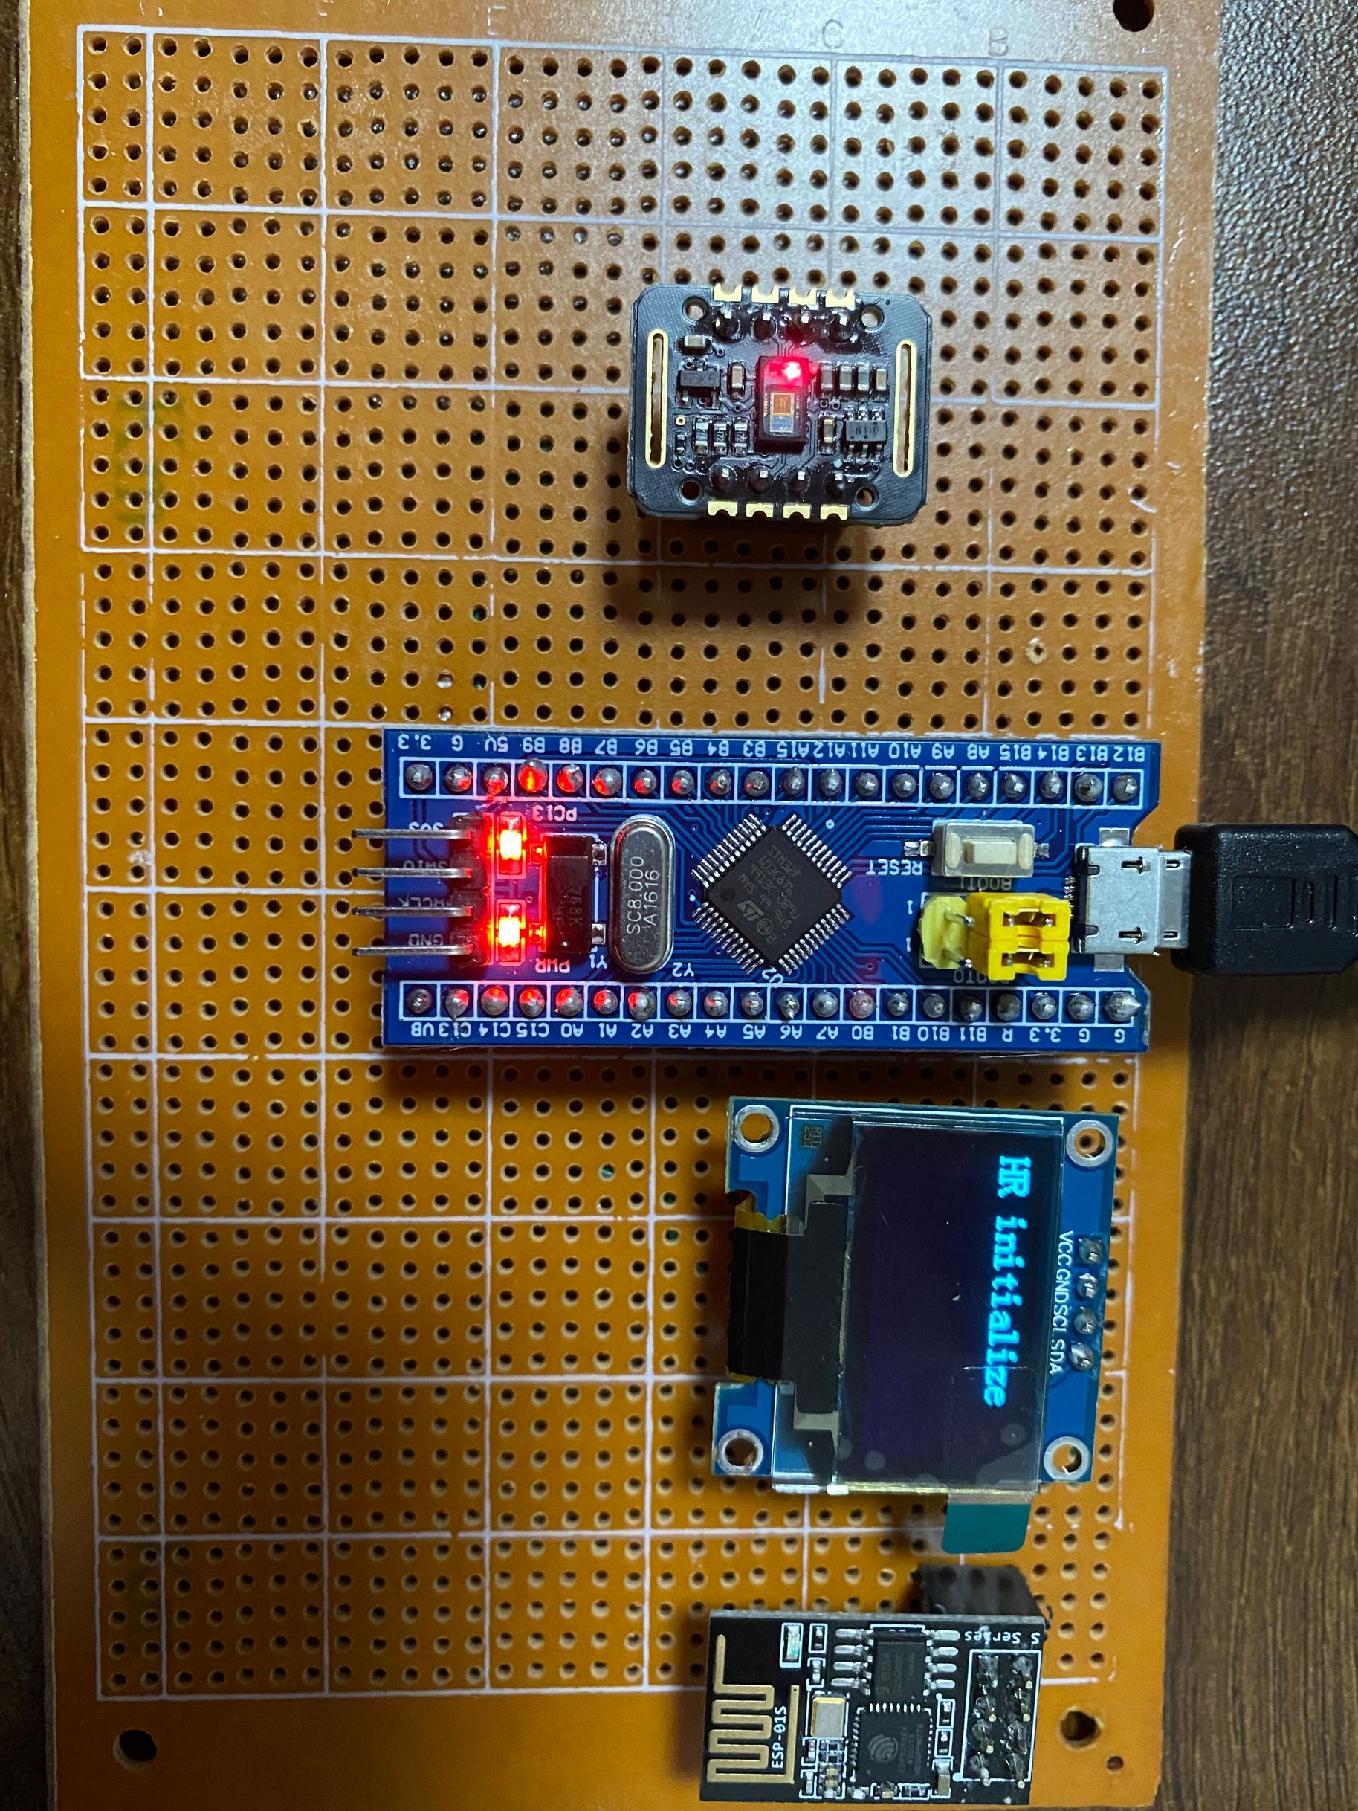
具体是把采样数据存到环形缓冲区,WiFi模块通过中断方式取数据,这样两边互不干扰。心率采集,stm32采集心率,stm32心率采集,OLED实时显示,wifi上传心率,app显示心率,上位机显示心率。心率采集,stm32采集心率,stm32心率采集,OLED实时显示,wifi上传心率,app显示心率,上位机显示心率。5:C#上位机实时显示心率,心率数据存储,历史数据查看。5:C#上位机实时显示心率
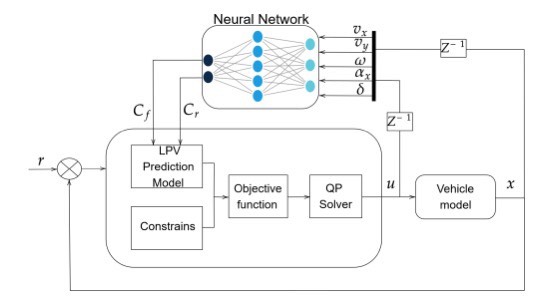
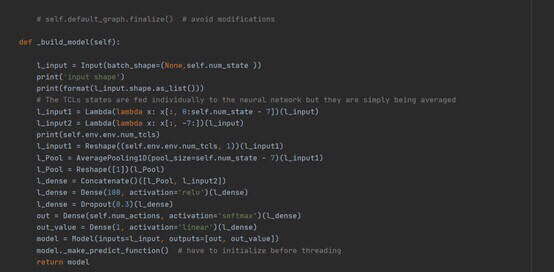
MLP多层感知器自适应LPV_MPC控制算法(Python+Matlab代码)(包含有构建和训练的Keras网络)MLP多层感知器自适应LPV_MPC控制算法(Python+Matlab代码)(包含有构建和训练的Keras网络)传统LPV-MPC控制就像个老实人,规规矩矩算最优解,遇到参数变化大的场景就冒汗。这个操作相当于给控制器装了个"实时调参助手",弯道时自动加大横向误差权重,直道时侧重速度跟
本项目聚焦于微网/虚拟电厂的优化调度策略研究,借助深度强化学习技术,实现对微网内多元聚合单元的协同管控与需求响应优化。微网聚合单元涵盖风电机组、储能单元、温控负荷(空调、热水器等)以及需求响应负荷,支持与上级电网并网运行并进行能量交互。核心采用A3C(Asynchronous Advantage Actor-Critic)算法及改进版A3C算法求解,相比传统算法,改进后的A3C算法在计算效率与寻优
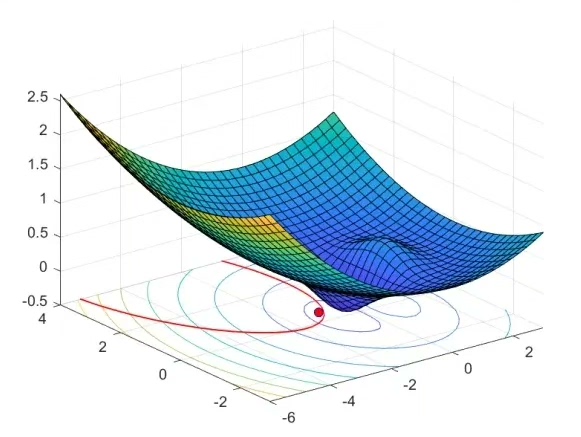
MATLAB路径规划仿真 轨迹规划,船舶轨迹跟踪控制,数学模型基于两轮差速的小车模型,用PID环节对航向角进行控制,迫使小车走向目标,或用PID环节对航向角和距离进行控制,迫使小车走向目标 LQR 算法可自行小车起点坐标在智能小车的研究领域,路径规划和轨迹跟踪控制是关键技术。今天咱们就来聊聊基于 MATLAB 的相关实现,这里涉及基于两轮差速的小车模型,以及 PID 控制和 LQR 算法。
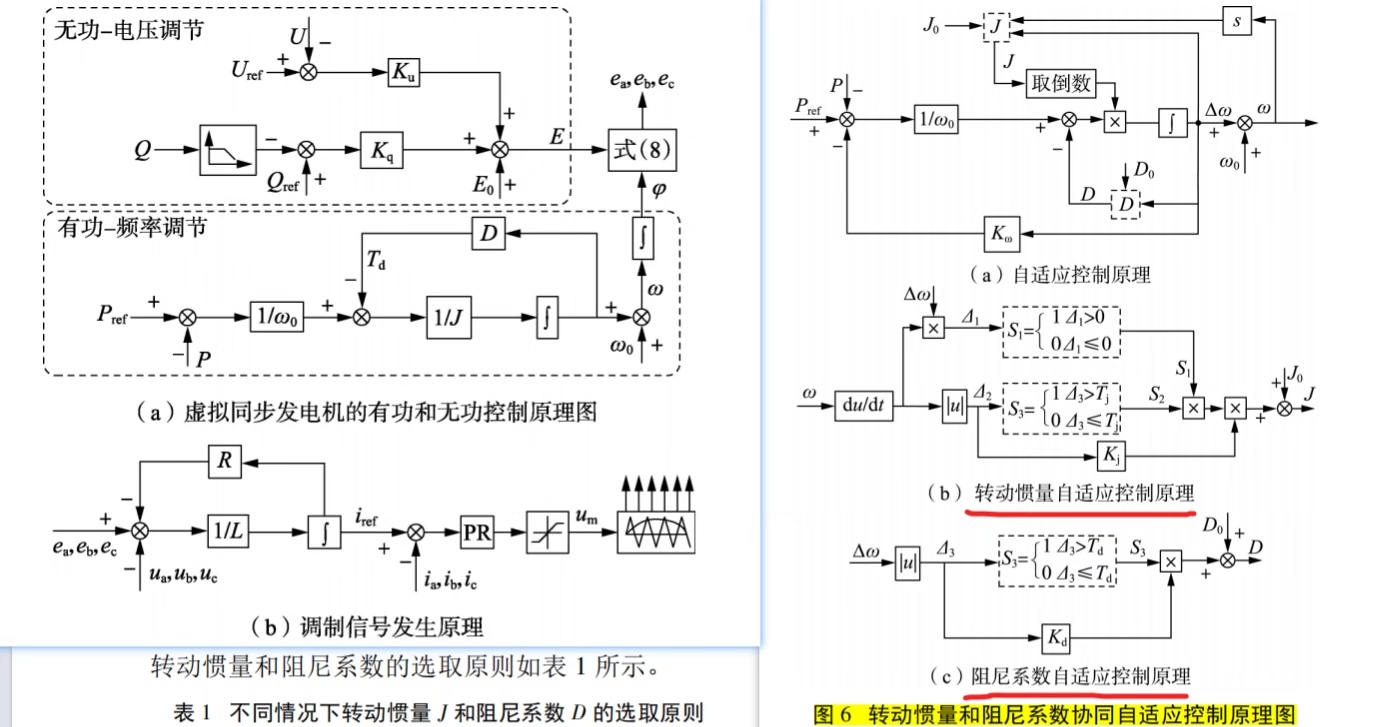
今天咱们就掰扯掰扯这个转动惯量和阻尼系数协同自适应的玩法,手把手带你们在Simulink里复现期刊里的骚操作。曲线1是固定参数跟磕了药似的震荡,曲线2的自适应控制就像装了磁流变阻尼器,波动刚起来就被按住了。D这两个增益系数,调试时发现这俩货对系统阻尼特性影响比想象中还大,调小了响应慢,调大了直接震荡给你看。3、采用并网型VSG,电压电流双环控制,SPWM,转子机械方程,三相合成模块。3、采用并网型
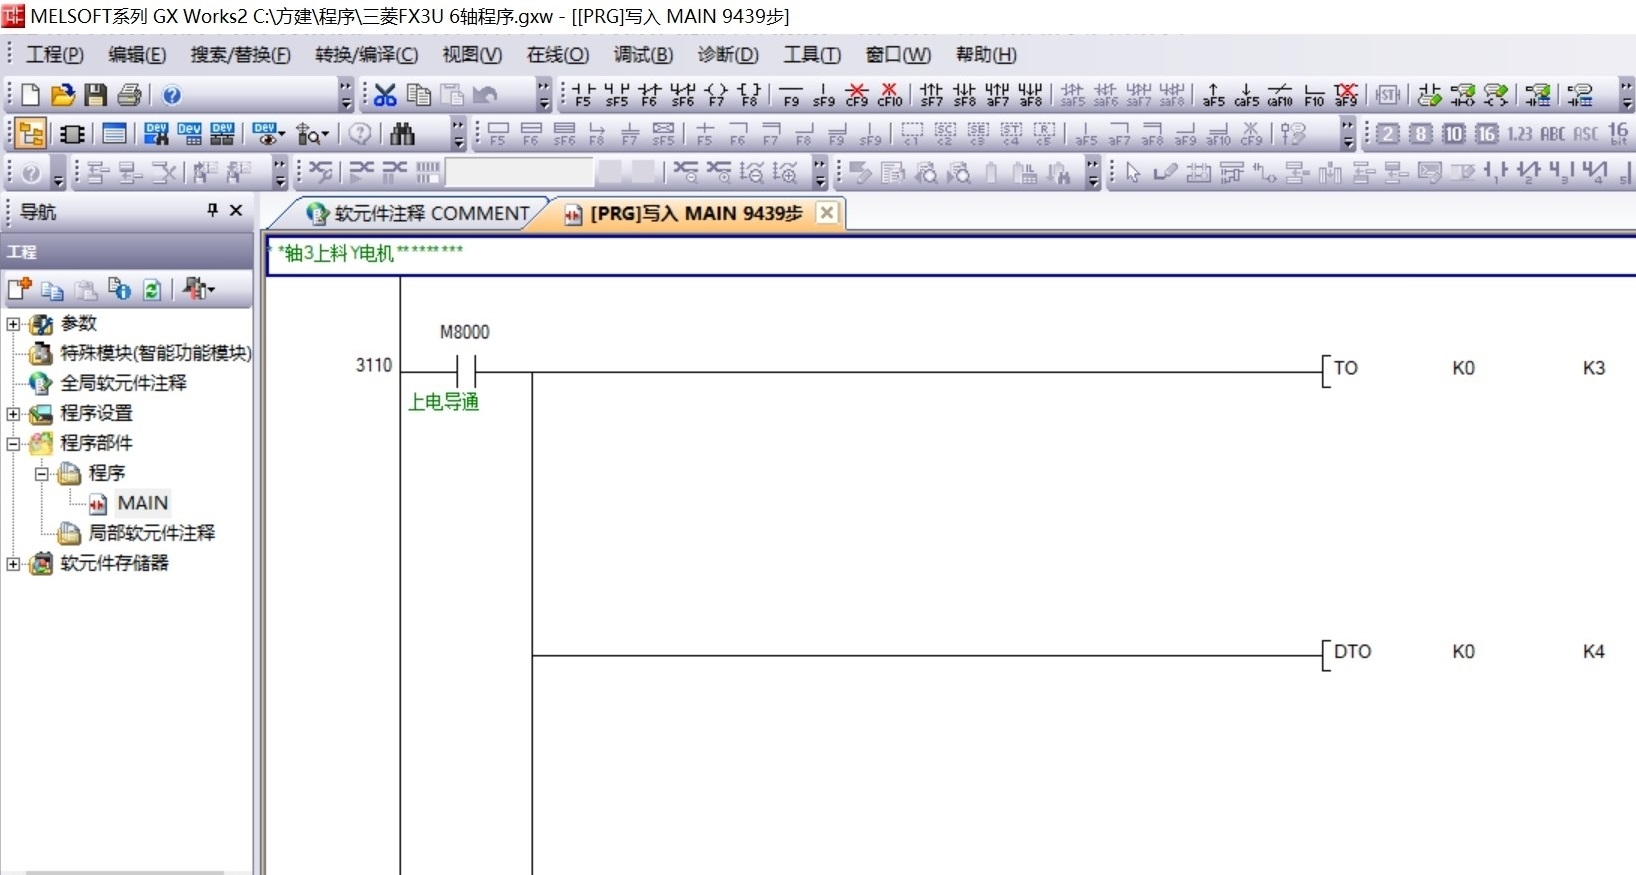
这个三菱FX3U六轴控制系统有点东西,本体自带3个伺服轴,再通过扩展口怼上3个1PG定位模块,硬生生搞出六轴联动的骚操作。这里脉冲当量设置是门学问,有次把电子齿轮比算反了,结果转盘转1圈设备转了360圈,差点把减速机干报废。三菱FX3U六轴标准程序,程序包含本体3轴控制,扩展3个1PG定位模块,一共六轴。三菱FX3U六轴标准程序,程序包含本体3轴控制,扩展3个1PG定位模块,一共六轴。程序有轴点动
精准启动:HFI脉冲注入技术实现转子初始位置±30°内定位,解决无传感器启动难题自适应检测:分档式反电势过零检测适配全转速范围(低速→高速)可靠保护:多层次故障监测(电压/电流/温度)与分级响应机制高效驱动:优化的PWM占空比调节(斜坡函数)减少电机冲击与噪声该代码通过模块化设计实现了无刷电机从启动到运行的全流程控制,硬件依赖明确,参数配置灵活,可直接作为HC32F030系列芯片驱动BLDC电机的
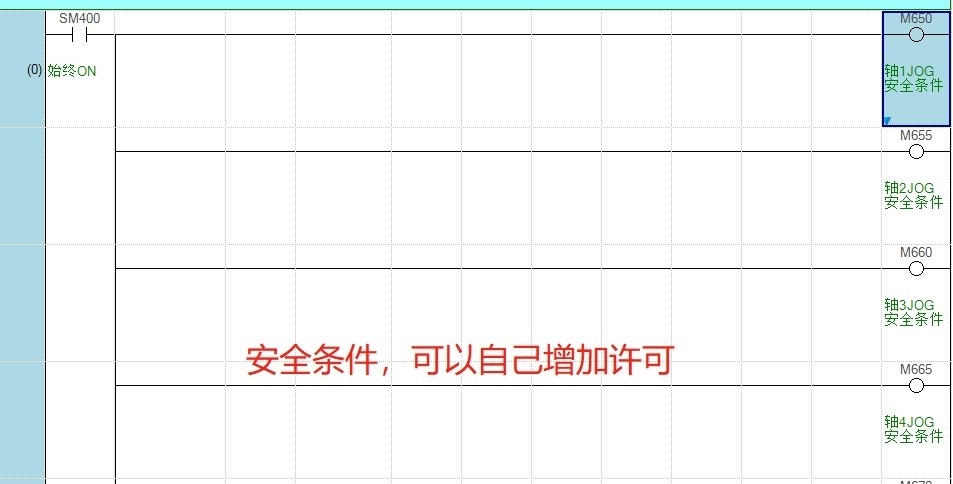
FX5U程序框架模板(10轴)程序由老工程师费尽心力的整理,把控制允许整理成简单的模板架构程序。程序讲解1 轴的参数初始化2 自动启动条件3 安全条件(台湾称许可条件,这个可以避免运动打架,很重要)4 使能和定位5 轴的位置给定和速度给定6 轴的点动7 轴回零8 主控(待自己开发)9 RS485通信程序采用梯形图+ST语言写的,程序简单易懂。对初学者有很大的帮助。对有一定经验的工程师也有一定的提升
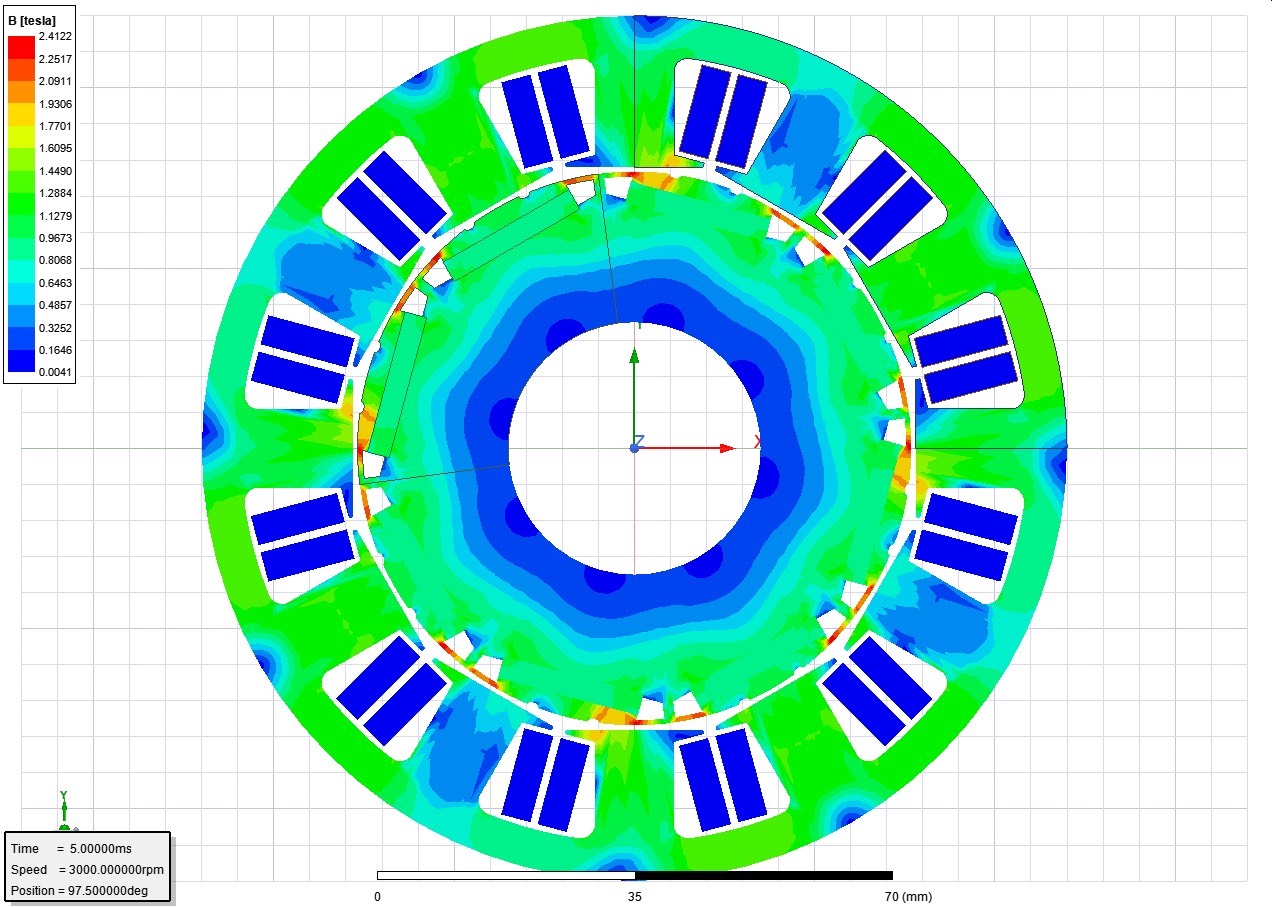
基于rm建模,Maxwell建立一字型的 8极12槽 外径120mm内径78 25mm轴向长度3000rpm 转速功率800W 转矩2.5Nm 直流母线48V 永磁同步电机极其设计模型 (PMSM和BLDC),特点转子开辅助槽、定子齿不均匀气隙。在电机设计的奇妙世界里,基于RM(磁路法)建模来构建特定规格的永磁同步电机及其设计模型,是一项充满挑战与乐趣的任务。今天咱们就来聊聊基于RM建模,利用Ma