

写文章


- @weixin_46210444


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
ROS2 常用指令速查表
整理自 ROS2 官方文档及社区资料。命令中的<distro>表示 ROS2 发行版名称(如humblefoxyironjazzy等),<...>为需替换的参数。
ROS2 Humble + Gazebo 加载模型显示失败
在ROS2 Humble + Gazebo Classic 11环境下,TurtleBot3小车加载失败(仅见碰撞盒)的根本原因是:URDF中package://路径被gazebo_ros自动转为model://,但turtlebot3_description未导出gazebo_model_path,导致模型文件无法定位。解决方案为在package.xml中添加<gazebo_ros gazebo
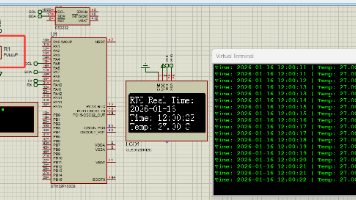
基于 STM32 + DS3232 + OLED 的实时时钟显示实验 (Proteus 仿真版)
本实验通过 STM32F103 控制器,利用 I2C 总线读取 DS3232 高精度实时时钟芯片的时间和温度数据,并将其实时刷新显示在 128x64 的 OLED 屏幕上,此处使用同一个I2C接口。
ROS Moveit+gazebo+rviz报错: Unable to identify any set of controllers that can actuate the specified j
这两部分,分别介绍的是MoveIt Setup Assistant如何进行一步步的配置和如何进行仿真,但其实在Gazebo Simulation Integration这部分,我们只需要进行到第七步就行了。在学习ROS Moveit的时候,发现 MoveIt Setup Assistant生成的_moveit_config文件也可以进行gazebo仿真+rviz联动。出现这种现象的主要原因还是命名
zotero的translate for zotero插件翻译窗口不显示,插件未工作
在编辑-首选项-高级-设置编辑器,搜索pdftranslate,并删除所有设置,然后重启软件。
到底了