- @weixin_45031928


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
在 PCB 设计中,走线转角过于尖锐不仅影响美观,还可能引起信号完整性问题。本文介绍如何在 Altium Designer 24 中通过倒圆弧优化走线,使设计更趋完美。在设计过程中,我们常会遇到走线转角过于锐利的问题,这可能会引发制造难度和电气性能方面的隐患。如何快速、精准地对现有 PCB 走线进行倒圆弧处理,从而提升整体设计质量,是本文要解决的关键问题。
介绍了如何使用PCB设计软件Altium Designer 24导出Gerber文件(光绘文件)。主要步骤包括:输出Gerber文件,输出NC Drill Files钻孔文件,输出Test Point Report IPC网表文件,输出Generates pick and place files坐标文件。
PX4控制无人机在Gazebo中飞行时由于视角跟随无人机在画面中心导致视角乱晃的解决方法。无人机在Gazebo中飞行时,无人机始终处于画面中央,会带着视角乱晃,在Gazebo中进行任何操作视角都无法固定,观察Gazebo左侧World栏GUI选项,发现有一个track_visual项。原因是PX4在Gazebo仿真中Tools/sitl_run.sh文件中写了一个脚本来使无人机一直处于画面中央。在
主要介绍锂电池基础知识,包括锂电池容量、锂电池节数、放电倍率、充电倍率和注意事项等。
在使用Altium Designer 24的PCB编辑器时,发现有的PCB文件的【设计】栏下有【规则】这个选项,有的PCB文件的【设计】栏下没有【规则】这个选项,取而代之的是【Constraint Management】选项。原因是新版的 Altium Designer 中,新增加了采用“Constraints Management”(约束管理)方式管理设计要求,提供更直观和灵活的设置界面。PCB
这篇文章介绍了如何配置基于PX4飞控的无人机系统,通过ROS或其他MAVLink系统从MoCap/VIO系统获取数据。主要介绍如何设置像VICON和Optitrack这样的MoCap系统,以及像ROVIO、SVO和PTAM这样的VIO系统。
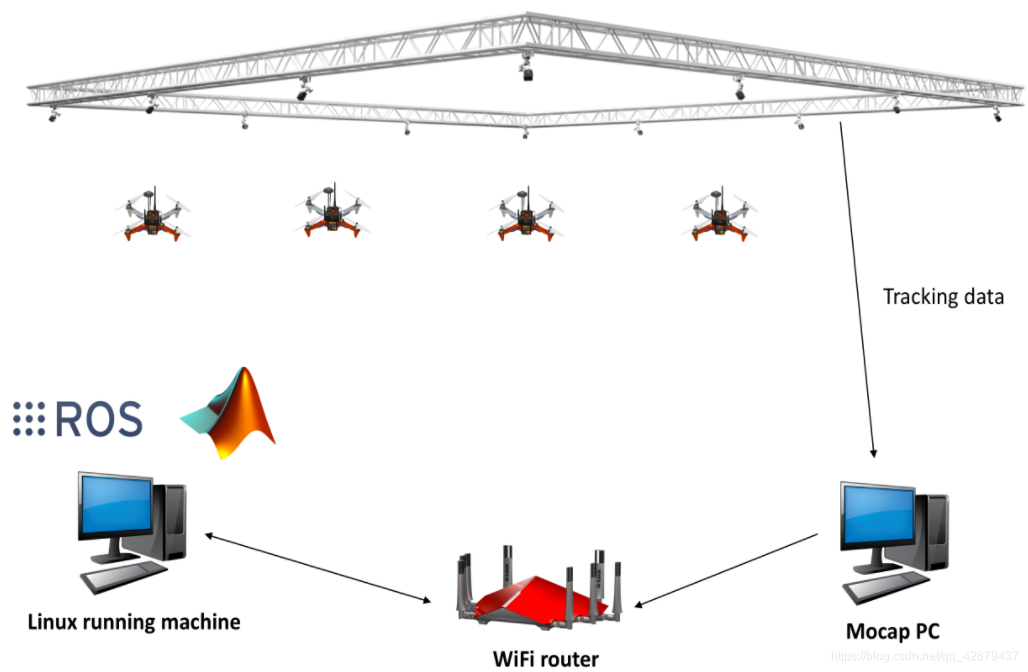
主要介绍了安装vrpn_client_ros2库将动捕数据转换ROS2话题。执行以下命令编译vrpn_client_ros2,其中。执行以下命令拉取vrpn_client_ros2代码。执行以下命令运行vrpn_client_ros2节点。拉取完成后,编辑代码中的配置文件。之后重新编译软件包并运行节点即可。替换为实际使用的ROS2版本。执行以下命令安装VRPN库。编辑代码中的launch文件。

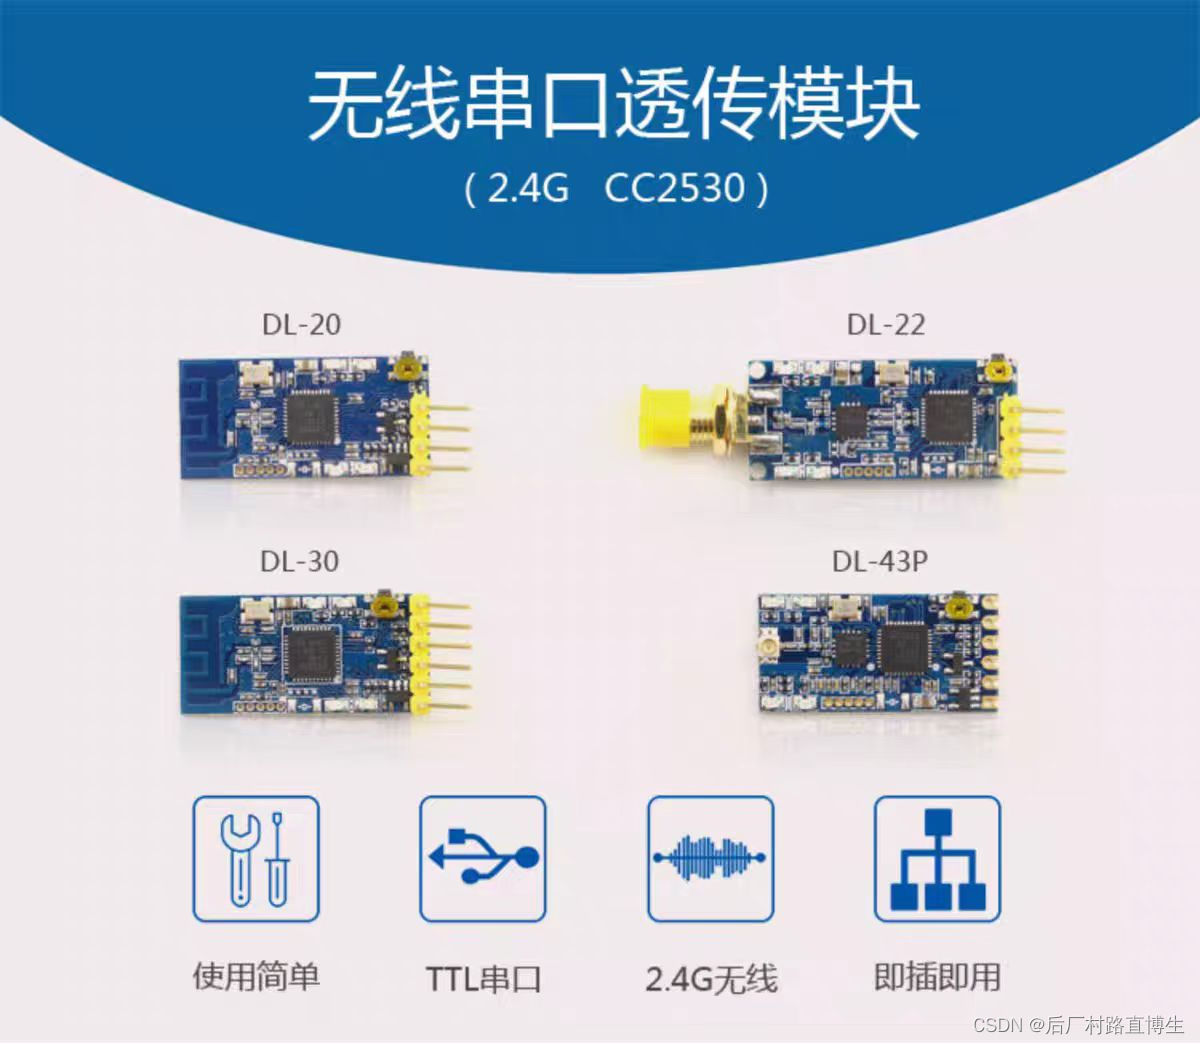
DL-20&DL-22&DL-30&DL-43P无线串口透传和ZigBee组网使用方法。
主要介绍在通过MAVROS功能包的offboard模式控制gazebo中的飞机起飞到高度两米时遇到无法起飞的BUG,重复报错INFO [commander] Failsafe mode deactivated,INFO [commander] Failsafe mode activated,重复报错CMD: Unexpected command 176, result 0,重复报错Offboard

本文主要说明如何在PX4中搭建并运行你的第一个板载应用程序,输出"hello sky"。