


- @weixin_44184852


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
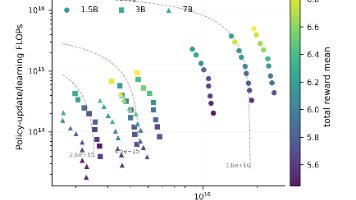
摘要:强化学习(RL)后训练越来越多地被用于使基础模型适应推理、规划以及反馈驱动的机器人学习流水线,但受限的后训练资源往往由单一总 FLOP 预算来概括。我们研究这一实践背后的固定预算决策问题:在相同后训练预算下,应该使用更大的策略、将更小的策略训练更久、生成更多 rollout 搜索,还是将计算用于更强的奖励反馈?我们为 GRPO 后训练引入一个 FLOP 核算框架,将计算分解为 rollout
神经网络在计算机视觉任务(如目标检测)中实现了最先进的方法,取得了令人瞩目的成果。然而,这种成功在很大程度上依赖于昂贵的计算资源,这使得使用廉价设备的人们难以享受到这一先进技术。在本文中,我们提出了跨阶段部分网络(CSPNet),从网络架构的角度缓解了以往工作对大量推理计算的需求。我们将这一问题归因于网络优化过程中梯度信息的重复。所提出的网络通过整合网络阶段开始和结束时的特征图,尊重了梯度的变异性

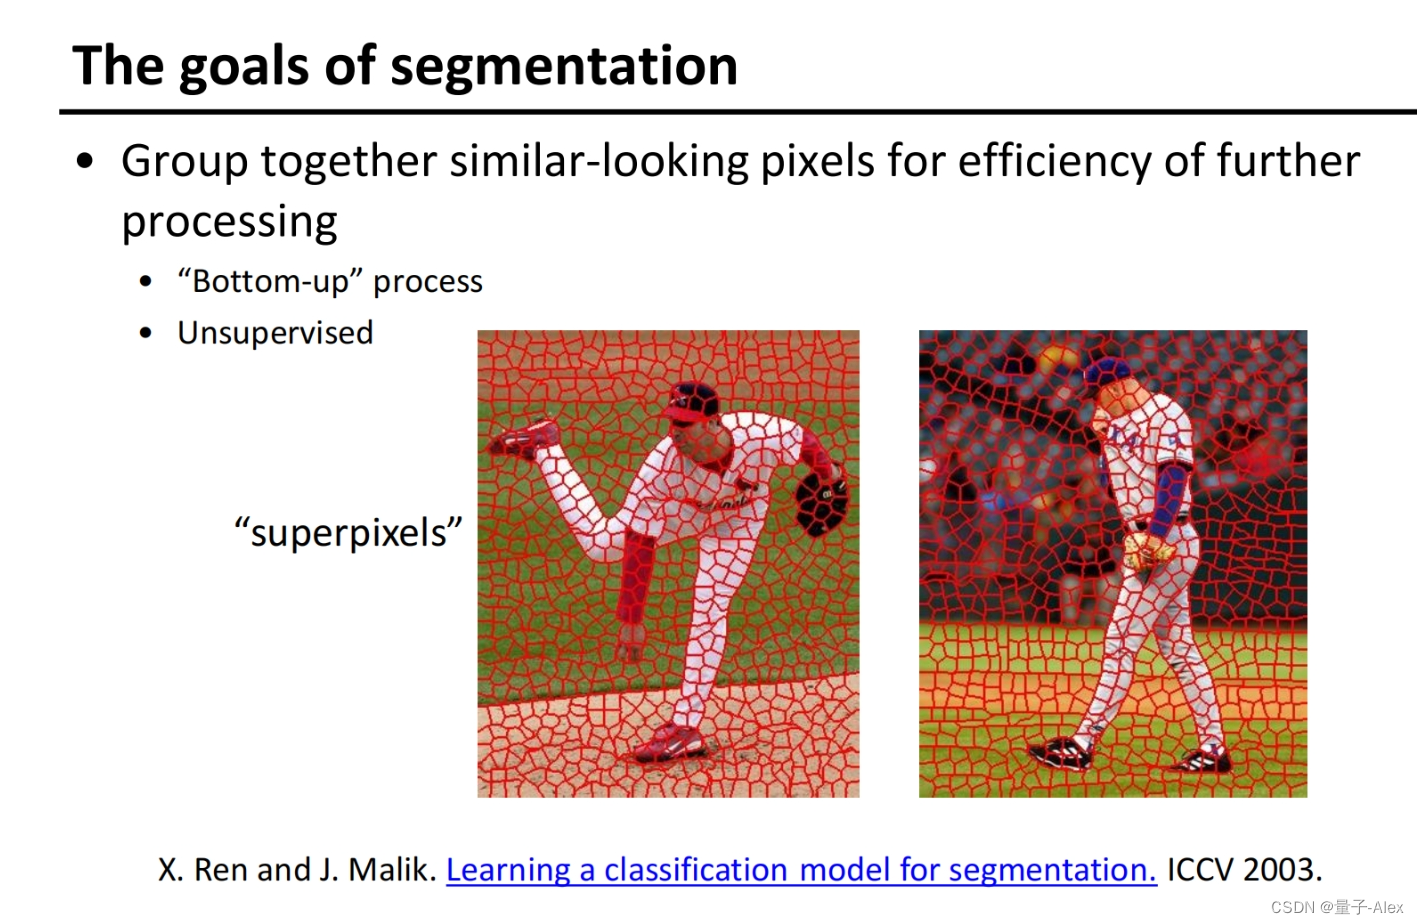
【北邮鲁鹏老师计算机视觉课程笔记】09 Segmentation 分割。
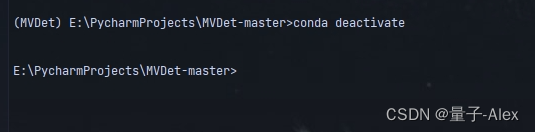
首先退出现有的环境然后查看要删除的环境名称与路径接下来就可以删除环境了有两种方法。
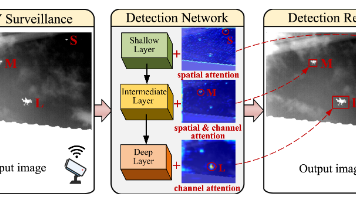
本文提出DAGNet网络用于智能无人机红外监控,通过差异化注意力机制解决复杂背景下多尺度目标检测难题。该网络在深层采用通道调制可变形空间注意力(CDSA)增强大目标特征,在浅层部署空间感知通道注意力(SCA)聚焦小目标,中间层结合双维度组合注意力(DCA)。特征聚合器(FA)模块通过自下而上的上下文调制实现跨层特征融合,末端集成SCA进一步增强判别特征。实验表明,该方法显著提升了小目标检测性能,在
爬虫、知识图谱和开源情报分析01再开一个新坑,这个也是我学习和工作中一直非常感兴趣而且投入较多时间研究的一个领域。主要是想通过这个系列完成以下目标1.梳理爬虫的实践方法2.梳理知识图谱的实践方法3.实现雷达和EW领域的实用化的知识图谱...
【北邮鲁鹏老师计算机视觉课程笔记】03。
• GCC 5+• MMCV兼容的MMTracking、MMCV和MMDetection版本如下所示。请安装正确的版本,以避免出现安装问题。
【目标跟踪】【MMTracking的部署与开发】02 验证是否成功部署。
本报告介绍了Qwen2系列——我们最新推出的大语言模型与大型多模态模型。我们发布了涵盖0.5至720亿参数范围的基础模型与指令微调模型完整套件,包含稠密模型与专家混合模型。Qwen2在语言理解、生成、多语言能力、编程、数学及推理等多个基准测试中,超越了包括前代模型Qwen1.5在内的大多数现有开源权重模型,并在与专有模型的对比中展现出竞争优势。
