


- @weixin_43824188


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
关于通过keil 使用OpenSDA 把芯片锁死这件事
一些电机参数以及其测量方法

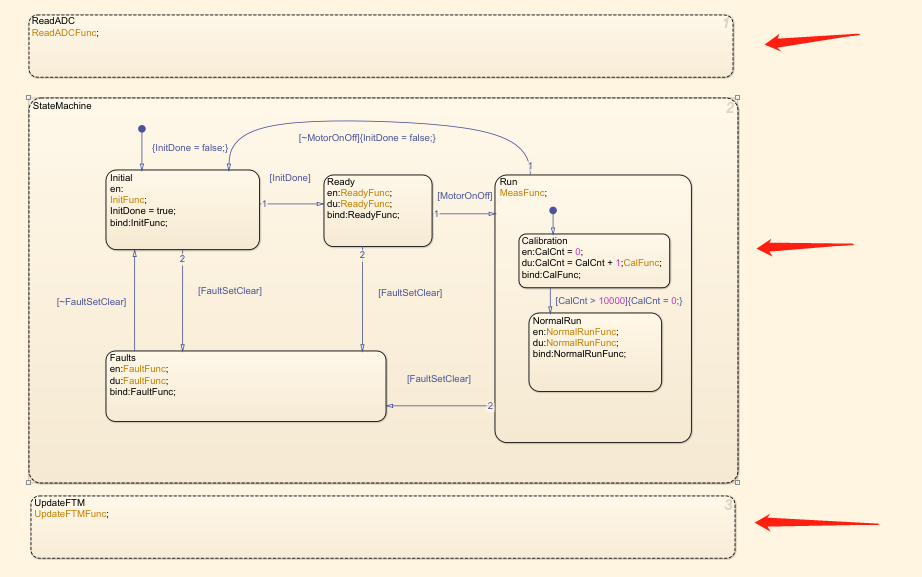
基于MBD的BLDC六步换相算法
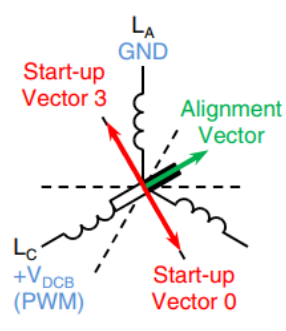
大家都知道在电机控制策略与算法中,电机从静止到低速中间有一个不可忽略的步骤,那就是——转子预定位!说大白话就是把电机的转子拉到一个指定位置上。(最基础的预定位办法,其实还有更厉害的高频注入法、脉冲注入法)那么问题就来了,要把转子拉到什么位置上?怎么拉?拉这个动作持续多长时间?转子拉到什么位置取决你给电机ABC三相通什么样的电。你可以随便选六步换相里面的任意一步,把转子拉过去就行了,但我们也要考虑到
AUTOSAR Classic 里,ECU 之间靠几千个 CAN 信号交换数据,谁用谁订阅,改一个信号牵一发动全身。SOA 时代来了之后,上层应用想用"服务"的方式调用底层能力,于是中间需要一层东西,把 CAN 信号翻译成 SOME/IP 服务——这就是通信桥(Communication Bridge / 信号转服务)。这篇文章讲清楚这层适配到底适配了什么,以及落地时几个绕不开的点。Field "
目录写在前面REF电压基准源分类低噪声初始电压精度/温度稳定性/长期漂移静态电流小结LDO风险一:芯片的温升风险二:瞬态响应风险三:功耗Buck/Boost三个类型的DC/DC开关电源对比:区别一:看电感值区别二:看输出电容区别三:看占板面积区别四:有无外置的续流二极管一些平时不注意的参数开关频率与转换效率纹波及EMIBuck 最大占空比Boost 输出隔离大家在做板级电源设计的时候往往会有一种惯

本文档提炼了 MotorVizPWA 项目的完整需求与设计规范。将此提示词提供给 AI 开发工具(如 Claude、GPT-Engineer 等),可快速重新搭建出同等功能的项目。:面向电机控制工程师与学习者的离线可用交互式可视化教学工具。:V01 |
本文档提炼了 MotorVizPWA 项目的完整需求与设计规范。将此提示词提供给 AI 开发工具(如 Claude、GPT-Engineer 等),可快速重新搭建出同等功能的项目。:面向电机控制工程师与学习者的离线可用交互式可视化教学工具。:V01 |
训练自己的卷积神经网络模型,对于新手来说,环境搭建和工具链配置是最难的

MAX78000有很多AI相关的DEMO例程,这里测试了一下
