


- @weixin_43728093


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
编译过程中,cmake ..报错如下:CMake Error at CMakeLists.txt:8 (find_package):Could not find a configuration file for package "OpenCV" that is compatiblewith requested version "4".The following configuration file
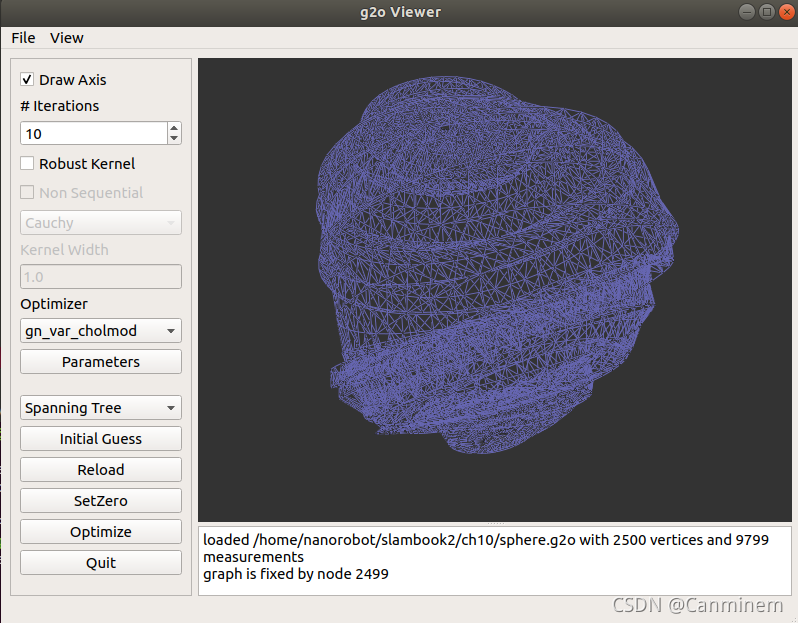
问题:g2o_viewer没有被安装弯路:在g2o软件包目录/home/nanorobot/slambook2/3rdparty/g2o/g2o/apps/g2o_viewer下找到g2o_viewer,并编译g2o_viewer,在cmake ..后发现报错,尝试网上的帖子对camkelists.txt进行修改,还是会有很多报错。解决方法:1、先安装一些库:sudo apt-get instal
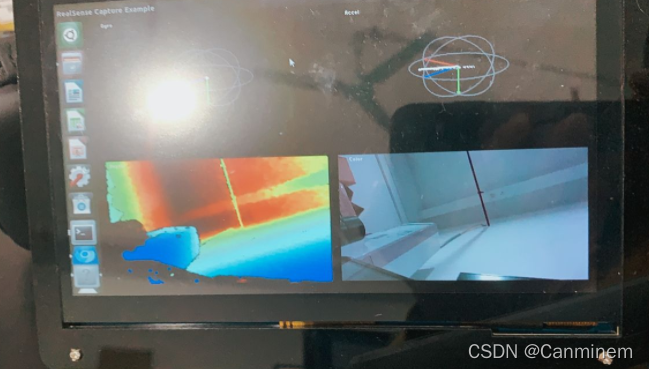
一、基本使用1、安装依赖sudo apt-get install git cmake libssl-dev libusb-1.0-0-dev pkg-config libgtk-3-devsudo apt-get install libglfw3-dev libgl1-mesa-dev libglu1-mesa-devsudo apt install git libssl-dev libusb-1

一、Velodyne16线激光雷达基本描述VLP-16激光雷达是Velodyne公司出品的最小型的3维激光雷达,保留了电机转速可调节的功能。实时上传周围距离和反射率的测量值。VLP-16具有100米的远量程测量距离。精巧的外观设计使得安装非常方便。重量轻,只有830g,非常适合安装在小型无人机和小型移动机器人上。 每秒高达30万个点数据输出。±15°的垂直视场,360°水平视场扫描。参数:激光线数

一、安装驱动cd ~git clone https://github.com/jetsonhacksnano/installSwapfilecd installSwapfile./installSwapfile.shrebootcd ~git clone https://github.com/jetsonhacksnano/installLibrealsense//下载自己想要的版本,这里使用2.
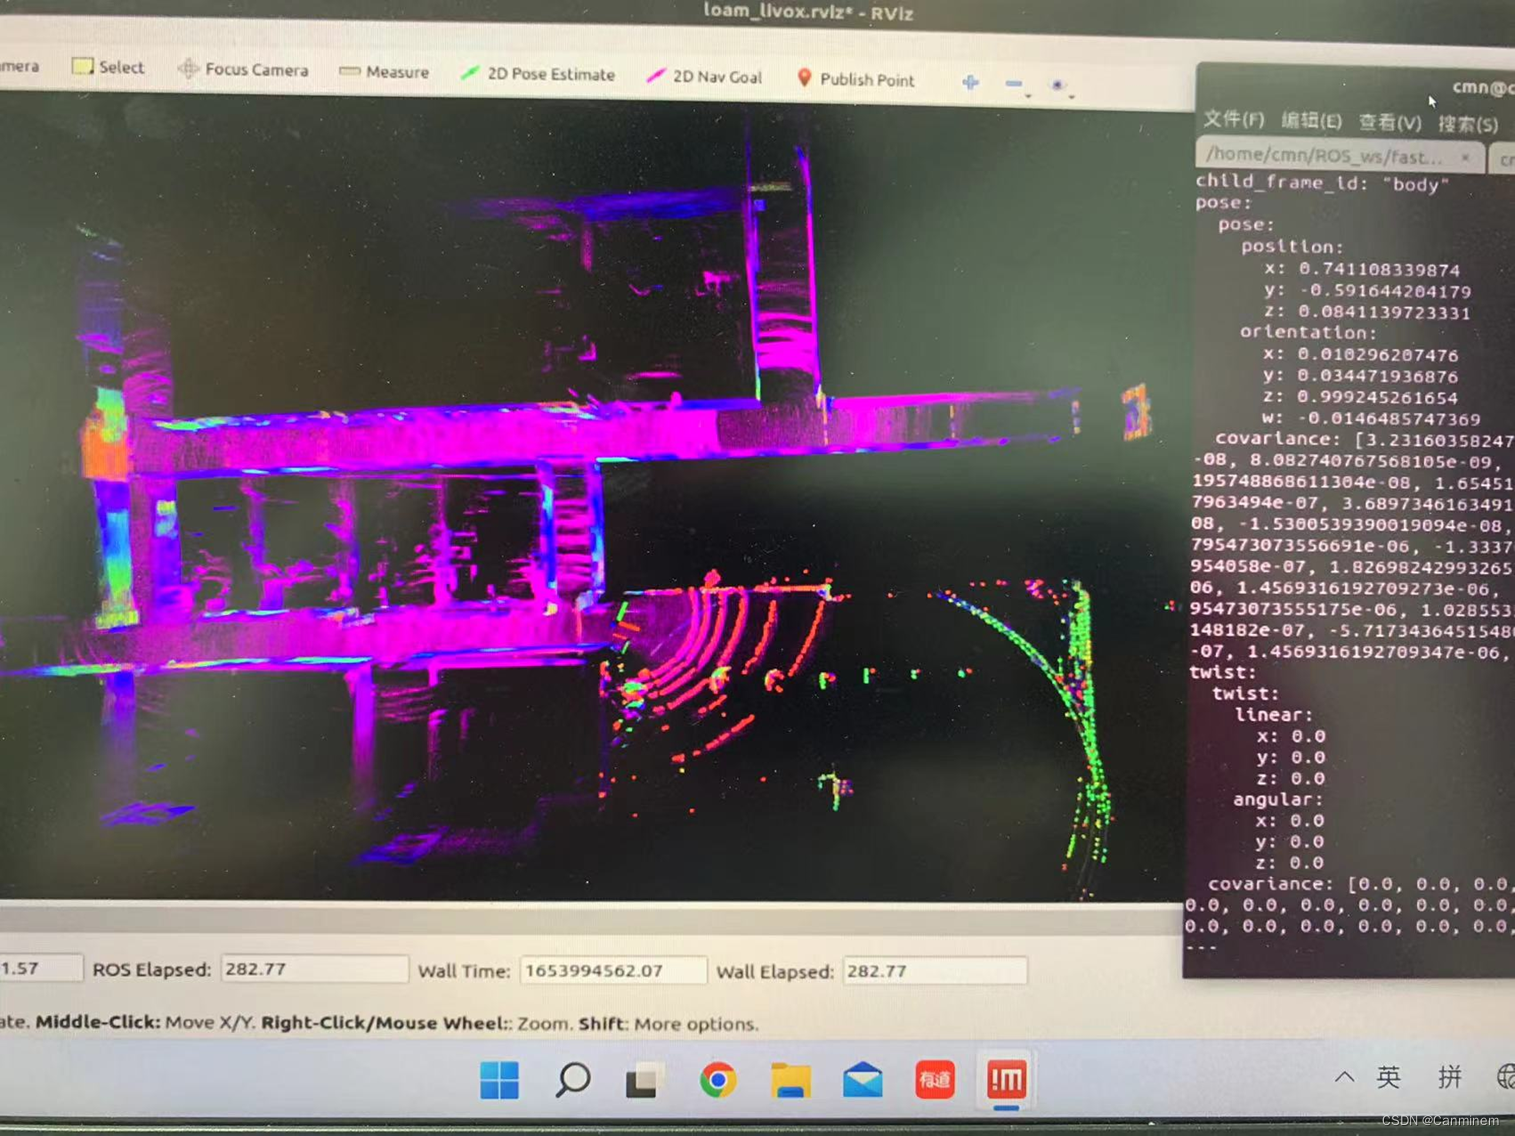
一、标定所使用设备激光雷达:velodyne16线激光雷达IMU:来自Pixhawk2.4.8飞控二、安装lidar_align联合标定激光雷达和IMU外参程序2.1 下载源码建议下载修正过后的代码:lidar_align_wwtx新建自己的ROS工作空间,将该源码放入,catkin_make即可。如果编译时出现Could not find NLOPTConfig.cmake解决办法:找到这个文件
sudo apt update 报错:E: Malformed entry 1 in list file /etc/apt/sources.list.d/ros-latest.list (Component)
一、下载RoboWare源码途径1:官方GitHub连接:https://github.com/TonyRobotics/RoboWare途径2:RoboWare官网:http://www.roboware.me/#/home(我选择了途径1)下载完后解压,我们可以看到文件夹\RoboWare-master\Studio有如下内容:在其他博主的帖子里我看到同样是ubuntu18.04版本的系统,他

问题:g2o_viewer没有被安装弯路:在g2o软件包目录/home/nanorobot/slambook2/3rdparty/g2o/g2o/apps/g2o_viewer下找到g2o_viewer,并编译g2o_viewer,在cmake ..后发现报错,尝试网上的帖子对camkelists.txt进行修改,还是会有很多报错。解决方法:1、先安装一些库:sudo apt-get instal
介绍L1范数、L2范数、p范数、无穷范数的计算公式