- @weixin_43667077


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
通常用于描述径向畸变的更高阶效应,即在需要高精度的应用中可以用到,一般的应用中。是可选的,而 kalibr 标定中则只需要传入。常见的应用中, orbslam3 中是否传入。,因此需要学会计算两种场景下参数的计算。
图像分类CIFAR-10 dataset by classes folderCIFAR-100 dataset by classes folder细粒度图像分类(FGVC):CUB-200-2011 datasetStanford Cars datasetFGVC Aircraft dataset注:数据集图片已按分类整理好(仅包括图像)如图:...
注:下载链接来源于研华技术支持人员,有过期时间。配置文件的用法可以参考以下文章。其中以下两行即指定了用户名为。,可以提前修改为其他用户名。并解压后,可以在其中的。
作为键类型,你需要提供一个比较函数或者自定义比较方式。你可以通过定义一个比较函数或者自定义比较对象来解决这个问题。类型没有定义 < 操作符,因此导致编译错误。默认使用 < 操作符进行比较键值,但是。c++ 代码中使用复杂类型。
【代码】python 调整 srt 字幕时间轴。
但是 MobaXterm 使用 rviz 过程中一直感觉有明显卡顿,整个画面设置为 30fps 后,rviz 窗口右下角显示的帧率只有在画面静止时才能维持 30fps,拖动画面时基本只有 10fps 左右。,即可以显示一些 linux 下有图形化界面的程序,如 ROS 的。这个远程软件 ssh 链接 linux 服务器,因为它集成了。(其他图形化界面未尝试)最终发现了解决方案:安装。

介绍无需安装额外 python 包,利用 mkvextract 批量提取 mkv 的内嵌字幕。必备工具:mkvextract下载:① 官网:https://mkvtoolnix.download/downloads.html② 本代码 Github 项目:https://github.com/cyizhuo/srt_sub_extract代码import os# 设置video_dir = '.\
【代码】解决 orbslam3 保存地图时概率性崩溃保存失败的问题,段错误(核心已转储)Segmentation fault(core dumped)

在未真正创建地图(空地图)的时候,按。退出,只能关闭终端窗口来结束进程。需要反反复复把它启动退出,发现。将其退出时,会卡死无法。
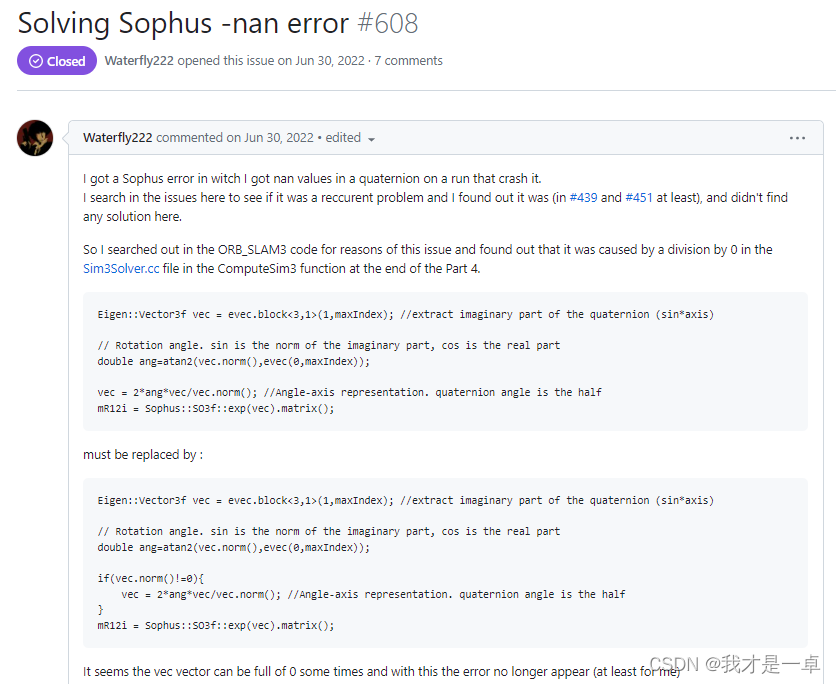
函数报错的地方,根据其他开发者反馈,仍有可能继续出现该报错。存在一处可能除 0 的地方,随后会导致。有一定概率出现如下错误,在单目和。一旦出现该错误,就会导致。以上两处修改仅修复了。