- @u012891333


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
Linux中断机制

切换前保存CPU中的TSS段到原进程TSS(PS:TSS存在于X86架构中,而在ARM架构中没有像 x86 那样的 TSS(Task State Segment)机制,而是通过直接保存和恢复 CPU 寄存器的状态来实现上下文切换)这里只是一个简单的优先级时间片轮转调度算法,其他调度算法(先来先服务FCFS、短作业优先SJF、最短剩余时间优先SRTN、多级反馈队列等)均可在这里进行实现;选择下一个执
设置内容包括:pid、父进程pid、时间片优先级、tss、寄存器、分配代码段、数据段内存(调用。从这个系统调用过程可以看出:进程的创建就是一个进程的复制过程,或者说是对原进程的。3. 0号进程只会在其他进程不被调用时调用且不会结束,只会执行。在0号进程创建过程中提到进程的创建是一个系统调用的过程,因此在。函数)、继承父进程打开的文件、pwd、root目录等;1. 在task链表中找一个进程空位存放
I2C是一种串行数据通信协议(),仅使用两根信号线SerialClock(简称SCL)和SerialData(简称SDA)。I2C作为总线结构,采用单主单从、单主多从方式,各从设备以7位地址区分;:SCL=1,SDA由1到0,Start信号仅由主设备发送:SCL=1,SDA八位数据(0~7)+ 应答位(ACK = 1)SCL跳变时SDA不能改变;SCL=0,SDA可以改变发送方发送完8位数据,释放

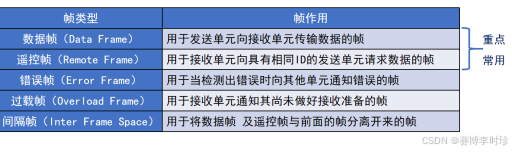
CAN由芯片内部CAN外设(CAN控制器)、CAN芯片(CAN收发器)、CAN总线(CANH、CANL);CANH - CANL = 2V,显性电平(逻辑0)CANH - CANL = 0V,隐形电平(逻辑1)CAN总线以“帧”形式进行通信。CAN协议定义了5种类型的帧:==数据帧、遥控帧、错误帧、过载帧、间隔帧,==其中数据帧最为常用。起始帧:start = 0(显性信号),长度1仲裁段:标识符