


- @sunarmy


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
二、安装步骤和问题指导。
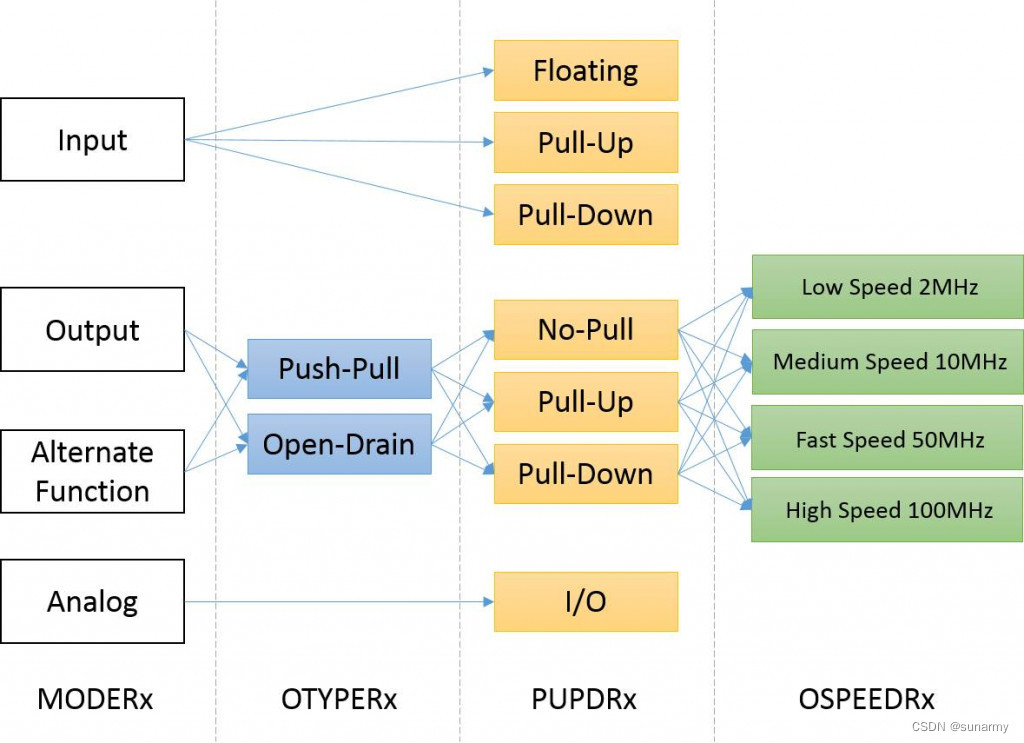
stm32 FT管脚GPIO开漏输出接5v
1. 根目录下的 build.gradle// 顶层构建文件build.gradle,用于添加子工程或模块共用的配置项。// Gradle中可以使用“//”或“/**/”来添加注释,与Java类似。// "buildscript"的类型为script block,而且是最上层的script block,用于配置Gradle的Project实例。其API文档为https://do
根据提示 安装所需要的GLIBC_2.28。
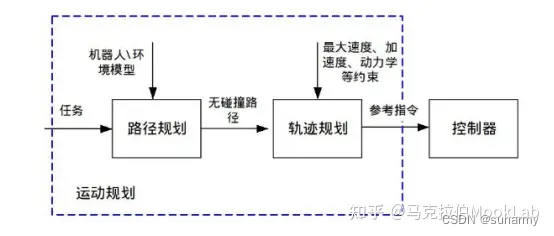
电机控制、运动控制、过程控制
(1)并行总线扩展的方法(2)串行口扩展方法(3)I/O端口模拟串行方法(4)通过单片机内I/O的扩展方法。
但是,FreeRTOS提供了一种更好的方式来处理阻塞操作,那就是使用信号量(semaphores)。这样可以避免任务在等待I2C操作完成时进入不必要的阻塞状态,这对于提高系统的响应性和时间管理非常重要。是一个在STM32的HAL库中用于等待I2C操作完成的函数。FreeRTOS是一个可以运行在嵌入式系统上的实时操作系统。在FreeRTOS中,如果你想要实现I2C操作的阻塞式等待,可以使用。
(1)并行总线扩展的方法(2)串行口扩展方法(3)I/O端口模拟串行方法(4)通过单片机内I/O的扩展方法。
AlexBot-mini 双足机器人1、上位机:Jetson orin nx/ Jetson Xavier NX 高性能边缘计算]2、下位机(核心主控板):处理矩阵变换以及和电机之间的CAN通讯问题3、一体关节伺服电机:/FFTAI一体化关节模组,具体型号为FSA80-29E、FSA60-43E和FSA45-30E。
AlexBot-mini 双足机器人1、上位机:Jetson orin nx/ Jetson Xavier NX 高性能边缘计算]2、下位机(核心主控板):处理矩阵变换以及和电机之间的CAN通讯问题3、一体关节伺服电机:/FFTAI一体化关节模组,具体型号为FSA80-29E、FSA60-43E和FSA45-30E。