


- @shamateyu


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
机械臂完成切割任务需解决工具安装、视觉定位、坐标转换、运动规划与双臂协同等问题。本文以刀具固定安装为起点,探讨如何通过手眼标定实现刀尖精准定位,并构建从视觉感知到动作执行的完整链路,为后续力控与协同操作奠定基础。
本文介绍了一套基于YOLOv11模型的安全帽佩戴智能检测系统。系统采用5000张工业场景图像构建数据集,通过Labelme标注为"佩戴"与"未佩戴"两类标签,准确率达96%。基于PyQt5开发的可视化界面支持图片、视频、摄像头检测及结果保存功能。文章详细展示了系统功能演示、环境搭建步骤,以及模型训练与评估过程,包含数据集准备(VOC转YOLO格式)、8:1:1数据划分等关键代码实现。该系统兼具实时

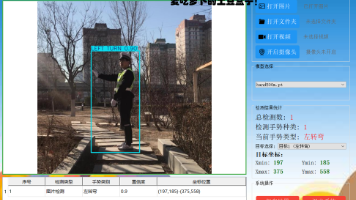
本文基于 YOLOv11 模型开发一种内含八种交警指挥手势的识别系统。系统采用6000多张交警指挥交通图像构建数据集,标注变道、左转弯、左转待转、直行、 靠边停车、右转弯、减速行驶、停车八个lable名,模型检测准确率达 96%。基于 PyQt5 开发可视化界面,集成图片、文件夹、视频及摄像头检测功能,并支持结果保存。系统兼具实时性与高精度,可显著提升自动驾驶及竞赛类项目有关交警指挥手势的识别效率
本文基于YOLOv11模型开发了草莓分级采摘应用平台,使用DaBai DCW深度相机和手机采集约1000张草莓图像,分为成熟果实(大、中、小三级)和未成熟果实(一级)四类。通过labelimg手动标注后,将XML格式转为YOLO所需的TXT格式,并按8:1:1比例划分训练集、验证集和测试集。该平台支持单张/多张图片检测、结果保存功能,主要用于实验室机械臂抓取实验和比赛演示。文中详细展示了软件功能界
