


- @robinvista


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
0 目的 介绍ROS的实现原理,从最底层解剖ROS代码。主要分析C++部分。1 时间 不只是机器人,在任何一个系统里,时间都是一个绕不开的重要话题。我们就从万物的起点——时间开始吧。 ROS中定义时间的程序都在roscpp_core项目下的rostime中,见下图。如果细分一下,时间其实有两种,一种叫“时刻”,也就是某个时间点;一种叫“时段”或者时间间隔,也就是两个时刻之间的部分。这两者的代

目的 本文介绍了工业机器人(包括机械臂和移动机器人)的控制系统架构,主要面向机器人控制器开发人员和感兴趣并希望了解更多细节的用户。 机械臂控制器 移动机器人控制器 1. 机械臂控制器 机械臂类的控制器发展较早,相对成熟,先来看看现有的控制系统方案。厂家硬件操作系统ABBx86VxWorksKUKAx86V...
成立于1968年的 KEBA (中文名:科控)是一家提供自动控制产品和服务的奥地利公司(和贝加莱是老乡),其员工不到1000人,2015年营业收入达到1.89亿欧元。公司不大,产品却不俗,在工业、银行、能源等很多行业都有应用。 看到机器人市场的火热,KEBA 也推出了面向机器人自动化应用的产品 —— KeMotion[1]^{[1]},号称是 完美的全套机器人控制系统以及 机器人与机械设备
基本含义 用户在操作机器人时经常见到 jog 这个词,它一般翻译成“点动”[1]^{[1]},或者“单步运动”[2]^{[2]}。在有些时候(例如示教或者标定),用户需要控制机器人以时断时续的方式运动,而不是一直连续的运动。这时,就需要“点动”功能了。通俗的讲,“点动”中“点”的意思是点击按键,“动”的意思是机器人(的关节)运动。所以,点动就是“一点一动,不点不动”[3]^{[3]}。点动一般
目的 本文手把手教你如何在 Mathematica 软件中搭建机械臂的三维仿真环境,包括以下几部分: 1. 如何导入机械臂的三维模型; 2. 如何进行(正/逆)运动学仿真; 3. 如何进行(正/逆)动力学仿真; 4. 如何进行碰撞检测; 5. 如何进行控制方法的验证; 先看一下效果(先尝后买): 对于机器人研发设计人员,一款好用的仿真软件能对他的
目的 对秀丽隐杆线虫的大脑进行仿真,试验了触觉感知功能。1. 前言 秀丽隐杆线虫是一种1mm长的小虫子,别小看它,它是目前世界上唯一的被完整绘制出神经网络的生物。也就是说我们知道这种虫子有多少神经元、神经元之间是怎么连接的、连接的类型等等细节,甚至连每个神经元起什么作用也被试验测试出来了。基于这些信息,我们完全可以在计算机中创造一个虚拟的虫子,观察它的反应。这就很有意思了,因为从某种意义...

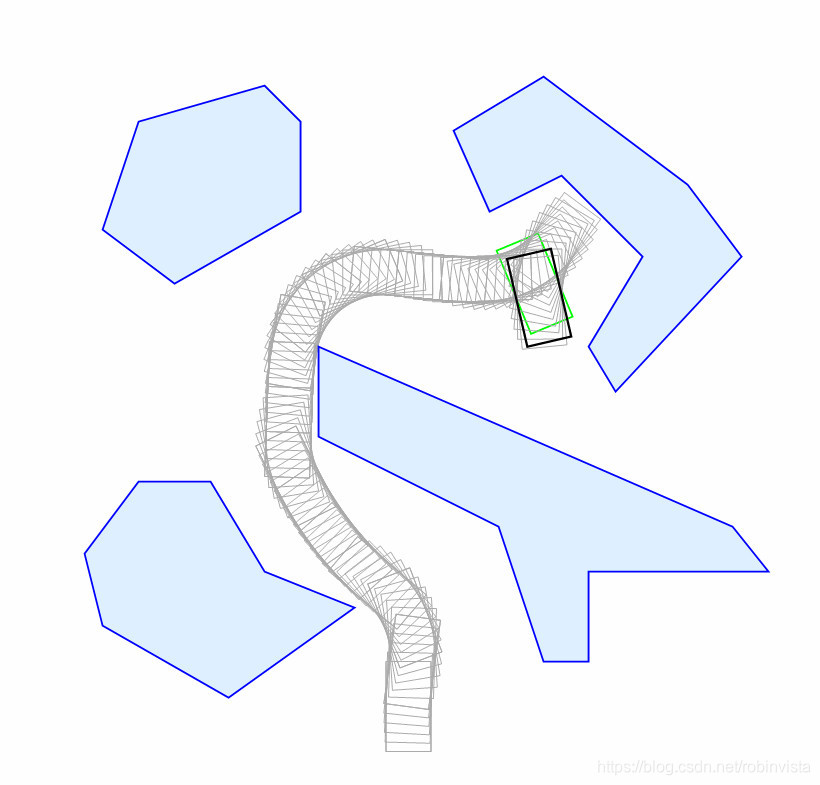
混合A可以看成是探索树和A算法的混血,适合有运动约束的机器人路径规划,例如无人车。就连Matlab居然都内置了混合A*算法函数:plannerHybridAStar,可见这个算法挺有名,但是Matlab使用了占据栅格地图进行碰撞检测。1 混合A*算法的基本思想 混合A算法的思想比较简单,利用探索树生成一段段可行的短路径,然后利用A算法的思想计算启发函数,引导探索树向目标生长。为了限制探索树生
目的 本文介绍了工业机器人(包括机械臂和移动机器人)的控制系统架构,主要面向机器人控制器开发人员和感兴趣并希望了解更多细节的用户。 机械臂控制器 移动机器人控制器 1. 机械臂控制器 机械臂类的控制器发展较早,相对成熟,先来看看现有的控制系统方案。厂家硬件操作系统ABBx86VxWorksKUKAx86V...
专业与产业 ● 1886年奔驰发明了第一辆以汽油为动力的汽车,随后汽车市场快速成长并形成了一个庞大的产业。为迎合汽车产业对人才的需求,大学开始设置相关的专业——车辆工程专业; ● 1903年莱特兄弟发明的飞机催生了航空工业,大学为此开设了飞行器设计与工程等专业; ● 1946年诞生了第一台电子计算机,其快速发展也使大学开设了计算机和软件等专业; ● 1954年第一个数字可编程的机
很多大学和研究所都开展了机器人研究。对于博士生,好的单位一般毕业要求发表SCI论文,下面统计了部分机器人学科的SCI期刊信息(排名不分先后)。由于影响因子有所变动,我没有列出,大家如果需要可以到数据库查询。我时间有限,只列出部分,欢迎大家继续补充。1. AutonomousRobots双月刊,无版面费(但彩色图片收费,Online publication
