- @qq__27699885


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
MATLAB环境下基于自编码器的半监督机器学习技术的一维时间序列异常检测(以传感器数据为例)方法算法运行环境为MATLAB R2021b,使用自编码器的半监督机器学习技术检测一维时间序列异常数据,可应用于金融时间序列,地震信号,机械振动信号,语音信号,声信号等一维时间序列信号。以传感器数据(三缸泵输出压力)为例进行说明。在当今大数据时代,从海量数据中准确识别异常数据对于众多领域至关重要。

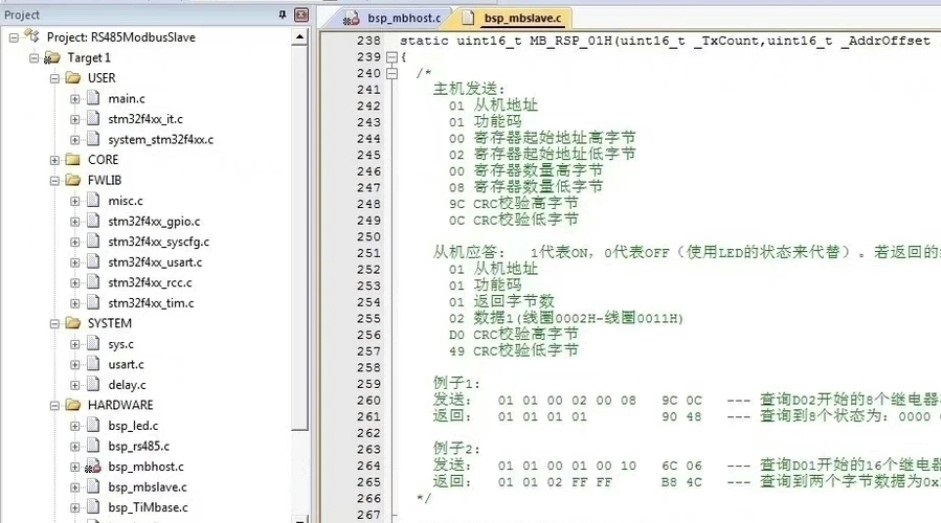
在实际应用中,您需要根据具体的硬件环境和软件需求进行相应的调整和扩展。请注意,Modbus协议的详细实现涉及多个方面,包括帧格式、错误处理、数据校验等,因此在实际开发中需要仔细参考Modbus协议规范和相关文档。以下是一个简化的STM32 Modbus RTU主从机源码示例,用于支持单个或多个寄存器的写入和读取操作。请注意,此代码仅供参考和学习使用,具体实现可能需要根据实际硬件和软件环境进行调整。
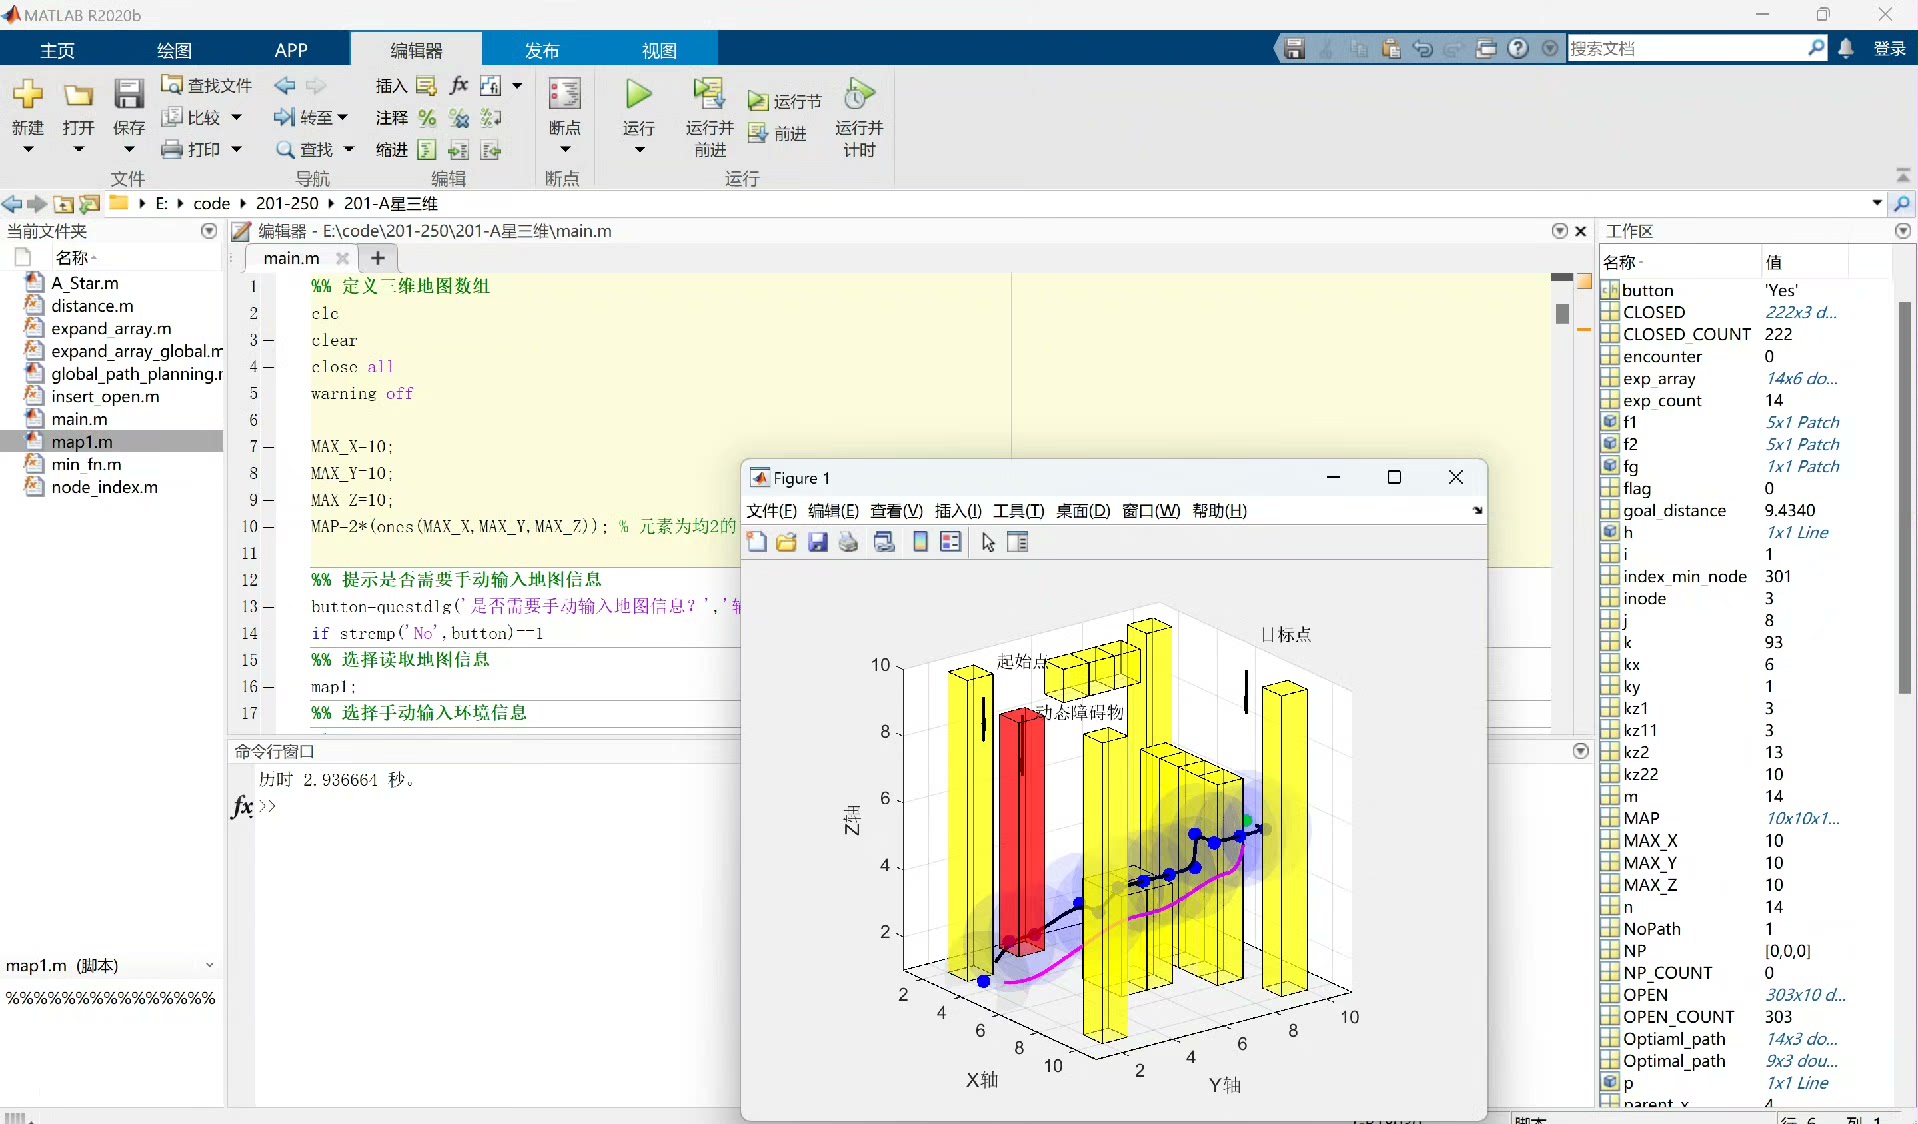
基于A* 算法的无人机三维路径规划算法,可以动态避障,自己可以规定设计障碍物位置,MATLAB编程实现在无人机应用日益广泛的今天,路径规划成为关键技术之一。其中,A算法以其高效寻优特性,在路径规划领域备受青睐。本文将探讨如何基于A算法实现无人机的三维路径规划,并实现动态避障功能,采用MATLAB进行编程实现。
这玩意儿跑起来的时候,记得把Simulink的solver改成ode45,看着实时动画里的小车漂移过弯,比看《头文字D》还带劲(手动狗头)。模型结构直接看这张子系统架构图(贴个Simulink模块截图),注意看这个黄色的Magic Formula轮胎模型块,这可是整车动力学最浪的部分。先上硬货——模型文件已经打包好了(文末自取),不过别急着下载,跟着我把核心逻辑捋清楚再说。(...))的结构,典型
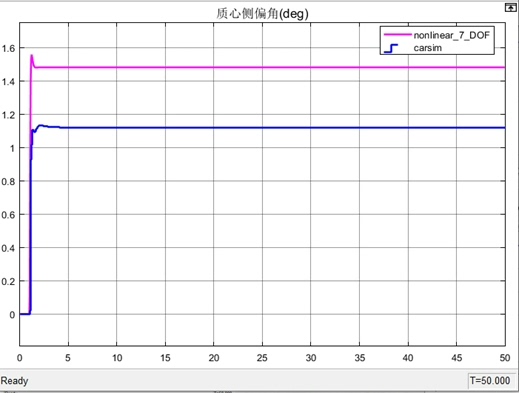
直接进入正题,最近在倒腾车辆动力学仿真时发现个有意思的活儿——用Simulink搭二自由度模型画相平面图。咱们今天就来手把手搞个能自定义参数的版本,附赠调试时踩过的坑。举个作死案例:把Cr降到50000,车速提到30m/s,相平面图立马出现发散螺旋——典型的激浪行为,不建议在真实车辆尝试。matlab simulink 车辆二自由度质心侧偏角,横摆角速度相平面程序,可以自己改参数,附说明。matl
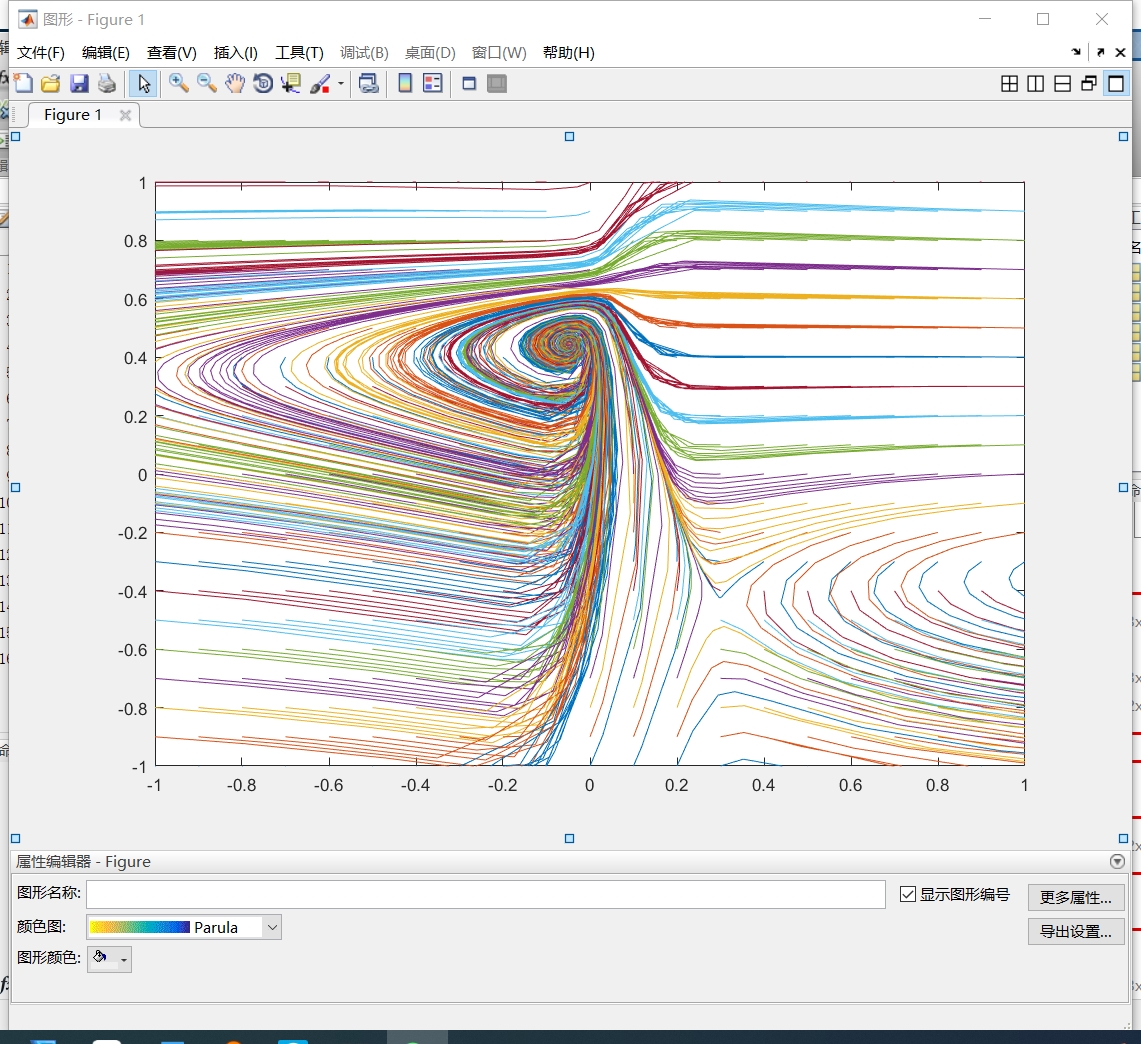
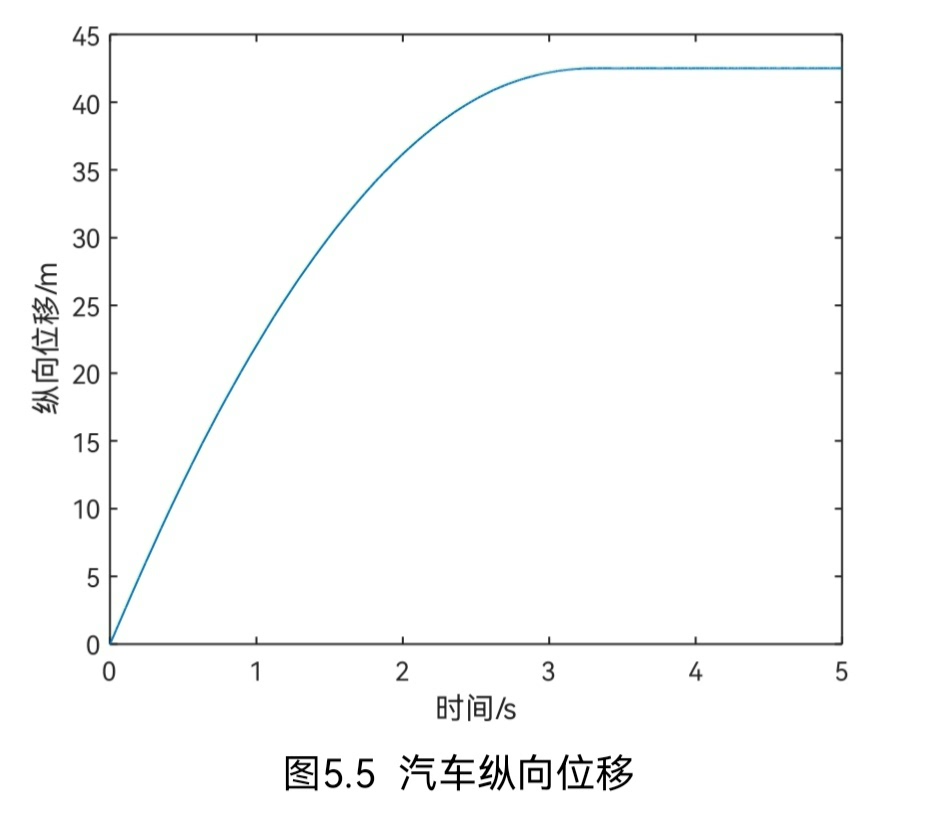
先看模型骨架:纵向、侧向、横摆三个核心运动,加上四个轮胎的旋转自由度,这结构就像给车装了七根神经,每条都得捋明白。分布式驱动电动车整车模型/四轮驱动电动车整车模型/轮毂电机电动汽车整车模型/七自由度整车模型,包括纵向模型,侧向模型,横摆模型,以及四个轮胎四个自由度等等,设计高速转弯制动工况作为仿真工况,控制模型包括abs模型,采用模糊控制算法结合逻辑门限值算法。仿真出图:车速,纵向加速度,侧向加速
V-REP是个强大的机器人仿真平台,加上MATLAB的联合仿真,简直是小车项目的黄金搭档。总的来说,这个V-REP小车项目涉及了多个方面的技术,从传感器数据处理到路径规划算法,每一步都充满了挑战和乐趣。当传感器检测到障碍物时,小车会自动停止并寻找新的路径。V-REP小车项目+匹配文档,基于V-REP与MATLAB联合仿真,小车能够完成循迹、避障、走迷宫和路径规划,提供详细代码和文档说明。这段代码的
最后唠叨句:改完参数记得做Full Auto Tuning,看着驱动器自发抽搐完成谐振频率测试的样子,像极了做核酸时的喉咙反应。这套操作熟练后,二十分钟就能让错配的编码器和电机重归于好,比等原厂维修快三倍不止。祭出神器ASDA-Soft的示波器功能,把U/V/W相的电流波形和编码器Z脉冲对比着看,比老中医把脉还准。有次客户把2000W电机的参数错刷到400W驱动器里,电机抖得跟蹦迪似的,用对比模式
最近在折腾永磁同步电机控制,发现把模型预测控制(MPC)和扰动观测器组合起来玩效果真香。这套方案在四旋翼飞控和电动汽车驱动里都验证过,实测代码在GitHub搜PMSM-MPC-ADRC能找到完整仿真模型。基于扰动观测器的永磁同步电机(PMSM)模型预测控制(MPC)仿真,速度外环基于模型预测控制、电流内环基于无差控制搭建,控制效果理想,模块程序设计通俗易通,增参考文献学习。这段代码把连续时间的电机
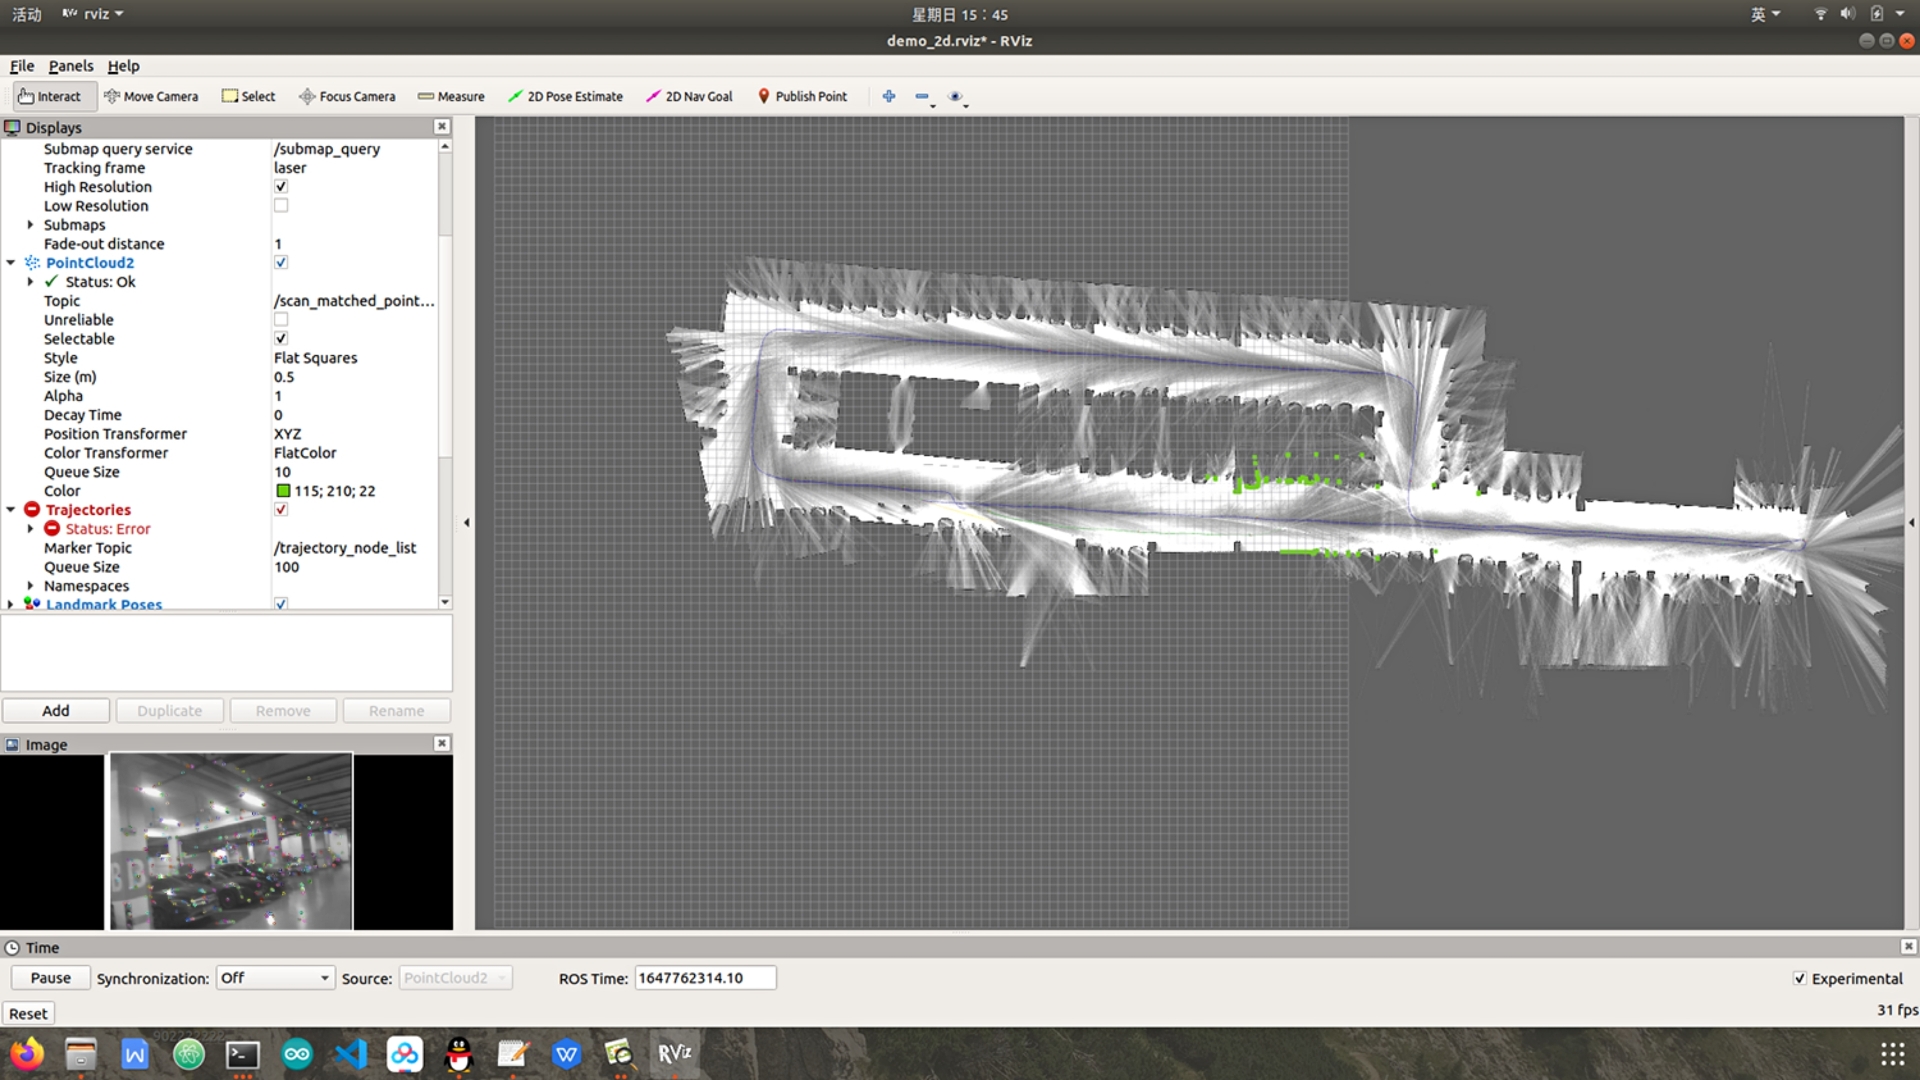
激光slam算法改进提出了一种增强重定位的cartographer算法,在五千平方车库中进行实验验证,实验结果表明:重定位耗时时间降低为3.35秒!提供改进后算法源码!在SLAM(Simultaneous Localization and Mapping,即时定位与地图构建)领域,激光SLAM一直是研究的热点。今天就来聊聊我最近做的关于激光SLAM算法改进的工作,提出了一种增强重定位的Cartog