- @qq_60073245


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
4、执行ros2 install/setup.bash命令之后再执行ros2 launch [...] [...]即可。1、 在CMakeLists.txt加入install命令并保存[ctrl+s]。三、在/src目录下执行colcon build命令会生成launch文件夹。问题:执行ros2 launch [包名] [py文件]时,报错。一、检查功能包结构,看launch文件夹是否在正确的位

include "rclcpp/rclcpp.hpp"而不是#include "rclcpp/rclcpp/rclcpp.hpp"colcon build --symlink-install # 重新构建(这里是构建全部文件)find_package(std_msgs REQUIRED)# 声明std_msgs依赖。在添加完配置后,执行colcon build命令时找不到找不到头文件,报错。std

目标:OpenGL 中的坐标变换和颜色的使用。具体任务:利用矩阵操作实现视图变换、模型变换和投影变换;利用函数指定颜色模式。三种变换。
HouseHolder对于大量引进零元素是有用的,例如,消去一个向量中除第一个分量外的所有分量,然而,在许多计算中,必须有。消去顺序会决定贝叶斯树的层级:最后消去的变量会成为根团的成员,而较早消去的变量分布在树的底层。a.由于x₁没有依赖其他变量(无父节点)且不被其他变量依赖(无子节点),移除x₁后,剩余变量的联合分布仅保留与x₂、x₃等的相关性,无需调整其他变量的依赖关系。而是,通过扩展系统实现
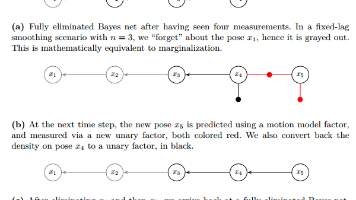
HouseHolder对于大量引进零元素是有用的,例如,消去一个向量中除第一个分量外的所有分量,然而,在许多计算中,必须有。消去顺序会决定贝叶斯树的层级:最后消去的变量会成为根团的成员,而较早消去的变量分布在树的底层。a.由于x₁没有依赖其他变量(无父节点)且不被其他变量依赖(无子节点),移除x₁后,剩余变量的联合分布仅保留与x₂、x₃等的相关性,无需调整其他变量的依赖关系。而是,通过扩展系统实现
马尔科夫随机场(Markov Random Field,MRF)是一种无向图,其节点表示变量,边表示变量之间的依赖关系。MRF的核心特性是满足局部马尔科夫性(Local Markov Property):一个变量在给定其所有邻居节点的条件下,独立于图中的其他节点。这条性质可以让我们在马尔科夫随机场中轻松的识别出变量之间的独立性关系。其联合概率可表示为所有团的势函数乘积的归一化形式:其中Z是归一化常