- @qq_58114029


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
使用UltraSigma对普源示波器进行截图,包括示波器接口设置,上位机使用流程,文件默认存放目录的修改,以及相关补丁包的分享。

在使用232转usb线接入电脑,打开上位机时,上位机显示无法打开串口,在此分享一些解决方案。

本文简单讲解了PID的应用和原理,并以PID控制电机闭环转速控制为例,介绍了实际使用中PID的一些方法和注意事项。

本文介绍了智能车一重难点元素——环岛。介绍了环岛元素的特征点,特征点识别函数。环岛识别的几个阶段,每个阶段需要识别的特征,以及一些注意事项。最后分享了一个辅助元素处理实用的小办法。

本文对智能车赛道的直道,弯道,十字这三个元素的图像识别进行了识别,讨论了图像识别的特征点,根据特征点来区别不同的元素。在确认元素后通过补线,补全赛道边线,让车模更好的运行。

本文介绍了智能车控制常用的一些算法,包括PID,ADRC。以及在摄像头误差获取处理时的一些方法,并给出了代码参考。对于速度、速度决策与方向控制,提出了一些个人使用过的算法。最后也分享了个人的调参心得,希望对大家有所帮助。

讲解了智能车摄像头的相关参数配置,摄像头的调整方法,以及比较合理的摄像头视野应该有的样子。

本文简述了几种智能车巡线算法,包括最长白列,中线继承,八邻域,逆透视等常,并给出了参考代码。在获取到边界信息后,对边界信息进行初步处理,处理出一些元素判断所需要的赛道信息。
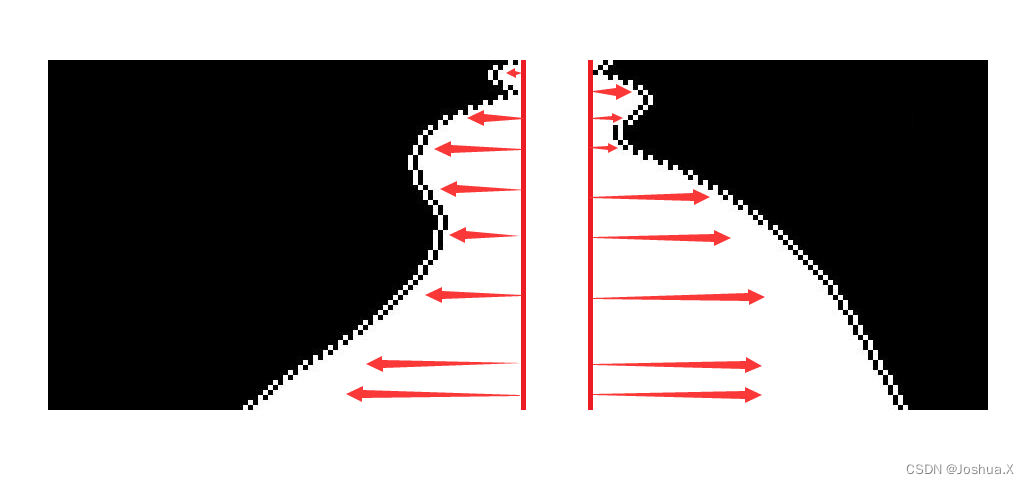
本文对智能车赛道的直道,弯道,十字这三个元素的图像识别进行了识别,讨论了图像识别的特征点,根据特征点来区别不同的元素。在确认元素后通过补线,补全赛道边线,让车模更好的运行。
本文介绍了智能车最后几个元素,车库,三叉,T字。虽然三叉和T字出现的次数很少,但是作为一个元素,曾经出现过。说不定以后还会出现,本文分享了识别这几个元素的方法。