- @qq_55653355


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
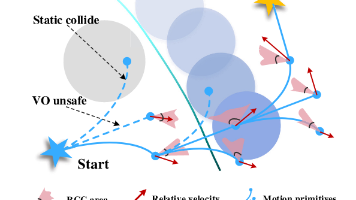
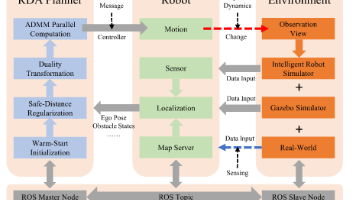
本文提出了一种用于复杂环境中自主导航的加速无碰撞运动规划器RDA。该方法采用模型预测控制框架,将机器人建模为凸集,障碍物用锥不等式表示。通过动态安全距离和l1正则化技术,实现了在时间维度上不均匀分布的安全距离,使系统能在危险区域自动增大安全距离,在安全区域减小距离。针对碰撞约束的非凸性和计算复杂度问题,该方法利用稀疏性优化提高了计算效率。实验结果表明,RDA在保证安全性的同时显著提升了规划速度,适
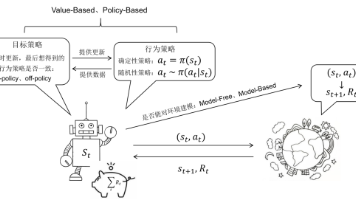
本文是一篇强化学习笔记,主要涵盖以下内容:1) 数学基础部分介绍了马尔可夫性质、概率质量函数、期望值和方差等概念;2) 强化学习基础概念部分详细讲解了Agent、action、Environment、reward和State等核心要素;3) 值函数方法部分深入分析了状态价值函数和动作价值函数,包括它们的定义、关系以及贝尔曼方程的推导过程。文章还提供了多个优质学习资源的链接,适合有一定基础的读者梳理
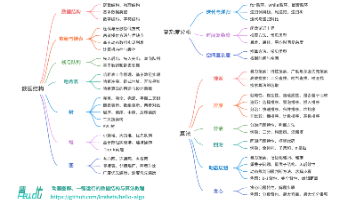
这篇文章记录了作者对C++进阶语法和算法的学习过程。主要内容包括: STL容器快速回顾:对顺序容器、关联容器和无序关联容器的特点和适用场景进行了总结。 C++开发环境配置:分享了在Windows下配置VSCode环境的参考资料。 算法基础: 介绍了迭代和递归的区别,重点讲解了递归的调用栈机制和尾递归优化。 通过斐波那契数列示例展示了递归树和分治思想。 详细解释了时间复杂度分析,包括常数阶、线性阶和
这篇文章主要介绍了C++的核心知识点,包括: C++与C语言的区别:C++具有面向对象特性(封装、继承、多态)、支持函数重载、模板等特性,结构体功能更强大。 面向对象三大特性: 封装:隐藏实现细节 继承:复用父类功能 多态:通过虚函数实现运行时动态绑定 虚函数机制:通过虚函数表(vtable)和虚表指针(vptr)实现动态绑定,解释了多继承时可能出现多个vptr的情况。 重要编程实践: 基类析构函
本文是一篇强化学习笔记,主要涵盖以下内容:1) 数学基础部分介绍了马尔可夫性质、概率质量函数、期望值和方差等概念;2) 强化学习基础概念部分详细讲解了Agent、action、Environment、reward和State等核心要素;3) 值函数方法部分深入分析了状态价值函数和动作价值函数,包括它们的定义、关系以及贝尔曼方程的推导过程。文章还提供了多个优质学习资源的链接,适合有一定基础的读者梳理
本文提出CTSAC算法,将Transformer的时序建模能力融入SAC框架,解决目标导向的机器人探索任务中存在的局部最优和训练不稳定问题。方法创新包括:1) 设计基于前进方向的LiDAR非均匀分段方法,优化环境感知;2) 构建包含7项奖惩的复合奖励函数,引导有效探索;3) 用Transformer网络替换SAC的全连接层,捕获状态序列的时间依赖关系。实验表明,该方法能有效利用历史状态信息,避免局
本文提出了一种混合经典/强化学习(RL)的局部路径规划器,结合DWA算法和SAC强化学习的优势。创新点包括:1)采用极坐标代价地图提升避障直观性,增强仿真到实机的迁移能力;2)基于启发式规则(如障碍物距离阈值)实现规划器动态切换,无需额外训练。系统通过虚拟走廊检测路径净空状态,并采用滤波机制避免传感器噪声导致的频繁切换。实验表明,混合方法在保持DWA高效性的同时,通过SAC解决了DWA在复杂障碍下
本文提出一种基于RGB-D相机的轻量级三维动态障碍物检测与跟踪方法(DODT),专为资源受限的机器人设计。系统采用三种计算效率高的非学习型检测器(U-depth、DBSCAN、YOLO-MAD)进行集成检测,通过特征匹配和IOU验证实现鲁棒识别,并引入可选学习模块增强性能。跟踪模块提出基于特征向量的匹配方法和恒加速度卡尔曼滤波,通过融合位置、尺寸和点云统计特征,有效解决目标混淆问题,在保证实时性的
本文提出了一种混合经典/强化学习(RL)的局部路径规划器,结合DWA算法和SAC强化学习的优势。创新点包括:1)采用极坐标代价地图提升避障直观性,增强仿真到实机的迁移能力;2)基于启发式规则(如障碍物距离阈值)实现规划器动态切换,无需额外训练。系统通过虚拟走廊检测路径净空状态,并采用滤波机制避免传感器噪声导致的频繁切换。实验表明,混合方法在保持DWA高效性的同时,通过SAC解决了DWA在复杂障碍下
本文综述了动态环境中机器人运动规划的常见方法。主要分为三类:反应式方法(如DWA、APF)响应快但短视保守;基于速度障碍(VO)的方法能有效避障但同样存在短视问题;基于MPC的方法能生成平滑轨迹但计算量大。表格对比显示,反应式方法效率高但易抖动,VO方法避障效果好但保守,MPC方法轨迹平滑但可能陷入局部最优。总体而言,现有方法在动态环境中面临短视、保守或计算复杂等挑战,需要平衡实时性与轨迹质量。