


- @qq_45976653


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
摘要 IMU静止时z轴输出+9.8m/s²的原因在于比力方程f=a-g在ENU坐标系中g=[0,0,-9.8]T,静止时a=0,故f=9.8。若采用UED坐标系则输出-9.8。 传感器误差分为静态误差(零偏类)和动态误差(比例因子类)。静态误差在输入为零时显现,动态误差需非零输入才会表现。 陀螺白噪声积分形成角度随机游走(ARW),加速度计白噪声积分形成速度随机游走(VRW),二者均源于随机噪声的

定义:完成一次完整周期性变化所需的时间。单位:秒(s),常用衍生单位包括毫秒(ms)、微秒(μs)。示例:中国工频交流电周期为 T=0.02s(对应频率50Hz)。

摘要 方差和标准差衡量数据围绕平均值的离散程度,其中标准差还原了原始单位。均方误差(MSE)和均方根误差(RMSE)评估预测值与真实值的偏差,RMSE解决了MSE单位不一致的问题。平均绝对误差(MAE)使用绝对值计算误差,对异常值更稳健。MSE和RMSE对大误差敏感,而MAE虽鲁棒但不可微。这些指标在统计分析和机器学习中各有优劣,需根据具体场景选择使用。
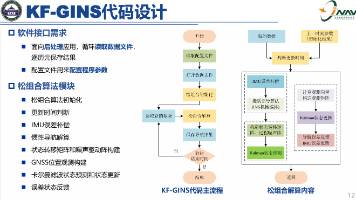
武大KF-GINS开源视频讲解
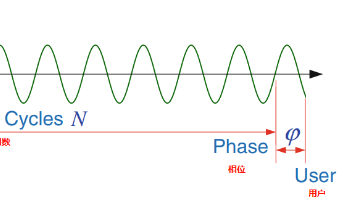
GNSS观测量及其应用 GNSS接收机同时测量三种观测量:伪距(基于码相位测量,提供米级绝对距离但易受误差影响)、载波相位(毫米级高精度相对距离但存在整周模糊度)和多普勒频移(反映相对运动速度)。伪距通过码跟踪环(DLL)获取时间差,用于单点定位;载波相位通过载波环(PLL)测量相位差,结合模糊度解算实现厘米级RTK/PPP定位;多普勒频移则用于测速。三者互补,支撑GNSS的定位、测速与授时功能。
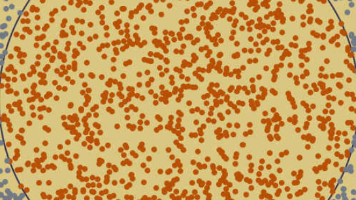
蒙特卡洛仿真是一种基于随机抽样和统计方法的数值计算技术,其核心思想是通过大量随机试验来求解复杂问题。该方法起源于20世纪40年代的"曼哈顿计划",由冯·诺伊曼等人提出。蒙特卡洛仿真依赖于大数定理,利用计算机生成伪随机数进行统计模拟,广泛应用于数学、物理、金融等领域。在MATLAB中,通过rng函数设置随机数种子可以控制伪随机数生成器的初始状态,从而确保蒙特卡洛仿真结果的可重复性
武大KF-GINS开源视频讲解