- @qq_45445740


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
启动节点启动另一个终端查看的具体信息/turtlesim/turtlesim/turtle1/cmd_vel: geometry_msgs/msg/Twist # 控制小海龟移动 Publishers:/turtle1/pose: turtlesim/msg/Pose # 小海龟实时位置信息 Service Servers:实时查看小海龟位置信息的话题信息theta: 0.0 # 角度(弧度),逆

在上面的代码中,我们使用了std::thread来启动和停止节点,这样可以避免阻塞主线程。在main函数中,我们初始化ROS2节点,创建NodeManager对象,并向其添加两个节点。以下是一个C++代码示例,可以对多个ROS2节点分别进行启动和关闭,通过调用相关函数可启动或关闭某个指定节点,不会阻塞主线程,且不需要用户操作来退出某个节点。:可以对多个ROS2节点分别进行进行启动和关闭,通过调用相

红色、绿色、蓝色箭头分别代表x、y、z三个方向。

订阅ROS2中相机的相关话题并保存RGB图、深度图和点云图

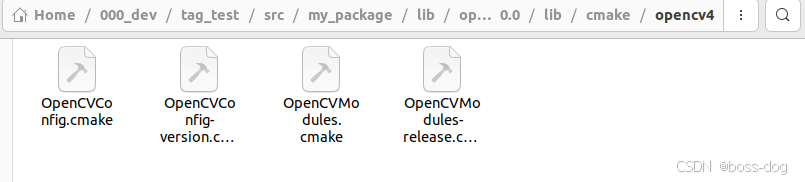
本地是Ubuntu22.04系统,安装了ROS2-humble,看了下humble自带的OpenCV版本4.5.4,由于DNN模块读取.onnx格式的模型要用OpenCV4.7及以上的版本,于是编译了4.10.0的OpenCV,但开发ROS2节点时,虽然CMake中已经指定了OpenCV的依赖路径,但还是会依赖系统中自带的OpenCV版本。
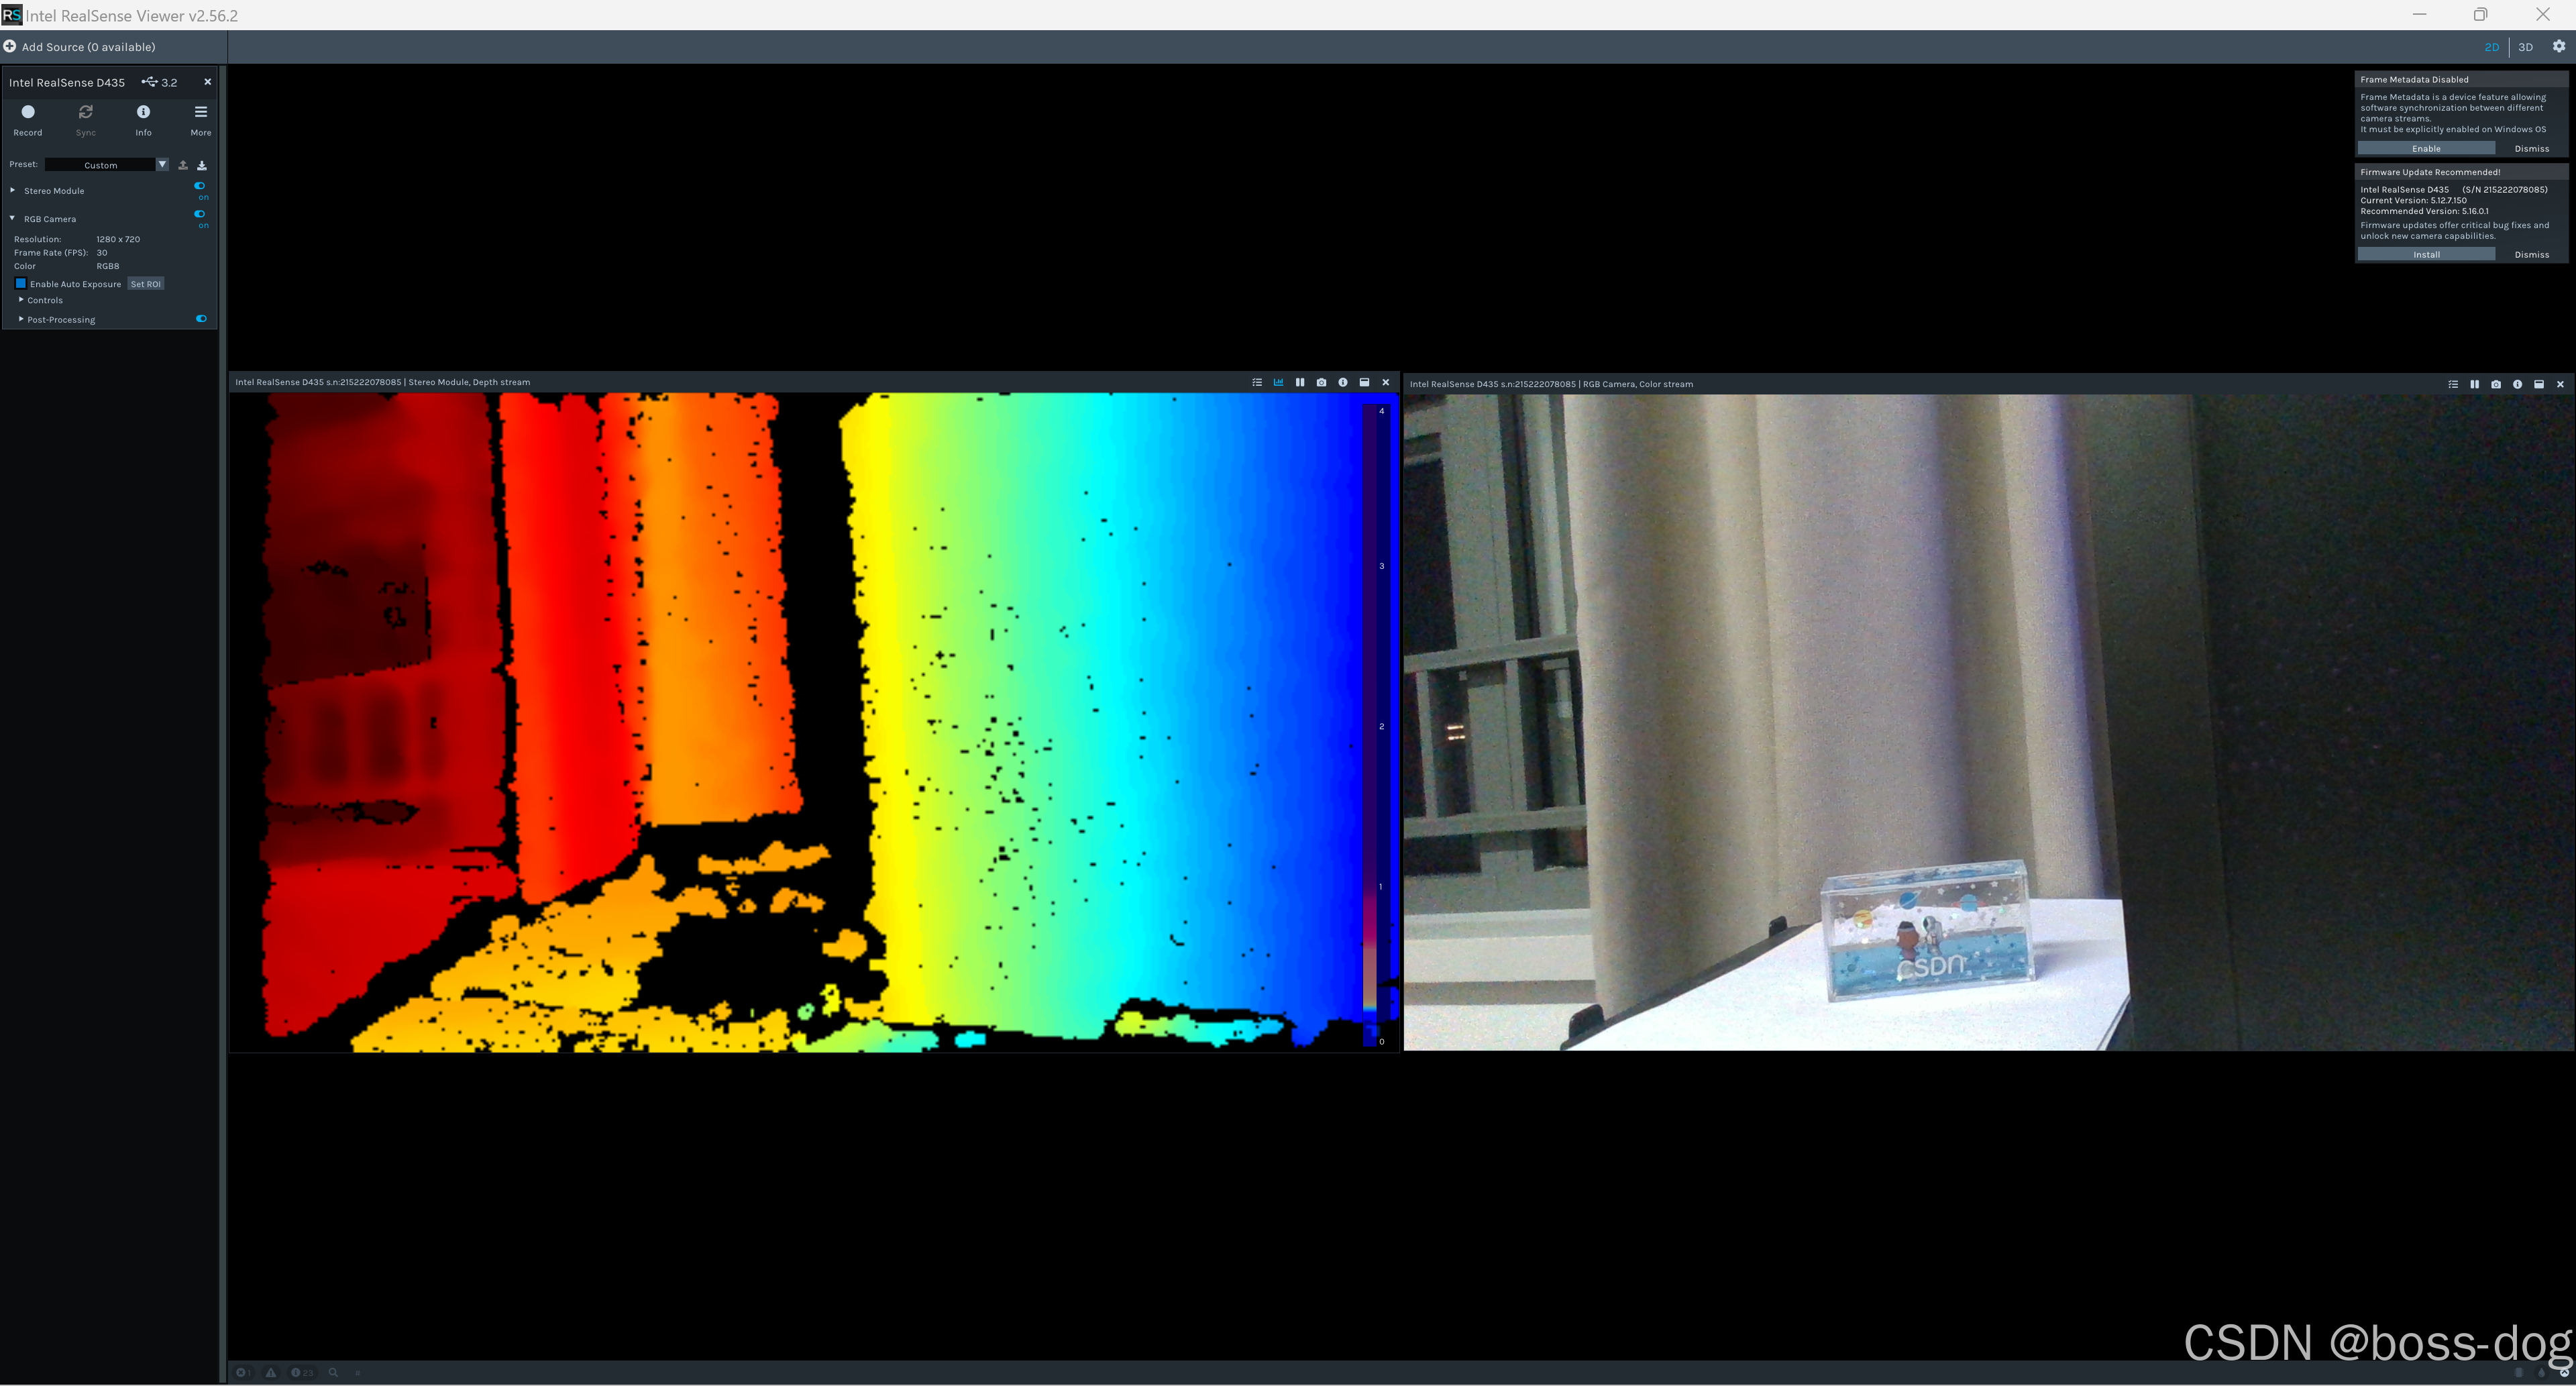
Linux系统intelRealSense相机SDK开发C++IntelRealSense-D405深度信息单位:0.1mm。IntelRealSense-D435深度信息单位:1mm。
环境:Ubuntu22.04,ROS2-humble通过修改.yaml配置文件中的参数,可以不用重新编译源代码进行软件调试。

不支持DCL,所以我用的之前验证过的版本驱动。PS:由于官网最新的ROS2驱动。
平常我在做手眼标定时,一般都是通过OpenCV的cv::calibrateHandEye函数进行求解,需要输入多组不同的机械臂位姿。今天遇到了一款舵机机器人,只能获取位置,得不到姿态信息,想着那就把姿态都设为0,结果求不出来。。。

可以直接使用apt安装官方编译好的二进制包,也可以把源代码下载下来自己编译,本文是通过源码编译安装的Moveit2。