- @qq_45252077


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
树莓派WiFi连接问题及网页打开问题的解决一、问题描述前一段时间在网上买了一个树莓派 4b计划做一个人脸识别的智能锁,前一段时间整赶上期末考试,挤时间做了做人脸识别以及人体红外感知模块,大致能简单实现预期功能,确实时间不足就没有具体进行记录,终于考试结束暑假开始,有时间回头把前一段做的给总结以下,没什么特别好的想法,想着把从开始到完成过程中遇到的问题给记录一遍,首先记录的第一个问题就是树莓派网络问
前面进行了多机器人编队仿真包括集中式和分布式,最近打算在实物机器人上跑一跑之前的编队算法。但由于Epuck2机器人长时间没使用,故对其进行固件的更新,更新完成后测机器人在局域网下的IP,方便后面与ROS进行通讯。

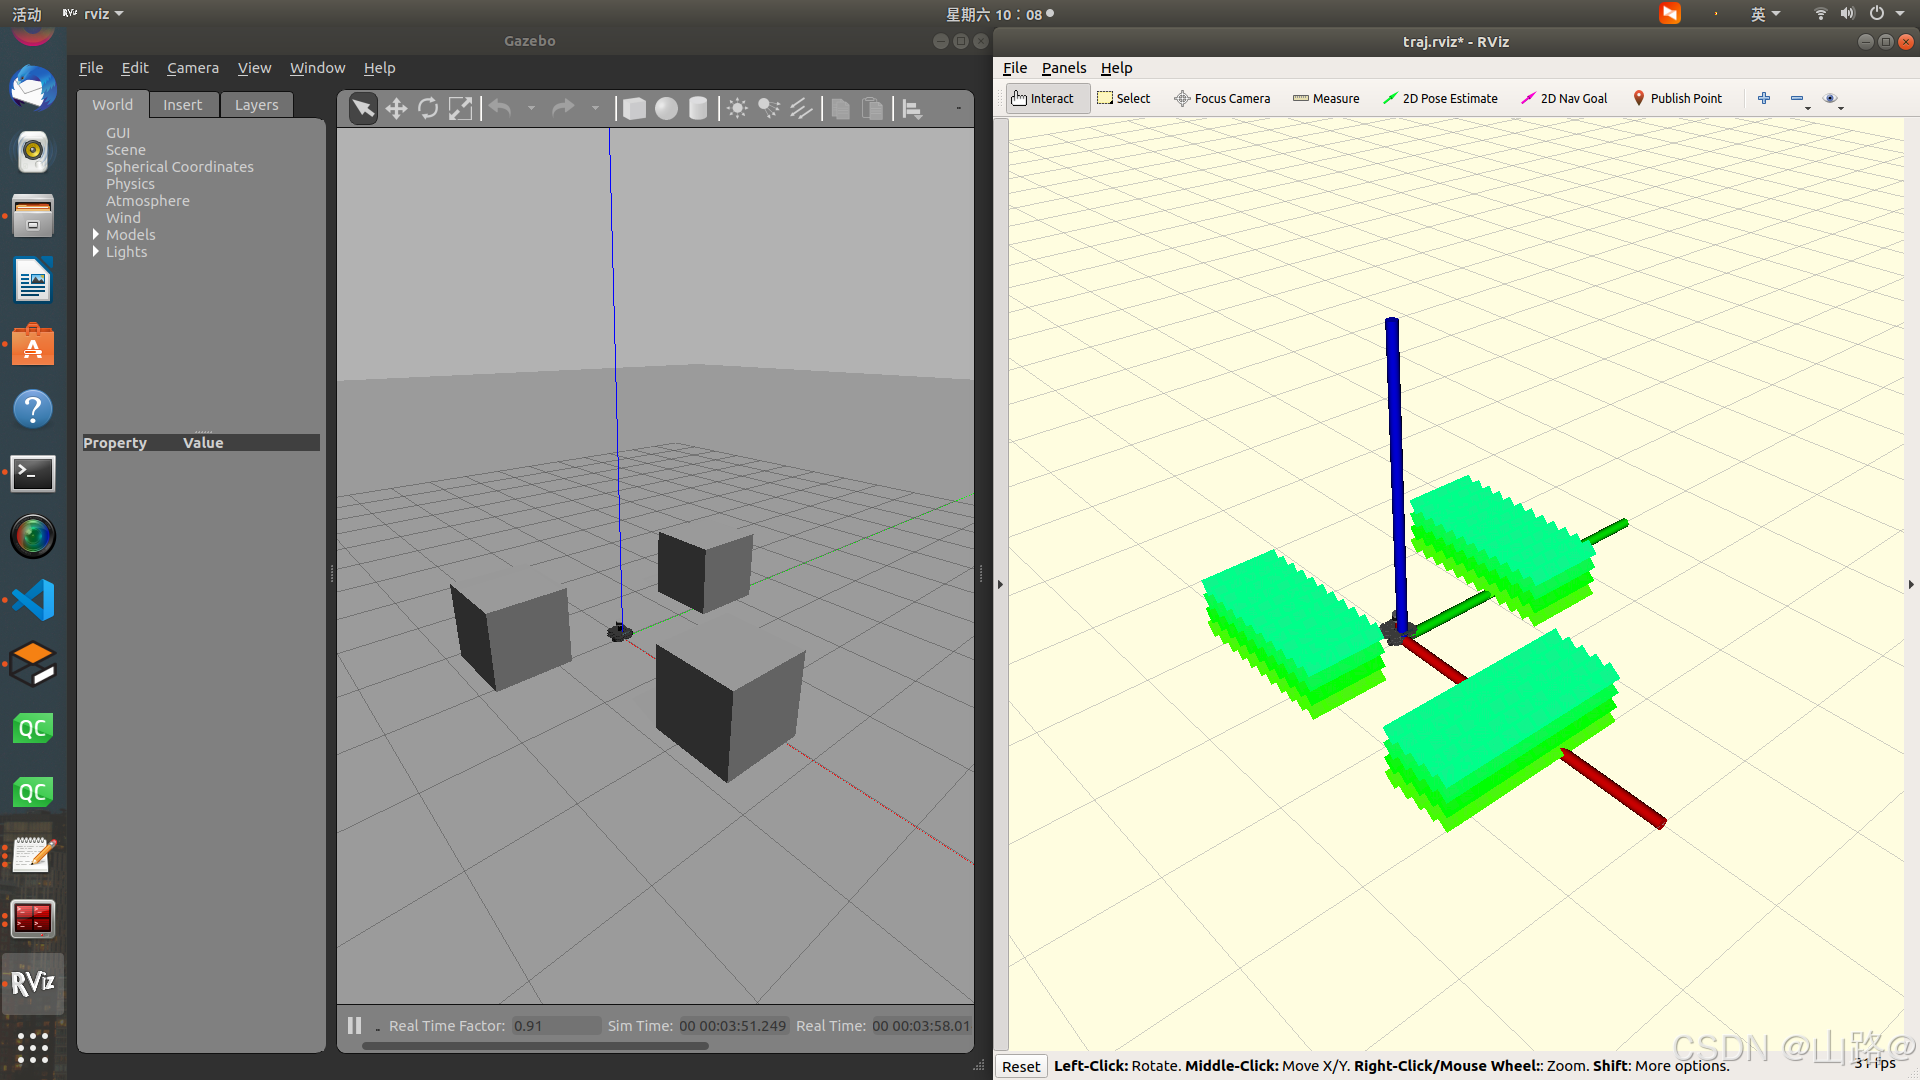
前段时间已经成功将Fast_planner配置到ubuntu机器人中,这段时间将Fast_planner中的无人机模型替换为了Turtlebot3_waffle模型,机器人识别到环境中的三维障碍物信息,并完成无地图的轨迹规划。Fast_planner规划期望目标位置与实际位置-解决后。
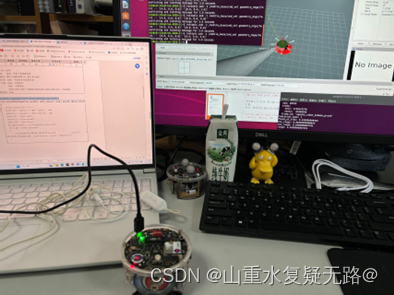
在对Epuck2机器人进行完固件更新及IP地址查询后,接下来通过ROS来对Epuck2机器人进行运动控制。以上就是Epuck2 在 ROS 下的运动控制,本文仅仅简单介绍了Epuck2的简单控制,后面想办法将编队算法应用在Epuck2机器人上进行测试。
文章目录前言一、配置简单码垛文件二、配置简单码垛文件三、程序编写:实现过程前言经过漫长的假期终于返回学校了,这几天都还在准备阶段,还要几天才正式上课,这几天没事,就把以前做的机械手任务给重新整理,做一遍。今天上午做了宝塔型的码垛,具体过程如下:码垛文件配置方法: 超级用户—用户—应用—码垛—简单码垛(拆垛用);如果是码垛,用复杂码垛配置文件,配置的文件号要严格与程序中的文件号一致,码垛文件的配置和
今天闲的没事,正好是10/24,CSDN有活动,就把之前做的一些多机器人编队避障算法(主要是纯控制避障)梳理小结下( •̀ ω •́ )✧这两种方法都存在较大的问题,也简单的尝试了将这两种方法应用于多机器人编队中,但结果远远低于预期,两种方法存在相同的缺陷,在编队行进过程中一旦遇到障碍物,编队就离散后面也很难继续保持编队前进。
2020年计算机设计大赛参赛回顾与总结文章目录2020年计算机设计大赛参赛回顾与总结前言一、参加比赛前的准备二、校赛预选三、省赛获奖四、国赛体会总结前言转瞬间2020年就结束了,2021年就这样走来了,回顾2020年虽然单调,但在这平平常常的每一天里,却是有这精彩的点缀,2020年我学到了许多,也收获了许多,在年初我和我的同学一起参加了计算机设计大赛,受疫情影响我们还没开学,就在家中参加了这次特别
因为之前fast_planner角度以及经过处理了是平滑的,但发现Odom的角度是有跳变的,根据图像很容易判断出,在接近180度时机器人的角度由+180跳变为-180,这下很容易理解为什么机器人转圈了。Odom传给mpc控制器的角度有问题,odom只是返回机器人当前的位姿信息,在角度超过180后直接记为负值,这样角度差相差360度,mpc控制器以为机器人转圈了就控制机器人转圈跟踪,实际上却并没有变
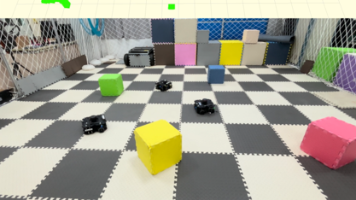
前文ROS Turtlebot3多机器人编队导航仿真写了多机器人呢导航的代码实现,本文主要说明,RVIZ导航环境的配置,如何添加多个2D Pose Estimate/2D Nav Goal,以及一些主要话题的订阅。当然可以根据自己的需要,和想要达成的效果灵活的选用和调整RVIZ各个功能选项,不难,只要肯花时间,都能实现自己想要的功能的!
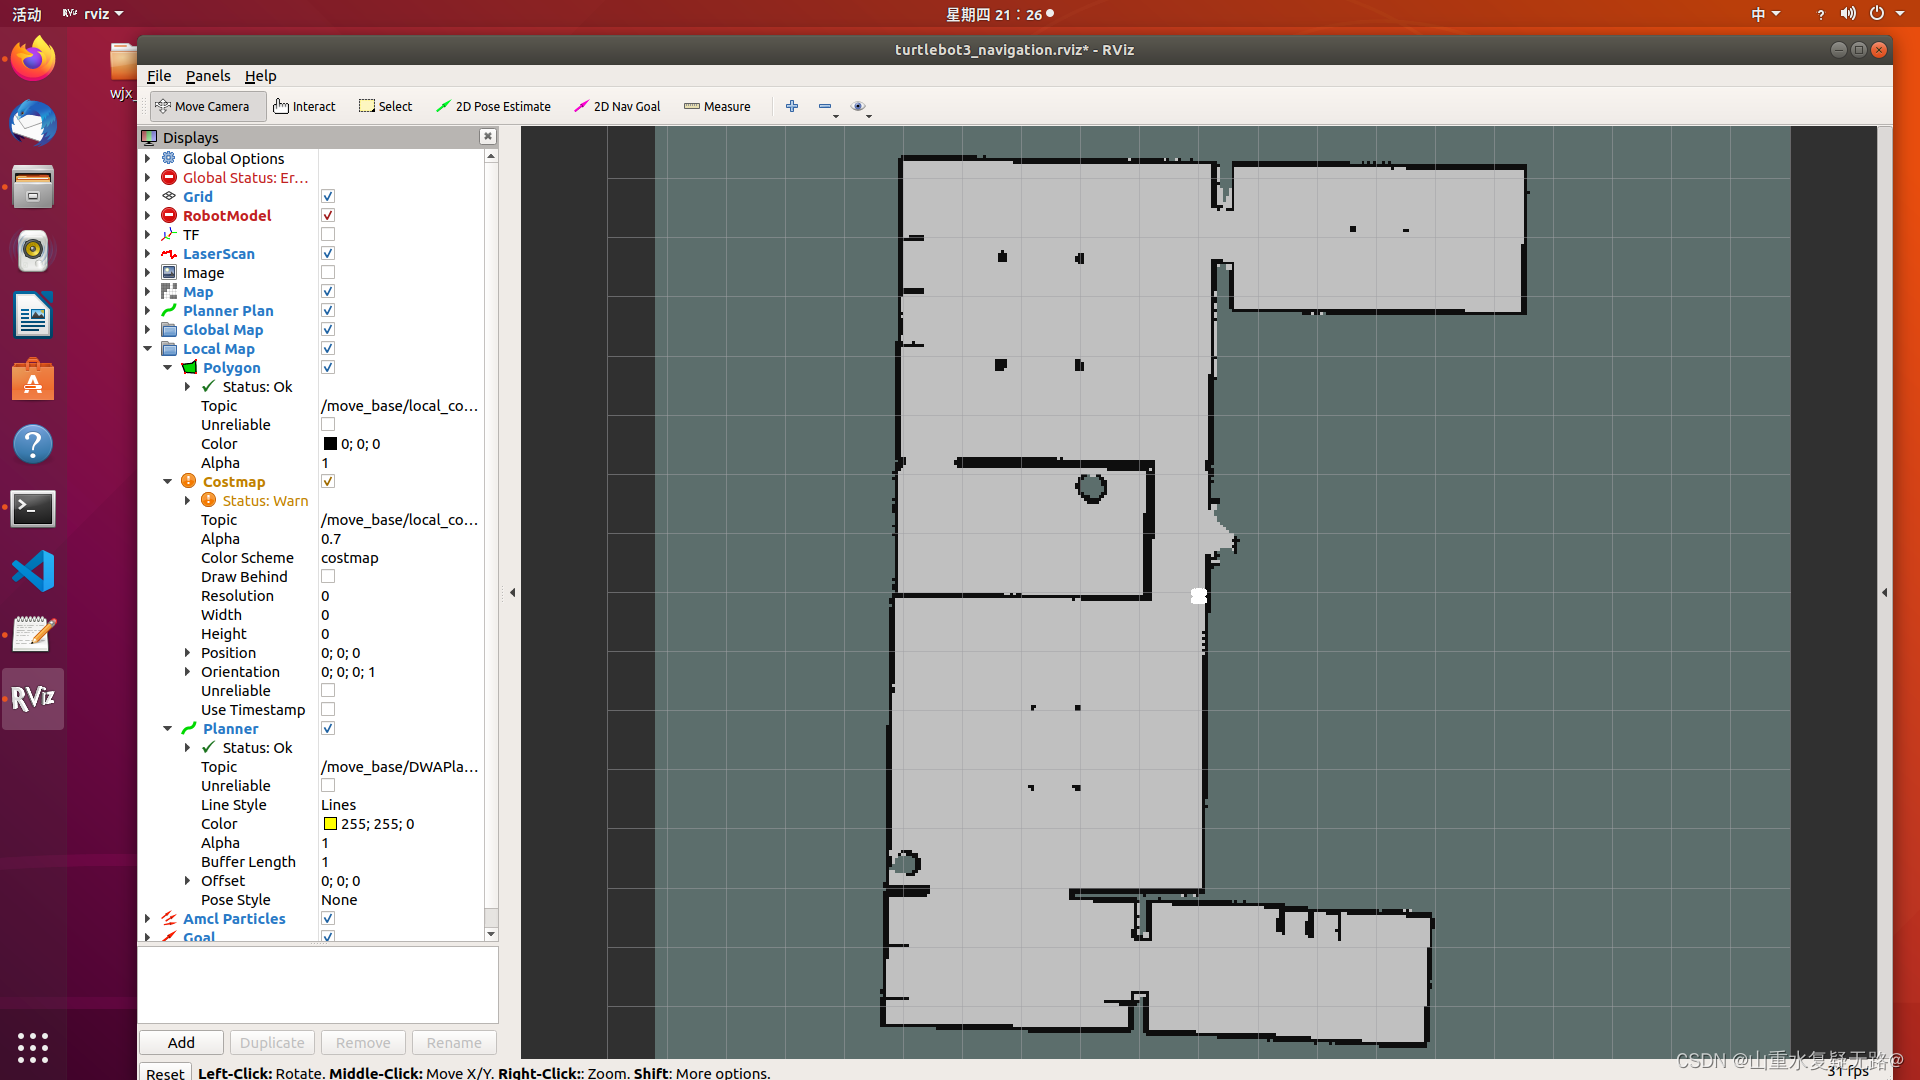
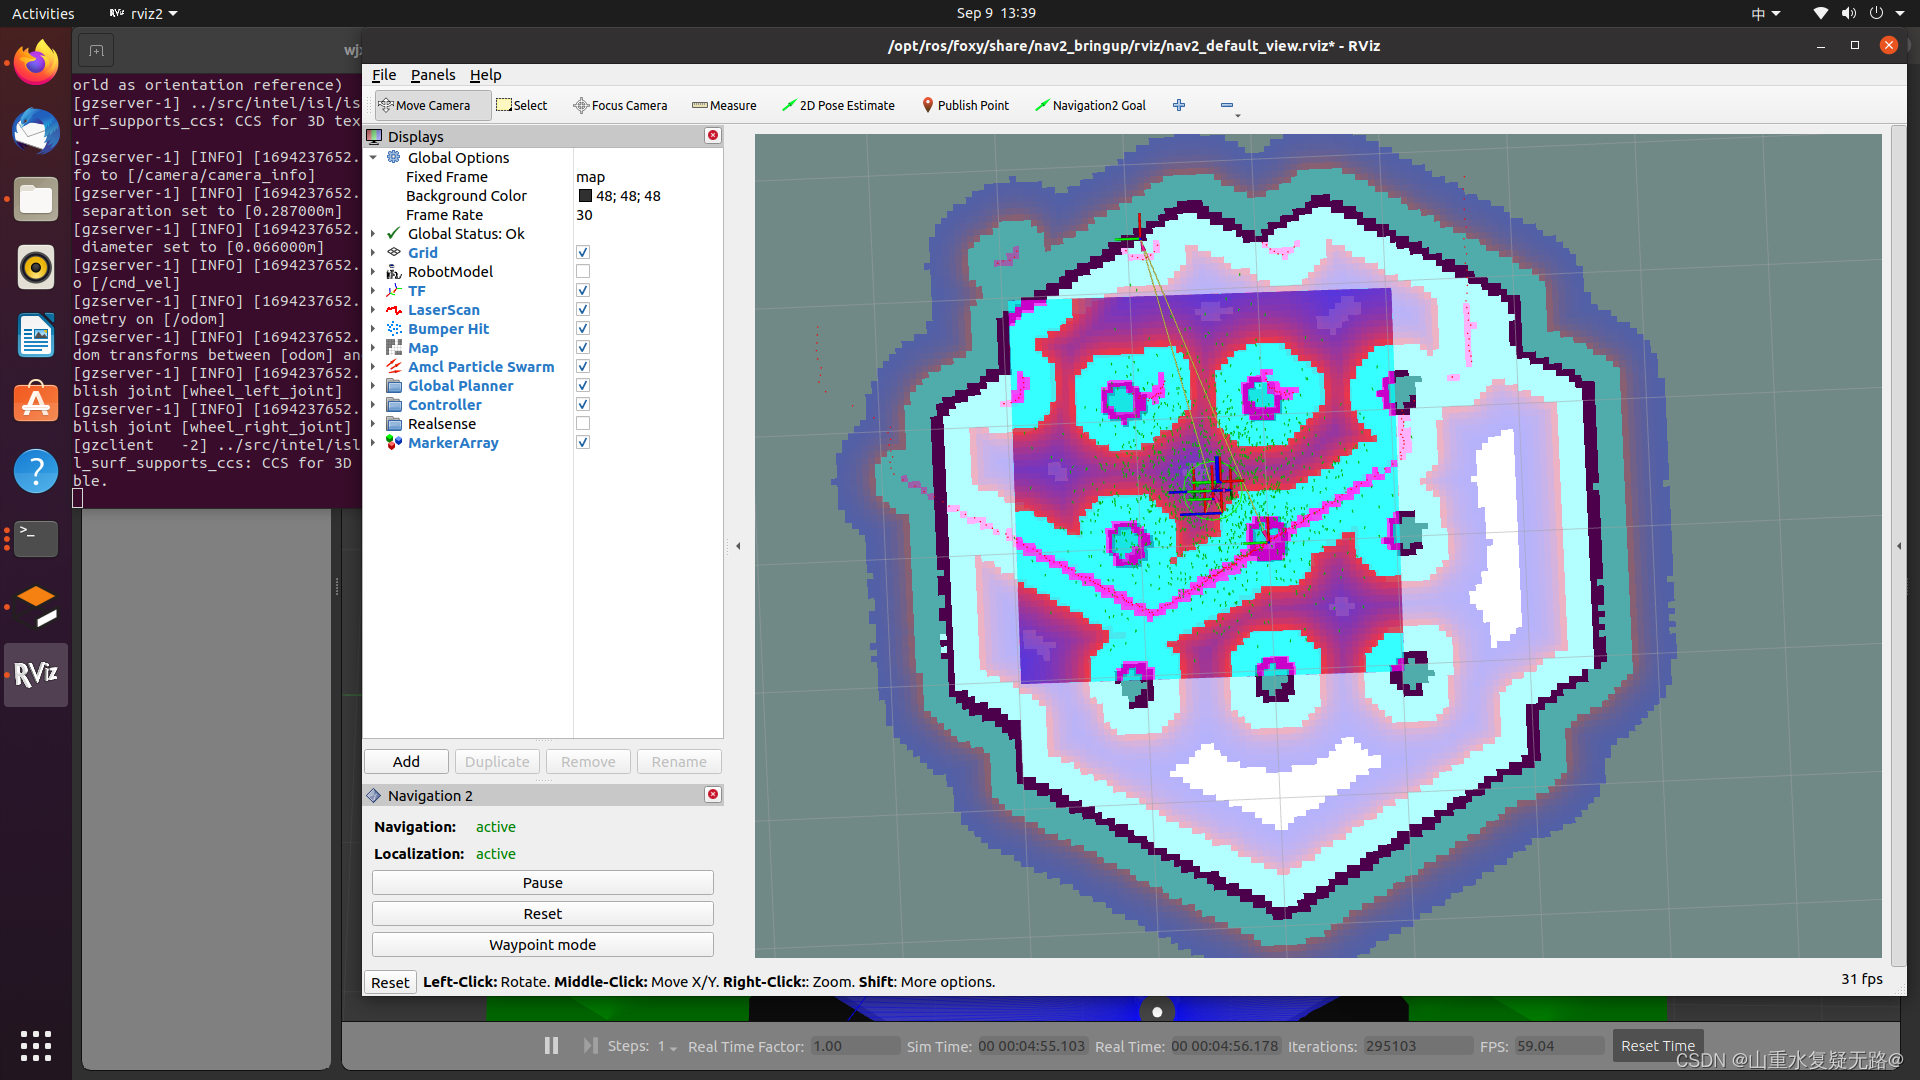
在使用台式机进行仿真时,大部分例程很顺利,但在SLAM导航时,在RVIZ中却一直加载不出机器人模型,点击Navigation2 Goal选择目标点进行导航时,无响应。启动后在RVIZ2和终端看到一个错误按照官网的指令试了多次,一直无法加载,在网上赵的解决方案都是修改RVIZ里的各种设置(Global Options、Fixed Frame等)试了很多但仍无法解决。