- @qq_44683998


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
GPT-6 ASTRA通用大模型直接承担机器人策略的潜力,但并未证明通用模型已经能够替代所有专用机器人基础模型。研究集中在特定基准下的通用抓取与放置任务,且推理延迟对于需要高频反馈的控制仍然偏高。高质量机器人数据仍然重要。模仿学习、视觉语言动作模型(VLA)及其他机器人策略的训练和验证,都需要具有明确动作、状态与任务结果对应关系的数据。

在WUJI灵巧手上完成真机验证,平均延迟仅9.05ms,95%以上的重定向帧满足安全约束,可有效抑制自碰撞、物体穿透,对比Dex-Retargeting、GeoRT等基线方法,性能全面领先。传统灵巧手动作重定向,大多依赖非线性优化。同时缺少安全约束,极易出现手指自碰撞、穿透物体,采集示教数据时风险很高。结合控制屏障函数CBF,统一加入关节限位、碰撞规避等多重约束,兼顾计算速度与形式化安全保证。PN

GPT6 Astra 依托分层具身架构,以高层空间推理与任务规划能力为核心,在 Franka 机械臂平台完成真机验证,成为物理智能机器人领域重要的大模型基座。它无需从零训练专用视觉动作策略,仅通过 API 接入即可快速完成原型搭建,显著降低机器人开发门槛,带动斯坦福、CMU 及生命科学类实验室开展机器人操作实验部署。
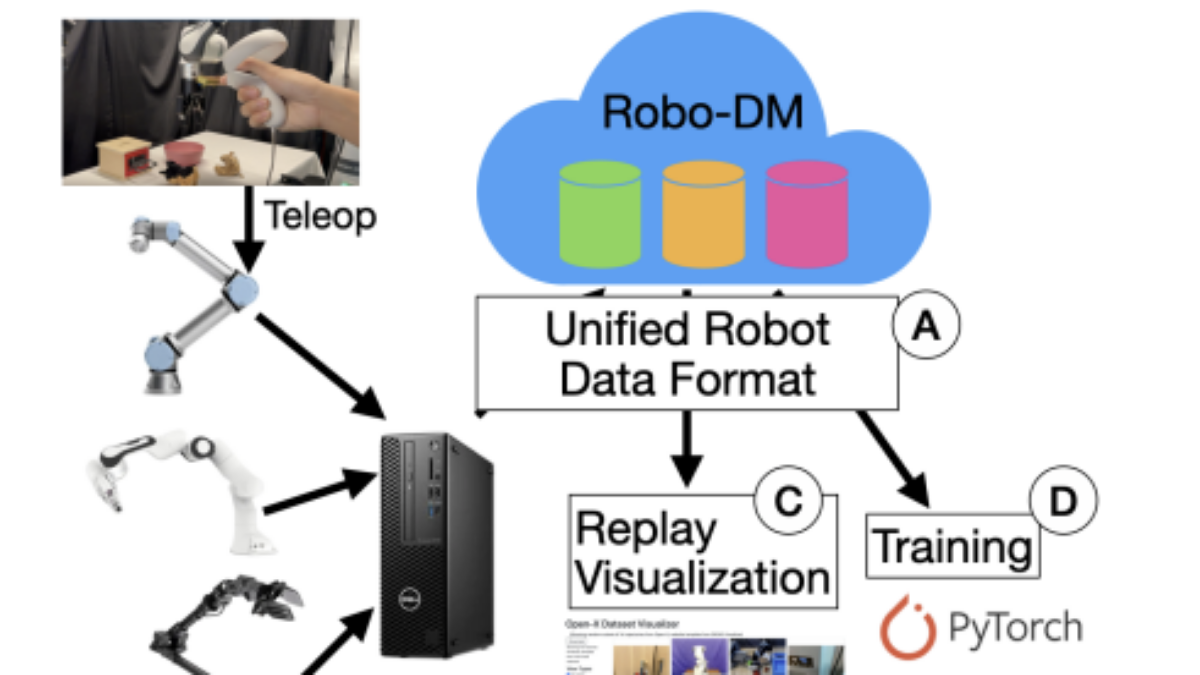
该工具针对当前机器人学习领域中大规模、多模态数据集在收集、存储、传输和加载过程中面临的效率和可扩展性挑战,提出了创新的解决方案。通过统一的数据格式、高效的数据压缩与加载机制,以及与现有训练框架的无缝集成,Robo-DM 为机器人学习研究和应用提供了强有力的支持。PNP机器人负责Franka机器人渠道,培训和支持,具体咨询PNP机器人。本文旨在深入分析和评述由加州大学伯克利分校与谷歌 DeepMin
PNP的技术已兼容FRANKA、UR等主流机械臂平台,并能与Isaac、Genesis等仿真环境无缝对接,助力科研人员快速构建从虚拟到现实的完整具身智能体系。在ROS大会上,PNP也将发布多项开放接口和开发者计划,为高校与创新团队提供一站式的智能实验支持。
olyTouch 传感器凭借其多模态、高精度、宽范围、快速响应等优势,为机器人提供了强大的触觉感知能力;而基于触觉扩散策略的操作方法则有效地解决了复杂接触环境下机器人的动作规划和决策问题,显著提升了机器人的操作性能和智能化水平。

模仿学习方案则是通过遥操作平台,让机器人模仿人类操作行为来学习任务,该平台支持多种机器人型号,可实时记录操作数据,优化操作策略,提升数据质量,缩短算法训练周期。具身智能#机器人 #pnp机器人。在 2025 年 5 月 8 日至 11 日举办的中国图象图形大会上,PNP 机器人展出具身智能 VLA 方案及模仿学习数采方案。其 VLA 方案即视觉 - 语言 - 动作融合方案,通过编码、融合和解码多模
RoboBallet提出了一种创新的多机器人协作规划方法,通过将图神经网络与强化学习结合,实现了高效、可扩展和流畅的协作模式。它不仅在实验中展现了显著优势,还为未来大规模机器人系统提供了新思路。从工业仓储到医疗服务,再到人机共存社会,RoboBallet都有广阔的应用前景。这项研究体现了机器人学、人工智能与图神经网络的深度融合,推动了机器人协作领域向更智能、更自然、更高效的方向发展。
人形机器人因其类人外观和动作,在服务行业、家庭陪伴等领域具有亲和力和适应性;单臂机器人结构相对简单,成本较低,适合于执行特定的重复性任务,如在生产线上进行零部件的抓取和放置;双臂机器人则能够模拟人类的双手协作,完成更为复杂的操作,如在医疗领域进行手术辅助;轮式机器人移动速度快,稳定性高,适用于平坦地面的巡逻、物流运输等任务;四足机器人则能够在崎岖地形、狭窄空间中灵活移动,执行搜索救援、环境监测等任
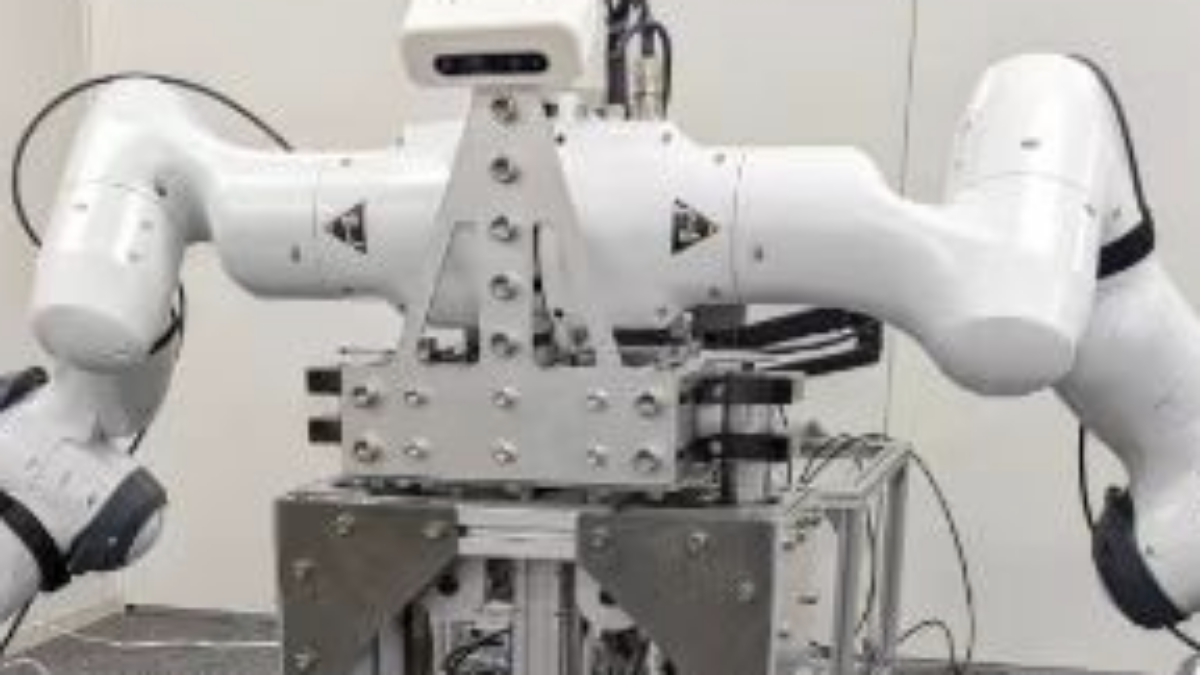
该平台面向电子接头装配、力控插拔、元器件插拔等精细操作任务的数据采集,凭借其高精度力控技术和灵活的多自由度设计,能够精准完成复杂任务。同时,平台支持多模态数据采集,为具身智能研究提供丰富的数据支持。其应用广泛,不仅适用于工业自动化生产,还可拓展至科研、教育等领域。双臂Franka机器人具身数据平台具备自适应安装功能,能够灵活调整机器人姿态,以适应不同工作场景。