


- @qq_41451702


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
在livox的ROS驱动包中,将Mid-360的点云数据。
输入是经过配准的 LiDAR 帧,首先将其积累成子地图。然后,从子地图中提取关键点,并将其编码为二进制描述子和三角形描述子。这两种描述子结合起来形成二进制三角形组合(BTC)描述子,随后从描述子数据库中查询以检索固定数量的候选子地图。在候选池中,通过二进制描述子匹配和几何验证选择最合适的子地图,并计算出 6 自由度的位姿。一旦结果获得,当前的 BTC 描述子将被添加到数据库中以备将来使用。BTC是
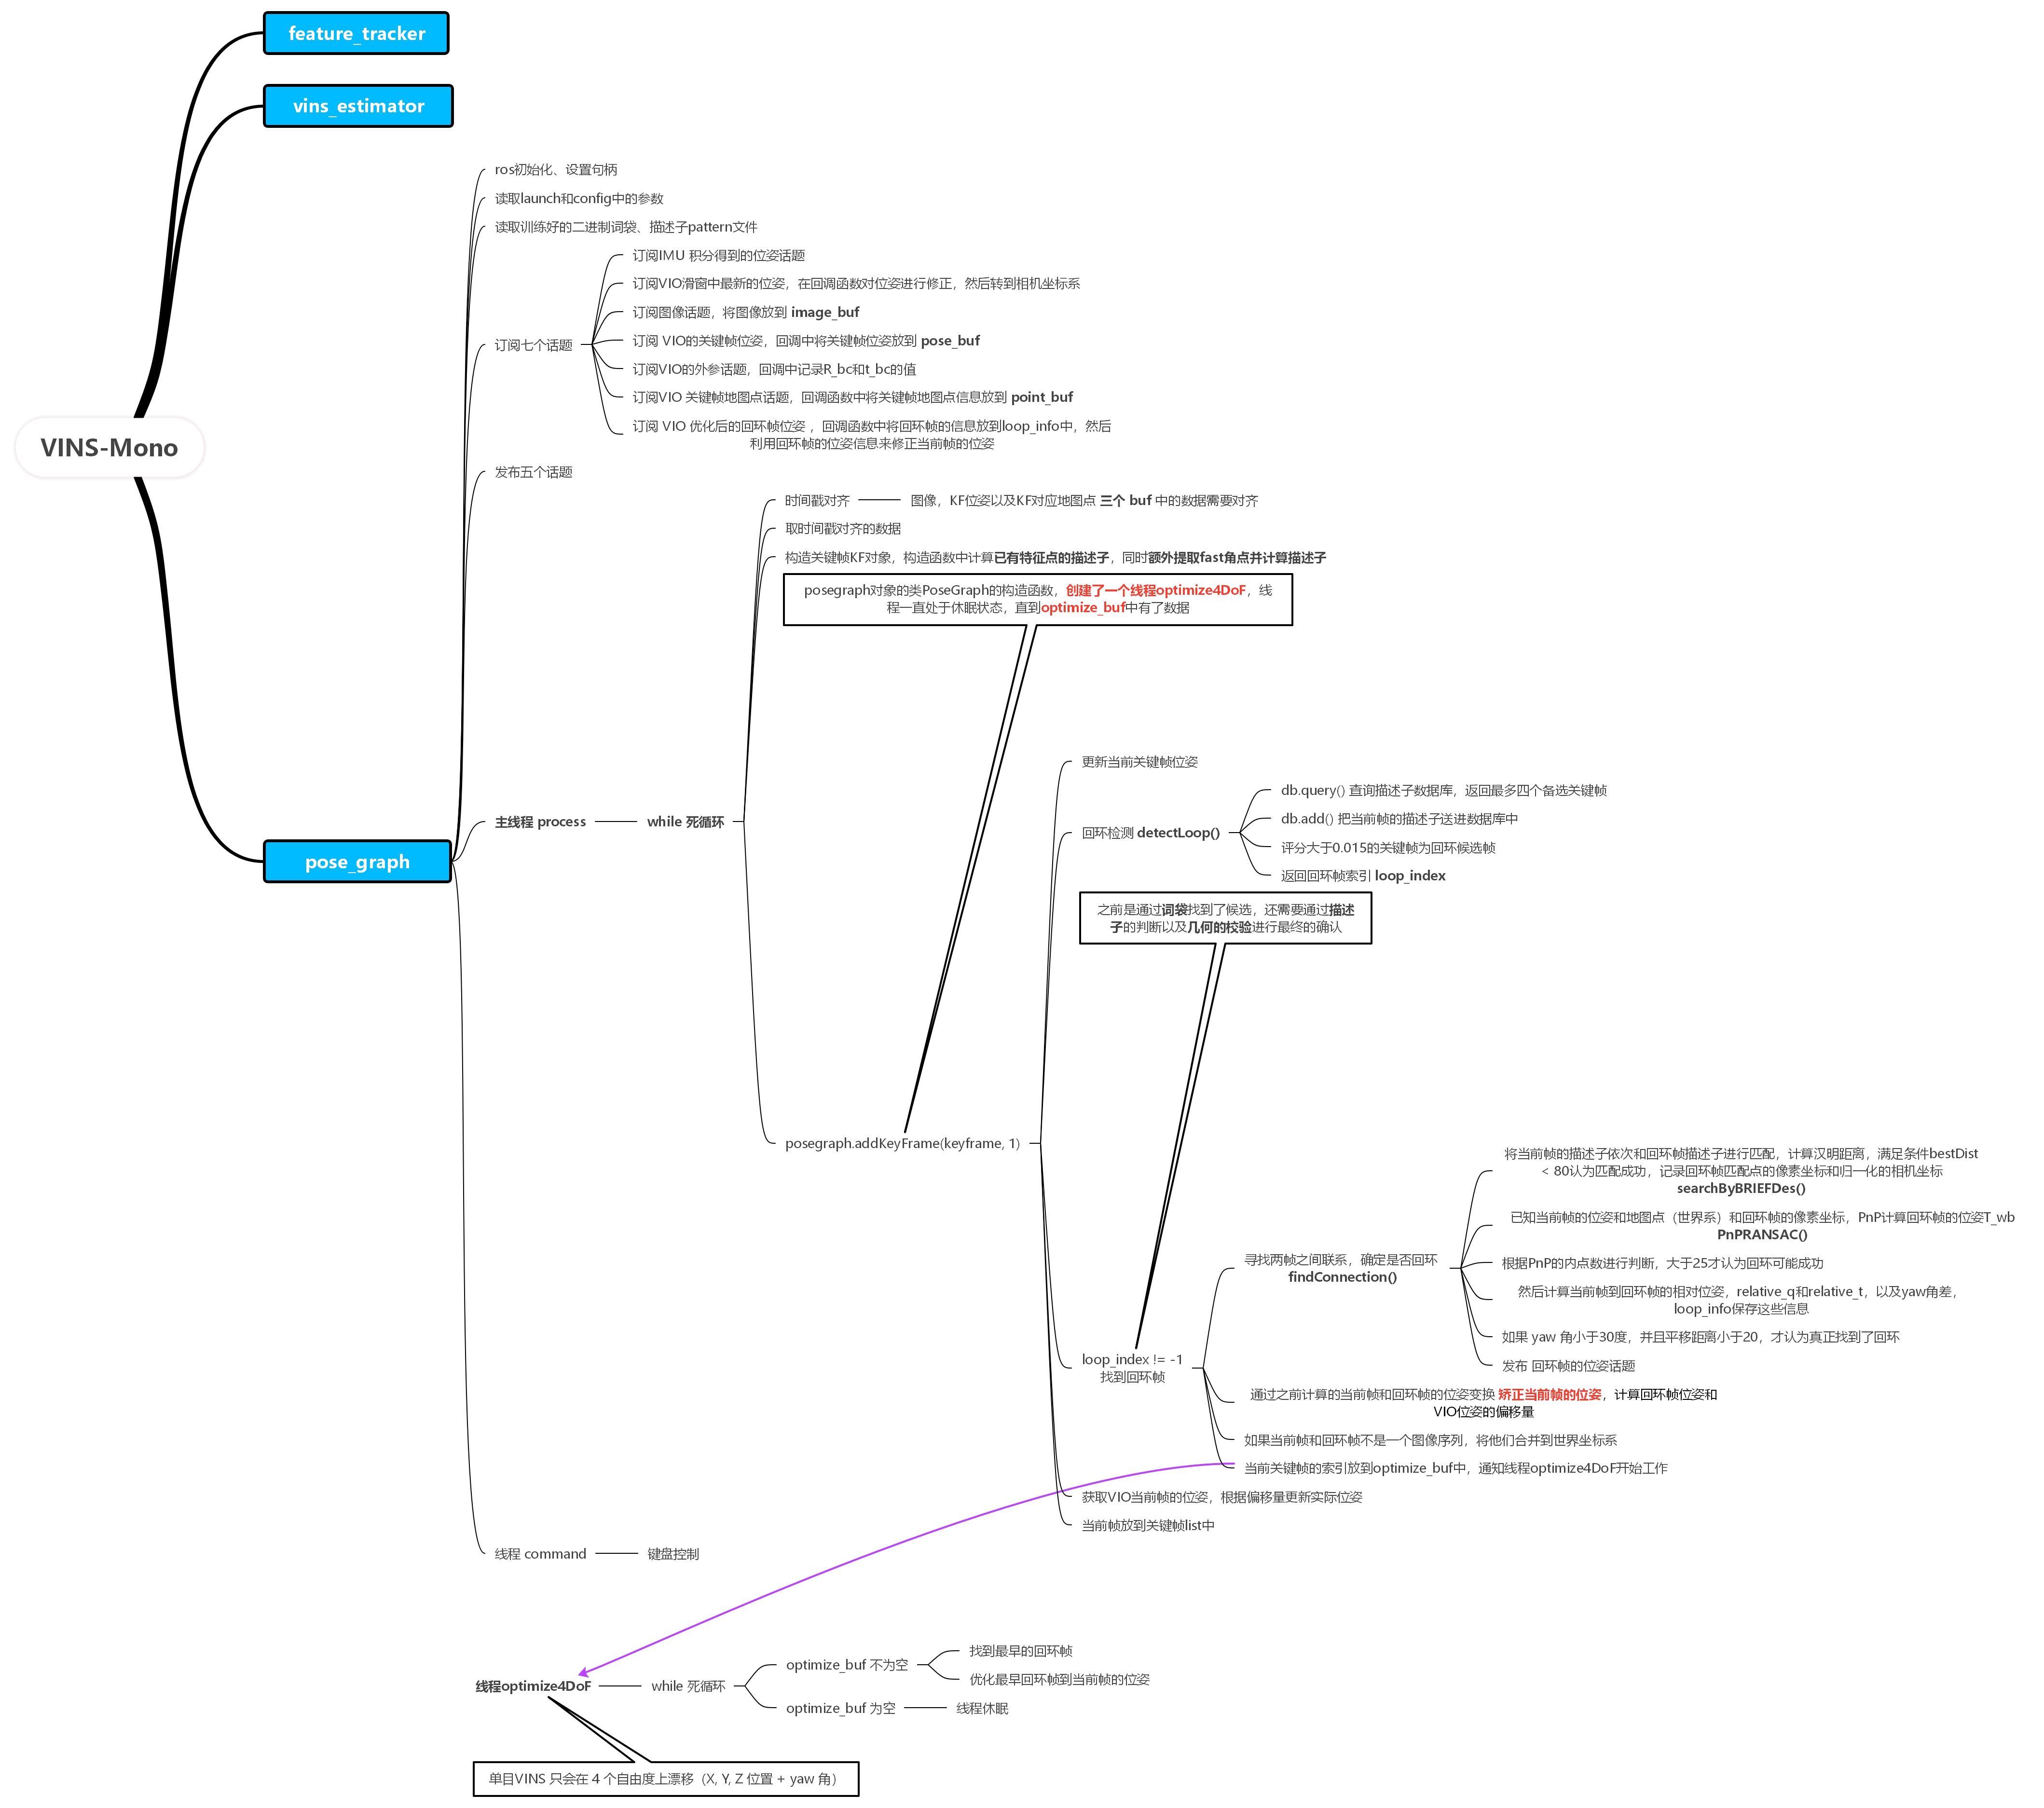
VINS最后一个节点 pose_graph 是和回环检测相关内容。节点订阅 图像话题 和 vins_estimator节点发布的话题。1.ros初始化、设置句柄;2.创建一些publisher;3.从launch文件读取参数和参数文件config中的参数;4.回环检测下的处理,如从yaml文件读取参数、读取训练好的二进制词袋、描述子pattern、如果需要加载离线地图及对应的处理;5.订阅七个话题
opencv自带程序:建立一个绕某一圆心做匀速圆周运动的小球,但是实际中它会受到系统噪声影响从而其角度和角速度有所变化,通过带有噪声的观测值(真实值+观测噪声)和匀速运动模型的预测值为输入使用KF得到估计值。原有的代码中比较的是真实值与预测值、真实值与观测值的偏差,没有用到估计值,因此我在上述代码中加入了真实值与估计值的比较。在更新阶段,滤波器利用对当前状态的观测值优化在预测阶段获得的预测值,以获
使用scan context只需要调用这两个函数即可。以当前帧寻找回环帧举例说明。
在中总结了ikd-tree的优点。相比kd-tree,实现了增量更新(插入和删除)。Build()根据代码,开始的是是空的用每个点对应的世界系坐标构造类似于pcl的setInputCloud()1.3删除一个节点时,先将其标记为删除,被标记为删除的节点在 kNN 搜索时会被跳过,但在树形结构中它还是存在的。只有当tree结构被彻底重构时,才会借机真的把这些节点从tree结构中删除。类似于PCL的n
发布去畸变点云(点是世界坐标系);发布去畸变点云(点是IMU坐标系)发布里程计话题:根据最新状态量的旋转R和平移获取数据,构成位姿;:省略了 ikd-tree底层代码的阅读,后续有时间再看。同样这部分原代码还是不好理解,参考简化代码的这个函数。5.当前点转到世界坐标系,插入ikd-tree。3.迭代卡尔曼滤波更新后,得到了。点云中每个点(世界坐标系)构建。,对应论文公式14、15。
专门用于处理传感器数据(如摄像头图像、激光雷达点云等)的。
实际使用的时候发现重定位对环境要求比较高,不能变动太大,否则很容易失败;efficient_online_segmentation 和 groundgrid;MARS实验室开源了两个回环检测方法STD、BTC(后者是前者的“升级”版本)。在LTA-OM中测试过,multi_session模式也就是重定位的时候,需要机器人(传感器)移动才能重定位成功;基于fast-lio2进行后端、回环和重定位的移
关于需要下载的环境和具体的包参考【①录制imu的rosbag②标定①连续时间②离散时间对于离散时间的白噪声= 连续时间的白噪声 * 频率的平方根对于离散时间的随机游走 = 连续时间的随机游走 / 频率的平方根使用imu_utils得到的白噪声(white_noise)和随机游走(random_walk)单位有问题,这些参数实际上是离散时间的,但认为是连续时间的。(参考【】中matrin的回复)。这