


- @qq_36826123


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
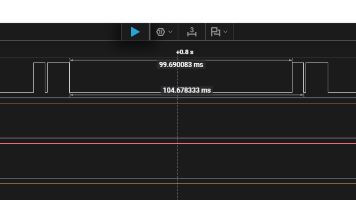
本文基于 8051 硬件平台,对 HRTOS 4.0 的毫秒级任务延时接口进行实测。通过 GPIO 电平变化测量不同延时参数的实际时间,1 ms、10 ms、100 ms 和 5 ms 分别测得 1.000 ms、9.970 ms、99.690 ms 和 4.988 ms。本文介绍测试环境、程序实现及实测结果,分析 HRTOS 4.0 的时间管理表现。
同样是 8051 RTOS,为什么有的系统能够运行,有的却更适合长期工程应用?本文从上下文切换、中断体系、资源管理、实时性验证、内核规范、测试体系和工程生态七个维度,分析实时操作系统真正的技术差距。
为什么成熟的 32 位 MCU 实时操作系统不能直接缩小后用于 8051?本文从内存布局、上下文切换、中断管理、任务栈和调度开销等方面,分析 8051 RTOS 的架构特殊性,以及资源受限平台如何建立更可靠的内核设计。
这也是为什么实时系统研究中会出现 WCET(Worst-Case Execution Time,最坏情况执行时间)、WCRT(Worst-Case Response Time,最坏情况响应时间)以及可调度性分析等概念。对于一个硬实时任务,如果规定必须在某个 Deadline(截止期限)之前完成,那么超过这个期限,即使最终计算结果是正确的,也可能已经失去了价值。机器人控制研究早期就已经明确涉及严格实
这也是为什么实时系统研究中会出现 WCET(Worst-Case Execution Time,最坏情况执行时间)、WCRT(Worst-Case Response Time,最坏情况响应时间)以及可调度性分析等概念。对于一个硬实时任务,如果规定必须在某个 Deadline(截止期限)之前完成,那么超过这个期限,即使最终计算结果是正确的,也可能已经失去了价值。机器人控制研究早期就已经明确涉及严格实
今天,这一研究方向仍然在继续发展,并且已经进一步延伸到网络化控制、机器人、自动驾驶、网络物理系统以及包含机器学习组件的实时系统等领域。甚至从更加严格的理论角度来看,也不存在一个脱离具体硬件、应用模型、任务集合、时间约束和运行条件之后,可以对所有情况都宣称“绝对硬实时”的系统。我们能够做的,是在现有硬件、软件和理论条件下,不断提高确定性,不断压缩不可控因素,不断扩大能够被分析、被验证、被保证的范围。
HRTOS近期完成新一轮系统优化,XDATA占用由567 Bytes降至511 Bytes,同时调整任务删除标记机制并同步更新DEBUG模块。升级后重新对官网首页示例进行实际硬件验证,新版本预计于国庆假期后正式上线。此次更新以资源优化、稳定性验证和工程化打磨为主,持续完善HRTOS作为8051操作系统的整体体验。
本文介绍 HRTOS 向产品化持续迈进的思路。通过真实硬件验证、持续测试、文档完善和工程优化,不断沉淀已有功能,努力打造一个让用户放心使用、能够长期维护的 8051 操作系统。未来 HRTOS 将以存量打磨为主、必要增量为辅,示例主要围绕基础案例展开,在控制系统规模和复杂度的同时,持续提升稳定性与可维护性。
本文基于 HRTOS 硬实时操作系统,以 8051 单片机为平台,实现 DS18B20 温度采集与 4 位数码管显示。通过创建独立的温度采集任务和数码管显示任务,介绍 HRTOS 在传感器采集、任务调度以及硬件驱动协同中的基本应用方法。示例采用 0.01℃ 为温度数据单位,完整展示从硬件初始化、温度转换到数据显示的实现过程,为 8051 RTOS 多任务应用开发提供参考。
本文介绍 HRTOS Debug 中 Event Wait 功能的实现原理与使用方法。该功能通过读取 HRTOS 任务控制块中的 `wait_type` 和 `wait_obj`,判断普通任务是否处于 Event 等待状态,并提供任务等待的 Event 编号、各 Event 等待任务数量、等待任务位图以及全部 Event 等待信息查询等功能。模块采用只读方式分析内核任务状态,可用于 8051 实时