- @qq18080951


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
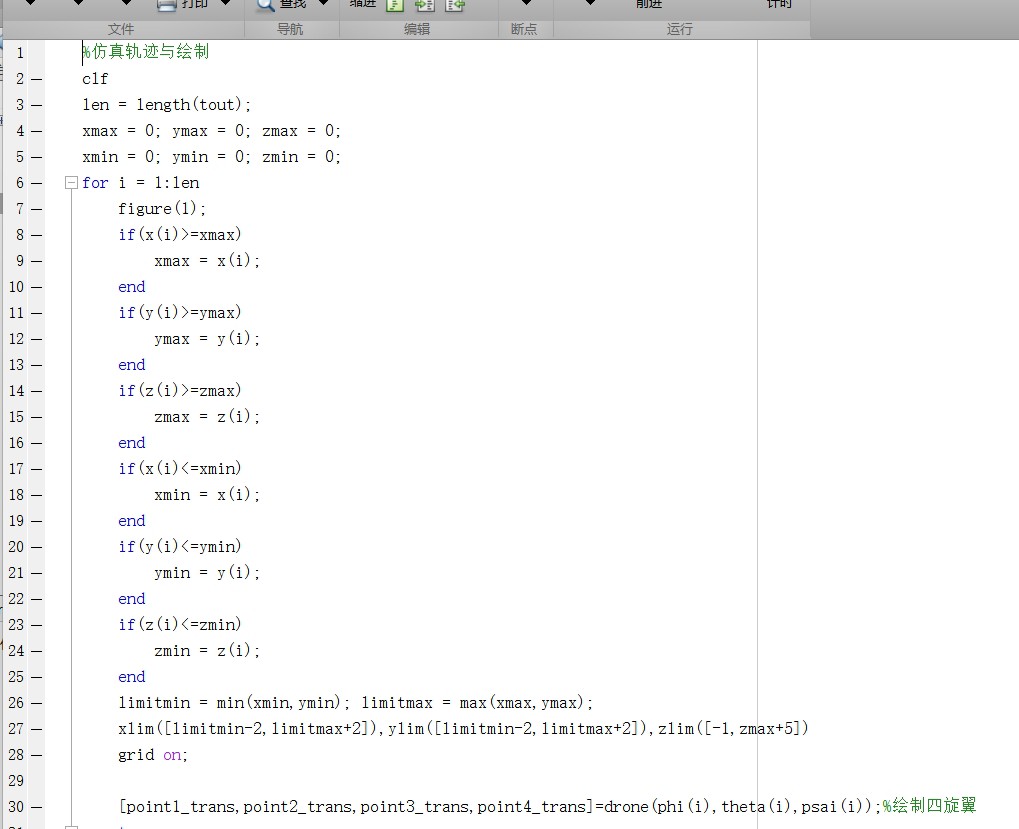
通过这次仿真,我们看到了PID控制在四旋翼无人机轨迹跟踪中的高效应用。PID控制凭借其简单的结构和良好的控制效果,仍然在无人机控制中占据重要地位。然而,随着无人机任务复杂度的增加,单纯依赖PID控制可能难以应对复杂的动态环境和多目标优化问题。未来可以尝试引入改进型控制算法,如模糊PID、滑模控制或基于模型预测控制(MPC)的方法,进一步提升控制性能。无人机的飞行控制是一门既有技术深度又充满创意的学
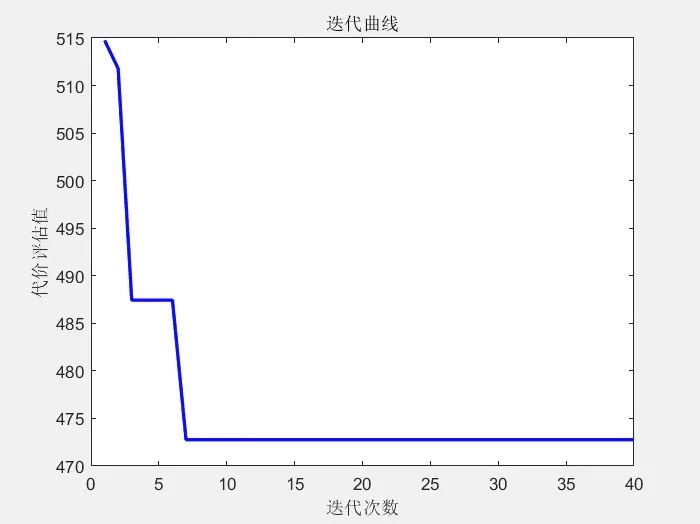
这时候种群里的每个个体其实就是一个任务分配方案,比如用染色体[3,1,4,2,0...]表示第一个任务给3号无人机,第二个给1号,依此类推。有意思的是,当把航程权重从0.6调到0.8时,解的空间分布会明显向缩短总距离倾斜,但最长耗时可能增加——这正好体现了多目标优化的权衡艺术。比如父代是[1,1,1,1,1]和[2,2,2,2,2],切分点选在2和4的话,子代可能是[1,1,2,2,1]。- 种群
有意思的是当仿真到第10秒施加阶跃转向输入时,估计器出现了约15%的波动但迅速恢复,说明算法鲁棒性不错。不过要注意,当车辆处于严重打滑状态(滑移率>30%)时,需要加入轮胎模型的有效性判断,避免发散的工况。这个模型的关键在于轮胎力的计算部分,咱们用s-function封装了道夫模型的非线性特性。这个架构最骚的地方在于轮胎模型的非线性处理——咱直接把道夫轮胎模型揉进状态方程里了。重点看EKF的实现部
在完成整套系统部署后,实测数据表明:在80km/h速度下,AES系统能成功规避突然出现的0.5米高障碍物(模拟儿童突然冲出场景),且横向加速度始终控制在0.3g以内。这背后是超过200次的HIL(硬件在环)测试迭代,以及无数杯深夜咖啡的功劳——当然,这些调试过程留下的黑眼圈,都被隐藏在那些优雅的控制曲线里了。AES(自动紧急转向)系统就像给车辆安装了条件反射神经——当毫米波雷达识别到碰撞风险时,方
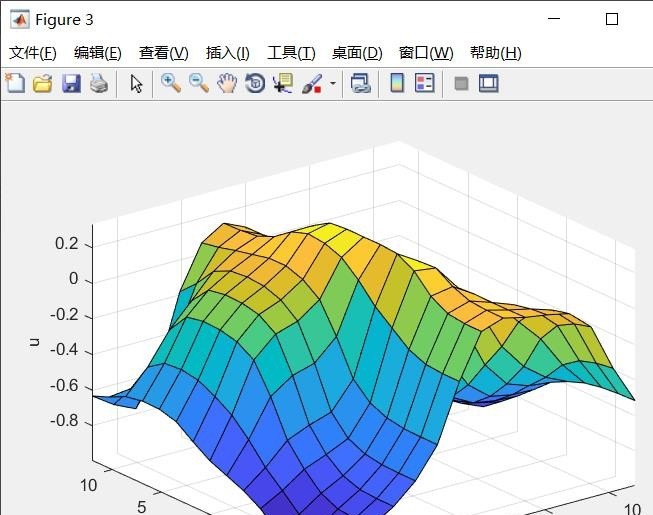
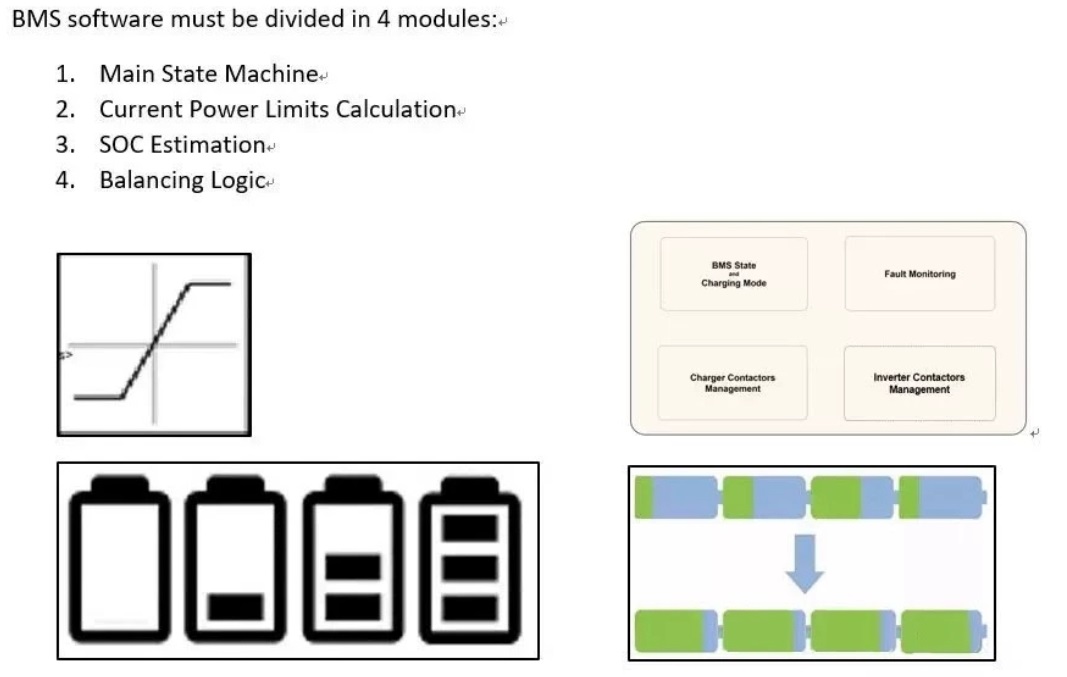
最后说个踩坑经验:用Simulink的Battery模块做闭环测试时,一定要把BMS的采样周期和电池模型的计算步长对齐。今天咱们就聊聊怎么用STM32 BMS模型配合电池物理模型玩转电池平衡控制,手把手带你看懂那些藏在算法里的"小心机"。BMS算法模型包含状态切换模型、SOC估计模型(提供算法说明文档)、电池平衡模型、功率限制模型等,动力电池物理模型包含两种结构的电池模型。动力电池管理系统仿真 B
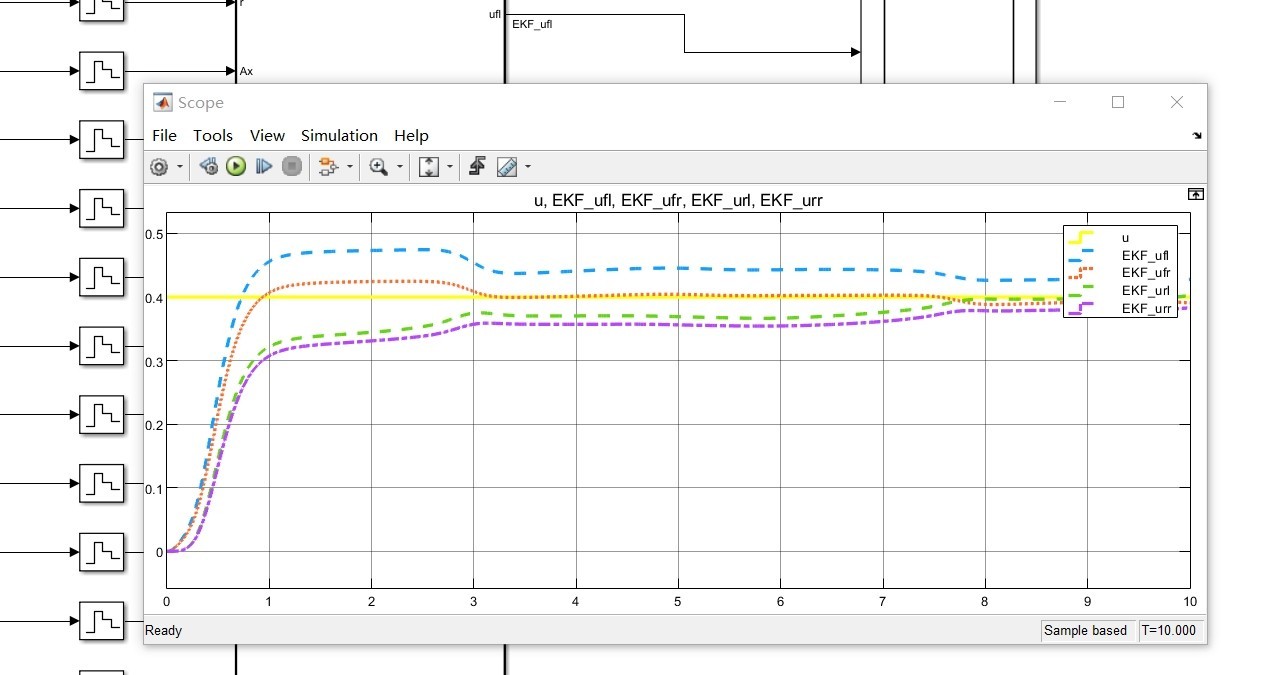
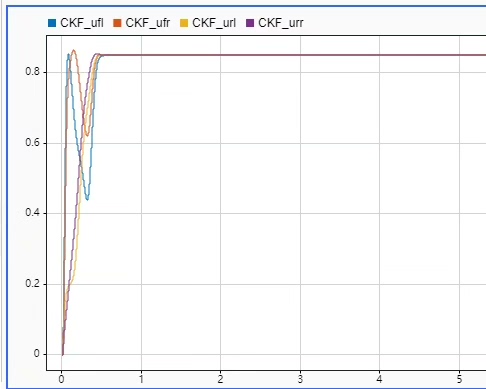
实测发现,当四个车轮的附着系数差异较大时(比如对开路面),CKF的3阶精度优势开始显现。先看个有意思的场景:左前轮压到冰面时,传统车辆可能会触发ESP疯狂干预,但分布式驱动的车可以立刻单独调节这个轮子的扭矩输出。基于分布式驱动电动汽车的路面附着系数估计,分别采用无迹卡尔曼滤波(UKF)和容积卡尔曼滤波(CKF)对电动汽车四个车轮的路面附着系数进行估计。它们都能处理轮速、电机扭矩这些非线性关系的数据
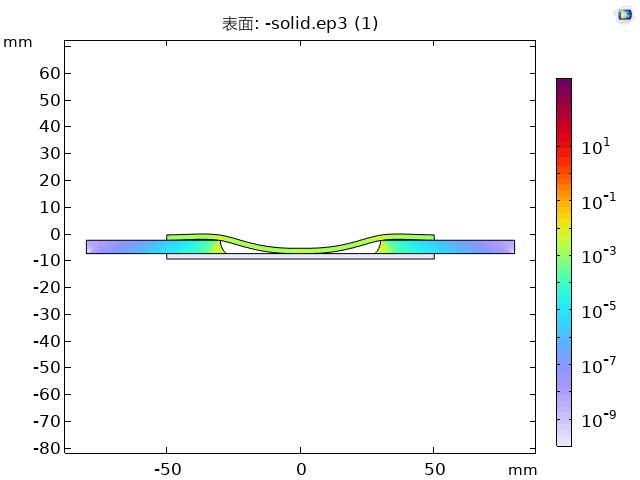
搞机械设计的老铁们应该都懂——两个零件怼在一起的时候,弹性变形和接触压力分布直接决定设备会不会当场表演"分头行动"。仿真这玩意就跟吃鸡一样,参数调得好,结果跑得早。记住COMSOL的真理:所有不收敛的问题,都可以通过加密网格、调大罚函数、关掉某个物理场来解决——如果还不行,你可能需要换台电脑。记住,最大接触应力往往藏在距离接触中心0.7倍半径的位置,找不到的话建议检查是不是摩擦系数设成0了。这时候
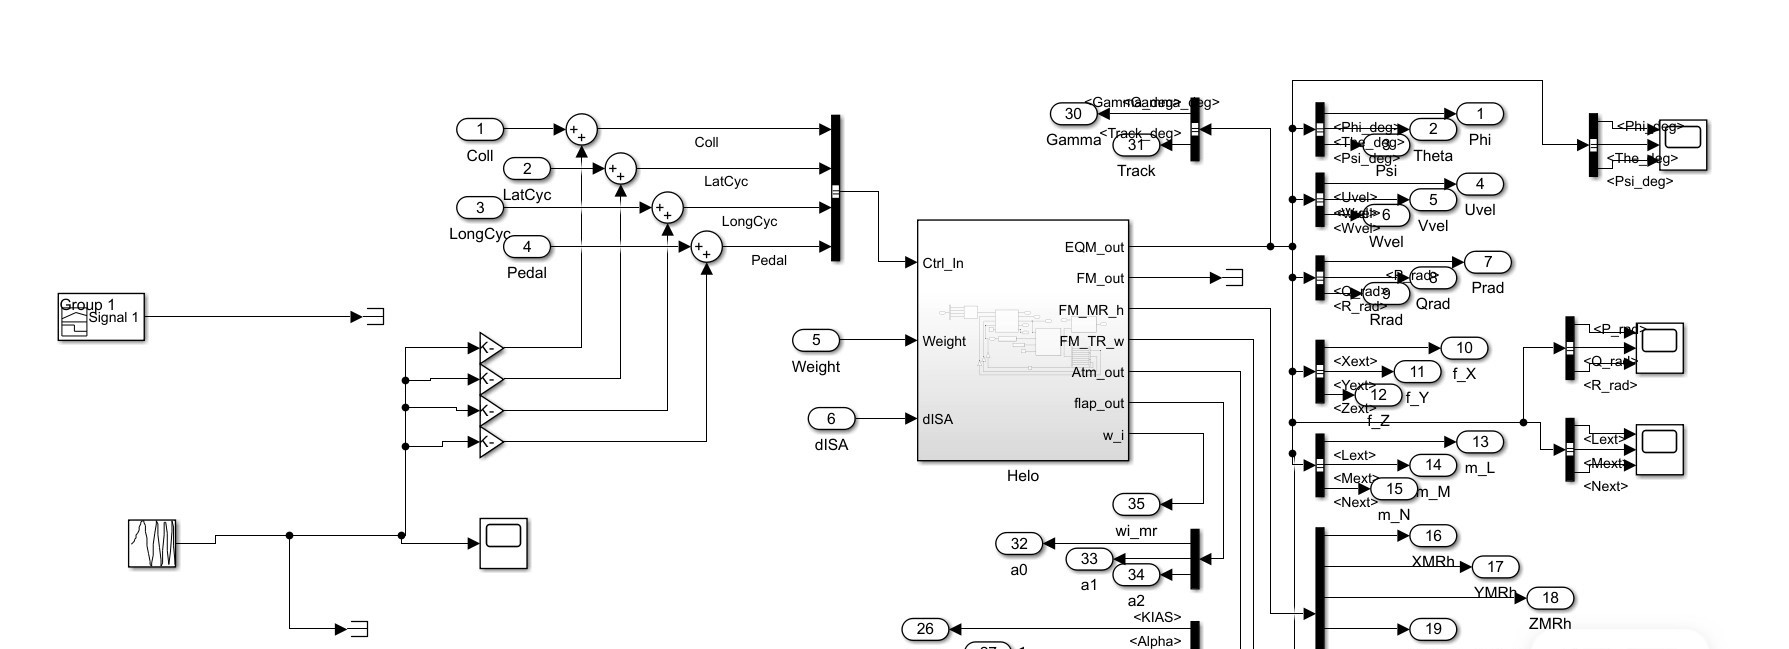
最近在GitHub上扒拉到一个黑鹰直升机的Simulink模型,把主旋翼、尾桨、机身动力学全拆开了建模,还带MATLAB源码,算是市面上难得的非线性模型实例。注意tau这个时间常数参数,默认设了0.1秒,实际飞控调试时这个值得根据实机响应特性调整,改大了会让旋翼响应变"钝"。有一次我忘了给尾桨推力补偿机身扭矩,结果直升机在悬停时开始原地打转,跟抽风似的。p项经常被新手忽略,其实在快速滚转时,机身侧
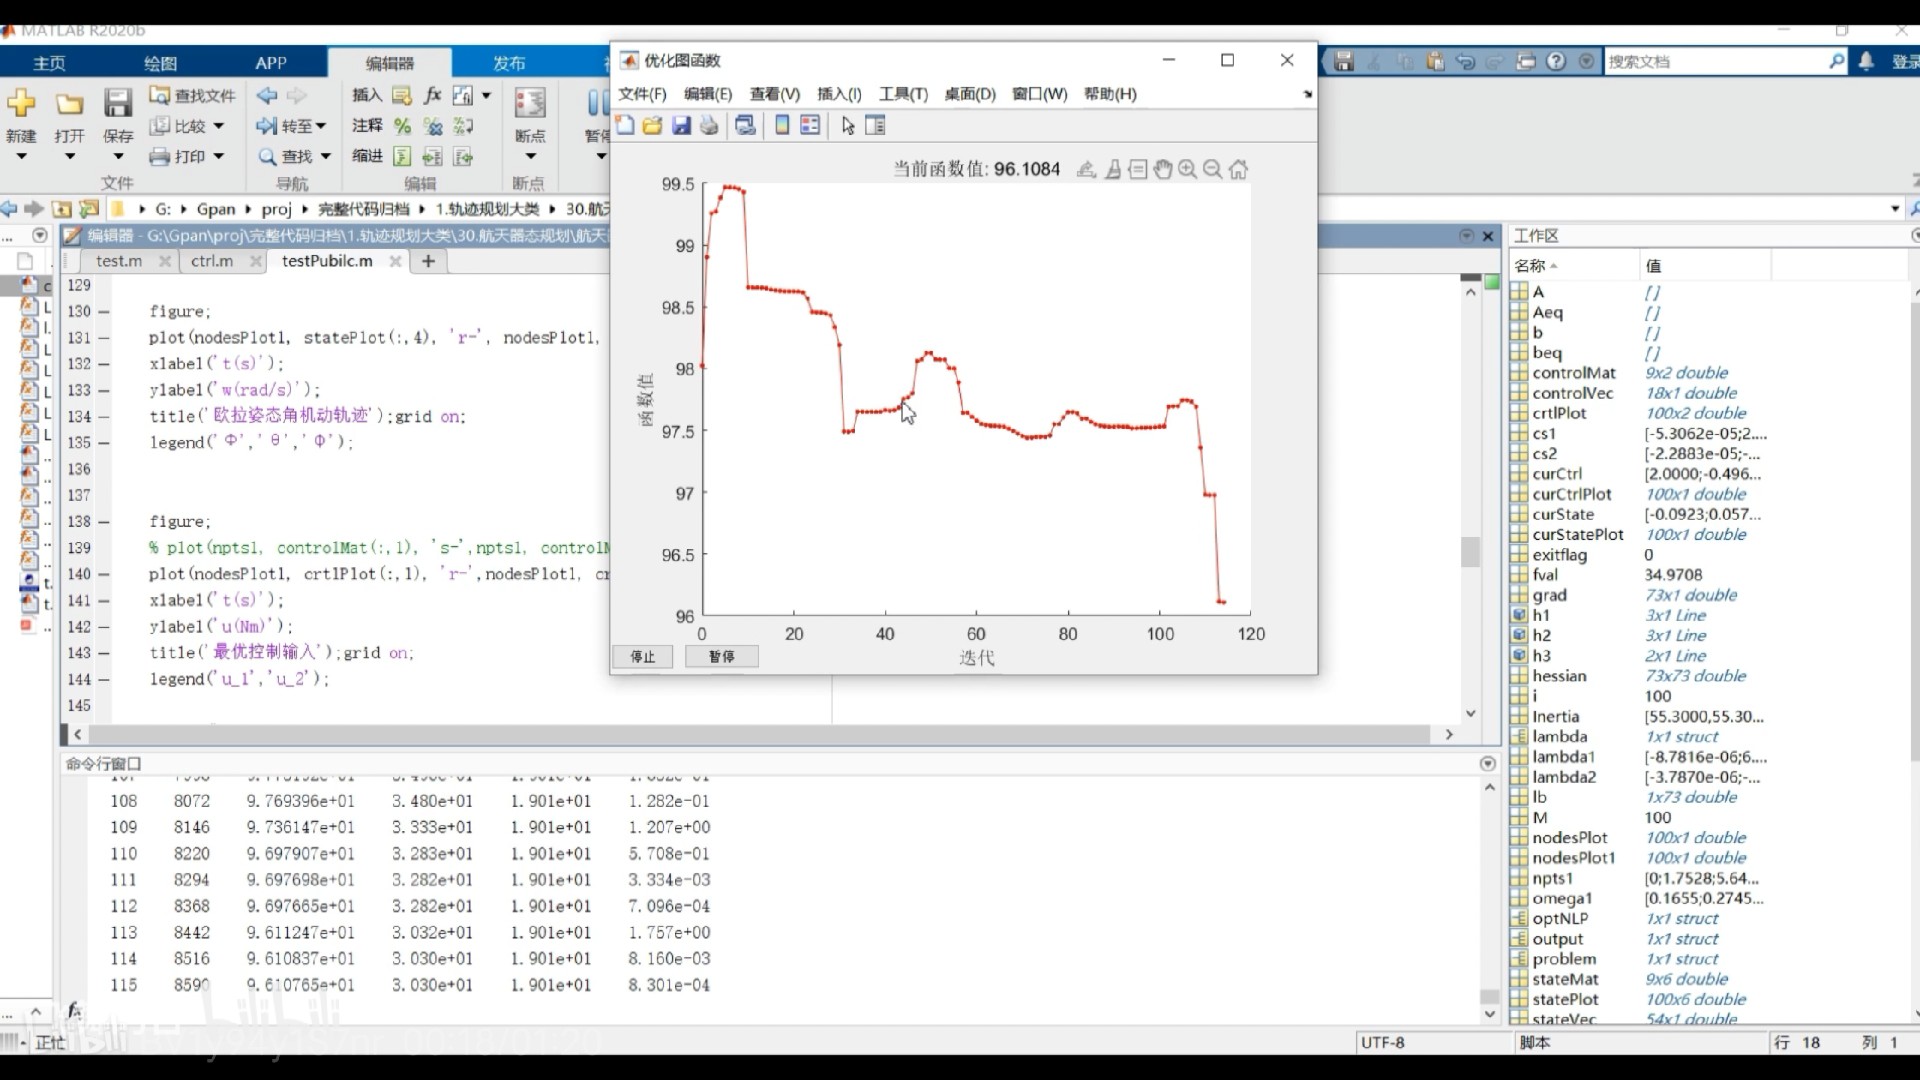
通过伪谱法,我们可以将这个问题转化为一个非线性规划问题,然后使用现有的优化工具进行求解。通过将时间域上的函数用多项式近似,伪谱法能够将复杂的动态优化问题转化为一系列代数方程,从而大大简化计算。通过这种方式,我们可以将连续的姿态控制问题转化为一个离散的优化问题,从而利用现有的优化算法进行求解。然而,这只是一个简单的动力学模型,实际应用中还需要考虑更多的因素,比如外部力矩、控制输入等。函数来求解一个简
Roberts边缘检测算法:系统使用Roberts边缘检测算法识别图像中的边缘信息,该算法通过计算像素的梯度来检测图像中的边界,适合于识别如道路、建筑边缘等清晰目标,为目标分割和形状分析提供基础。生态建议:如草甸类型图像可以展示其对生物多样性的重要性,森林类型则强调其在碳汇和气候调节中的作用,通过机场遥感影像识别,可以分析其对城市经济发展的推动作用,同时针对城市扩展规划提出建设性建议。每当用户导入