

写文章


- @ou1531037815


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
优傲协作机器人 Remote TCP & Toolpath URCap(操作记录)
联系厂家获得许可证后,把许可证拷贝到U盘。设置→系统→URCap→激活。安装设置→URCap→启用。(3)可看安装设置面板。

(一)机器人仿真平台pybullet基础学习(操作记录)
【代码】(一)机器人仿真平台pybullet基础学习(操作记录)
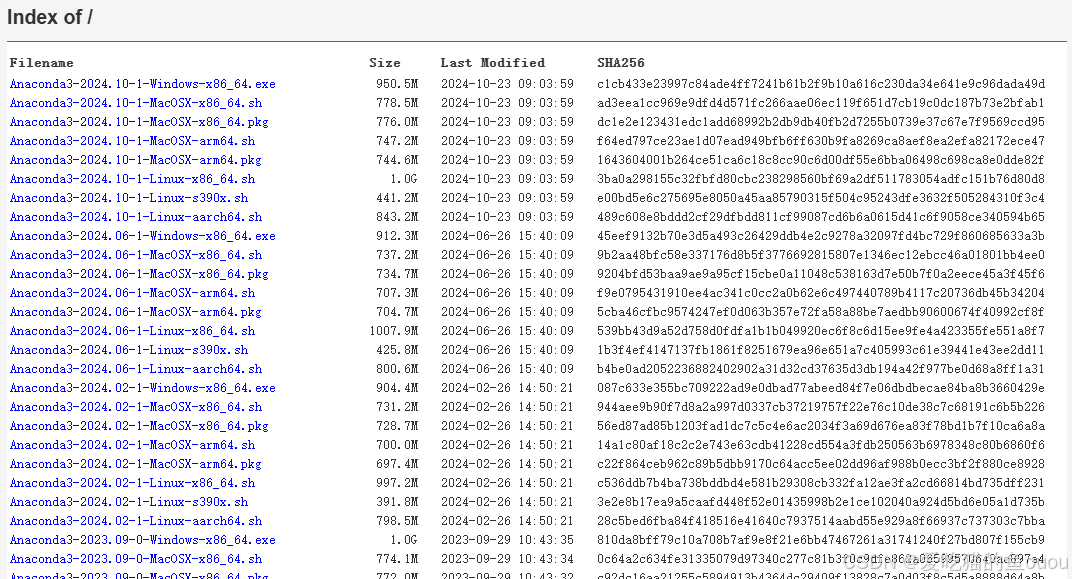
(三)Ubuntu安装Anaconda(操作记录)
Linux<服务器>安装Anaconda(操作记录)
解决Ubuntu20.04安装ROS2的问题(操作记录)
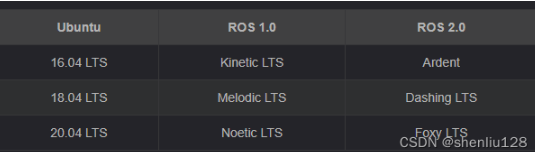
每版的Ubuntu系统版本都有与之对应ROS版本,每一版ROS都有其对应版本的Ubuntu版本,切记不可随便装。ROS 和Ubuntu之间的版本对应关系如下:( 可以从查看ROS2的各个发行版本的介绍信息。这里Ubuntu 20.04 支持的ROS2版本为Foxy。
到底了