- @osvHKXEHM


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
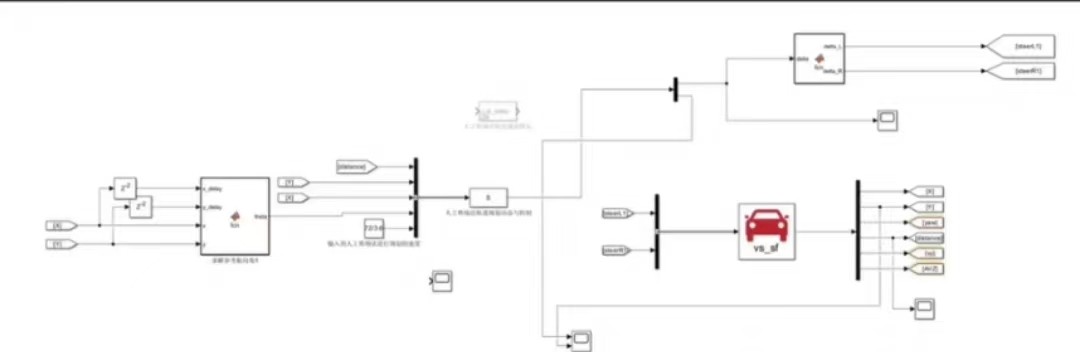
其中,人工势场法作为一种常见的轨迹规划方法,结合模型预测控制(MPC)算法在避撞上的应用越来越广泛。在自动驾驶汽车的轨迹控制中,MPC可以预测车辆未来的运动轨迹和潜在的风险情况,并提前调整车辆的行驶状态以实现安全驾驶。通过设定不同的道路环境和车辆状态,仿真系统能够模拟出真实的驾驶环境,并验证规划和控制轨迹的准确性。随着自动驾驶技术的进一步发展,我们将继续深入探讨多传感器融合、智能决策等方面与人工势
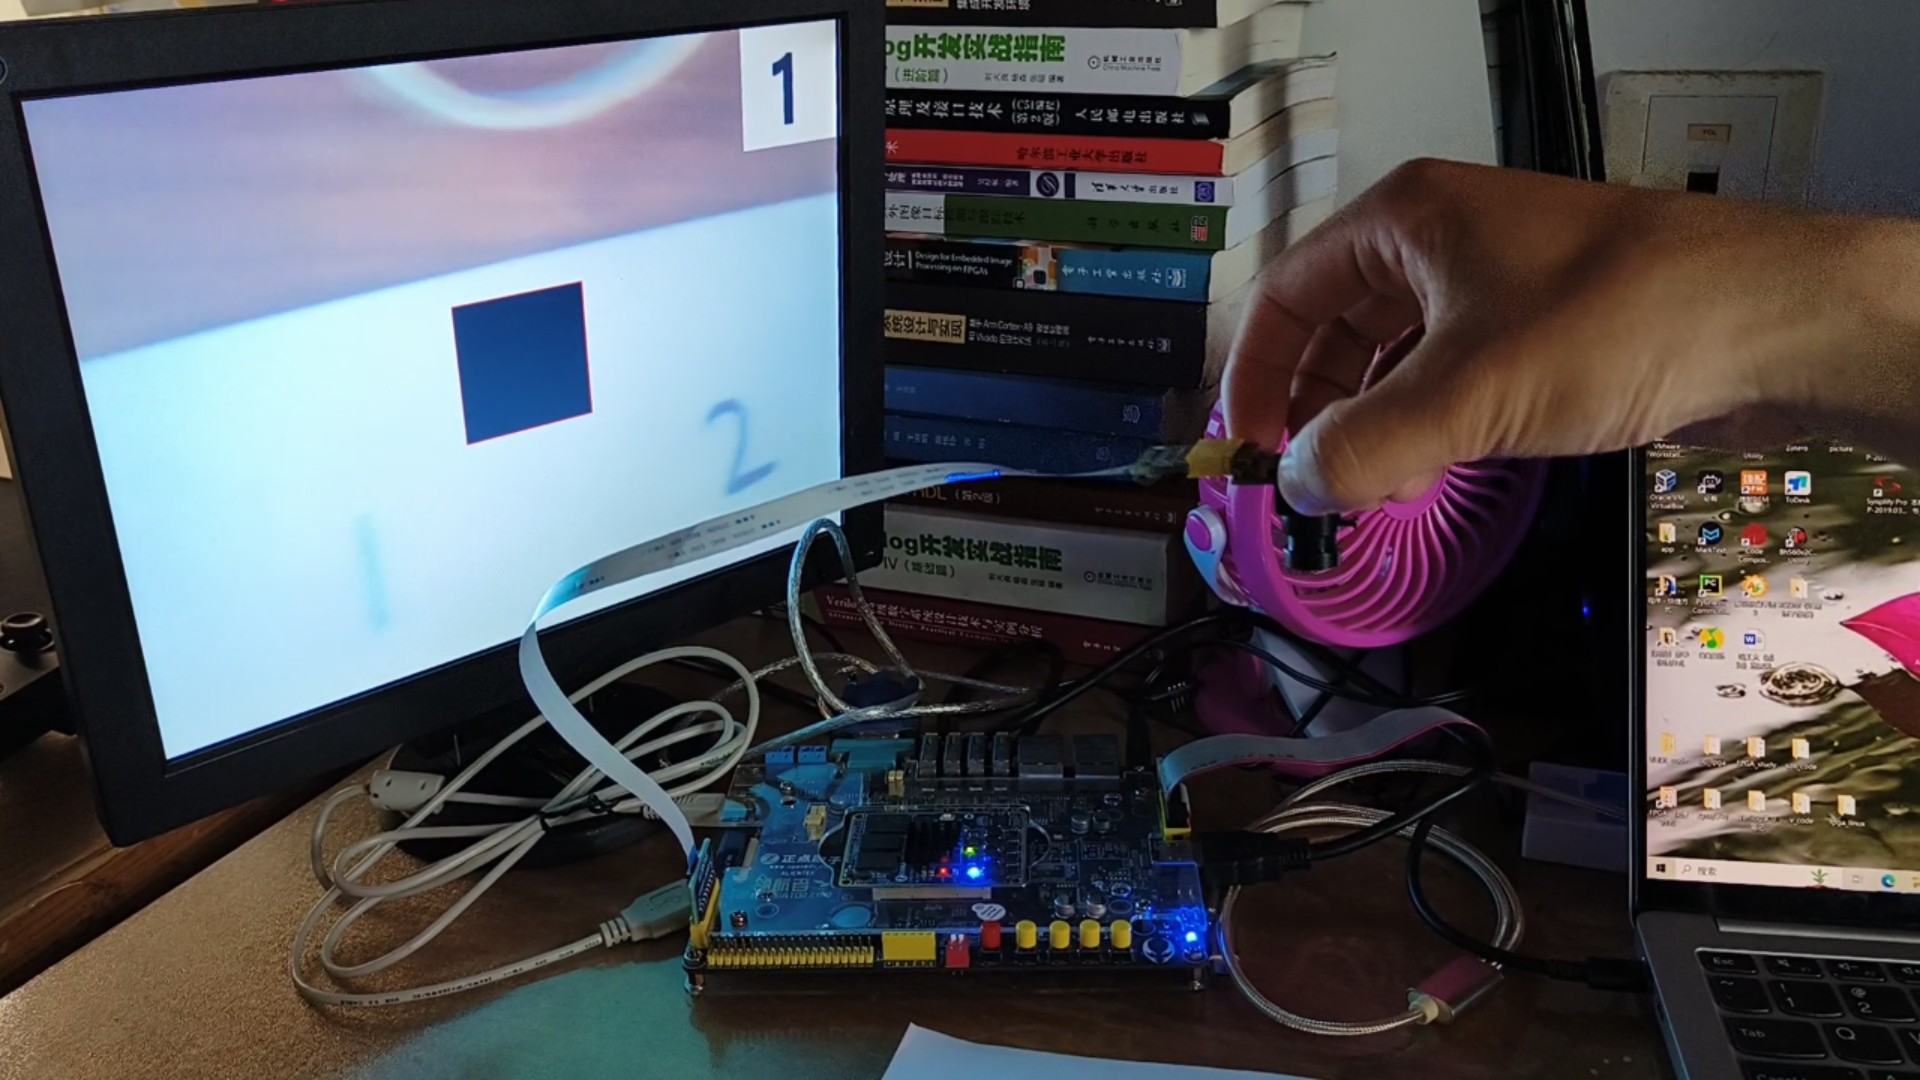
工程移植到其他板子时,最烦人的是摄像头和显示屏的引脚分配。从OV7725摄像头抓图到HDMI实时显示,FPGA和ARM两个核心分工明确得就像火锅店前厅后厨的配合——一个管火候,一个管摆盘。这行代码里的魔法数字可不是随便凑的,77、150、29这三个系数是人眼对不同颜色敏感度的量化值,比简单取平均讲究多了。在此工程的基础上,可以适配到正点原子的其他开发板上,也可以继续在FPGA端加速卷积神经网络。在
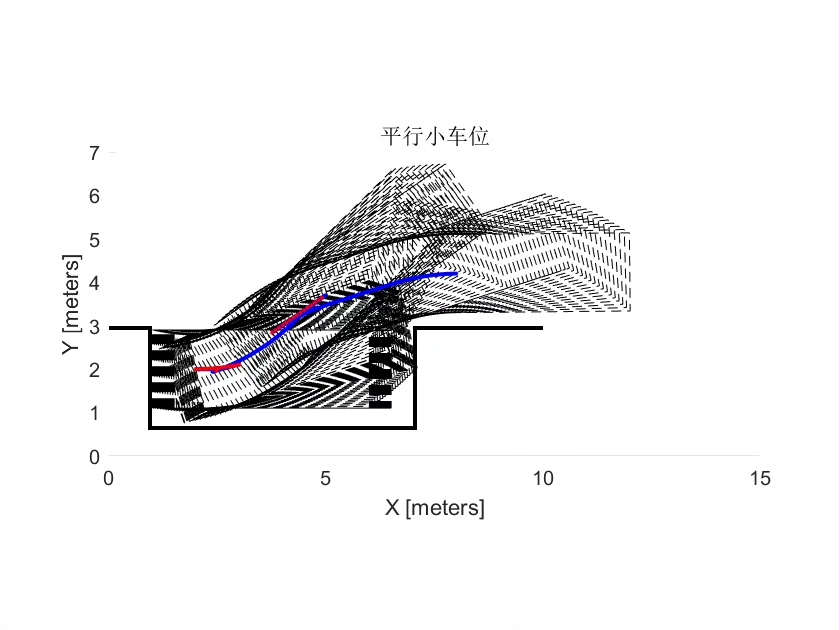
逐行讲解hybrid astar路径规划混合a星泊车路径规划带你从头开始写hybridastar算法,逐行源码分析matlab版hybridastar算法。
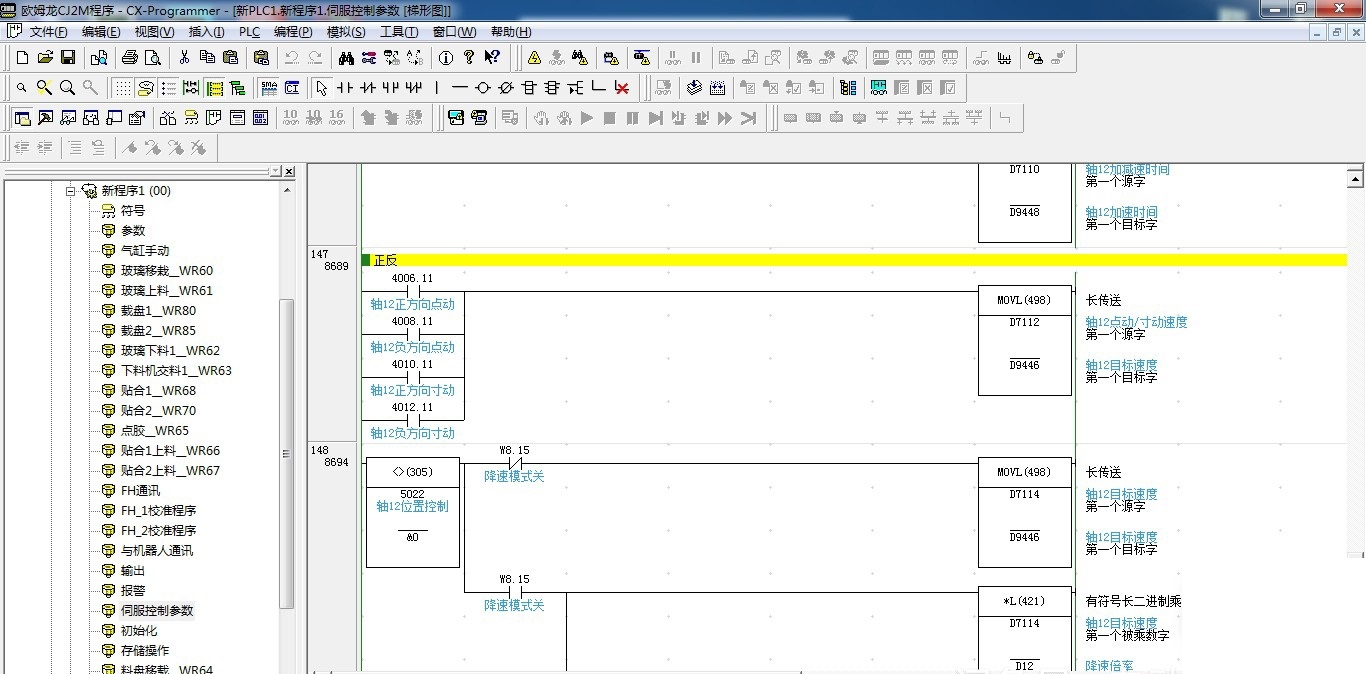
欧姆龙, PLCCJ2M标准程序,一共控制12个伺服电机 ,气缸若干,包含轴点动,回零,相对与绝对定位,整个项目的模块都有:主控程序,复位程序,手动,生产计数,只要弄明白这个程序,就可以非常了解整个项目的程序如何去编写,从哪里开始下手,可提供程序问题解答,程序流程清晰明了;这个用位移代替乘法的操作,把产量统计压缩到4位显示,同时用高12位存批次号。和机器人通讯那块,EtherCAT的PDO映射设置
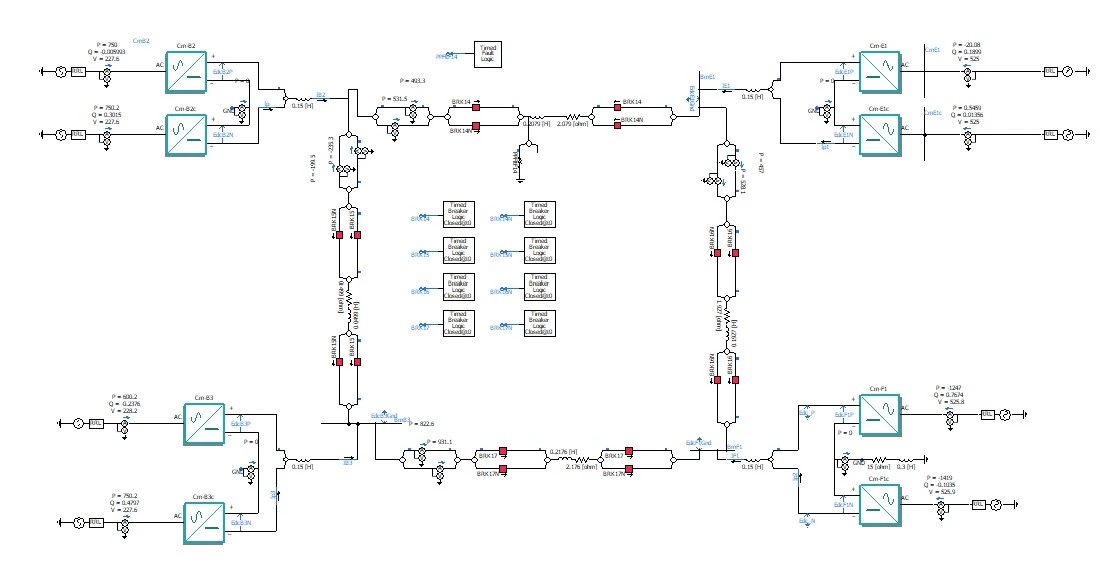
不对哦我翻的可研是张北(±500kV柔直)→冀北康保(±500kV柔直)→冀北丰宁(±500kV柔直抽水蓄能配套受端)→北京延庆(±500kV柔直北京主网接入),直流架空线的参数:R0≈0.008Ω/km,L0≈0.9mH/km,C0≈0.012μF/km,长度分别是张北-康保100km,康保-丰宁120km,丰宁-延庆180km——新手别直接用默认的直流线参数,默认的是±800kV或者更长的,参
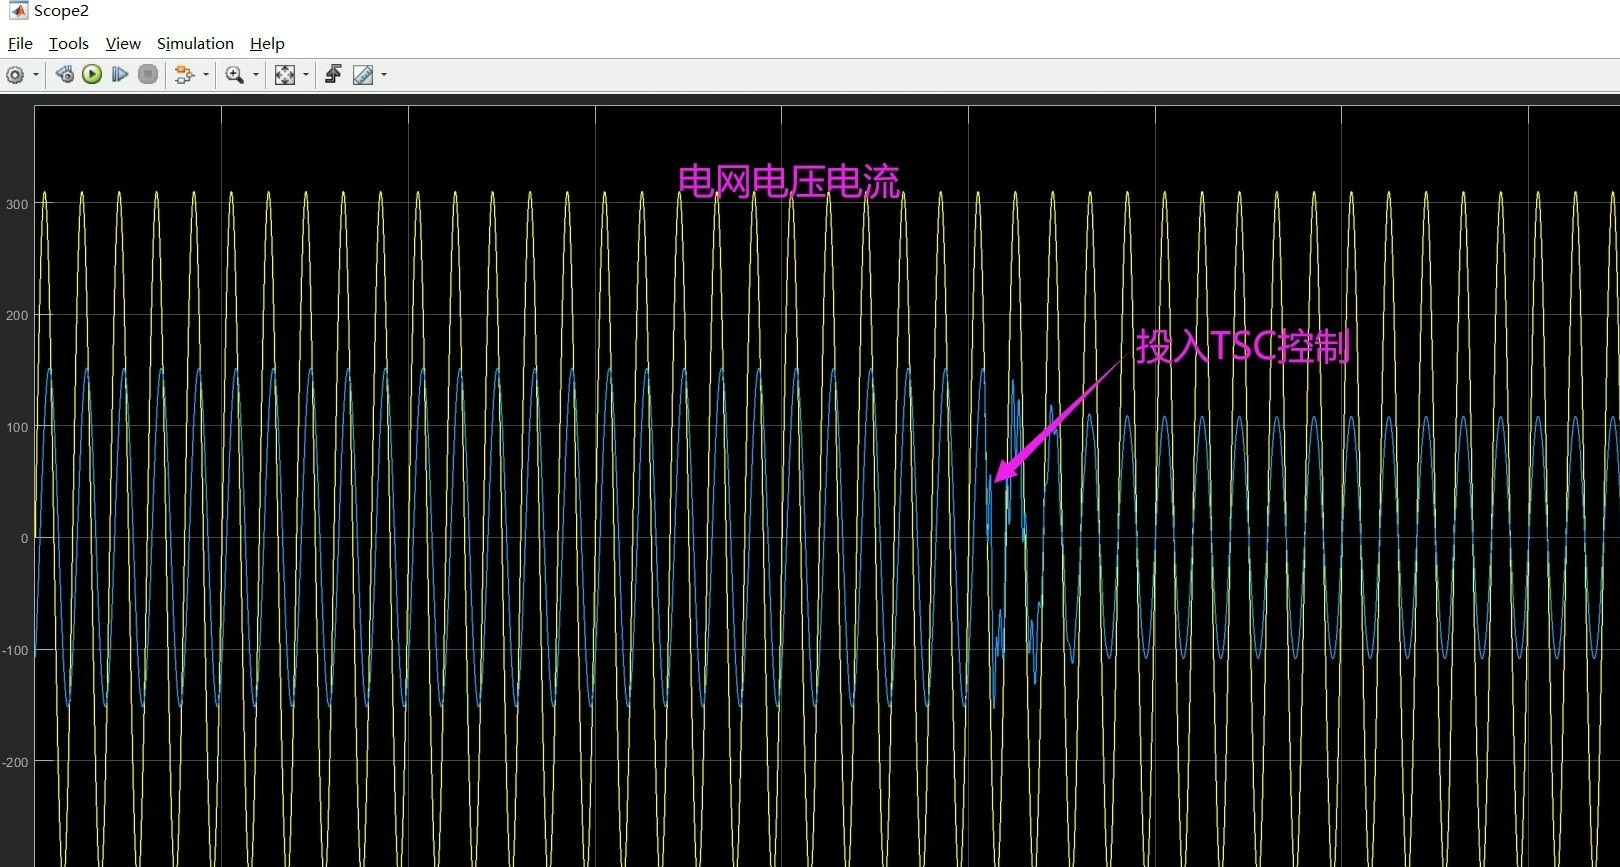
而TSC的杀手锏在于它的"零电压切入"——当交流电压过零点时,晶闸管在电压差最小的瞬间导通,这就像跳华尔兹时精准踩在节拍上的舞步。从机械开关到半导体控制的进化,不仅是技术的迭代,更是控制理念的革新。这提醒我们,在关注控制算法的同时,硬件可靠性同样重要。现场调试时发现个有趣现象:当破碎机启动瞬间,传统的SVC(静态无功补偿器)响应需要3个周波,而我们的TSC方案能在1.5个周波内完成补偿。TSC,晶
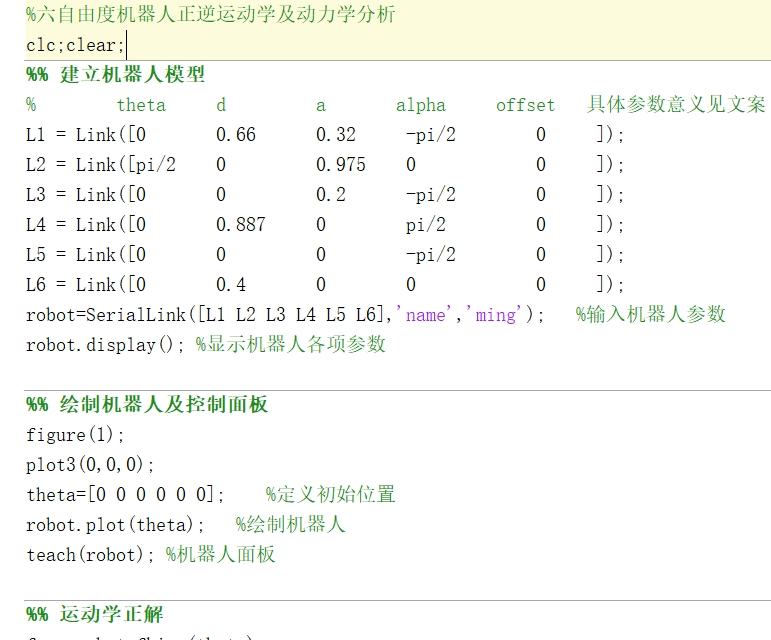
六自由度机械臂建模仿真(matlab程序),有控制面板,代码可流畅运行1、机器人运动学正逆解、动力学建模仿真与轨迹规划,雅克比矩阵求解2、蒙特卡洛采样画出末端执行器工作空间3、基于时间最优的改进粒子群优化算法机械臂轨迹规划设计在机器人领域,六自由度机械臂因其高度的灵活性和广泛的应用场景,一直是研究的热门对象。今天咱就聊聊如何通过Matlab来实现六自由度机械臂的建模仿真,还带着个控制面板,代码跑起
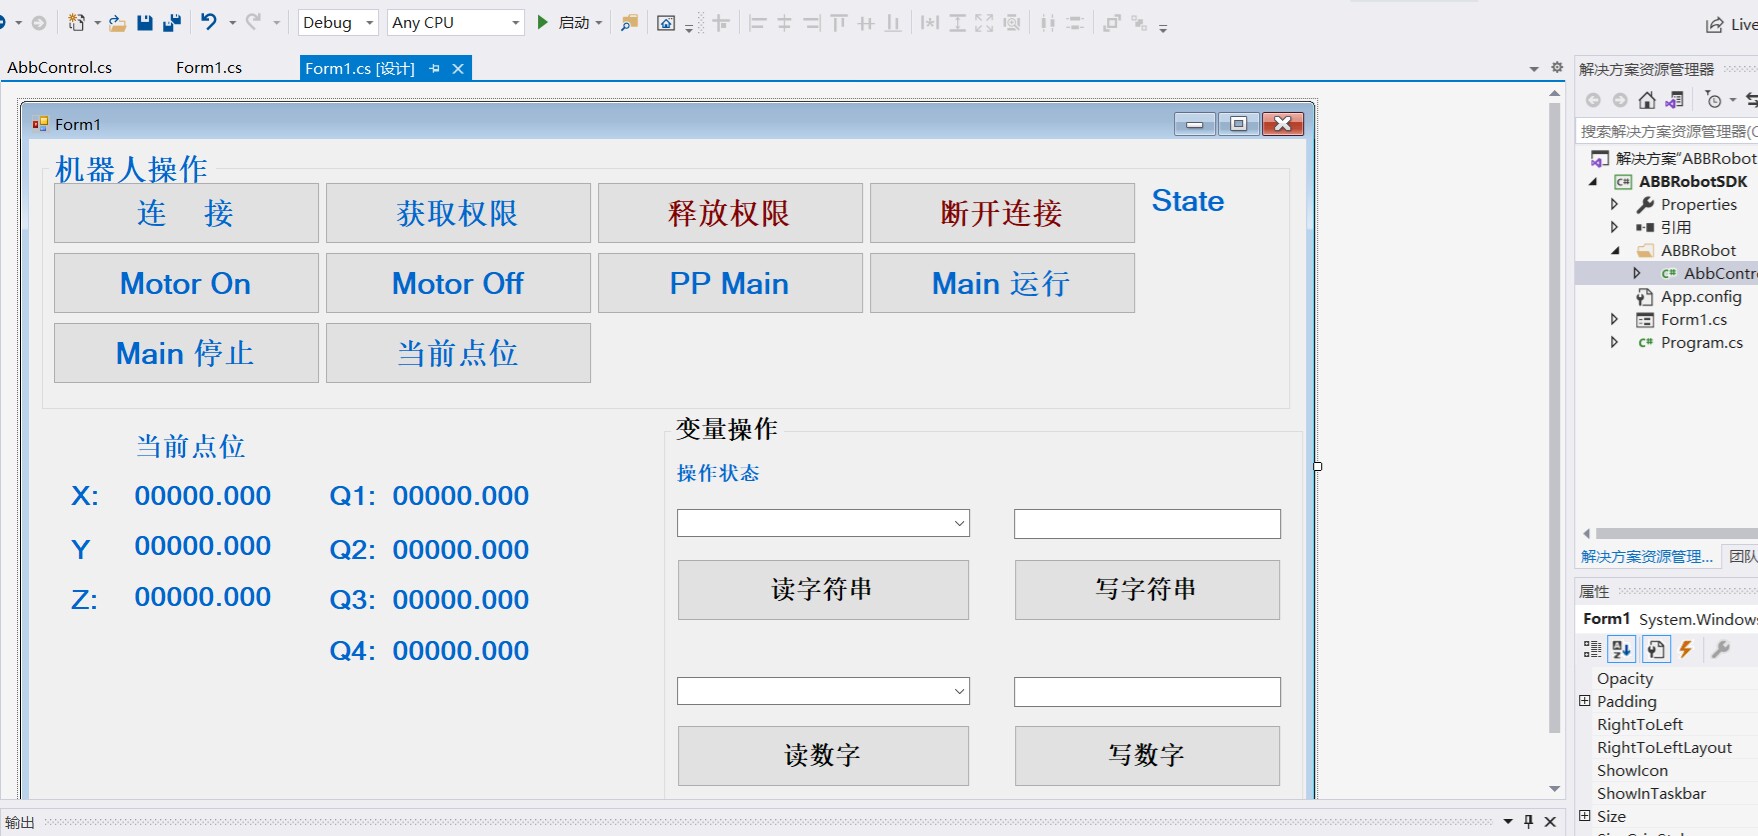
通过这种方式,利用C#结合自定义的ABB机器人类,就能轻松实现对ABB机器人点位信息的读取和写入,为ABB机器人的二次开发提供了有力支持,满足各种复杂的自动化任务需求。而二次开发能让ABB机器人更好地适配特定业务场景,今天咱们就来聊聊如何用C#实现对ABB机器人数据的读取和写入,特别是点位信息的获取与写入。首先,咱自己写了个ABB机器人类,这个类涵盖了机器人常规操作功能,为二次开发奠定了良好基础。
车辆碰撞预警,采用ttc制动和计算安全距离的预警,车辆预警模型,绿色为低危险度,棕色为中危险度,红色为高危险度,黑色为制动无法避免,需要换道转向等以避免碰撞,prescan和matlab联合。车辆碰撞预警,采用ttc制动和计算安全距离的预警,车辆预警模型,绿色为低危险度,棕色为中危险度,红色为高危险度,黑色为制动无法避免,需要换道转向等以避免碰撞,prescan和matlab联合。有意思的是Pre
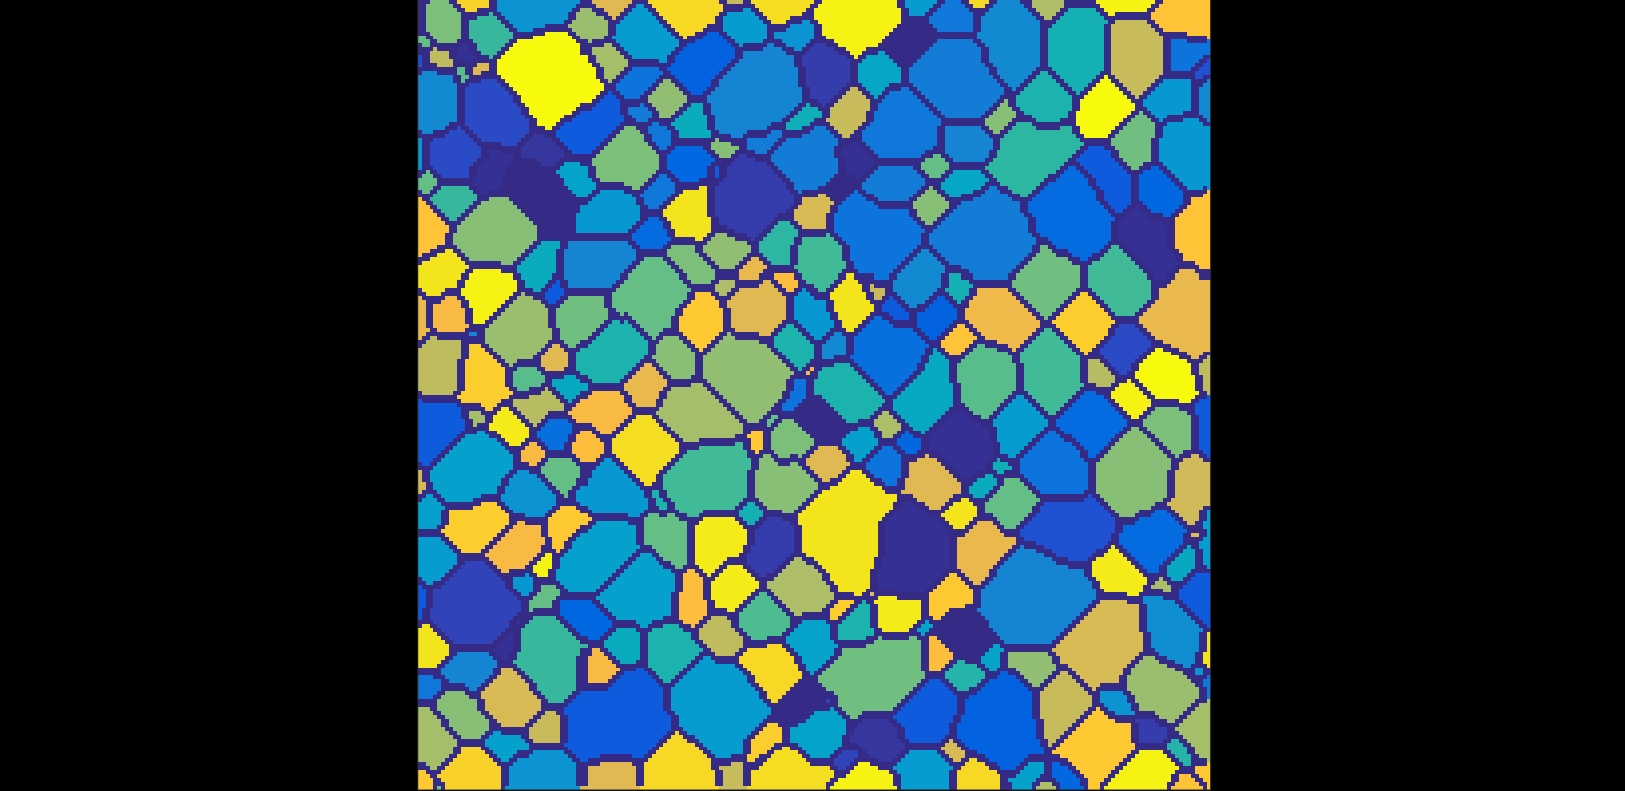
CA法模拟动态再结晶,晶粒正常长大,利用元胞自动机生成拓扑晶粒模型,参数可调。元胞胞自动机模拟动态再结晶母相晶粒生成。本程序基于曲率驱动机制以及热激活机制,matlab编写,本程序模拟奥氏体晶粒正常长大过程。程序均有注释,仅作学习交流使用这段程序主要是用于生成晶粒取向随机分布的均匀化晶粒组织。程序的主要流程如下:1. 用户输入元胞空间大小(Nx和Ny)、形核点数目(numnucl)和随机数种子(m