- @nLsUCWFJR


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
今天,我们从正运动学仿真开始,逐步深入到逆运动学、动力学、轨迹规划和Simulink建模,全面展示了如何利用Matlab Robotic Toolbox建立四轴机械臂模型并实现运动控制仿真。虽然代码看起来不算复杂,但背后涉及的机器人学知识非常丰富。希望这篇文章能够激发你对机器人运动控制的兴趣,并帮助你更好地理解和应用Matlab Robotic Toolbox。Matlab Robotic Too

本文对比了二自由度机械臂的 RBF 自适应控制和传统滑模控制方法。通过理论分析和仿真实验,发现 RBF 自适应控制在面对模型不确定性时表现更好,而滑模控制在鲁棒性方面表现更优。因此,选择哪种方法取决于具体应用的需求。以上为博文的完整内容,涵盖了理论分析、代码实现和对比结果。
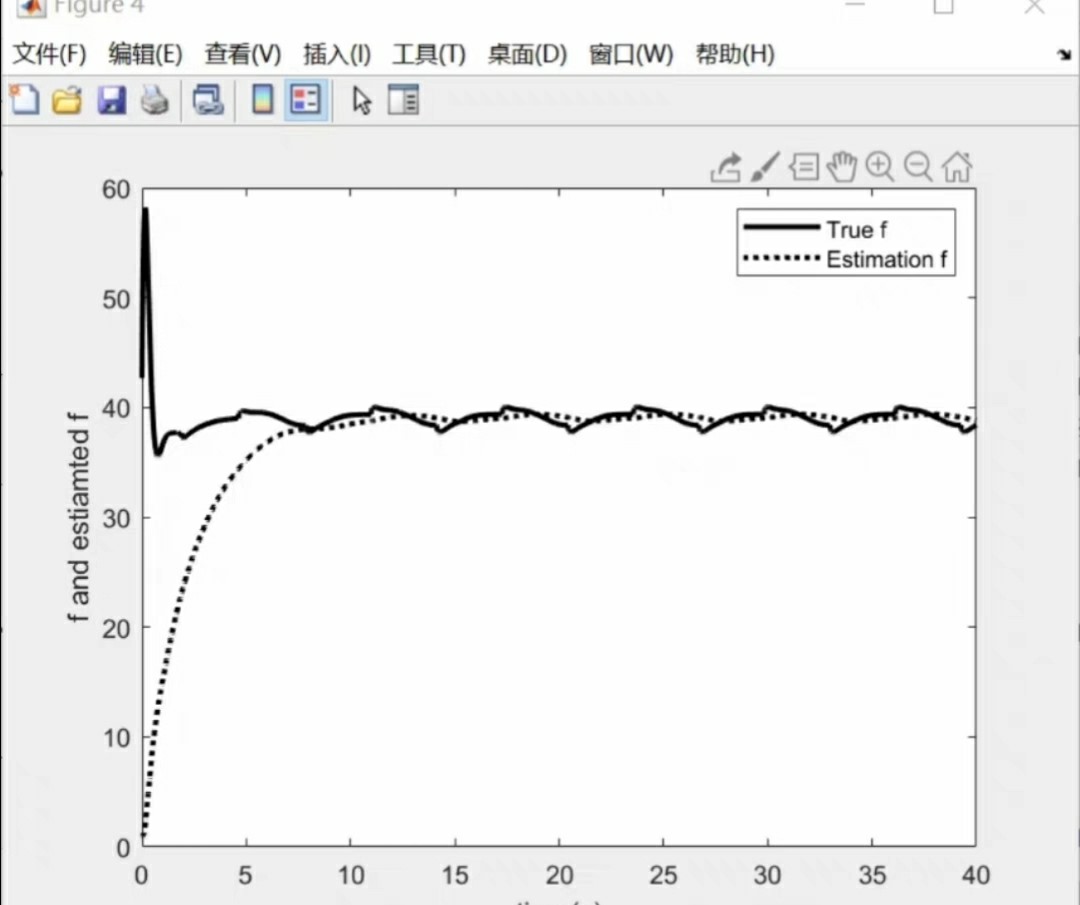
先上核心思路——把电机模型当参照物,实时比对实际输出和模型输出的差值,边跑边修正参数。最后说说实测效果:空载启动时位置误差能控在±3电角度内,带载时虽然有点抖,但稳得住。误差计算用实际电流和模型电流的差值,这差值就像指南针,告诉观测器该往哪边调整。系统以PMSM作为控制对象,参考自适应算法实现PMSM的转子速度与位置辨识,采用矢量控制,构建出PMSM的无传感器控制系统。系统以PMSM作为控制对象,
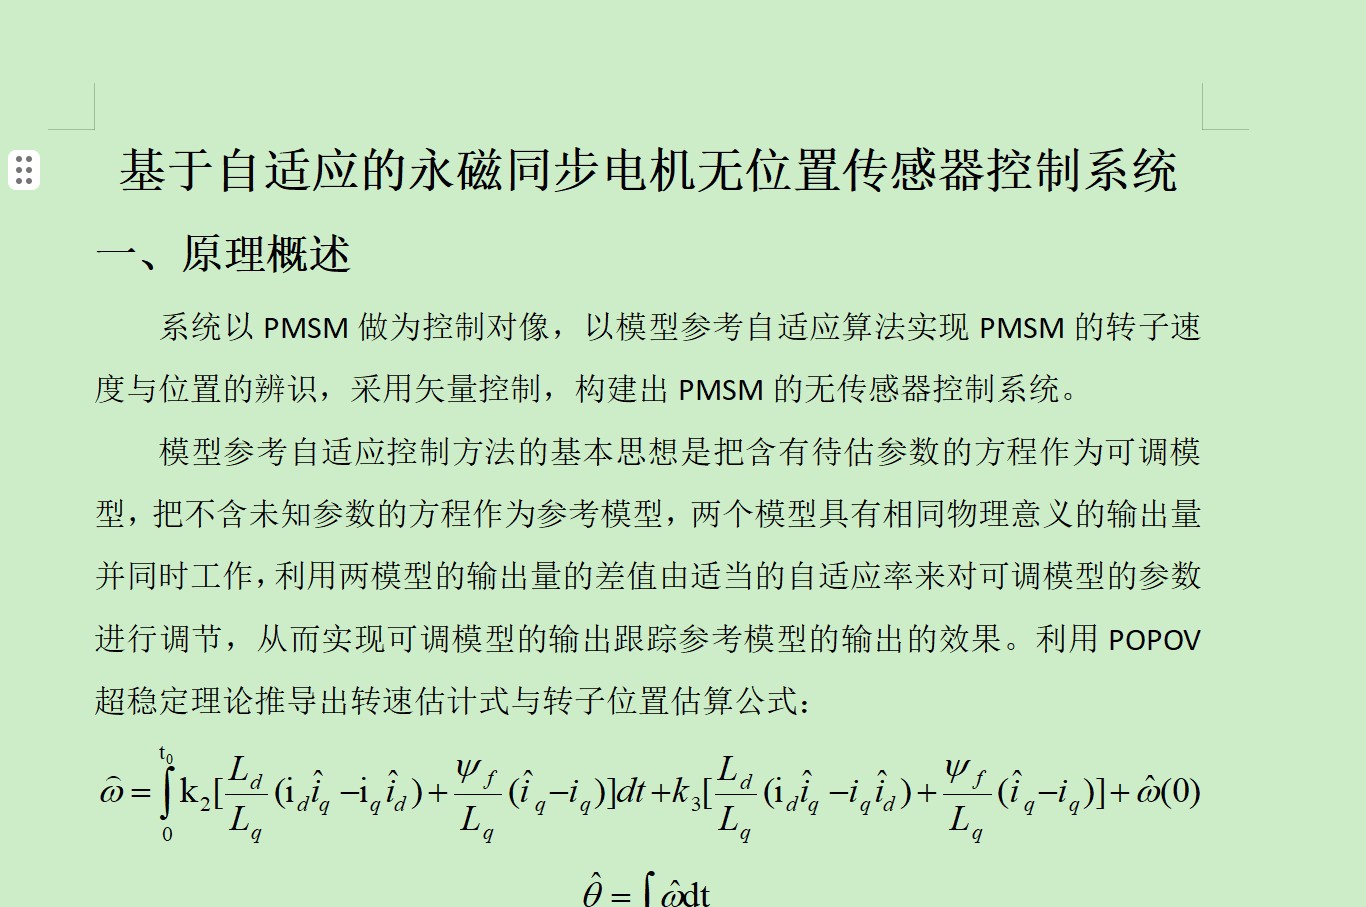
模型分成四个模块互相咬合:四轮驱动电机模块负责输出实际扭矩,CarSim实时生成真值数据流,Dugoff轮胎模型计算横向/纵向力,最后CKF核心模块做多源数据融合。这个自适应符号校正模块能自动识别坐标系方向,比硬编码方案更鲁棒。模块四:关于CKF的车辆状态估计,可估计包括纵向速度,横摆角速度,质心侧偏角以及四个车轮角速度七个状态。模块四:关于CKF的车辆状态估计,可估计包括纵向速度,横摆角速度,质
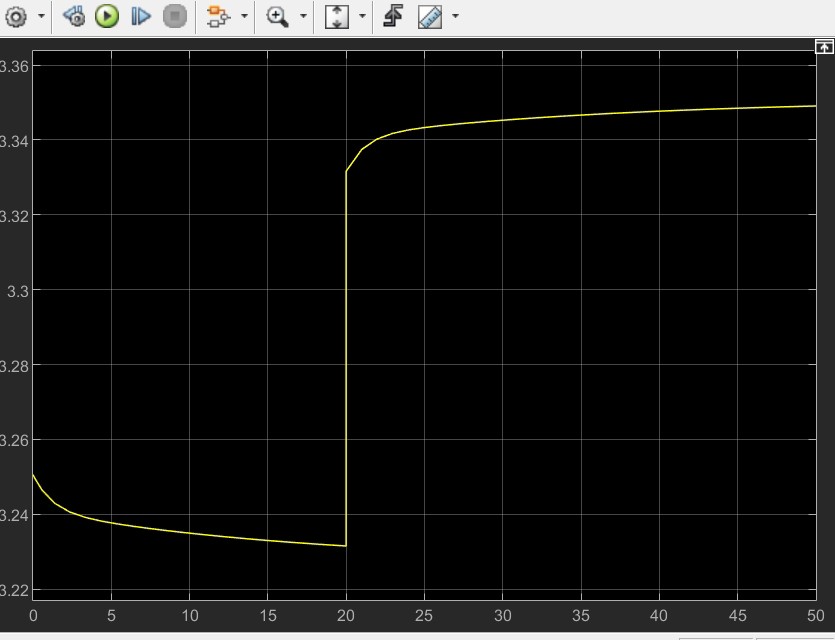
锂离子电池建模这事吧,说难不难,说简单也得踩几个坑。今天咱们重点唠唠二阶RC模型在Simulink里怎么玩转,顺带手把手教你怎么用这个模型搞卡尔曼滤波估计SOC。建议先用HPPC实验测出R0、R1、R2这些参数,别指望理论计算能蒙对——电池这玩意儿,玄学起来比女朋友还难搞。一阶模型抓快动态还行,但涉及到温度变化或者大电流工况,二阶明显更靠谱。可用来仿真电池端电压变化,可以提供二阶模型进行卡尔曼滤波
今天就带大家拆解一套我自用的.NET运动控制框架,实测兼容雷赛、固高、正运动等多个品牌的硬件,改改库文件就能跑起来。像高川控制卡、高川控制器、或者固高运动控制卡以及正运动控制器、正运动控制卡可以用这个框架,自己替换一下库文件等代码就可以。像高川控制卡、高川控制器、或者固高运动控制卡以及正运动控制器、正运动控制卡可以用这个框架,自己替换一下库文件等代码就可以。替换高川控制卡时,只需要把雷赛的DLL换
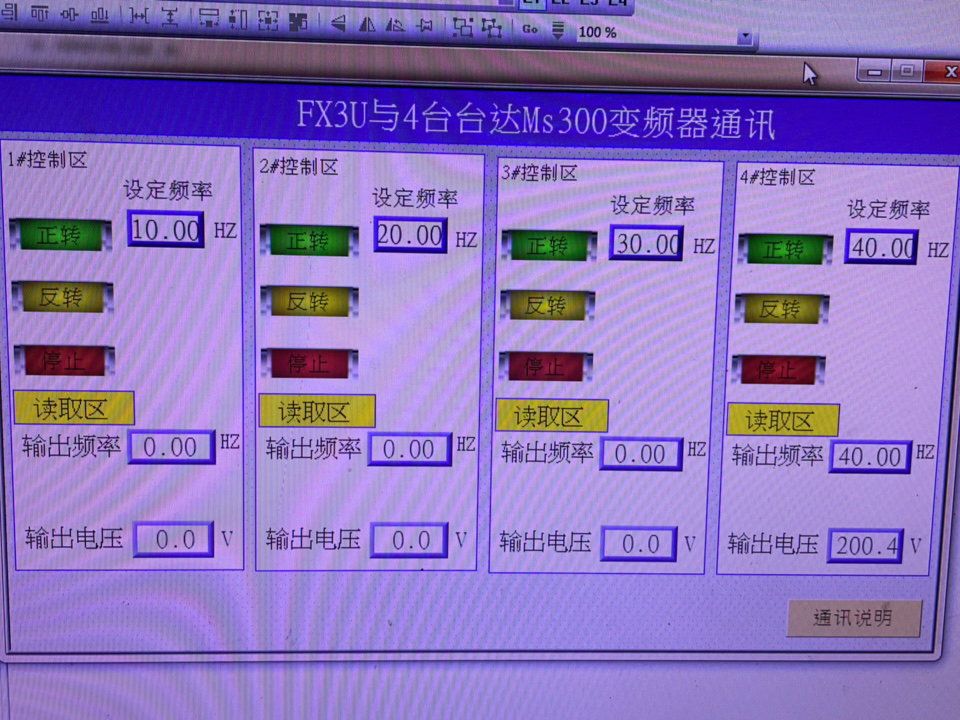
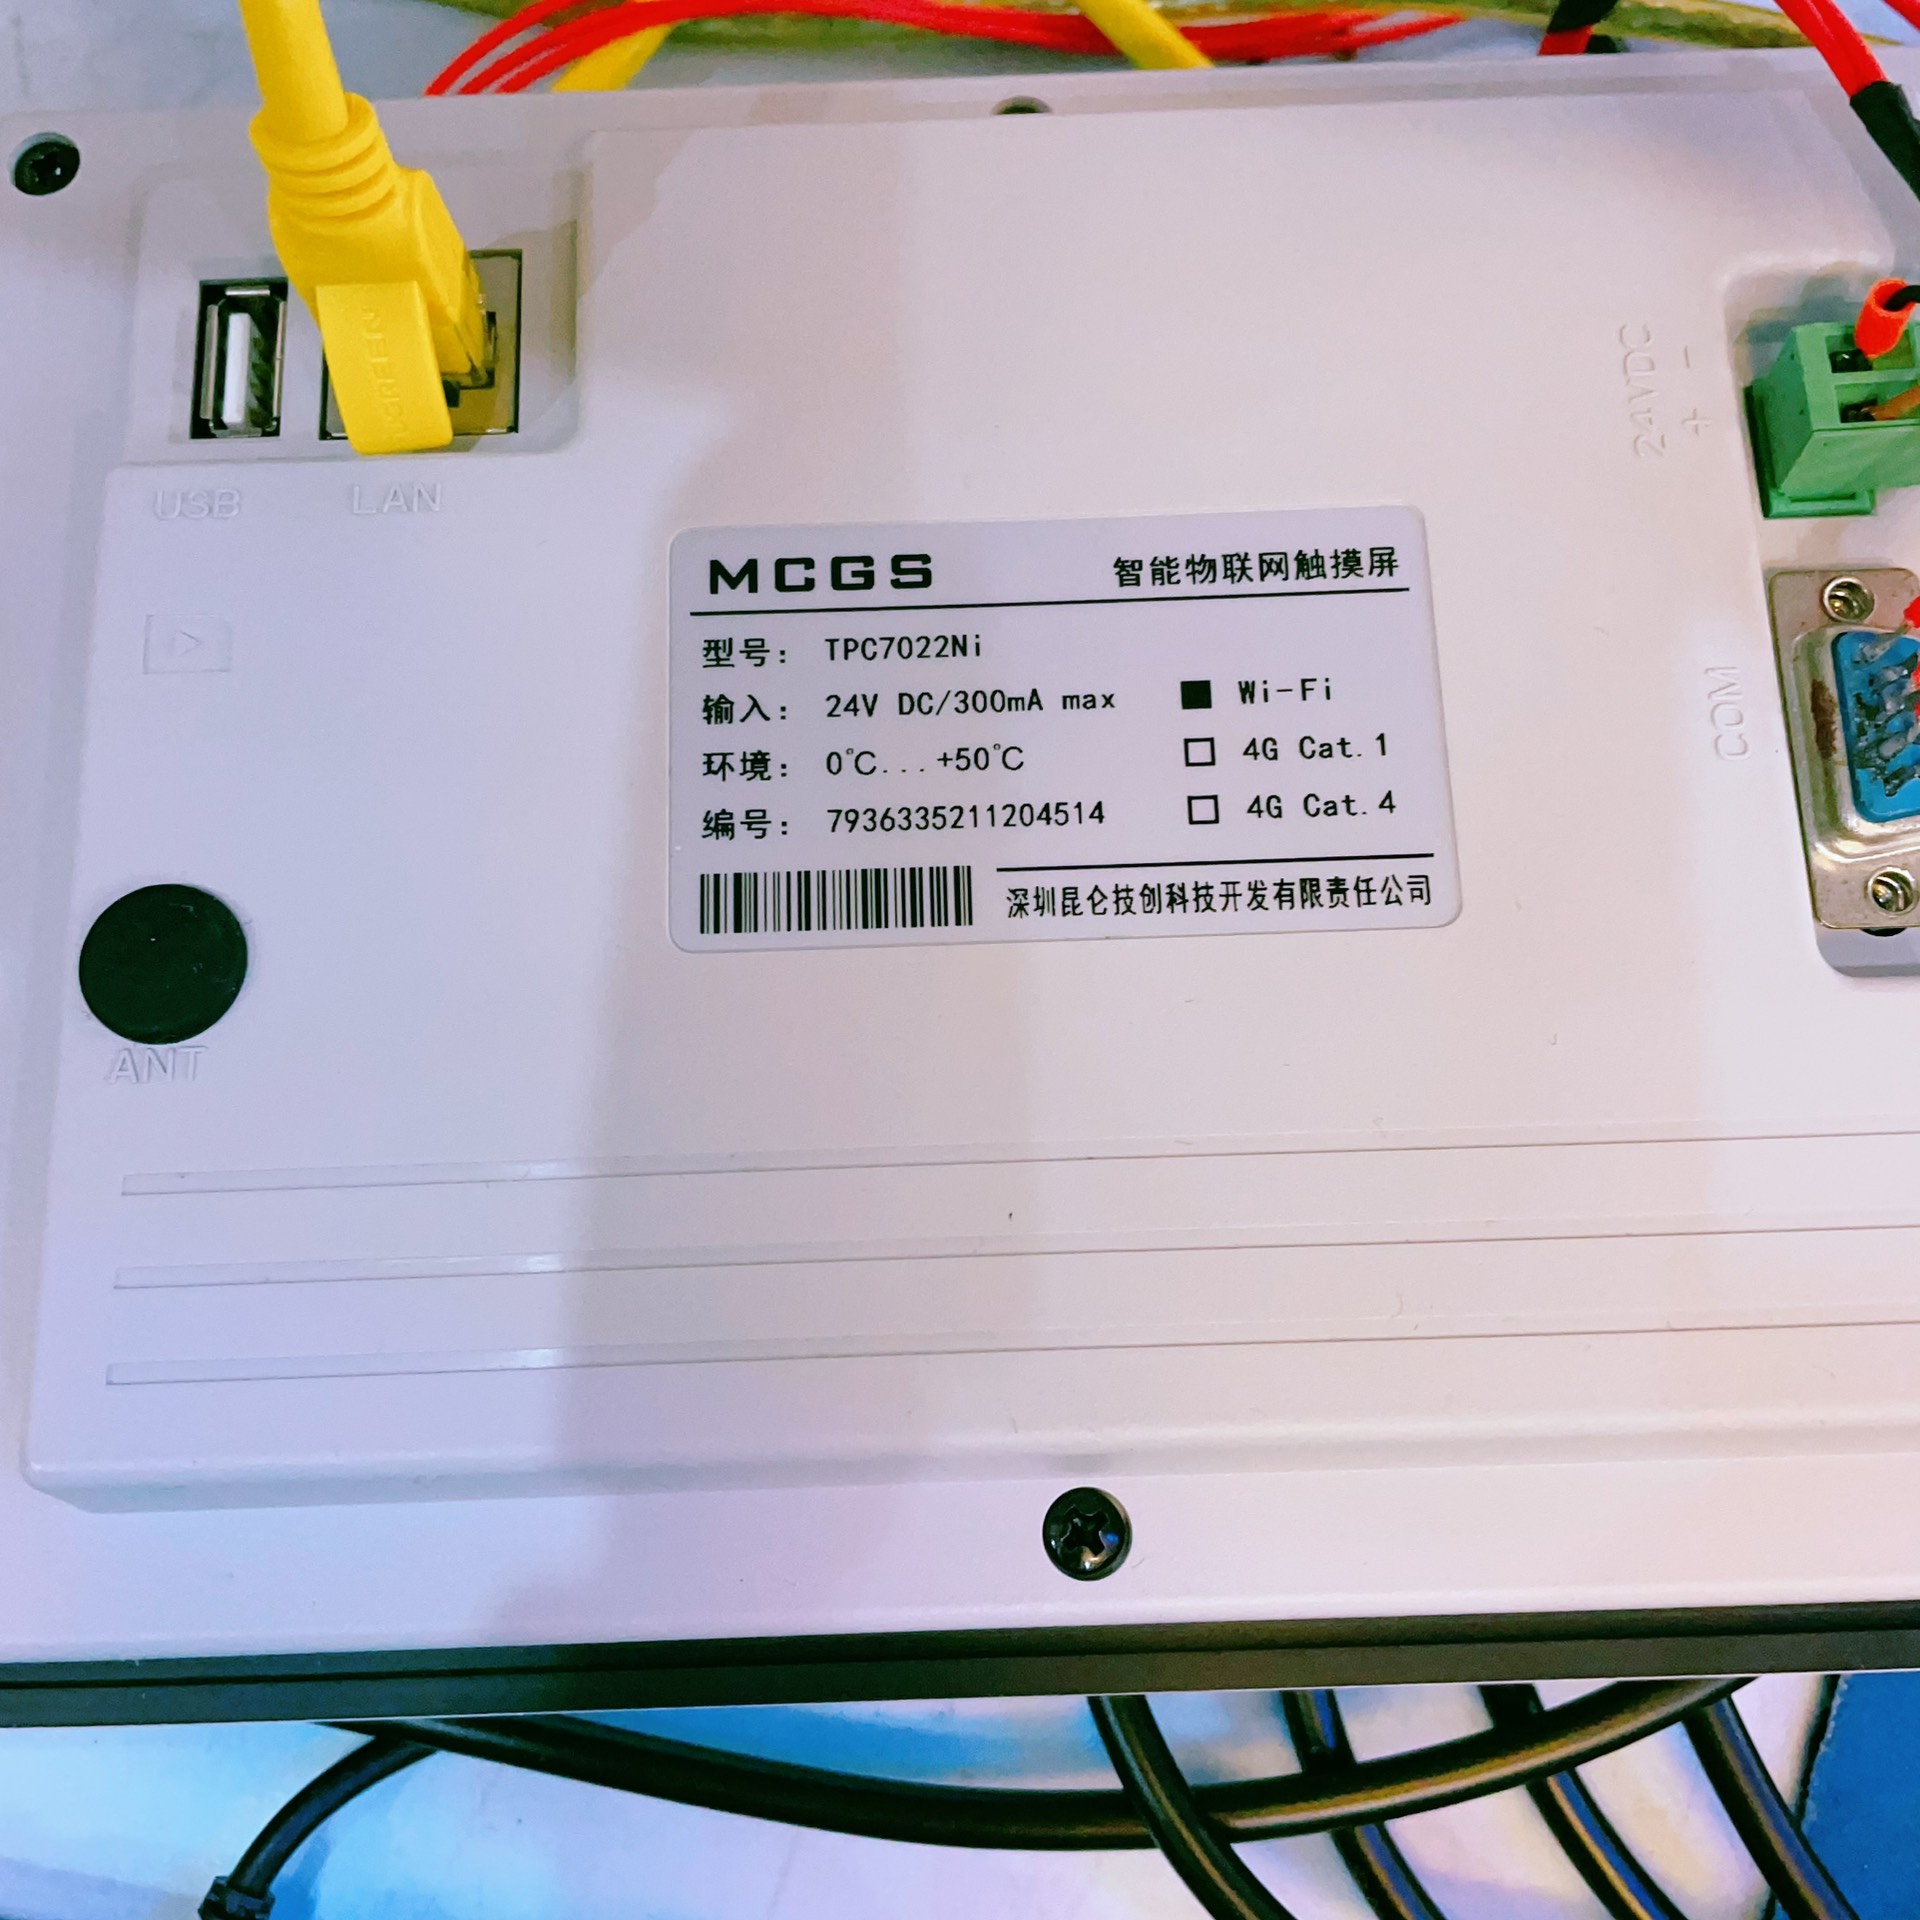
三菱FX3U与4台台达Ms300变频器通讯程序通讯说明:用三菱FX3U的PLC实现与4台台达ms300变频器modbus通讯器件:三菱FX3U PLC,三菱FX3U 485BD通讯板,台达Ms300变频器,昆仑通态触摸屏,附送威纶通触摸屏程序功能:触摸屏上设置每台频率,监控每台输出频率,输出电压,控制启停,正反转。说明:已经通过测试运行可行。程序带有注释,接线方式,参数设置最近搞了个三菱FX3U与
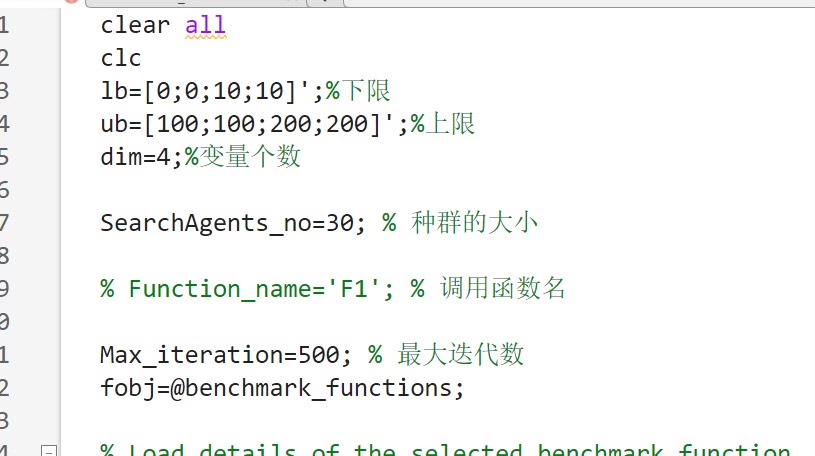
有意思的是,算法有时会找到违反直觉的解——比如故意让某个厚度参数接近约束边界,换取整体成本下降,这种走钢丝的操作恰恰是优化算法的价值所在。约束被转换成违规量的平方和,1e4的惩罚系数像把高压电枪——一旦设计参数不满足约束,成本立马暴涨,迫使算法寻找合规解。蜣螂优化(DBO)算法 工程实际,求目标函数最小值,图中所求例子为一个压力容器设计成本最小,为4变量,4个不等式约束。蜣螂优化(DBO)算法 工
有个坑要避开:千万别把触摸屏和变频器接在同一条485总线上,ES2的COM2口单独拉线到MS300的TB3端子,这样通讯稳定性直接提升一个量级。搞工控的兄弟都知道,PLC和变频器通讯是个基本功。重点注意寄存器地址转换:MS300的参数地址要加40000再转十六进制,比如频率设定地址2000其实是P00-02参数,实际对应MODBUS地址2000(十六进制07D0)。功能:实现频率设定,启停控制,实
这个系统主要依托GUI界面,集成了先进的人脸识别和检测算法。人脸识别采用CNN(卷积神经网络),人脸检测则运用经典的VJ(Viola - Jones)算法。它不仅能处理静态图像,还能在实时图像中精准识别面孔,实现高效考勤。