- @m0_55117804


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
如果你想之后不想source,就去主目录的.bashrc文件自己加上去(这种ros基操就不在这说了)
在 PX4 无人机开发中,很多朋友花大价钱买了诸如或和芯星通 UM982定点疯狂画圈、定高上下漂移,表现甚至不如几十块钱的 M8N!其实,这大概率不是硬件的问题,而是你选错了通信协议。今天就用实测数据,为大家扒一扒 PX4 底层 EKF2 算法与 GPS 协议之间那个极其隐蔽的坑——天向速度(Vertical Velocity)。放弃标准 NMEA:尽量不要在高级飞控上使用纯净版的标准 NMEA
我在运行这自己的任务代码之后,一直报failsafe mode activated和failsafe mode deactivated切换。就可以解决了,原理是禁用调那个安全保护措施,因为这个问题是由无遥控控制输入导致的。
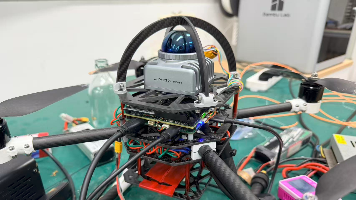
本文主要记录在 PX4 飞控体系下,使用 Intel RealSense T265 进行视觉定位(VIO)的调试过程。本项目采用 PX4 官方团队(Auterion 公司)当年专门为 T265 编写的桥接包。虽然官方已经删库,但有幸保留了当年的官方例程,开源地址如下:👉详细的编译与安装方法已在仓库的README中阐述,本文将重点讲解,以及。
图搜索最优性保证、实现简单实时性差、路径不平滑静态、小规模环境启发式智能全局搜索强、适合多目标收敛慢、参数敏感离线规划、复杂约束局部避障实时性好、反应快易陷入局部极小动态、未知环境AI(DRL/NN)自适应强、无需先验训练成本高、黑箱复杂、不确定环境采样法高维有效、概率完备路径质量不稳定非结构化、3D空间规划器/约束法轨迹平滑、满足动力学计算复杂自动驾驶、高速飞行这篇综述不仅是算法的罗列,更是技术
考虑向量方程对向量的导数:fyf1yf2y⋮fnyn×1而yy1y2⋮mm×1当其按照分子布局展开时即为∂ym×1∂fyn×1∂y1∂f1y∂y2∂f1y⋮⋮∂y1∂fny⋱∂y。