- @m0_45796409


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
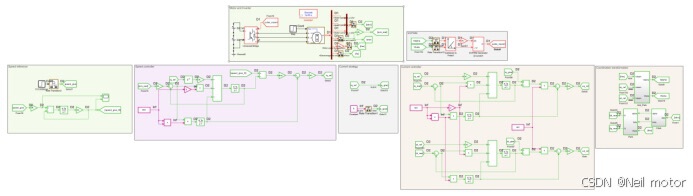
采用了一种基于降阶准谐振的扩展状态观测器的永磁同步电机无位置传感器控制策略。传统的线性扩张状态观测器(LESO)由于其低通滤波特性,不能很好地跟踪快速变化的反电动势,在此基础上,采用了一种在常规LESO内模中植入ROQR控制器的ROQR-ESO,以获得无相位滞后的反电动势.此外,采用了一种改进的NRM-PLL,将转子位置四等分后,只需三次迭代即可获得极精确的转子位置。
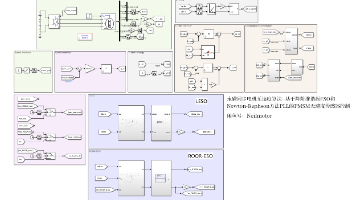
常规的永磁同步电机全速域无位置传感器控制通过复合两种位置观测器实现全速域的转子位置估计,然而,在电机频繁宽频域调速工况下,两种位置观测器频繁地切换,易导致估计的位置和转速振荡,并且两种位置估计方法需要单独的设计和调谐,增加了系统整定难度和算法复杂度。为此,采用了一种基于共振扩张状态观测器的内置式永磁同步电机统一全速域无位置传感器控制方法。首先,通过共振扩张状态观测器估计基频反电动势和高频反电动势。
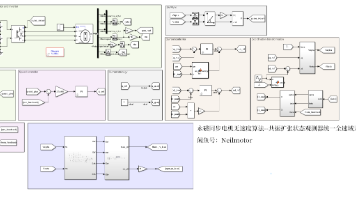
基于模型的无传感器控制技术在实现永磁同步电机(PMSM)的高性能控制方面得到普遍应用。然而,在估计的反电动势(BEMF)中总是存在由不可避免的电流测量误差引起的低阶谐波,传统基于模型的方法对这些低阶谐波无效,因为它们表现出受电机模型限制的低通特性,这增加了转子位置的估计误差,削弱了控制系统的性能,甚至可能导致系统不稳定。因此采用一种自适应广义复向量观测器(AGCVO)来精确估计反电动势。首先,基于
V/F 控制又称为恒压频比控制,给定VF 控制曲线 电压是频率的tt例函数 即控制电压跟随频率变化而变化以保持磁通恒定不变。
IF是一种转速开环,电流闭环的控制方式。即通过控制交轴电流和电角频率的大小来实现对电机转速的控制的方法。IF控制是变频调速过程中通过保持电流稳定,避免电流过大或过小。IF控制可以直接控制转矩电流,提高了电机输出转矩与负载转矩的匹配能力,可以避免电机运行过程中出现低频振荡。但因电流幅值不能自动调节,存在易失步,电流利用率低等问题。依据IF开环控制理论,基于瞬时无功功率建立了单电流闭环IF控制,提高了
在电机控制中根据场合要求会采用不同的电流控制策略。对永磁同步电机的4种主要电流控制策略进行了分析并总结了各自的特点。主要针对最大转矩电流比( MTPA)控制、零直轴电流( id = 0)控制、 单位功率因数( cos φ = 1)控制以及恒磁链控制方法,在转矩确定的情况下,对交直轴电流、定子电流及功率因数进行比较分析。id = 0控制设定直轴电流分量id等于零,即在定子电流中只有交轴电流分量,因此
超螺旋滑模观测器(super twisting algorithm SMO, STA-SMO)是一种二阶滑模算法,其二阶滑模控制面的轨迹绕着原点盘旋.由于观测器中加入了滑模切换函数的积分项,滑模轨迹是光滑连续的,有效降低了系统的抖振采用固定的滑模系数来实现转速和转子位置的精确估计,只能在较窄的转速范围内有较高的估计精度,系统抖振较大,对干扰的抑制能力差,不能满足对永磁同步电机驱动系统的控制可靠性要

以扩展卡尔曼滤波算法为基础,建立基于EKF算法的估算转子位置和转速的离散模型。实时性是扩展卡尔曼滤波器的一种特征,所以它可实时跟踪系统的状态并进行有效的输出,同时,它可以减少干扰、抑制噪声,其效果显著,即使当噪声估算不准确时,其依旧能够让观测器收敛。具体理论部分,可以参考袁雷老师的《现代永磁同步电机控制原理及MATLAB仿真》,这里不再赘述。
为了进一步提高内置式永磁同步电动机( IPMSM)的MTPA控制效果,针对现有基于虚拟正弦信号注入的MTPA控制方法存在的不足,提出了改进的基于虚拟直流信号注入的MTPA控制方法,避免使用滤波器,能够获得快速的MTPA轨迹跟踪性能下图为基于虚拟直流新号注入的MTPA控制系统原理框图。

将线性自抗扰控制器(LADRC)应用到永磁同步电机调速系统中,将电流环中的反电势耦合项、定子电阻压降和转速环中的负载转矩和粘滞摩擦等作为扰动量,并采用扩张状态观测器(LESO)和线性反馈控制律(LSEF)抵消转速环、电流环中的扰动,实现转速环、电流环的完全解耦控制,有效提高了低速、加载、卸载时的转速稳定性。