


- @lGSrsEpqUxi


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
最近在搞无人驾驶轨迹跟踪的项目,发现模型预测控制(MPC)真是个宝藏算法。2 基于自适应模型预测控制(MPC)无人驾驶汽车轨迹跟踪控制算法,基于MATLAB/simulink仿真,包含slx文件,支持MATLAB2018及更高,可支持修改代码,运用S-Function函数编写。2 基于自适应模型预测控制(MPC)无人驾驶汽车轨迹跟踪控制算法,基于MATLAB/simulink仿真,包含slx文件,
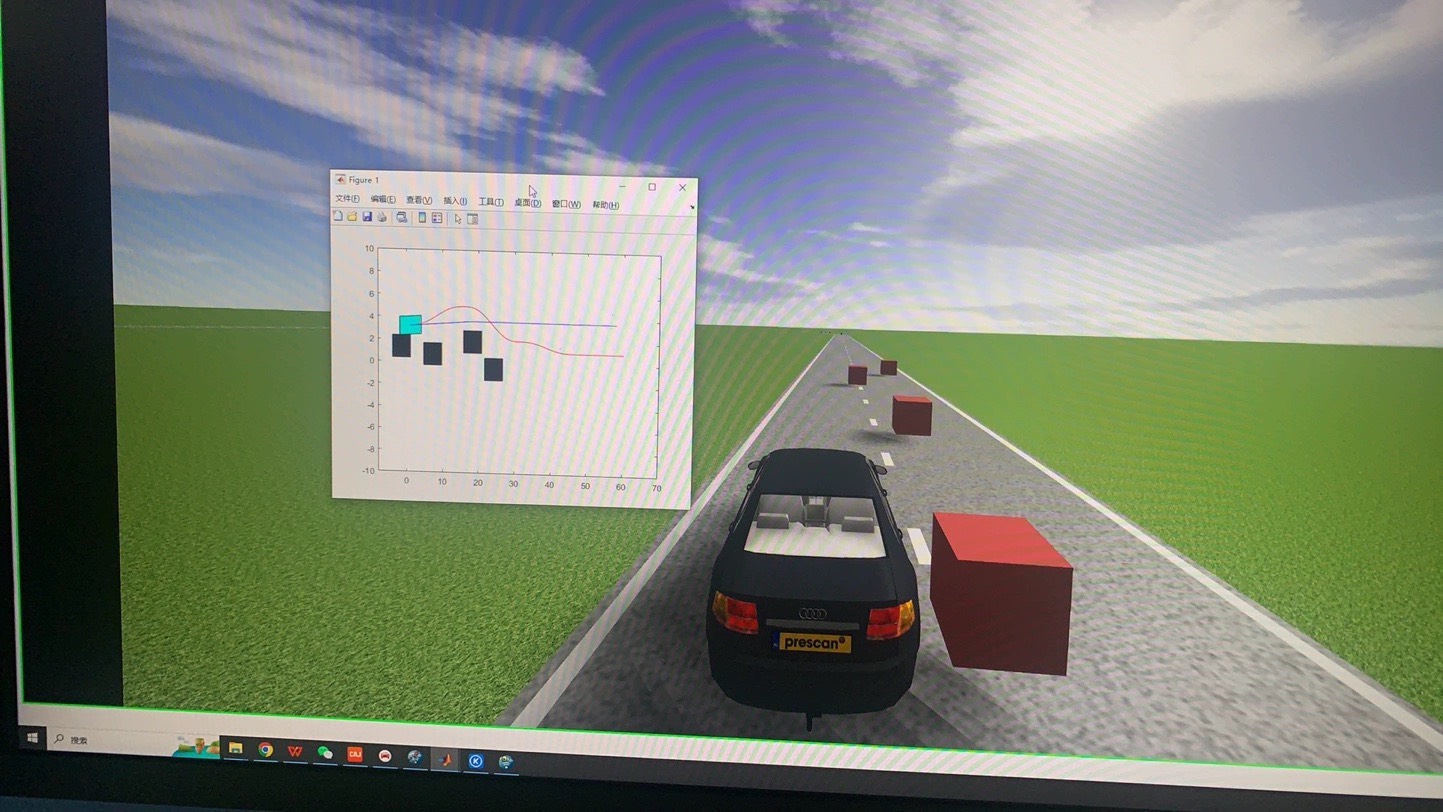
最近在折腾自动驾驶避障模型的联仿方案,用Prescan搞环境感知,Simulink搭控制算法,CarSim负责车辆动力学。这段代码藏着个小聪明——当检测到车辆靠近道路边缘时,通过动态调整LQR权重矩阵,让控制系统优先考虑保持车道而不是完美避障。自动驾驶不同工况避障模型(perscan、simulink、carsim联仿),能够避开预设的(静态)障碍物,后期可再优化下。自动驾驶不同工况避障模型(pe
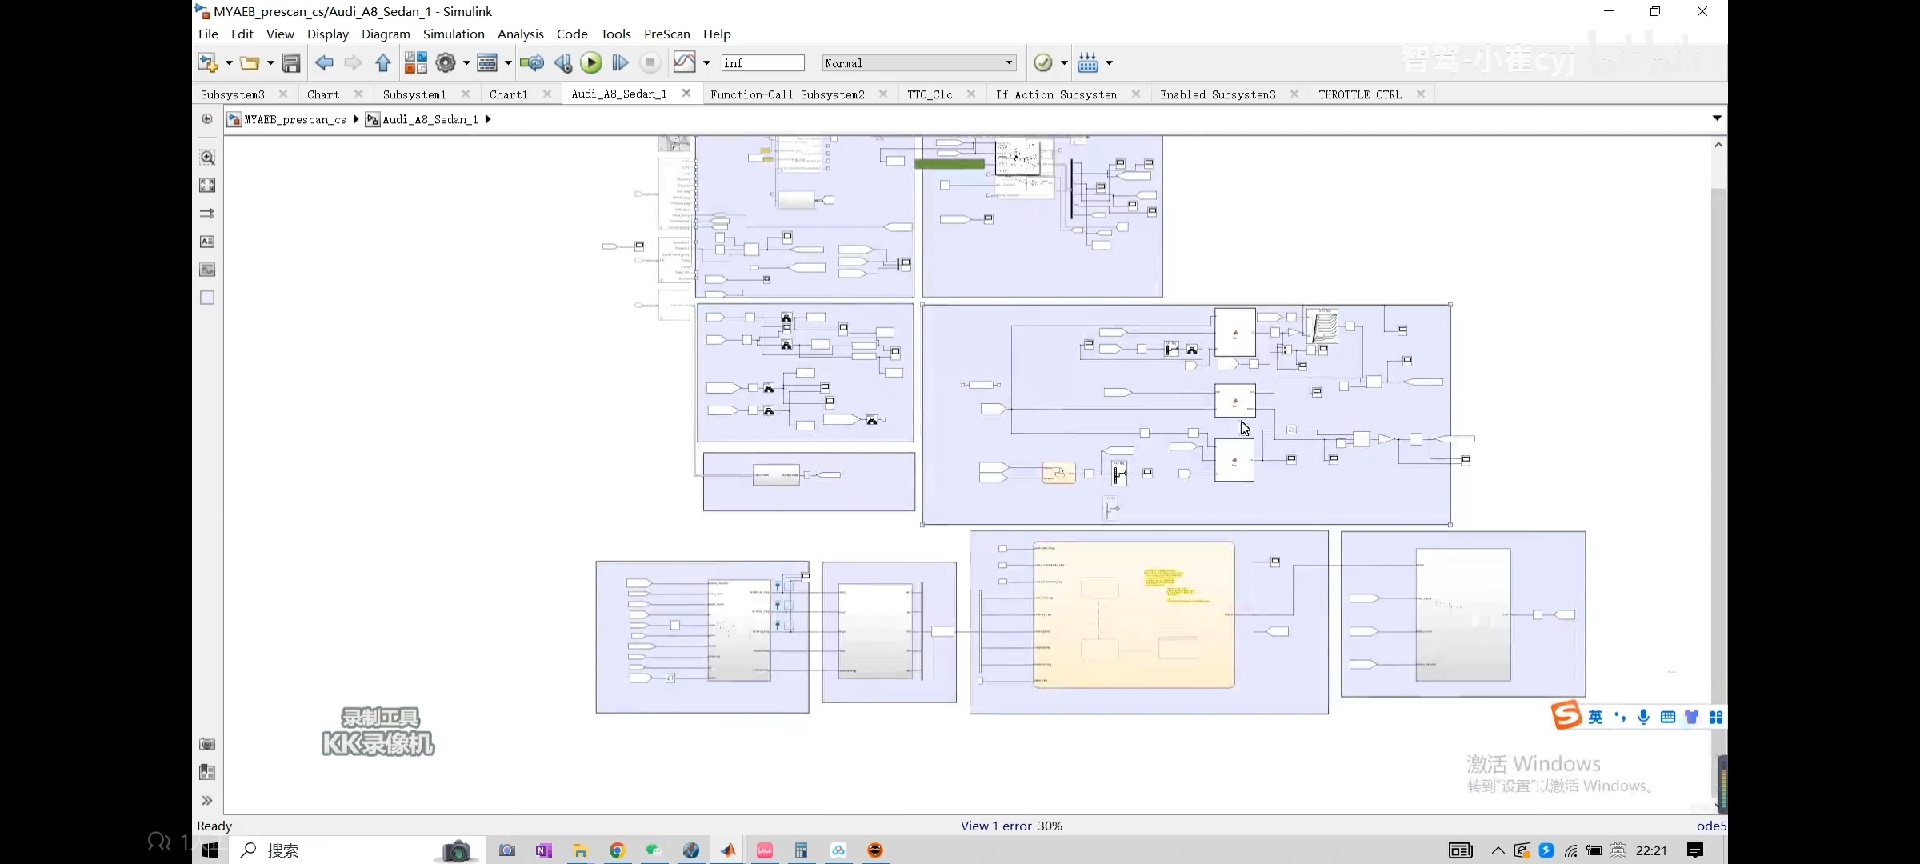
仿真和实车最大的差距在于——Prescan不会告诉你刹车片过热会衰减,Simulink也模拟不出驾驶员被AEB吓到时骂的那句脏话。然后丢进Simulink跑联合仿真,如果AEB在这种场景下误触发,大概率是TTC计算没考虑行人加速度。,但实际项目中,行人横穿场景(比如CPNA测试)还要考虑行人运动预测。一个骚操作是:在Prescan里给行人加随机运动扰动,测试AEB会不会被假动作骗过。在Presca
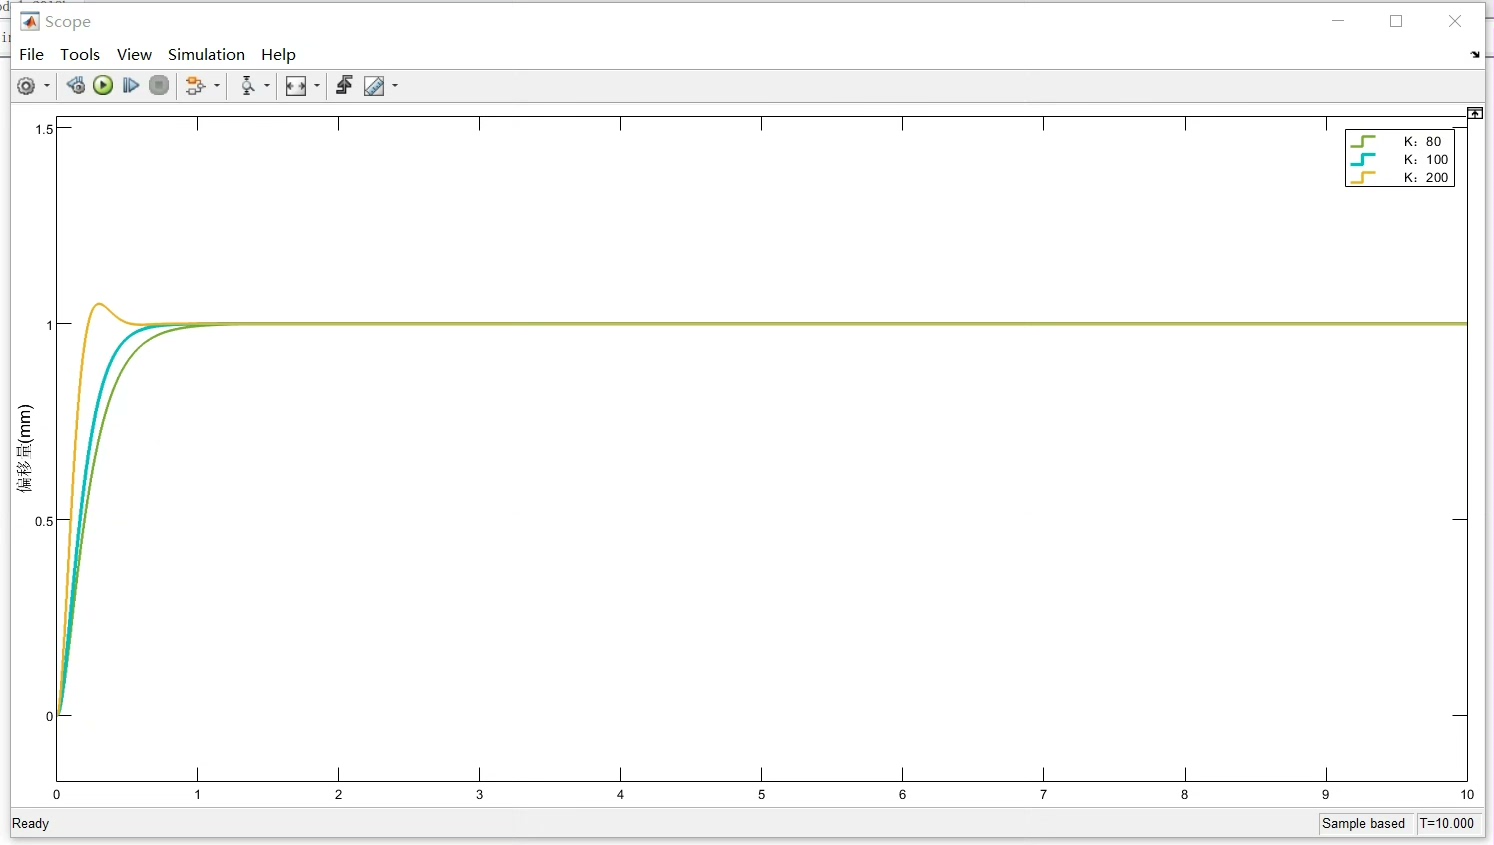
这个模型有意思的地方在于,当我们把刚度K调得特别大的时候,系统会表现出"死硬"的特性。举个栗子,设置K=500时,系统响应曲线就像根钢筋似的直挺挺的,碰到障碍物时接触力能飙到20N以上。这时候要是把惯性参数M从2降到0.5,迟滞现象瞬间消失,但代价是系统变得特别敏感,随便有点噪声就抖得跟帕金森似的。不过要注意代价函数的权重分配——给稳态误差多加了0.1的权重,结果优化出来的阻尼参数直接飙到上限值,
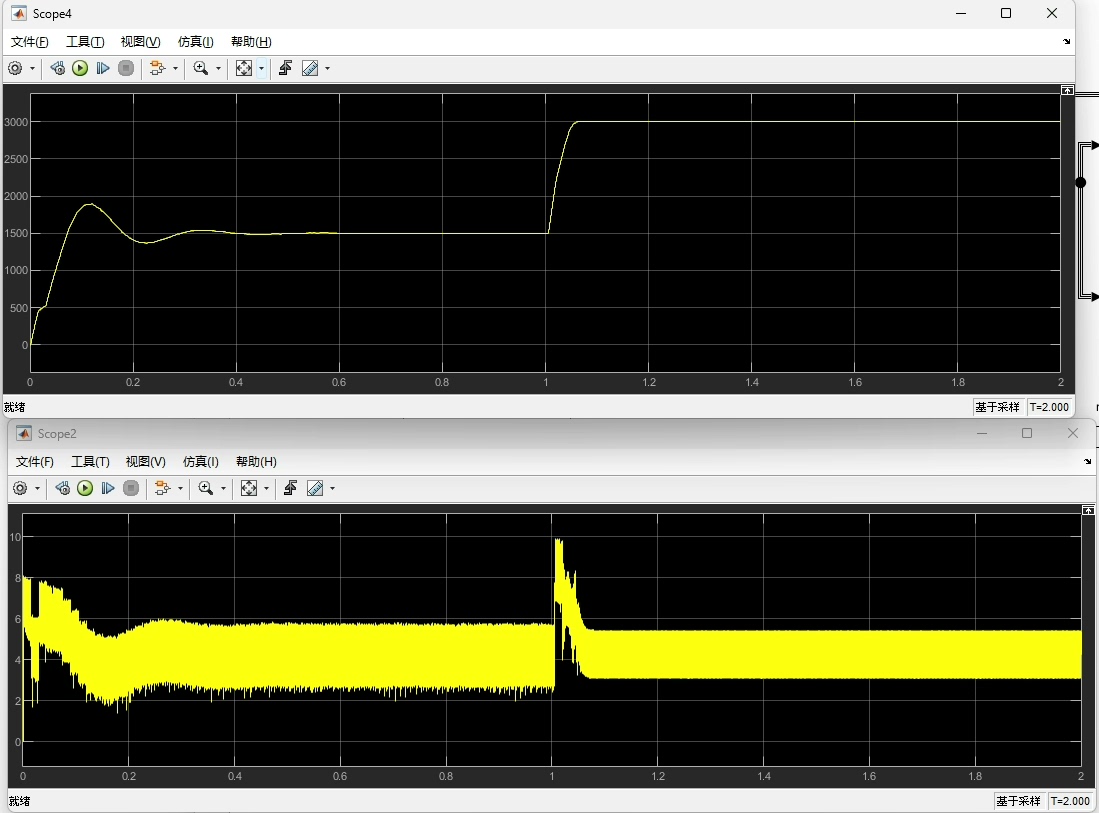
搞完这些再回头看,BLDC控制就像骑自行车——找到平衡点之后,剩下的就是细微调整姿势了。有个骚操作是把电流环带宽设成转速环的5-10倍,这样两个环路不会打架。传统PID调参能把人整崩溃,特别是遇到负载突变或者参数漂移,这时候就该让神经网络出来秀操作了。在Simulink里搭BLDC模型就像拼乐高,关键得把霍尔信号和PWM生成逻辑整明白。2) 基于神经网络PID的无刷直流电机BLDC的转速控制;2)
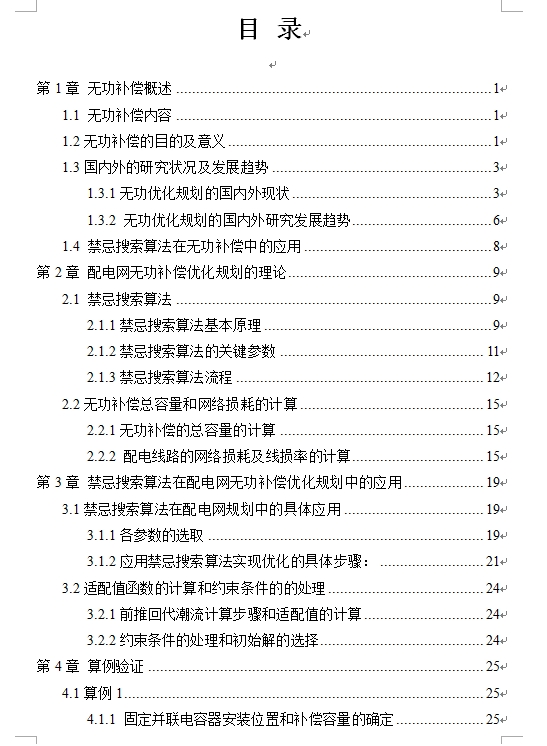
跑完记得看output里的收敛曲线图,正常的曲线应该是前50代剧烈下降,之后像心电图一样波动下降,要是看到曲线走成水平线超过100代,赶紧检查你的邻域生成是不是步子迈太大了。基于禁忌搜索算法Tabu搜索(TS—Tabu search)的配电网无功补偿的优化规划代码,电容器的选址和定容,配套文X+程X,完美运行,适合学习。基于禁忌搜索算法Tabu搜索(TS—Tabu search)的配电网无功补偿的
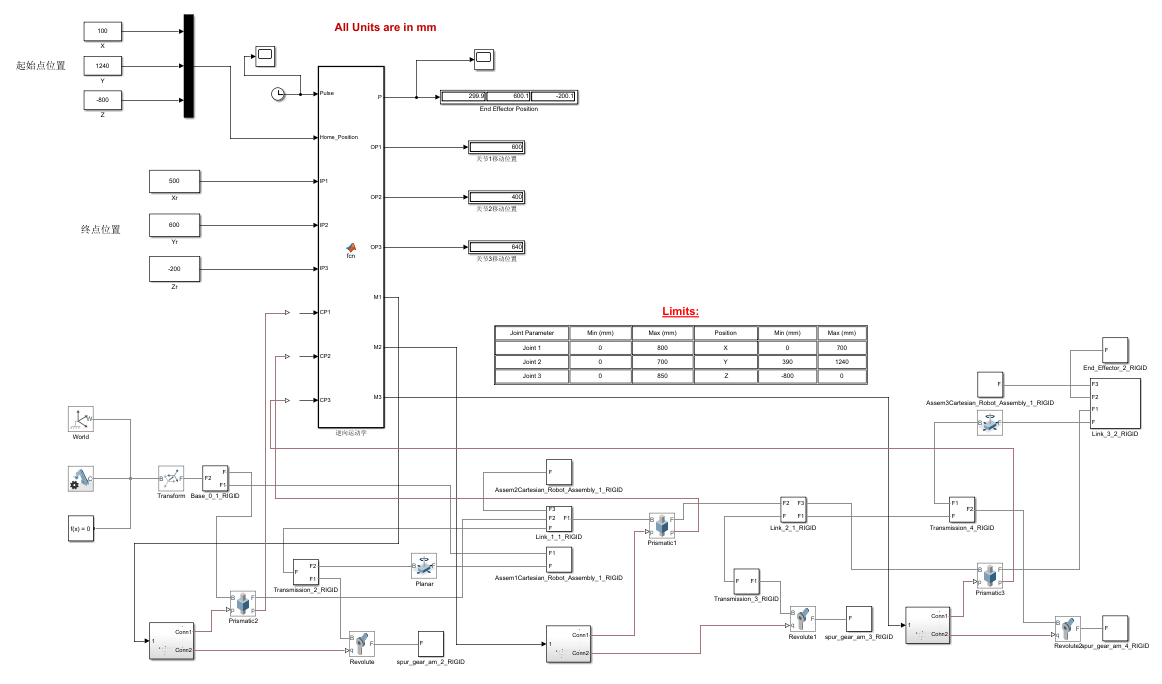
别被那个突然弹出的坐标系吓到,那堆红绿蓝箭头就是机器人的身份证,X轴方向的直线导轨正在模型里闪着银光。右键点击模块选Mask Editor,画个萌萌的机器人图标,仿真时看着自己设计的封面在动,成就感比写完代码瞬间更持久。仿真模型里那些跳动的曲线,此刻都化作现实世界中精准的机械运动,连空气里都飘着淡淡的润滑脂味道。这铁家伙的机械臂正悬在距离我鼻尖三十公分的位置,屏幕上跳动的MATLAB报错提示让我意
abb机器人外部启动,博图v16,FB功能块,送西门子与abb机器人profinet通讯配置说明,程序含gsd,需要实体机器人有888-2或者888-3选项,否则只能硬接线了,一般机器人自带板卡是dsqc1030,或者dsqc652。在自动化控制领域,ABB机器人与西门子设备的协同工作十分常见。今天就来聊聊如何实现ABB机器人与博图V16通过Profinet通讯,并实现机器人的外部启动。

C#物联网平台服务器框架源码。这套带码是通过C#编写集成IOCP高性能高并发优势服务器服务源码。带手机appdemo源码具体具备功能如下:1、具备EF6+mssql数据库功能,可更改为MYSQL或SQLITe.2、自带WEB API服务,抛弃IIS支持。用户可以通过WEB前端直接读取远程设备数据以及下发控制指令。WEB API功能有服务器日志查询、WEB API接口认证用户管理、远端设备注册管理、

CS710 烧录软件是针对汇川变频器专门开发的工具。它的界面设计简洁明了,操作相对容易上手,即使不是专业的电气工程师,经过简单学习也能熟练使用。
