- @jIwwMTdC


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
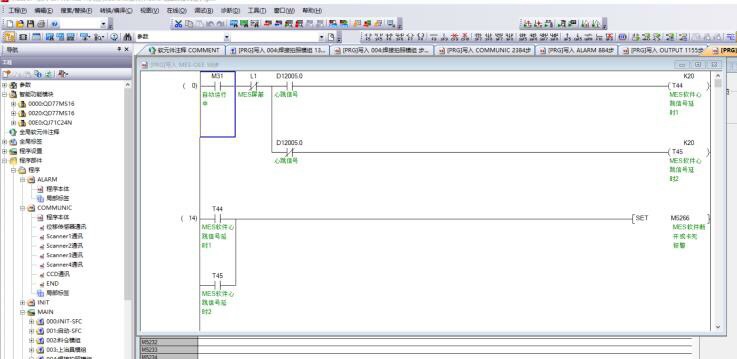
三菱Q系列PLC程序,该设备由24个伺服电机、1套焊接机、2套CCD、4套扫码枪、6套位移传感器组成,电气控制采用三菱Q系列Q06UDV型CPU,内置以太网通过TCP/IP形式与上位机CCD及扫码枪通讯,两套QD77MS16定位模块控制伺服,外加QJ71C24N用于与位移传感器通过ModBus RTU协议进行串口通讯获取数据,另外运用三菱MX 控件与上位机通讯完成与客户MES系统闭环控制,轴控采用
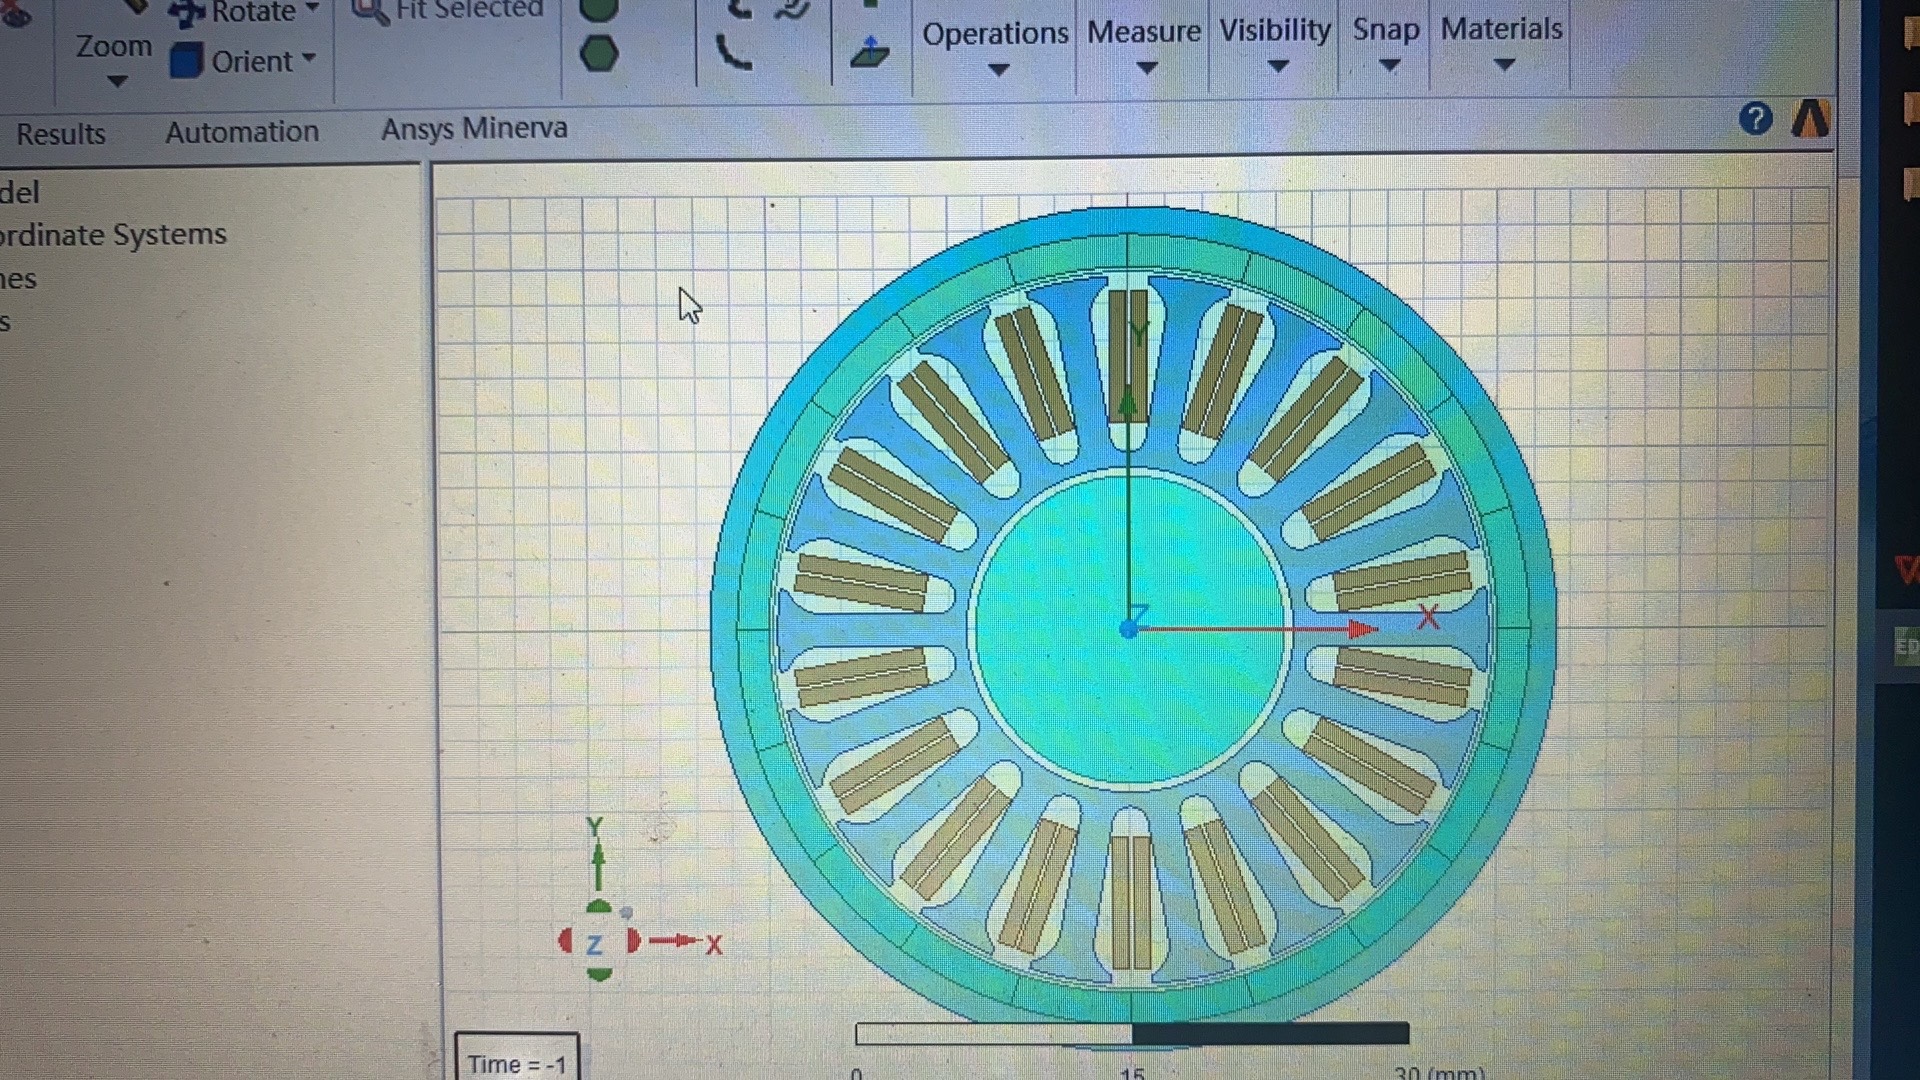
用Maxwell的RMxprt模块建个模板,参数设置里把"Radial Airgap Length"改成负数,系统就自动识别成外转子结构了,这招比手动画模型省事得多。最后说个实测有效的优化技巧:把转子磁钢分成三段不等厚设计,中间段加厚0.2mm,边缘递减。这招能让空载反电势波形THD直降3个百分点,实测某款8极12槽电机转矩脉动从18%干到12%,效果比斜极还猛,关键是工艺难度没增加。注意方向参数
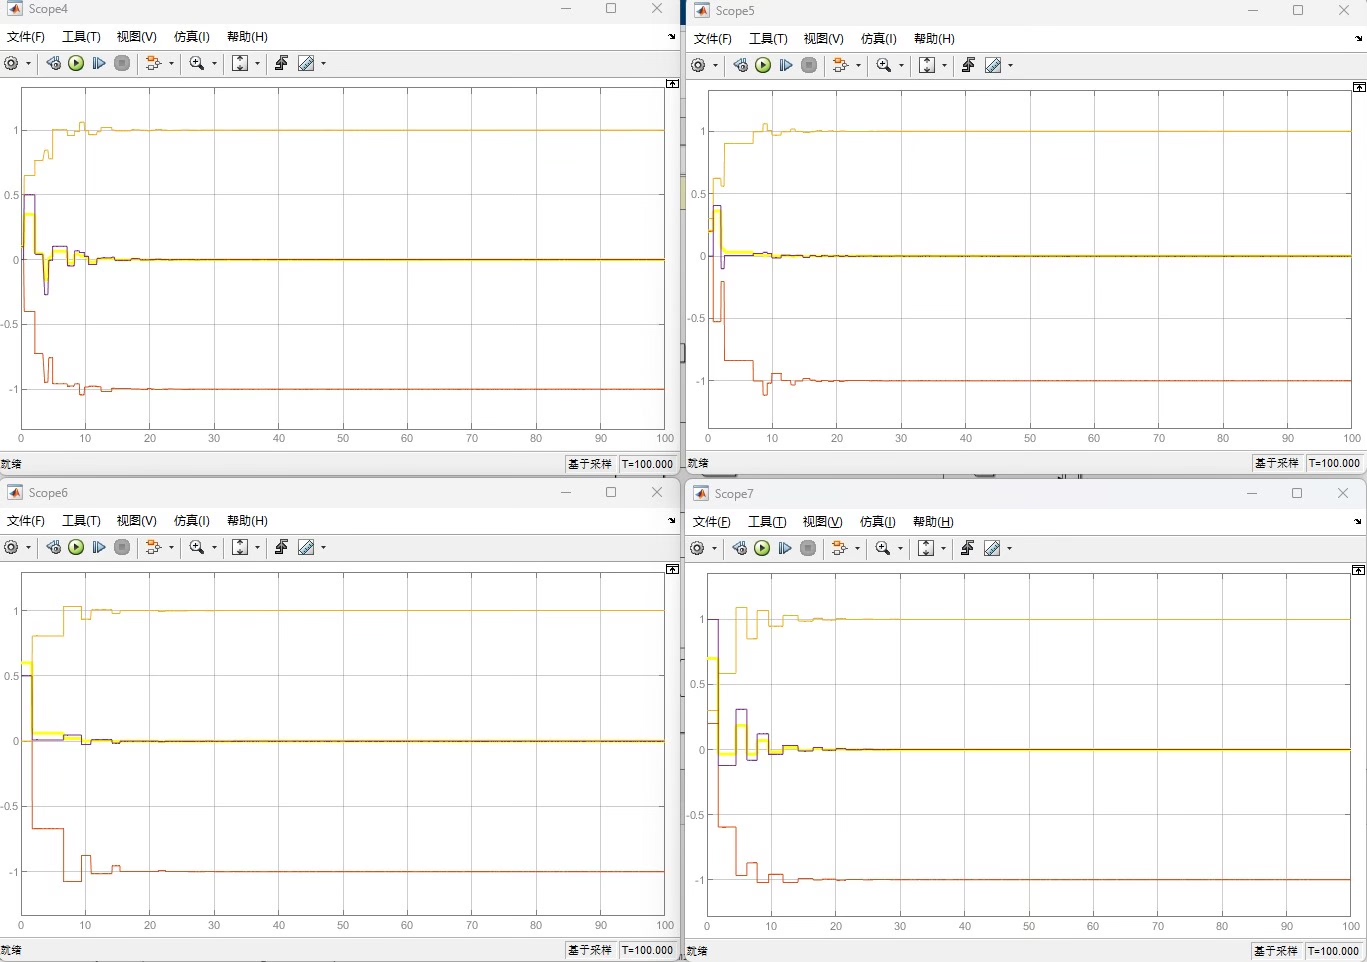
基于事件触发机制的多智能体系统事件触发控制,Matlab数值仿真实验。在多智能体系统(MAS)的研究领域,事件触发控制逐渐崭露头角,成为优化系统性能、减少资源消耗的重要手段。与传统的时间驱动控制不同,事件触发机制仅在特定事件发生时才进行控制动作的更新,大大降低了通信和计算负担。
强化学习算法,DDPG算法,在simulink或MATLAB中编写强化学习算法,基于强化学习的自适应pid,基于强化学习的模型预测控制算法,基于RL的MPC,Reinforcement learning工具箱,具体例子的编程。根据需求进行算法定制:1.强化学习DDPG与控制算法MPC,鲁棒控制,PID,ADRC的结合。2.基于强化学习DDPG的机械臂轨迹跟踪控制。3.基于强化学习的自适应控制等。4

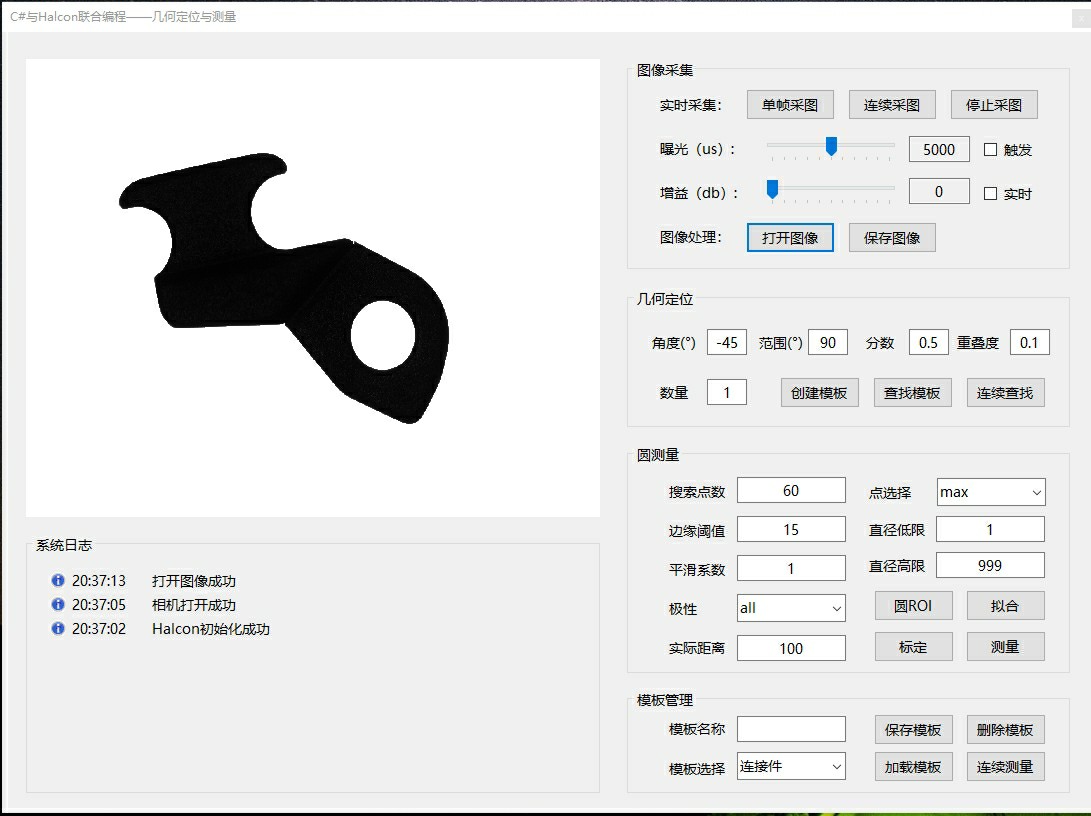
C#与Halcon联合编程写的视觉几何定位与测量框架程序,内容包括几何定位方面的模板创建和查找,支持圆测量方面的圆ROI,拟合,标定和测量,还支持整个模板的保存,删除和加载,同时支持相机单帧彩图和连续彩图,这个属于Halcon在C#基础的入门课程,适合Halcon与C#联合编程的初学者。整套框架跑起来后,在1200mm的金属件上实测定位精度±0.05mm,测量节拍能到300ms/件。加载时反过来操
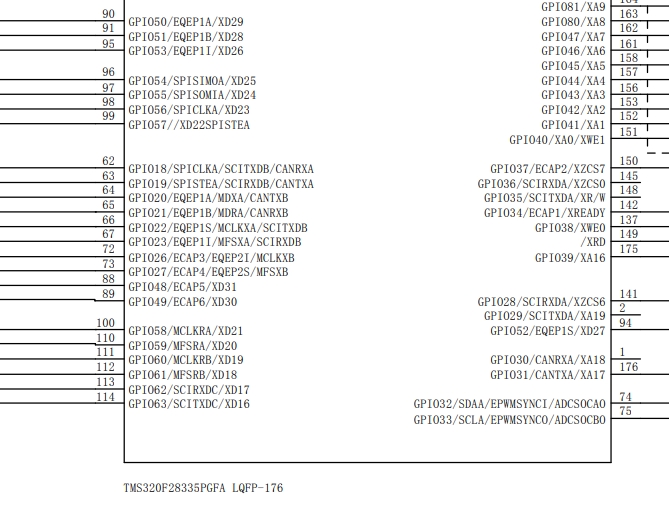
这时候再往COE字典里写607Ah目标位置,伺服应该会发出轻微嗡鸣——别慌,这是正常现象,跟老式硬盘寻道声差不多。TI的TMS320F28335这块DSP芯片算是老江湖了,主频150MHz还带FPU,对付多轴联动的算法绰绰有余。但要注意不同品牌伺服的参数页偏移量可能暗藏杀机,某次我把松伺服的加速时间参数写到了安川的扭矩限制地址,结果电机直接开启狂暴模式...(建议操作前先买好保险)曾经有个兄弟忘了
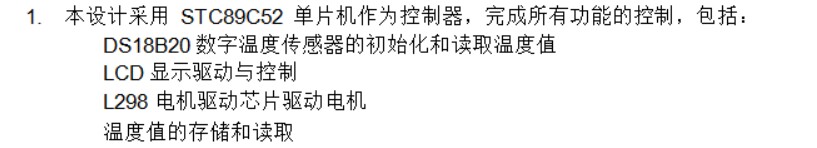
通过这次基于51单片机的温度控制直流电机转速Proteus仿真设计,我们实现了一个简单但实用的温度控制系统。从电路搭建到程序编写,每个环节都紧密相连。项目提供了完整的程序工程文件以及参考代码,还有相关参考文档,无论是初学者学习单片机应用,还是有经验的开发者寻找新思路,都具有一定价值。希望大家能从中获取灵感,在自己的电子设计项目中灵活运用。
FOC矢量控制永磁同步电机全速域无位置传感器控制。转子磁场定向控制全速域无位置传感器控制永磁同步电机PMSM低速采用高频脉振方波注入法。中高速采用改进的SMO滑膜观测器。转速切换区域采用的是加权切换法。带有参考资料和说明文档,仿真模型。在电机控制领域,永磁同步电机(PMSM)凭借其高效、高功率密度等优势,被广泛应用。而FOC矢量控制结合全速域无位置传感器控制技术,更是为PMSM的精准控制开辟了新的

前后端全开源还能打包H5和APP,多用户多仓库的设计特别适合连锁店场景。仓库模块的树形结构可以套用现成组件,但注意深度别超过三级,手机端展示会变形。整个项目最费劲的是状态机设计,特别是退货流程要和采购/销售状态联动。1、支持采购单录入、审核、入库、退货等采购过程中的记录追踪。1、支持采购单录入、审核、入库、退货等采购过程中的记录追踪。2、支持销售、出库、销售审核、出库审核、退货等跟踪。2、支持销售

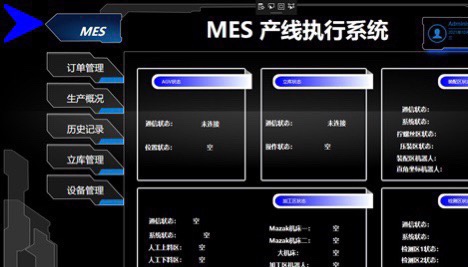
代码本身不依赖任何商业中间件,纯 .NET 4.5 + SuperSocket + SQL Server Express,却实现了“订单-出库-搬运-加工-检测-装配-回库”的完整闭环。一套面向离散制造的 WPF-MES 产线执行系统,在 101 个源码文件、4 万余行代码的体量下,用“软 PLC + 数据库 + Socket” 的三层架构,把 AGV、立库、加工、检测、装配五大区域串成一条“黑灯