- @jDPvYjdteF


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
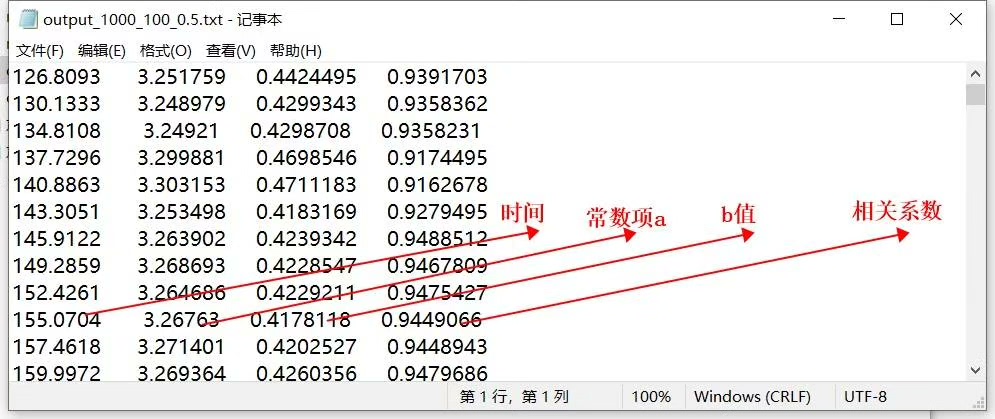
今天咱们直接上硬货,用Matlab整一套带滑动窗口的b值计算脚本。老规矩,先看核心逻辑再拆解细节。代码里藏了个小彩蛋:如果用parfor替换主循环的for,配合并行计算箱,处理百万级事件数据也能跑得飞快。相关系数R的妙用:当R²<0.7时,说明该窗口的数据质量可能有问题,这时候的b值可信度需要打个问号。可根据需要自主调整窗口大小、滑动步距还有震级间隔,可输出b值、时间和相关系数等,带有简明扼要的注
咱们这个系统有个很厉害的特点,就是可以自定义期望轨迹。只要能给出纵向位置x、横向位置y和位移量s这几个关键信息,就能实现路径跟踪。# 假设这里是导入轨迹数据的函数# 这里只是简单示例,实际要从外部导入真实数据print(f"导入的纵向位置 x: {x}")print(f"导入的横向位置 y: {y}")print(f"导入的位移量 s: {s}")这段代码模拟了从外部导入轨迹数据的过程。在实际应用
基于Matlab与simulink搭建的六自由度水下机器人运动模型,采用了滑模控制,实现了轨迹无差度跟踪效果,用S-function和Matlab function搭建的,可以互相替换使用,有大量的注释说明,有说明文档。基于Matlab与simulink搭建的六自由度水下机器人运动模型,采用了滑模控制,实现了轨迹无差度跟踪效果,用S-function和Matlab function搭建的,可以互相
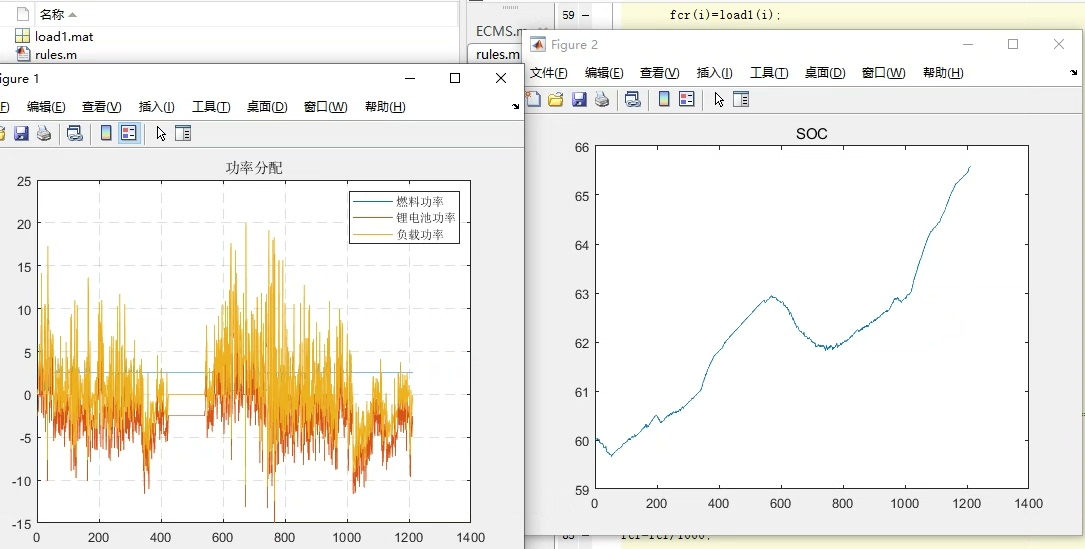
定义状态这里简单地用数字来代表不同的状态,方便后续在程序里进行逻辑判断和处理。比如代表充电状态,在实际应用中,当电池电量较低且燃料电池有多余能量时,系统可能就会进入这个状态。
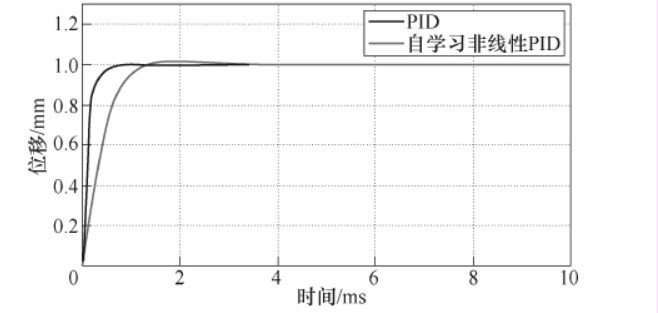
后来才发现是机械结构的谐振频率刚好落在控制带宽里,这提醒我们:搞控制不能只盯着屏幕,得学会听电机的声音——正常运行时应该是平稳的蜂鸣,要是出现间歇性颤音,八成是遇到了谐振点。窗外的月亮照在电机光洁的动子上,忽然觉得这铁疙瘩竟有几分优雅——当算法与机械达成微妙平衡时,冰冷的金属也能跳出精准的舞蹈。"隔壁工位的硬件工程师扔过来包辣条,"电流环带宽起码得是位置环的十倍,你这积分时间设成200ms,电机能
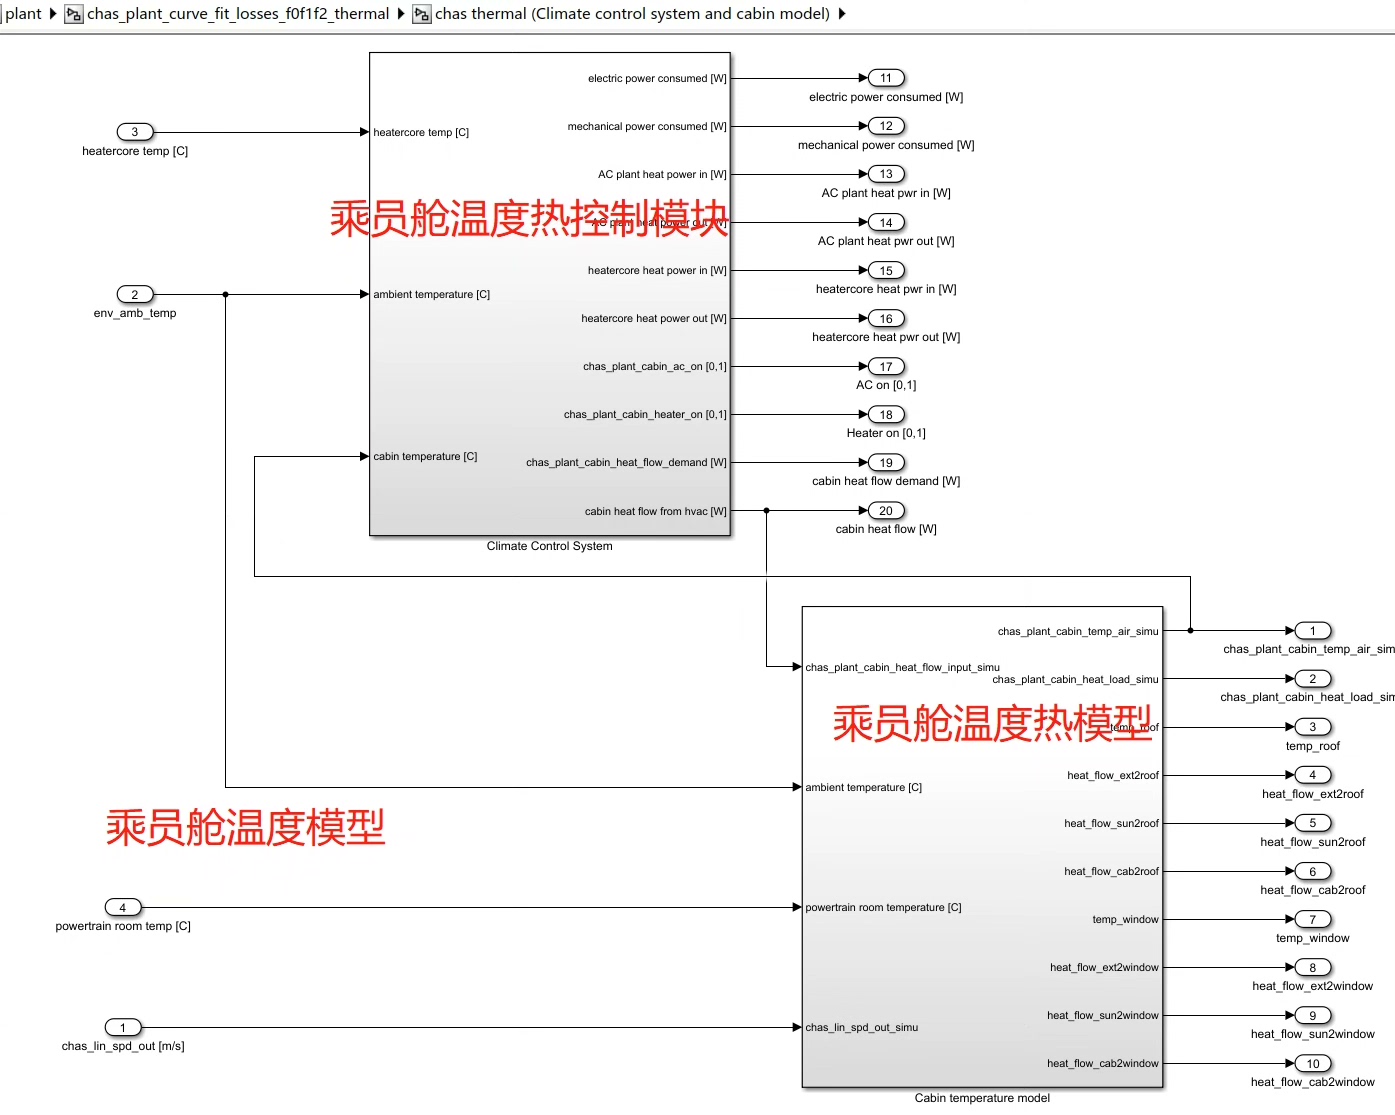
也可提供其他变种构型,不考虑热管理建模,例如p1,p2,p4,p1+p3,p1+p2,p1+p2带档位,p1+p3带档位,evt,ser串联,传统车,前后轴双电机驱动,液压驱动,燃料电池汽车,纯电动汽车,前后轴不同驱动形式等,具体可技术沟通。也可提供其他变种构型,不考虑热管理建模,例如p1,p2,p4,p1+p3,p1+p2,p1+p2带档位,p1+p3带档位,evt,ser串联,传统车,前后轴双
不过最实用的反而是注释加密——把关键参数用拼音缩写标注,比如JSSD=加速度,YXL=允许量,懂的都懂。建议在封装时统一使用工程单位(毫米/秒),在底层做单位转换。Halcon联合C#贴片机程序,带运动控制部分,四轴运动使用 国内性价比很高的雷赛驱动卡,非常方便,程序带注释,懂一点C#和Halcon的改一下可以直接使用,减少开发周期。Halcon联合C#贴片机程序,带运动控制部分,四轴运动使用 国
今天咱们拿7自由度模型开刀,用角阶跃输入实测无迹卡尔曼滤波(UKF)和EKF的状态估计效果,重点怼车速、质心侧偏角和横摆角速度这三个硬骨头。车辆状态估计,无迹卡尔曼滤波UKF车辆状态估计,扩展卡尔曼滤波EKF,无迹卡尔曼滤波UKF。车辆状态估计,无迹卡尔曼滤波UKF车辆状态估计,扩展卡尔曼滤波EKF,无迹卡尔曼滤波UKF。角阶跃输入+整车7自由度模型+UKF状态估计模型+附送EKF状态估计模型,角
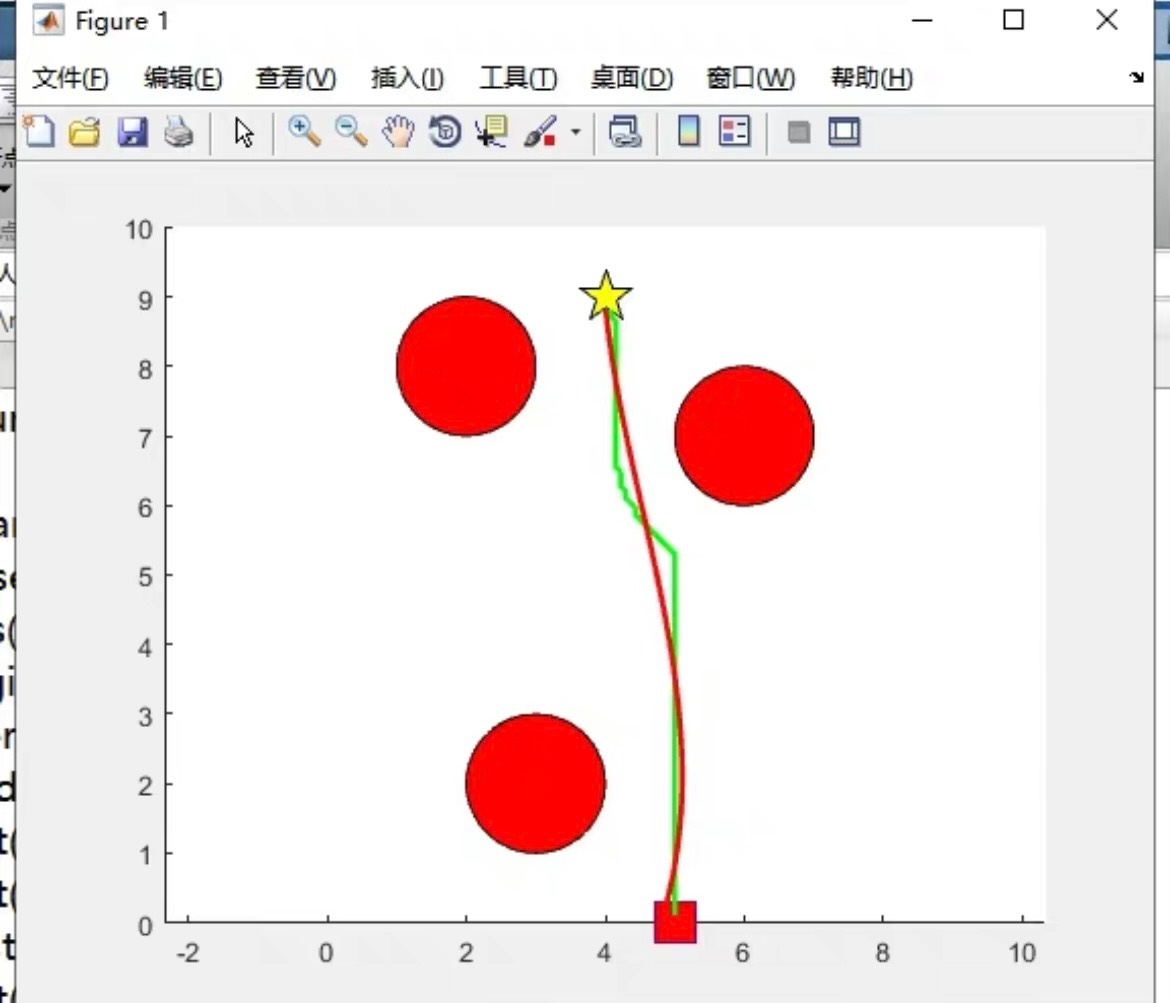
这个循环里藏着三个关键机制:障碍物位置更新频率设为20Hz,步长step_size动态调整(0.1-0.5自适应),还有碰撞检测后的快速重规划。实测中搭配0.3秒的规划周期,能在移动障碍物场景下保持90%以上的通过率。这套系统还能整更多花活:把A*生成的全局路径作为势场法的初始路径,或者在RRT的随机树生长阶段引入势场约束。当多个障碍物同时进入作用范围时,斥力会矢量叠加,形成动态合力场。可自行设置
调参时有个骚操作:先闭着眼睛把PI参数调到系统不炸,再上重复控制微调。重点盯着重复控制增益k_rc,这货超过0.8容易自嗨振荡,低于0.3又变摸鱼达人。这搭配就像老司机带萌新——PI负责油门刹车快速响应,重复控制当领航员修正路线。最后丢个Simulink调试彩蛋:当看到输出波形开始鬼畜时,别急着砸键盘,先把重复控制的延迟拍数检查三遍。今天咱们就扒一扒重复控制这个老演员是怎么在双环结构里唱戏的。AP