


- @a1691125058


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
把开源 VLN 模型 LightNav-0 接到课程底盘 DM-H65 的 MuJoCo 数字孪生上,跑通指令、预测、碰撞检查、MPC 跟踪、再观察的闭环,全程在一块 Jetson AGX Orin 上本地推理。本文记录 CAD 到仿真的搭建、闭环里的恢复行为、严格安全审计模式的真实开销,以及一个容易骗自己的坑。仿真实录,开发中版本

在jetson上部署nasa开源的视觉推理引擎

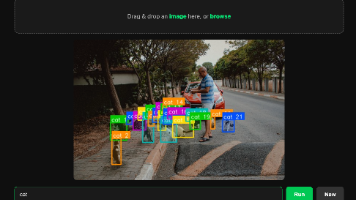
摘要 NVIDIA的LocateAnything-3B开放词汇目标检测模型通过自然语言描述实现任意类别检测,但官方要求16GB显存的Jetson Thor设备。本文介绍了在8GB Jetson Orin NX上通过4-bit量化将模型压缩至2.9GB显存成功运行的实践。内容包括项目背景(开放词汇检测的价值)、硬件配置(reComputer Thor J6015)、批量化引擎实现(保留原生MTP解码
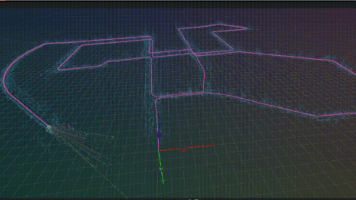
主要介绍了如何在Jetson Orin NX / Nano 系列上部署 NVIDIA Isaac ROS Visual SLAM (cuVSLAM),并通过 PyCuVSLAM Python 接口 快速实现一个视觉里程计与建图系统。
本文介绍了在Jetson Orin NX上部署NVIDIA开源6D位姿估计系统FoundationPose的全流程。主要内容包括:硬件环境配置(Jetpack 6.2、CUDA 12.6)、项目依赖安装(PyTorch 2.3、PyTorch3D等)、模型数据下载、以及关键库的编译安装(pybind11、Eigen、nvdiffrast)。特别针对Jetson平台的特殊性提供了详细的安装指导,如G
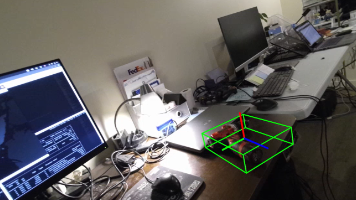
本文介绍了在Jetson Orin NX上部署NVIDIA开源6D位姿估计系统FoundationPose的全流程。主要内容包括:硬件环境配置(Jetpack 6.2、CUDA 12.6)、项目依赖安装(PyTorch 2.3、PyTorch3D等)、模型数据下载、以及关键库的编译安装(pybind11、Eigen、nvdiffrast)。特别针对Jetson平台的特殊性提供了详细的安装指导,如G