- @a111776


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
<think>我们根据内容生成摘要,≤150字。内容是关于Rebucca工业监控软件,支持多路视频接入、YOLO检测、布控报警等。需要概括主要功能和特点。</think>Rebucca是工业监控软件,支持GB28181/RTSP多路视频接入,YOLO小模型检测与OpenAI大模型复核,实现多边形布控、入侵/越线等规则报警。采用MIT开源协议,提供Web控制面板,支持多语言,

<think>我们根据要求生成≤150字的文章摘要。内容是关于SOP行为监控系统开源项目yolo,基于YoloDotNet的工业级机器视觉检测系统。摘要需简洁概括项目核心。注意字数限制。</think>基于YoloDotNet的工业级视觉检测系统,采用模块化插件架构,配置驱动,支持SOP合规检测、缺陷检测等场景。集成YOLO检测/分割/姿态/OBB模型,提供ROI管理、相机

摘要: RustDesk是一款开源远程桌面软件(AGPL-3.0协议),核心优势在于允许用户完全自建ID服务器(hbbs)和中继服务器(hbbr),实现数据自主。相比TeamViewer、向日葵等闭源工具,它无商业用途限制,支持端到端加密,流量可走P2P直连或私有服务器兜底。其轻量化服务端(1C1G即可部署)支持多平台互控、现代编解码及文件传输等功能,适合IT团队、中小企业及隐私敏感场景。通过Do

视觉传感器技术综述 视觉传感器是集成光学、感光元件与处理器的智能设备,分为五大类型:Event相机通过异步事件流捕捉微秒级动态变化,适用于高速场景;全景相机采用多镜头拼接实现360°环境采集;RGB-D相机融合深度与色彩信息,含结构光(高精度近距)和ToF(远距动态)两种技术;双目相机基于立体视觉测算深度,但受纹理和光照影响;单目相机依赖算法重建3D信息,成本低但精度有限。各类传感器在工业检测、自

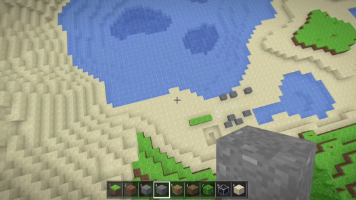
我的世界 · 网页版(Minecraft Web)一个用 Three.js + React + TypeScript 从零实现的网页版《我的世界》复刻:无限体素地形、挖掘与建造、第一人称操作、昼夜循环、存档……全部逻辑与纹理均为程序化生成,零外部素材、零后端。粉丝复刻作品,仅供学习交流,非官方游戏。渲染要点:每个区块合并成一个 BufferGeometry(仅暴露可见面),顶点色烘焙面亮度 + A
CodePilot 0.5.1是一款基于Claude Code Agent的Windows桌面端编程助手工具,提供可视化GUI界面替代传统命令行交互。主要功能包括:对话式编程(支持Markdown渲染和代码高亮)、会话管理(SQLite本地存储)、项目感知上下文、权限控制、多模型切换(Opus/Sonnet/Haiku)以及Token使用统计等。采用Electron+Next.js技术栈构建,支持
<think>我们只需要根据内容生成≤150字的摘要。内容详细描述了一个ROS2动力学控制器项目。需要提炼核心:6轴机械臂仿真、GUI、MoveIt2、TRAC-IK、Pilz规划、ros2_control、计算力矩控制(CTC)、Kalman滤波、Pinocchio动力学、摩擦补偿、跟踪精度<0.01mm、系统辨识、E-Stop、影子机器人、Docker/Ubuntu支持等。摘

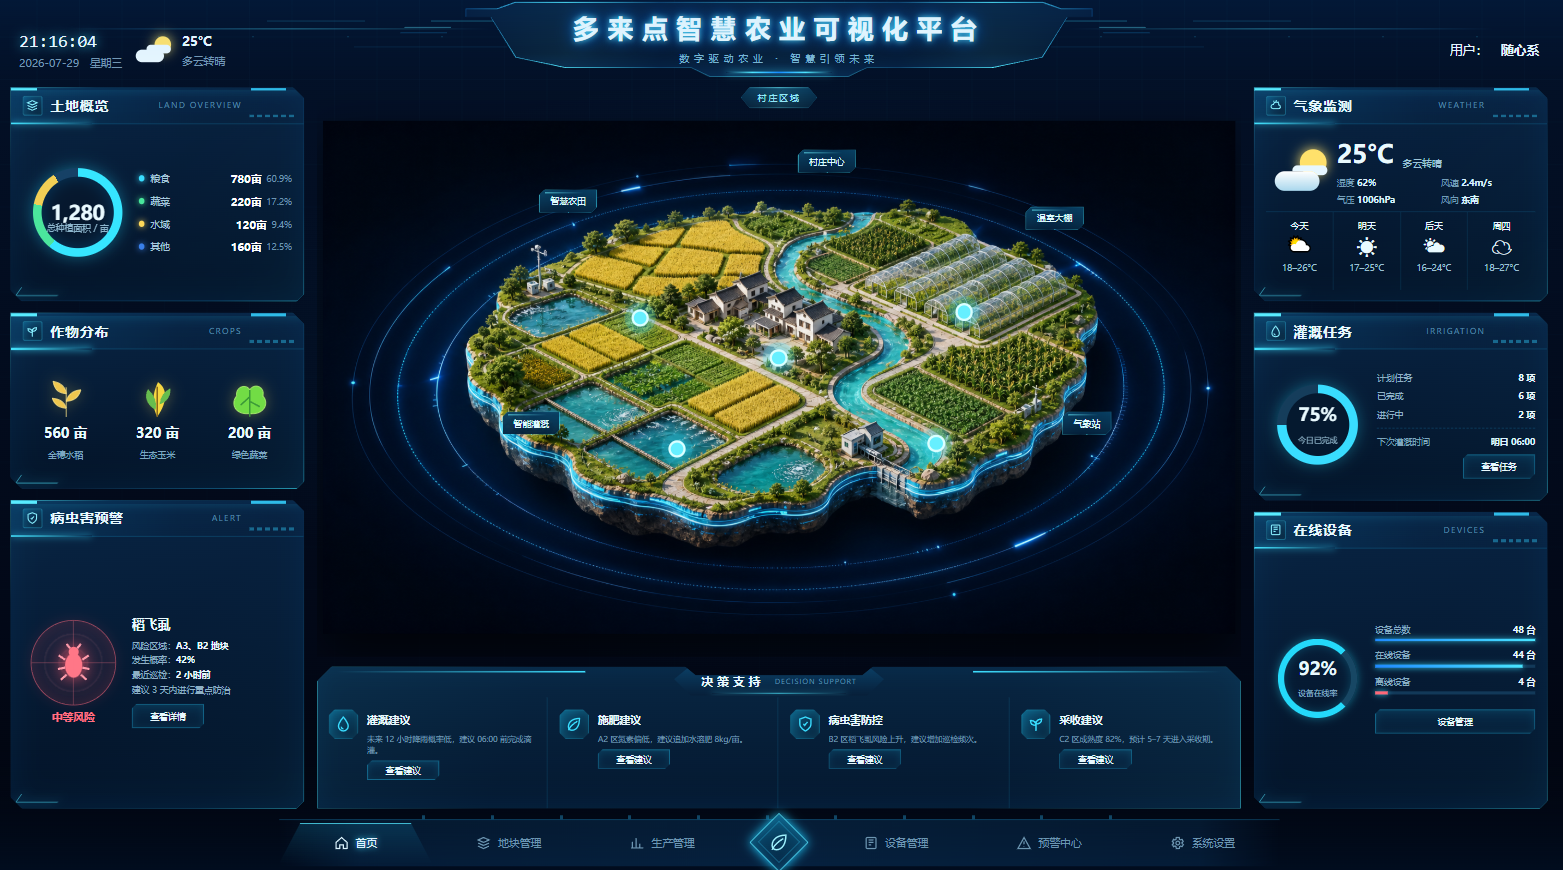
《智慧农业数字孪生可视化平台》是一款基于原生Web技术的农业数据大屏解决方案,采用1600×900标准比例设计,支持浏览器窗口等比缩放。平台以深海军蓝与青蓝HUD风格构建统一视觉体系,核心功能包括:中央数字孪生农场主场景(含农田/温室/水域等要素)、六大业务模块(土地概览/气象监测/病虫害预警等)、四类决策支持功能及热点交互系统。项目为纯静态页面架构,无需构建即可部署,支持通过Python本地服务
直接告诉每个关节"从当前角度转到目标角度",中间过程在关节角度空间做线性插值。末端在三维空间里走出什么曲线?——不知道,也不管(通常是弧线)。告诉末端执行器在空间中的具体坐标和朝向,让末端走出你指定的直线/曲线。关节怎么转?IK 算去。对应工业机器人的MoveL指令,用于焊接、涂胶、写字等对路径有要求的任务。IK 无解导致轨迹断裂:目标点超出工作空间/奇异区。对策:规划时就做可达性检查;用上一帧解
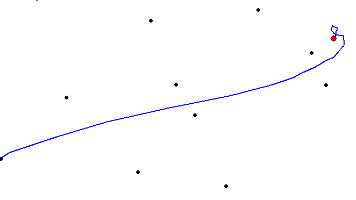
本项目开发了一个基于LSTM的鼠标轨迹生成系统,通过采集真实鼠标移动数据训练神经网络模型,模拟人类自然的鼠标移动轨迹。系统包含数据采集、模型训练和轨迹生成三个核心模块,采用PyTorch实现双层LSTM网络结构。用户可通过GUI界面采集轨迹数据,训练后模型能生成逼真的移动路径,适用于用户行为模拟等场景。项目提供完整的代码实现和参数调整接口,支持轨迹平滑度控制等功能,为人机交互研究提供了实用工具。