


- @ZvUUNRLrkJx


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
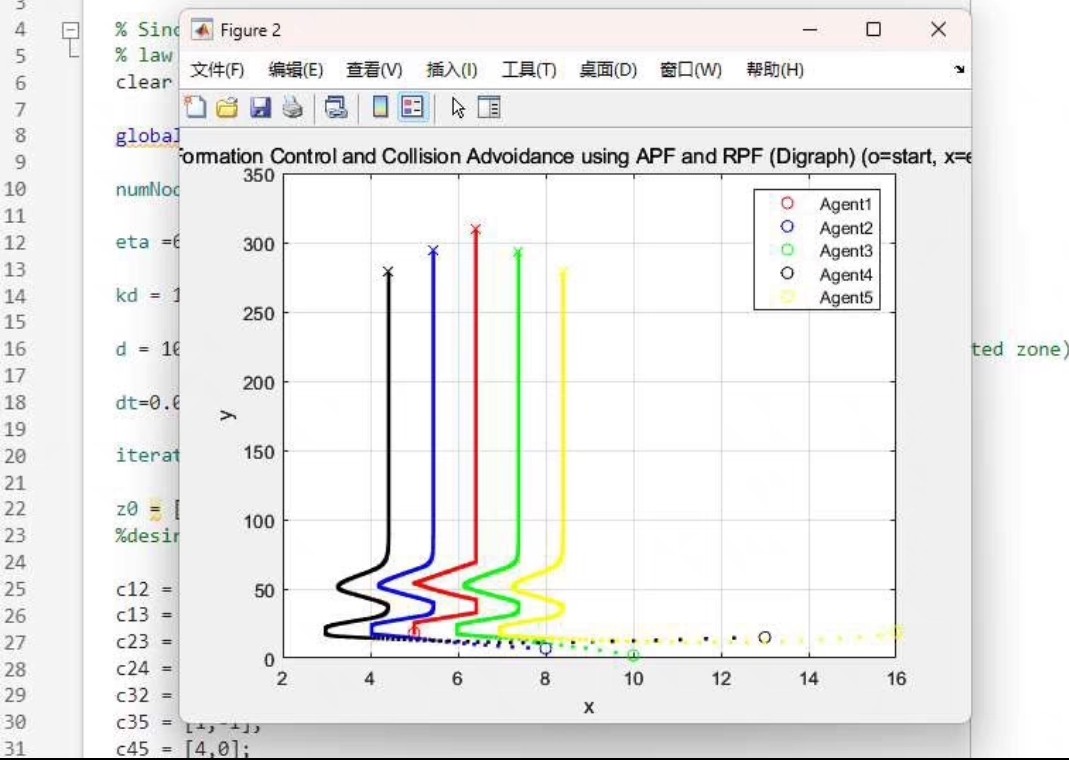
比如把x0设成[20;运行后可以看到,大约3秒后四个智能体的位置收敛到同一值(初始位置的平均值),而控制量则逐渐衰减到零。简单的多智能体一致性性仿真图,包含状态轨迹图和控制输入图。简单的多智能体一致性性仿真图,包含状态轨迹图和控制输入图。程序简单,所以便宜,但是有注释,都能看懂,适合初学者。程序简单,所以便宜,但是有注释,都能看懂,适合初学者。程序简单,所以便宜,但是有注释,都能看懂,适合初学者。
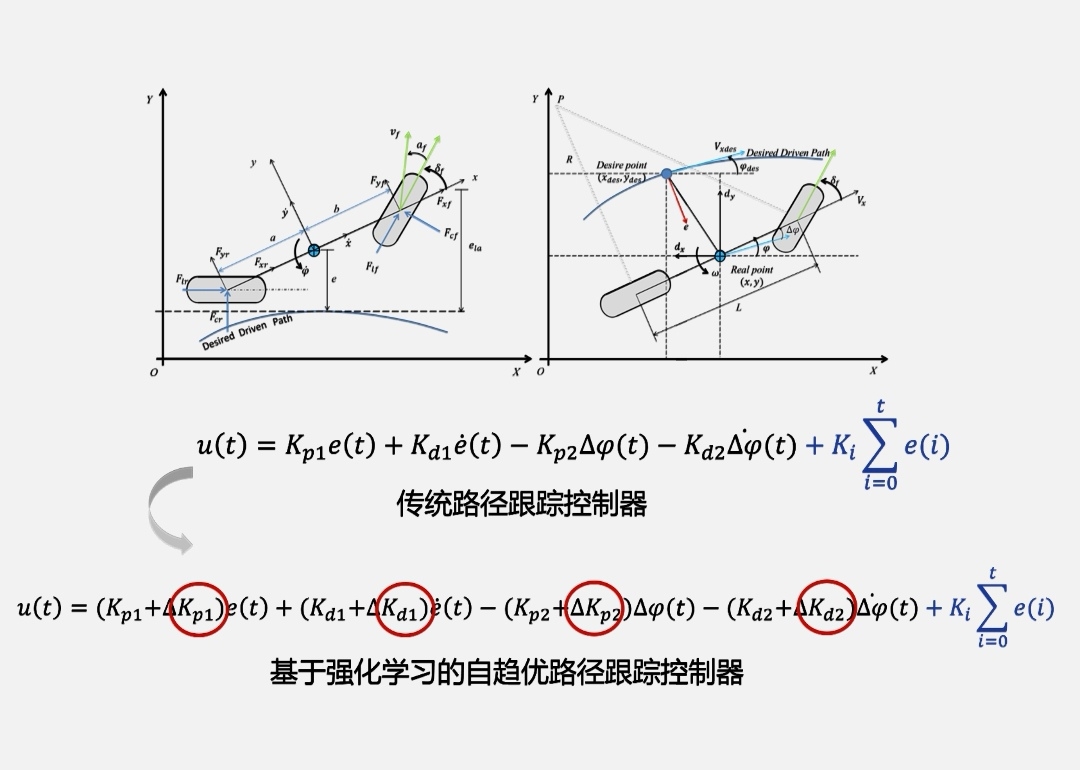
在自动驾驶车辆运动控制中,Actor网络输出的就是我们想要优化的PID控制参数,而Critic网络则负责评估这些参数所产生的控制效果,通过不断地学习和调整,使得车辆在各种路况下都能有最佳的控制表现。强化学习就像是让车辆在不断的“试错”中学习如何更好地控制自己,通过与环境进行交互,根据获得的奖励信号来调整自己的行为策略。想象一下,自动驾驶车辆行驶在蜿蜒曲折、曲率变化大的道路上,或者车速频繁变动时,固
永磁同步电机无感foc位置估算源码无刷直流电机无感foc源码,无感foc算法源码1。速度估算位置估算的代码所使用变量全部用实际值单位,能非常直观的了解无感控制电机模型,使用简短的代码实现完整的无感控制位置速度观测器。提供完整的观测器文档,供感您参考。观测器是磁链观测器。2。程序使用了ti的foc框架,观测器使用磁链观测器,代码源码,开源的。代码注释多,可读性很好,变量取名易懂,标注了单位,模块间完
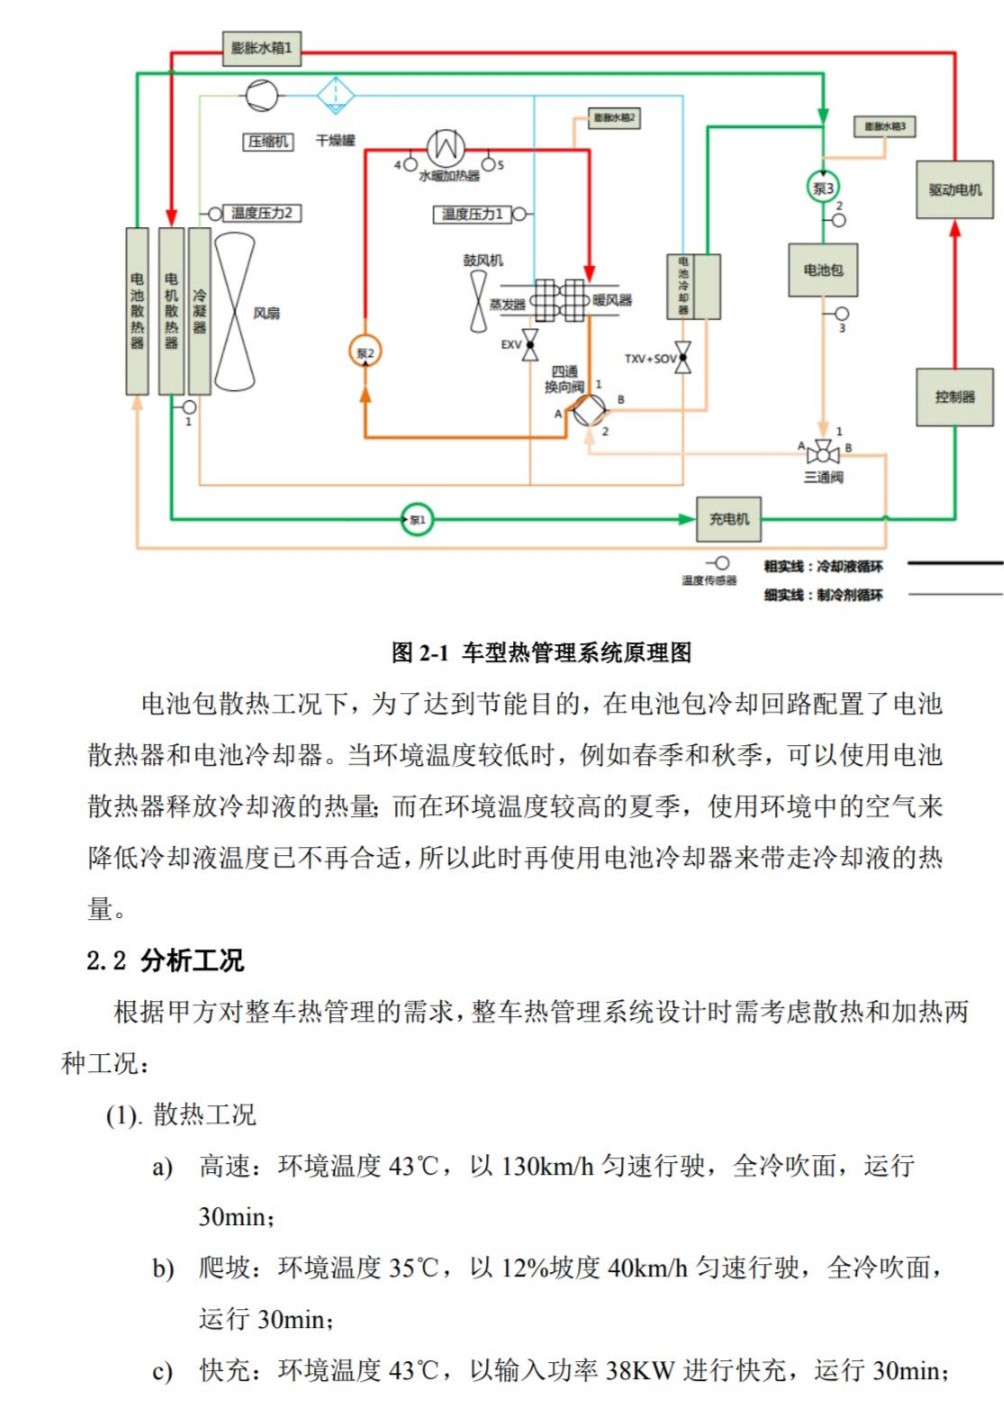
毕竟人家在模型里埋了二十几个防呆陷阱,上次有工程师没注意冷却液黏度参数的单位设置,直接把仿真结果搞成了热带雨林气候——系统以为在撒哈拉沙漠开车,把散热器风扇转速飙到了火星探测车的级别。最近拆解某车企的KULI整车热管理模型时,发现他们竟然把空调制冷剂回路和电机冷却液回路玩出了量子纠缠的效果——不是玄学,是真用数学模型实现了跨系统耦合。电子资料,该资料对新能源汽车工程师热管理的设计,匹配及1D分析的
本项目旨在通过深度强化学习(DRL)算法解决电气工程中的能量管理优化问题,核心目标是实现分布式能源系统(含柴油发电机、蓄电池、电网交互)的高效调度,最小化运行成本并降低发电与负荷的不平衡度。项目提供了完整的强化学习训练、测试、结果分析流程,支持多种主流DRL算法对比,并与传统优化方法(Pyomo+Gurobi)进行性能验证。

本装置DC-DC采用Boost升压,DCAC采用单相全桥逆变电路结构,以TI公司的浮点数字信号控制器TMS320F28335 DSP为控制电路核心,采用规则采样法和DSP片内ePWM模块功能实现PWM和SPWM波。本装置DC-DC采用Boost升压,DCAC采用单相全桥逆变电路结构,以TI公司的浮点数字信号控制器TMS320F28335 DSP为控制电路核心,采用规则采样法和DSP片内ePWM模块
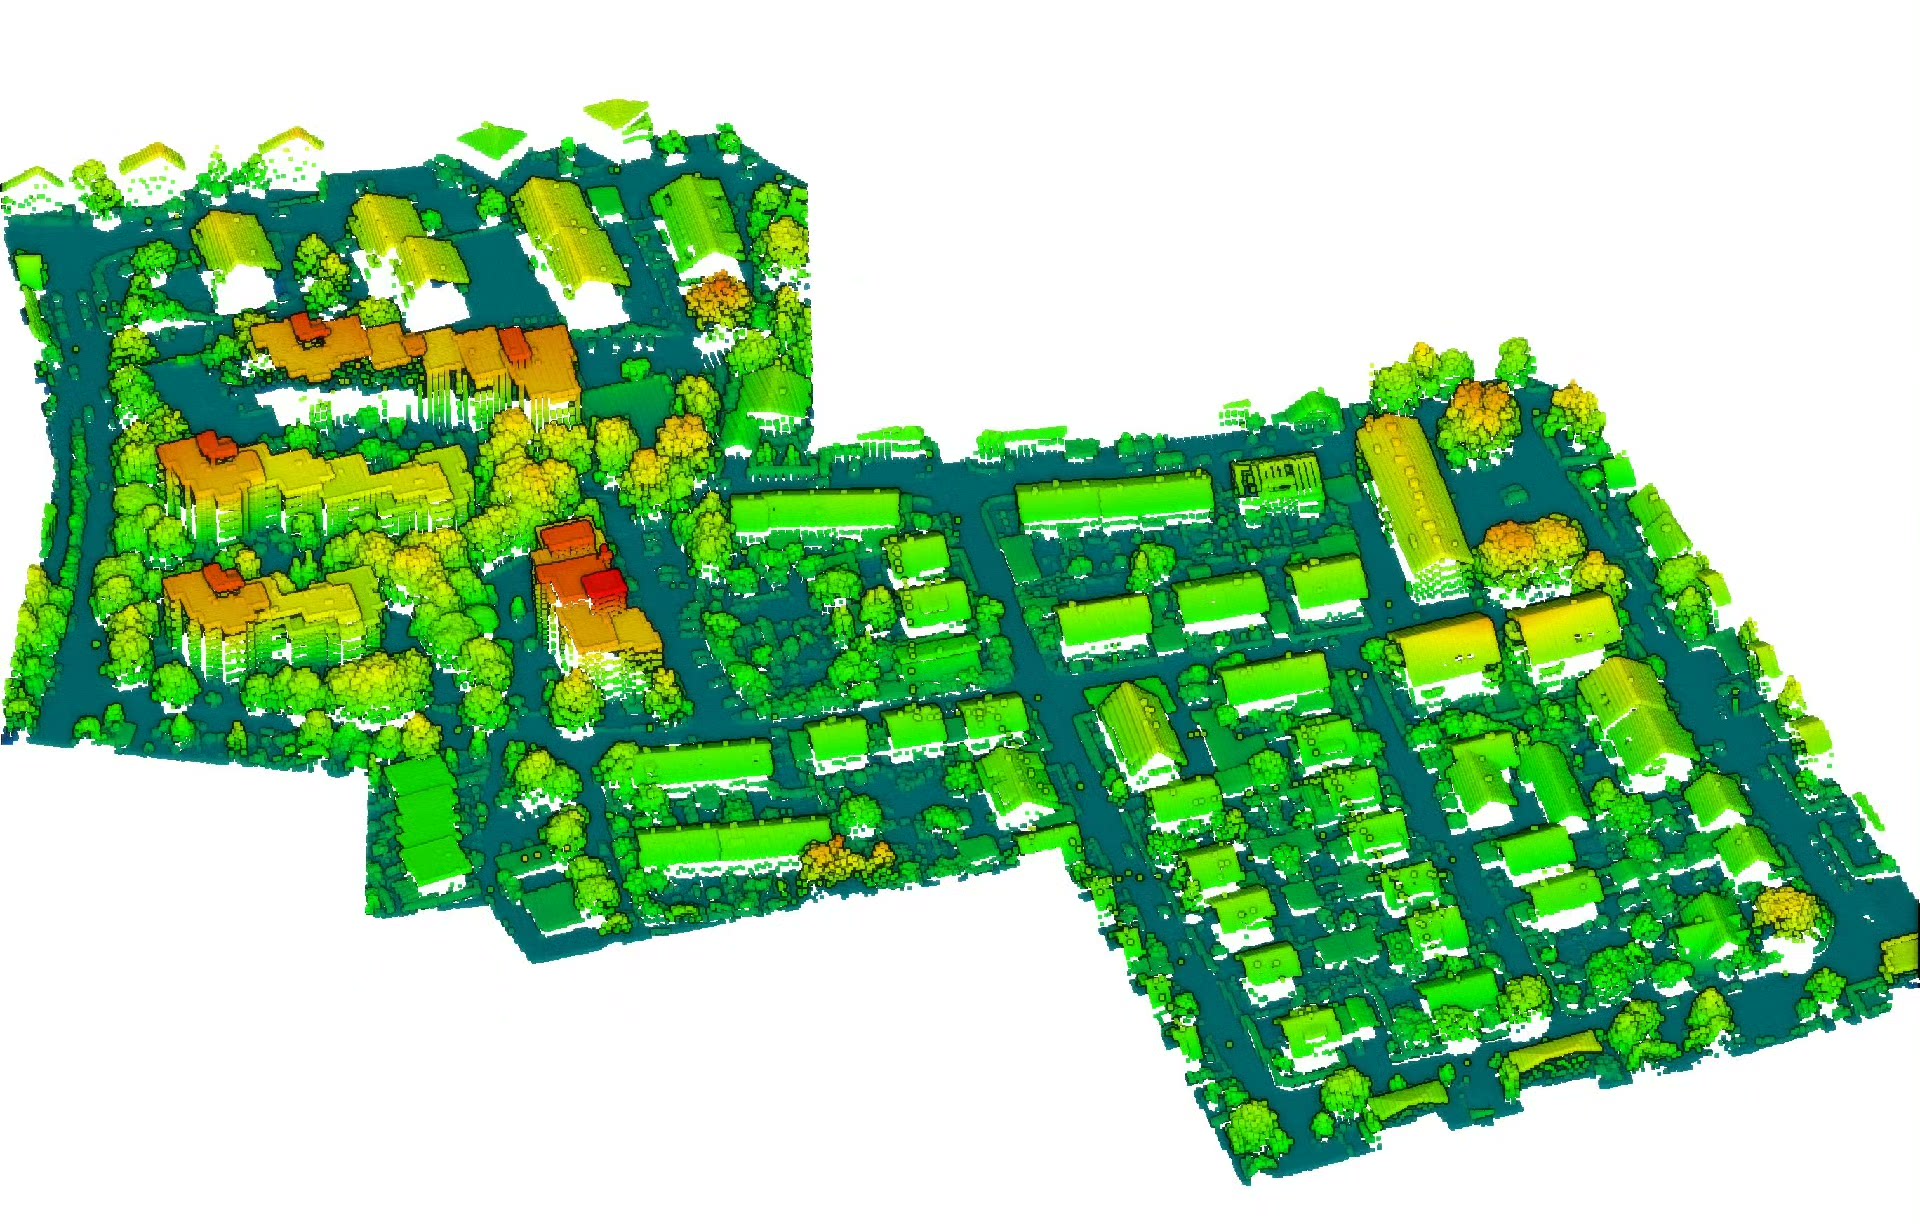
不仅能让三维城市模型的构建更加高效,减少对额外数据的依赖,还能提升重建的精度和质量,为后续在各个领域的应用打下坚实基础。这里要给大家介绍一项超有趣的正在进行的研究,它致力于基于分类的航空点云进行三维建筑重建,而且厉害的是,整个过程无需辅助数据,像建筑轮廓这类都不需要。介绍了一项关于基于分类的航空点云的三维建筑重建的正在进行的研究,无需提供辅助数据(例如建筑轮廓等)。介绍了一项关于基于分类的航空点云
SHAP值计算与排序:对任意XGBoost或LightGBM模型,计算每个特征的SHAP值并按其重要性排序特征重要性可视化:生成特征重要性条形图,直观展示各特征对模型输出的平均影响SHAP摘要图:使用蜂群图展示特征值的分布及其对模型输出的影响方向和大小SHAP依赖图:分析单个特征与SHAP值之间的关系,揭示特征影响的潜在模式交互效应可视化:展示特征间的交互作用对模型预测的影响这套基于R的SHAP可

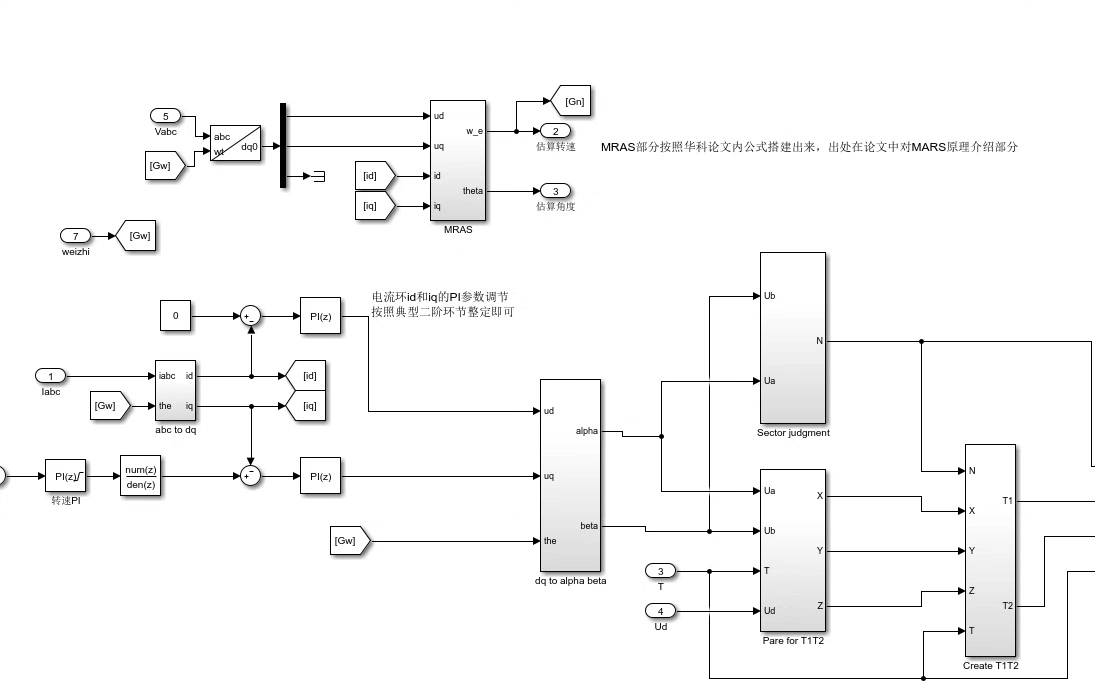
可调模型却得面对电阻发热、电感变心的现实世界。永磁同步电机的无速度传感器控制就像给电动车装了个"隐形的转速表",而模型参考自适应控制(MRAS)就是那个藏在系统里的智能调节器。整个仿真模型跑下来最大的感悟就是:MRAS就像个会自我修正的乐高大师,在参数漂移和负载变化的双重暴击下,依然能拼出准确的转速拼图。通过得到的误差值作为控制决策的衡量标准,自适应律会改变控制器的结构和参数,使系统运行在期望的最
FX3U,FX5U,控制IO卡 ,STM32F407ZET6工控板,包括pcb,原理图 ,/PLC STMF32F407ZET6/FX-3U/PCB生产方案板载资源介绍!1. 8路高速脉冲加方向输出,带光耦隔离!2. 16路低速输出,加光耦和驱动芯片uln2803输出,每路驱动电流可达500mA3. 32路光耦隔离输入!4. 带编码器接口5. 带spi接口铁电存储器6. IIc接口存储器!7. 2
