- @YJOGaHABk


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
这个通用视觉框架,是专为机器视觉应用打造的。无论是简单的图像识别,还是复杂的视觉检测任务,它都能提供一个坚实的基础。对于想要深入学习机器视觉,或者在实际项目中快速搭建视觉系统的开发者来说,简直是福音。而且,它基于LV2018 - 64位版本,能充分利用现代计算机硬件的性能优势。

把传送带电机转速变量绑到直线移动构件上,看着那些小瓶子真的开始平移时,突然有种在玩高级版《工厂模拟器》的错觉。在设备组态里新建了个"灌装阀"对象,顺手绑定了流量计和压力传感器变量。调试时故意卡住流量计数据,看着报警窗像打地鼠一样弹出来,莫名解压。换算系数0.36是试出来的魔法数字——灌装阀从全闭到全开刚好转四分之一圈,和现实中的气动阀门动作神同步。饮料灌装模拟仿真生产线昆仑通泰嵌入版MCGS7.7

从抽屉里翻出几个标准垫片,用手机拍下放在纯黑背景上的样品,图像边缘那些毛躁的噪点看得人头皮发麻。有意思的是,当样本接近临界角度时,控制台会发出蜂鸣声提醒操作员手动复核——这种软硬结合的方案比纯算法调整更靠谱。阈值处理时故意打了九折,毕竟有些反光区域的灰度值会比实际物体高,宁可多留点冗余。基于机器视觉的圆孔尺寸测量系统,matlab 程序,包含Gui界面,可以直接运行。基于机器视觉的圆孔尺寸测量系统

矢量控制,也称为FOC,是一种基于 Park 变换和 Park 反变换的高级控制方法。其核心思想是将定子电流分解为两个正交分量——旋转分量和零分量,分别用于控制电机的转子磁场和电流的零序分量。由于这种方法能够实现对电机磁场的精确控制,即使在无位置传感器的情况下,也能实现高性能控制。在永磁同步电机中,由于没有 physical position 传感器(如 resolver 或 encoder),F
这段代码藏着三个玄机:首先是状态离散化的艺术——把连续的SOC(电池电量)切成100份,就像把披萨切成小块方便计价;最后那个0.9的折扣因子,相当于给未来的决策打九折——毕竟眼前的油耗比明天的油价更让人肉疼。示波器上跳动的能量流曲线像极了心电图,我递过一杯浓茶:"试试动态规划的思路?ECVT的智慧在于:它明白没有完美解,只有每个瞬间的最优妥协。就像人生选择,动态规划教会我们的,不过是接受不完美,但
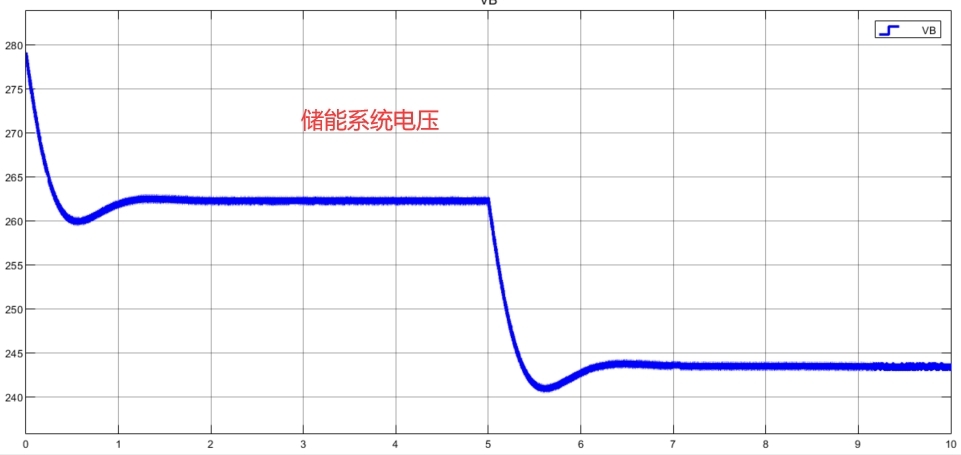
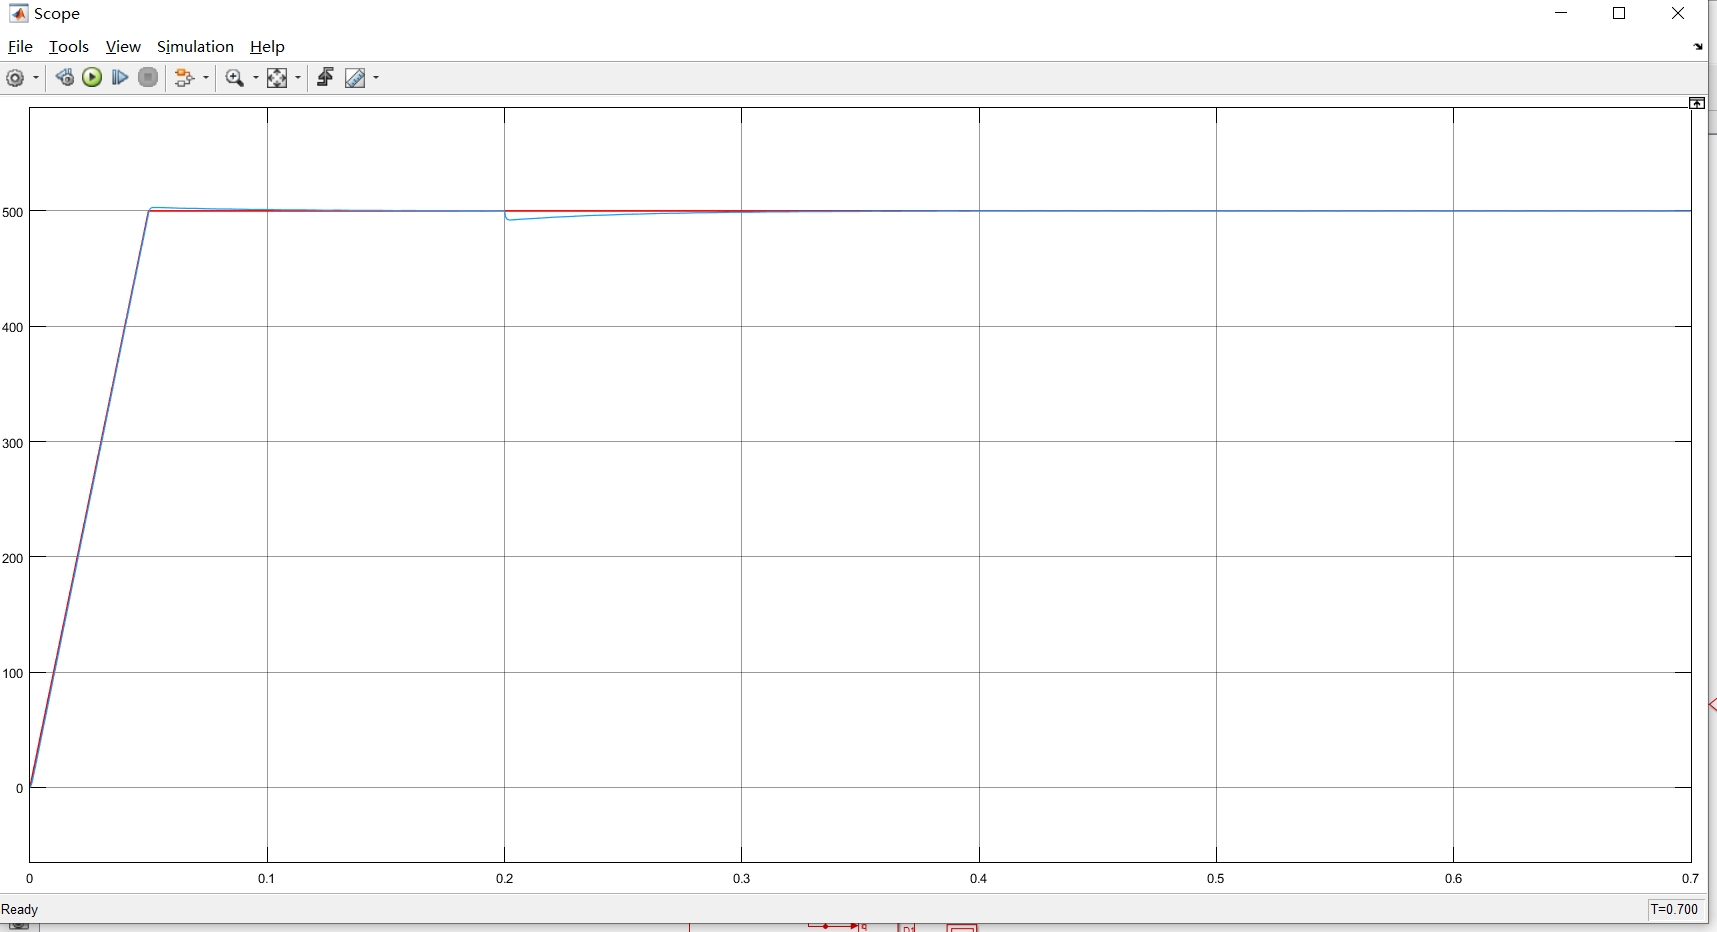
29 储能双向DCDC变流器-模型预测控制储能buck-boost双向dcdc负载初级控制为下垂控制电压环才采用PI控制电流环采用模型预测默认,可直接~附赠模型参考文献在能源存储与转换的领域中,储能双向DCDC变流器扮演着至关重要的角色。今天咱就唠唠它基于模型预测控制的那些事儿,特别是涉及到buck - boost拓扑结构以及相关控制策略。
无模型预测控制这玩意儿听着就带劲儿——不用建模就能搞控制,专治各种参数漂移和未知扰动。但老司机都知道,预测这活儿没有模型就像蒙眼飙车,这时候ESO(扩张状态观测器)这个外挂就得上线了。这种组合拳最适合伺候两类大爷:一类是模型不准还死贵的设备(比如磁悬浮轴承),另一类是天天被随机暴击的系统(比如户外AGV)。下次遇到建模劝退的场景,别犹豫,把这套代码魔改一下直接糊甲方脸上就完事了。先整点干货,ESO
通过MATLAB的逆解和Simscape的仿真,我们可以更好地理解六自由度机械臂的运动控制。而步进电机的驱动则是实现这些控制的基础。当然,这只是一个简单的入门,实际应用中还有很多细节需要考虑。希望这篇文章能给你一些启发,继续深入探索机械臂的世界吧!六自由度机械臂步进电机驱动仿真,包括六自由度机械臂逆解MATLAB,simscape仿真。
在多元时间序列预测的战场上,模型常常被两座大山压得喘不过气:既要捕捉时间步之间的动态关系,又要处理不同变量间的复杂交互。关键点在于动态mask的生成——只有权重超过阈值的专家才会被激活,这样既避免了全连接的计算浪费,又保留了关键变量间的交互。Crossformer提出了时间维度、变量维度两阶段attention,尤其是在变量维度,提出了一种高效的路由attention机制。Crossformer提

我们需要指定一个领航者智能体,并且定义目标的运动轨迹。% 领航者索引% 目标位置15];指定了领航者的索引,这里我们选择第一个智能体作为领航者。定义了目标的位置。为了实现切换拓扑,我们需要定义多个拓扑结构。% 拓扑结构 11 0 1 0 0;0 1 0 1 0;0 0 1 0 1;0 0 0 1 0];% 拓扑结构 20 0 0 1 0;1 0 0 0 1;0 1 0 0 0;0 0 1 0 0]