


- @VOR234


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
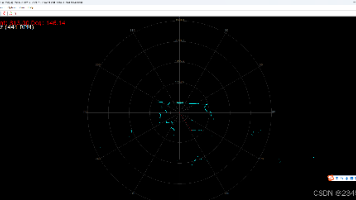
RPLIDAR A1 是思岚科技推出的低成本360度激光扫描测距雷达,广泛应用于机器人SLAM建图、避障导航、教学实验等领域。它通过UART串口与外部系统通信,配合USB适配器可以方便地连接PC进行数据采集与可视化。本文适合人群:机器人爱好者、ROS初学者、嵌入式开发者、需要快速验证雷达功能的工程师。开发环境RPLIDAR A1M8 本体提供7-pin 1.25mm 间距引脚信号名类型描述PIN
回想当初本科时做了电动滑板,现在研究生已经过去了一大半,就零零碎碎学了各种玩意,似乎虚度了许多,想想研究生是不是也应该整点啥,这不最近在学ros,赵虚左和阿杰工程师给了我非常大的启发,接机给自己整一辆小车,前期也有一定的软硬件积累,目前只差临门一脚喽,下面就来开始折腾环境喽,所谓兵马未到,粮草先行,我会一点点积累自己的树莓派slam开源小车,后期也会托管自己的代码!🎉🎉🎉名称功能Window
作为单片机学习者????????????,本人首选Arduino,刚开始不免会有许多困惑,既然我们齐聚C站,秉着“终生学习,共享进步!!!”的理念,然后又开始了stm32,我们将学会用stm32==常用传感器和执行器==,通过以下三篇,由浅入深,由低到高,由差到强层层递进。

本文详细介绍了在树莓派4上安装Node-RED的完整流程。首先需准备树莓派4B(建议2GB内存以上)并更新系统,然后通过官方脚本安装Node.js 20作为运行环境。接着全局安装Node-RED并配置启动命令,安装Dashboard组件实现Web UI支持。文章还提供了设置开机自启的systemd服务配置方法,并演示了创建第一个显示实时时间和欢迎信息的Dashboard示例。整个过程无需额外硬件,
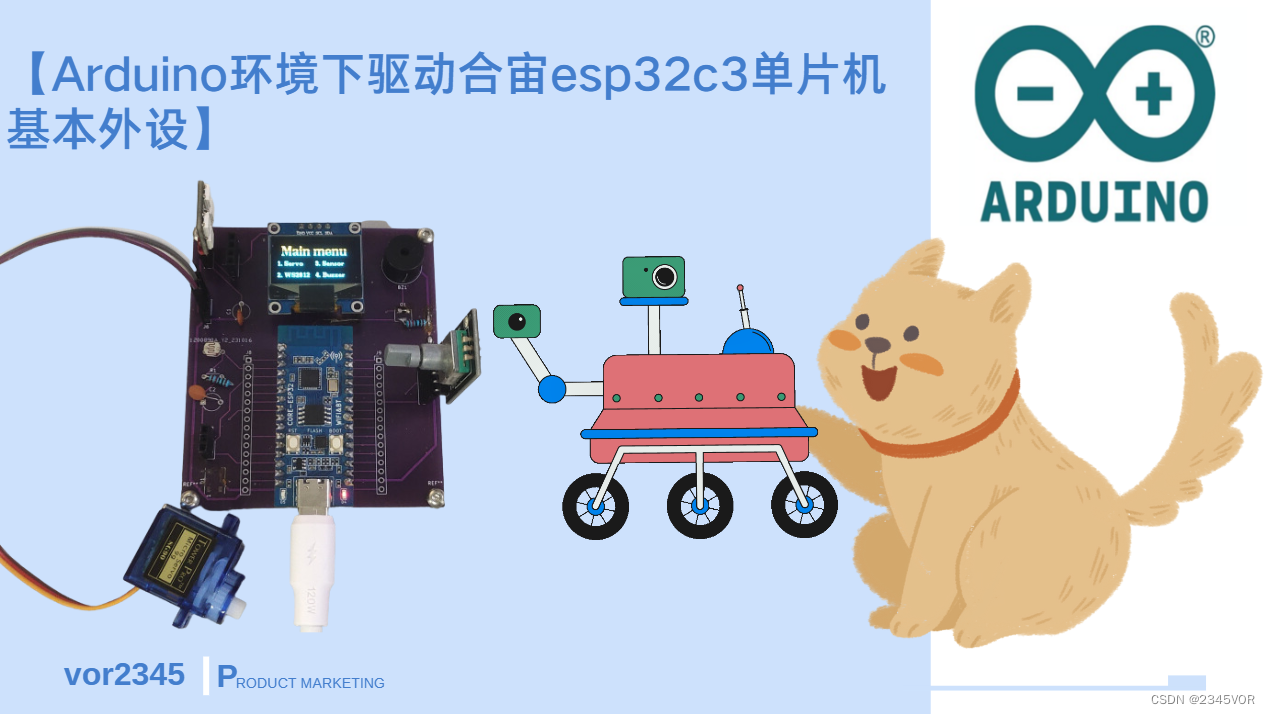
本教程是参加FastBond2活动主题4 - 测量仪器中的【Arduino环境下驱动合宙esp32c3单片机基本外设】。围绕FastBond2阶段1——基于ESP32C3开发的简易IO调试设备项目需求开发。这次fastbond2活动提供了How to make自主设计的机会,而且给到各种技术支持,非常值得大学生们来参加活动。现在是阶段二实物验证阶段,我会用博客和视频慢慢记录这一次次有趣的开发过程。
OpenClaw本地部署指南 环境准备: 安装Node.js(推荐LTS版本)和Git 验证安装:node -v、npm -v、git --version 安装配置: 执行npm i -g openclaw安装 运行openclaw onboard配置 使用GitHub账号登录并验证 火山引擎订阅: 订阅Coding Plan套餐 配置baseUrl、apiKey和models参数 模型接入(以豆
STM32CubeMX是一款图形化工具,可以非常轻松地配置STM32微控制器和微处理器,以及为Arm Cortex-M内核生成相应的初始化C代码,或为Arm Cortex-A内核生成部分Linux设备树。对于微处理器,允许配置整个系统的GPIO和时钟设置,并以交互方式将外设分配给Arm Cortex-M或Cortex-A世界。特定的实用程序,如DDR配置和调优,使STM32微处理器易于上手。对于

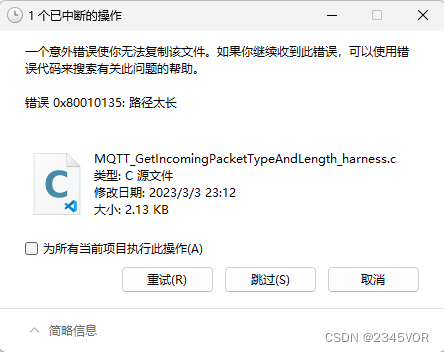
如果当您尝试在 Windows 11 或 Windows 10 计算机上提取 Zip 文件或存档文件时,您会收到操作中断提示,指出错误 0x80010135:路径太长,那么这篇文章旨在帮助您找到最合适的解决方案,以轻松解决系统上的问题
不管环境怎么更新,只要掌握其精髓,自然水到渠成。🎉🎉🎉🤣🤣🤣。
STM32CubeMX是一款图形化工具,可以非常轻松地配置STM32微控制器和微处理器,以及为Arm Cortex-M内核生成相应的初始化C代码,或为Arm Cortex-A内核生成部分Linux设备树。对于微处理器,允许配置整个系统的GPIO和时钟设置,并以交互方式将外设分配给Arm Cortex-M或Cortex-A世界。特定的实用程序,如DDR配置和调优,使STM32微处理器易于上手。对于