- @TvxzFtDBIxok


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
而且还有配套的图纸,这些图纸对于理解硬件和软件的结合、系统架构等都有着重要的作用。今天咱来唠唠机器视觉贴片机控制软件系统源码这有意思的玩意儿,而且咱手里还握着2套全套源程序和图纸呢,那可真是干货满满。比如根据边缘信息,软件就能计算出元器件的位置和角度,从而控制贴片机准确抓取和放置。咱手里这2套源码和图纸,就像是宝藏地图,等着我们去挖掘其中更多的奥秘,为电子制造行业的技术提升贡献自己的力量。函数根据

比如a3负责加速阶段的力度,a5像刹车踏板决定收尾时的平稳度。不过实际使用时发现,固定时间参数t_total会导致有的关节动作生硬——就像让芭蕾舞者用同样的节奏跳完全场,该快的地方快不起来,该慢的地方收不住。calc_jerk函数计算每个时间参数对应的运动急动度(即加速度变化率),相当于给机械臂的运动舒适度打分。实验发现,通过20代左右的迭代就能找到比人工调参更合理的时间分配。最近在调教老伙计PU

简单来说,就是用五次多项式来描述机械臂的关节角度、速度和加速度,七次多项式来描述加加速度(jerk)。我们得先推导出575多项式的系数矩阵,这个矩阵决定了轨迹的形状。现在,我们有了轨迹和能量函数,接下来就是用粒子群算法来优化了。最后,我们还需要搭建一个六自由度机械臂的仿真模型。包括基于加加加速度平滑的575多项式系数矩阵推导、能量函数建立、12个参数粒子群寻优、六自由度机械臂仿真模型搭建等。包括基

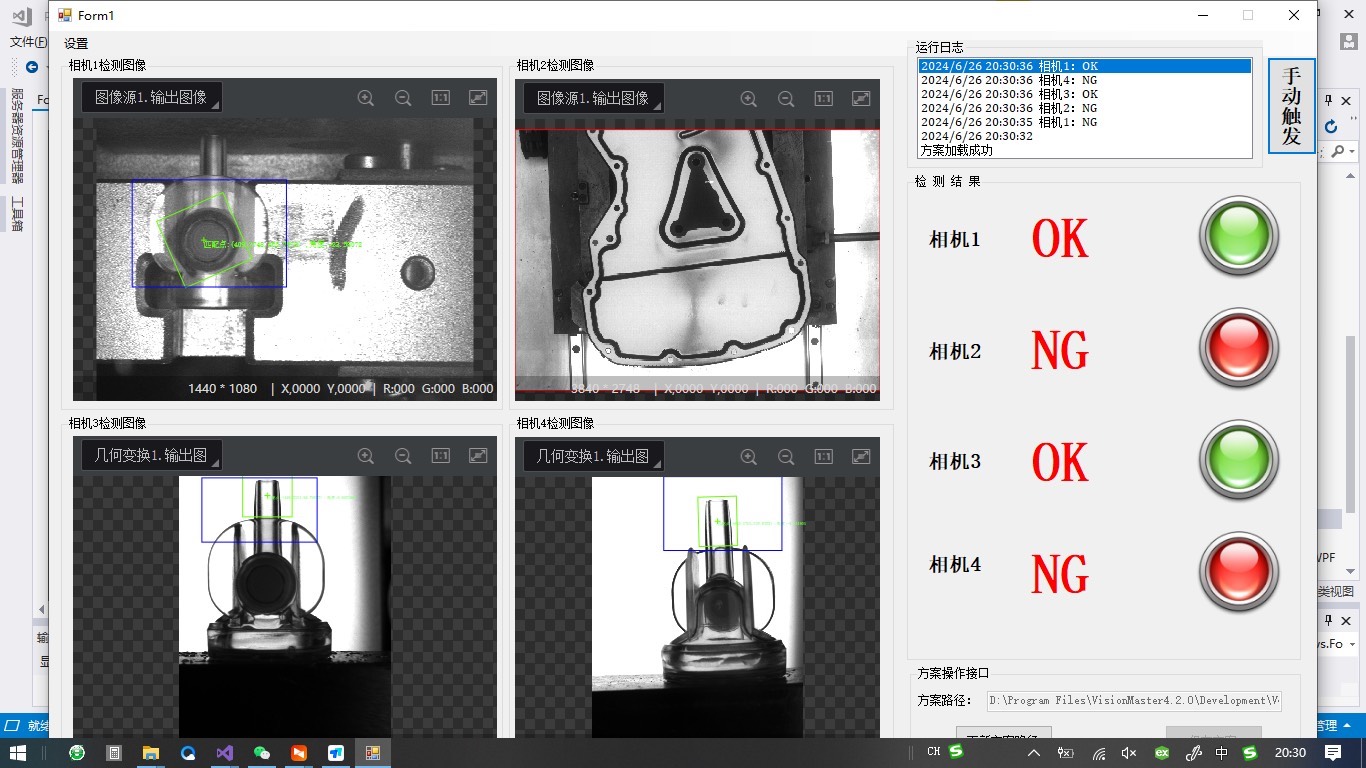
整套系统跑下来最大的体会是:机器视觉项目不是简单的算法堆砌,线程调度、资源管理、异常处理这些"脏活累活"往往决定着项目的成败。当四个相机的指示灯规律闪烁,检测结果通过红色绿色信号灯交替呈现时,这种工业自动化特有的节奏感,或许就是工程师的浪漫吧。最近在智能质检项目中遇到四个海康工业相机并行采集的需求,整套系统采用C#搭建,既要保证实时性又要处理复杂的图像分析任务。海康机器视觉,深度学习框架,四个相机
算法原理方面,YOLOv5的Focus切片结构把640x640图像切成320x320的4通道特征这个操作,对处理无人机小目标特别友好,相当于白送一个超分辨率buff。咱们今天就来扒一扒这个能跑在无人机上的检测系统怎么玩转十个类别的花式检测,顺便手把手教你搭个带界面的完整系统。训练模型时别傻等,实时监控指标才是王道。2.含模型训练权重和可视化指标,包括混淆矩阵,F1,准确率,召回率,mAP,损失曲线
最近在折腾多智能体协同控制的课题,发现领导跟随者架构特别有意思。想象一群无人机在空中组成编队,领头的飞机走哪后面的小弟就跟到哪,这种场景的实现本质上就是个分布式控制问题。跑出来的效果应该像煮开的饺子——所有跟随者轨迹最终紧紧咬住领导者的路径。不过要注意通信延迟的影响,实测超过0.3秒的延迟会让系统出现明显震荡,这时候可能需要加个预测补偿模块。实际调试的时候发现c参数不能无脑调大,超过临界值会让系统
在轨迹生成环节,我们首先得解决如何用代码描述车辆可能的运动路径。建议把采样间隔控制在0.3秒以内,不然规划出的轨迹会有明显顿挫感。实测在i5处理器上,C++版本能跑到120fps,Matlab加上加速代码也能到60fps左右。可视化方面,Qt的QCustomPlot比Matlab的动画函数更适合实时显示。轨迹评估环节的核心是代价函数设计。包含matlab代码实现和cpp代码实现,方便对照学习。包含
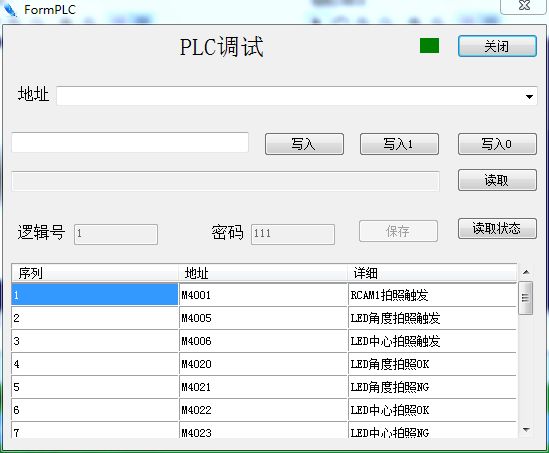
FitLed复检拍两次系统是基于C#与VisionPro 9.0开发的工业视觉检测与控制解决方案,聚焦于LED与RCAM组件的精准定位、贴合检测及数据管理。系统整合三相机视觉定位、三菱PLC控制、多维度数据存储与远程数据交互功能,适用于高精度工业生产场景,可实现从视觉采集、数据处理到设备联动的全流程自动化控制,同时支持苹果PDCA系统与捷普OEE系统的数据对接,满足工业生产中的质量管控与生产效率分
原本用PyTorch跑一帧要15ms,优化后直接干到3ms,足够应付120Hz的实时控制需求。实测发现这个-20的碰撞惩罚值最微妙,太小了无人机会头铁硬闯,太大了又容易吓得不敢动。在仿真测试中,对比ReLU激活的版本,tanh能让突发避障的成功率提高17%左右。,这操作相当于只拿LSTM最后一个时间步的输出做决策,既保留时序信息又避免算力爆炸,实测能让推理速度提升3倍以上。而不是原始环境,因为原始

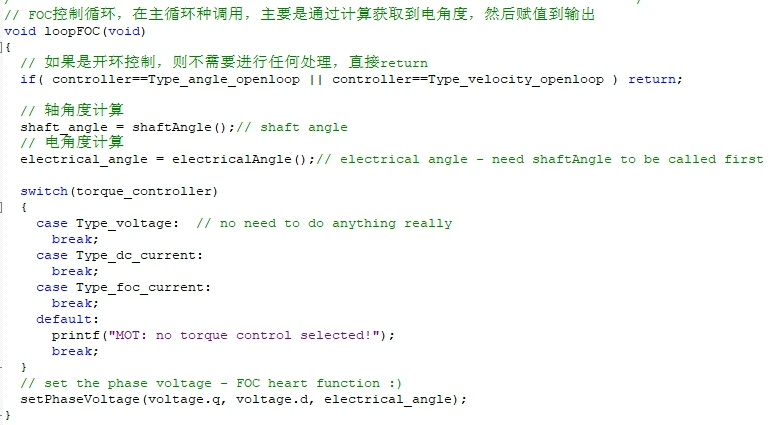
FOC云台电机驱动》基于stm32f4的云台电机驱动资料,使用as5600磁编码器计算电角度,通过串口与上位机通讯,控制转角。有电角度偏移量自校准功能,电机极对数自校准功能等。项目已经量产过。在嵌入式开发领域,云台电机驱动是个很有意思且实用的项目,今天就来唠唠基于stm32f4的FOC云台电机驱动,这可是个量产过的成熟项目哦。